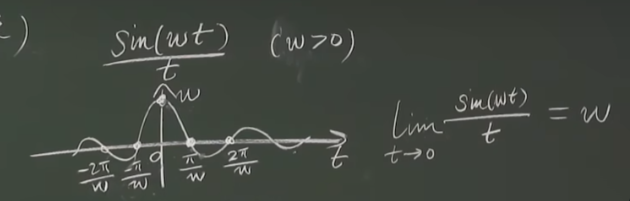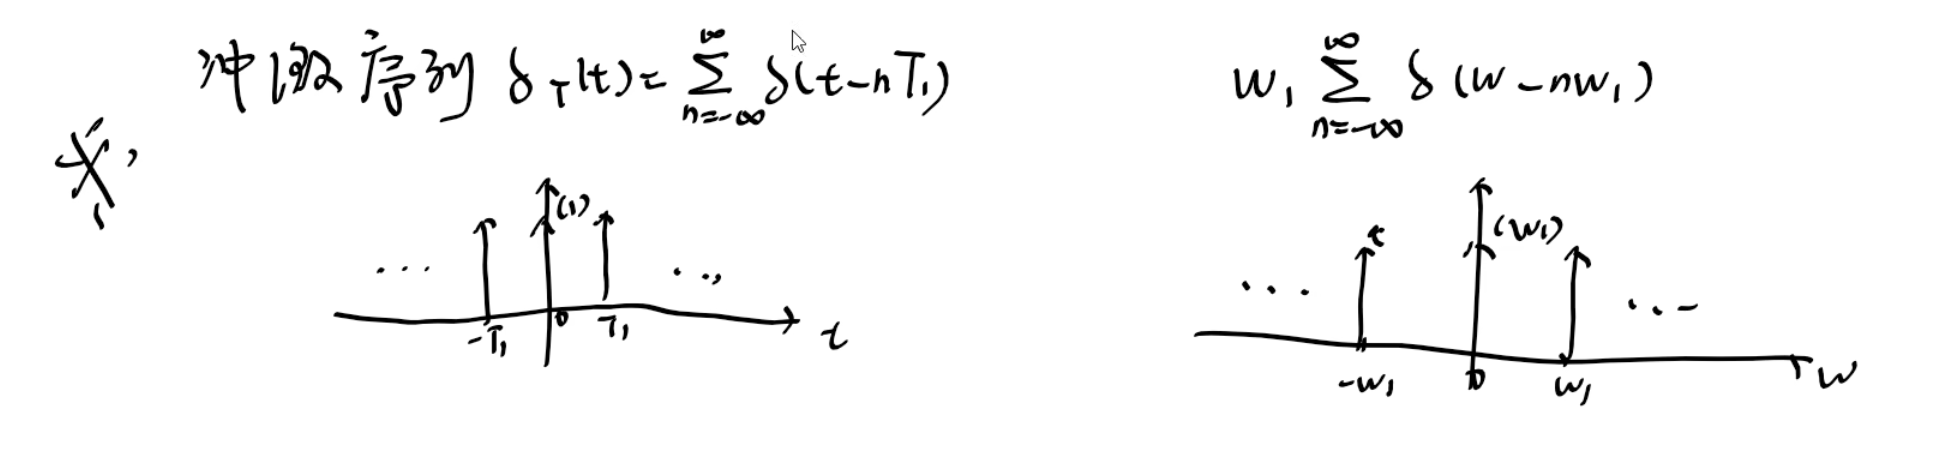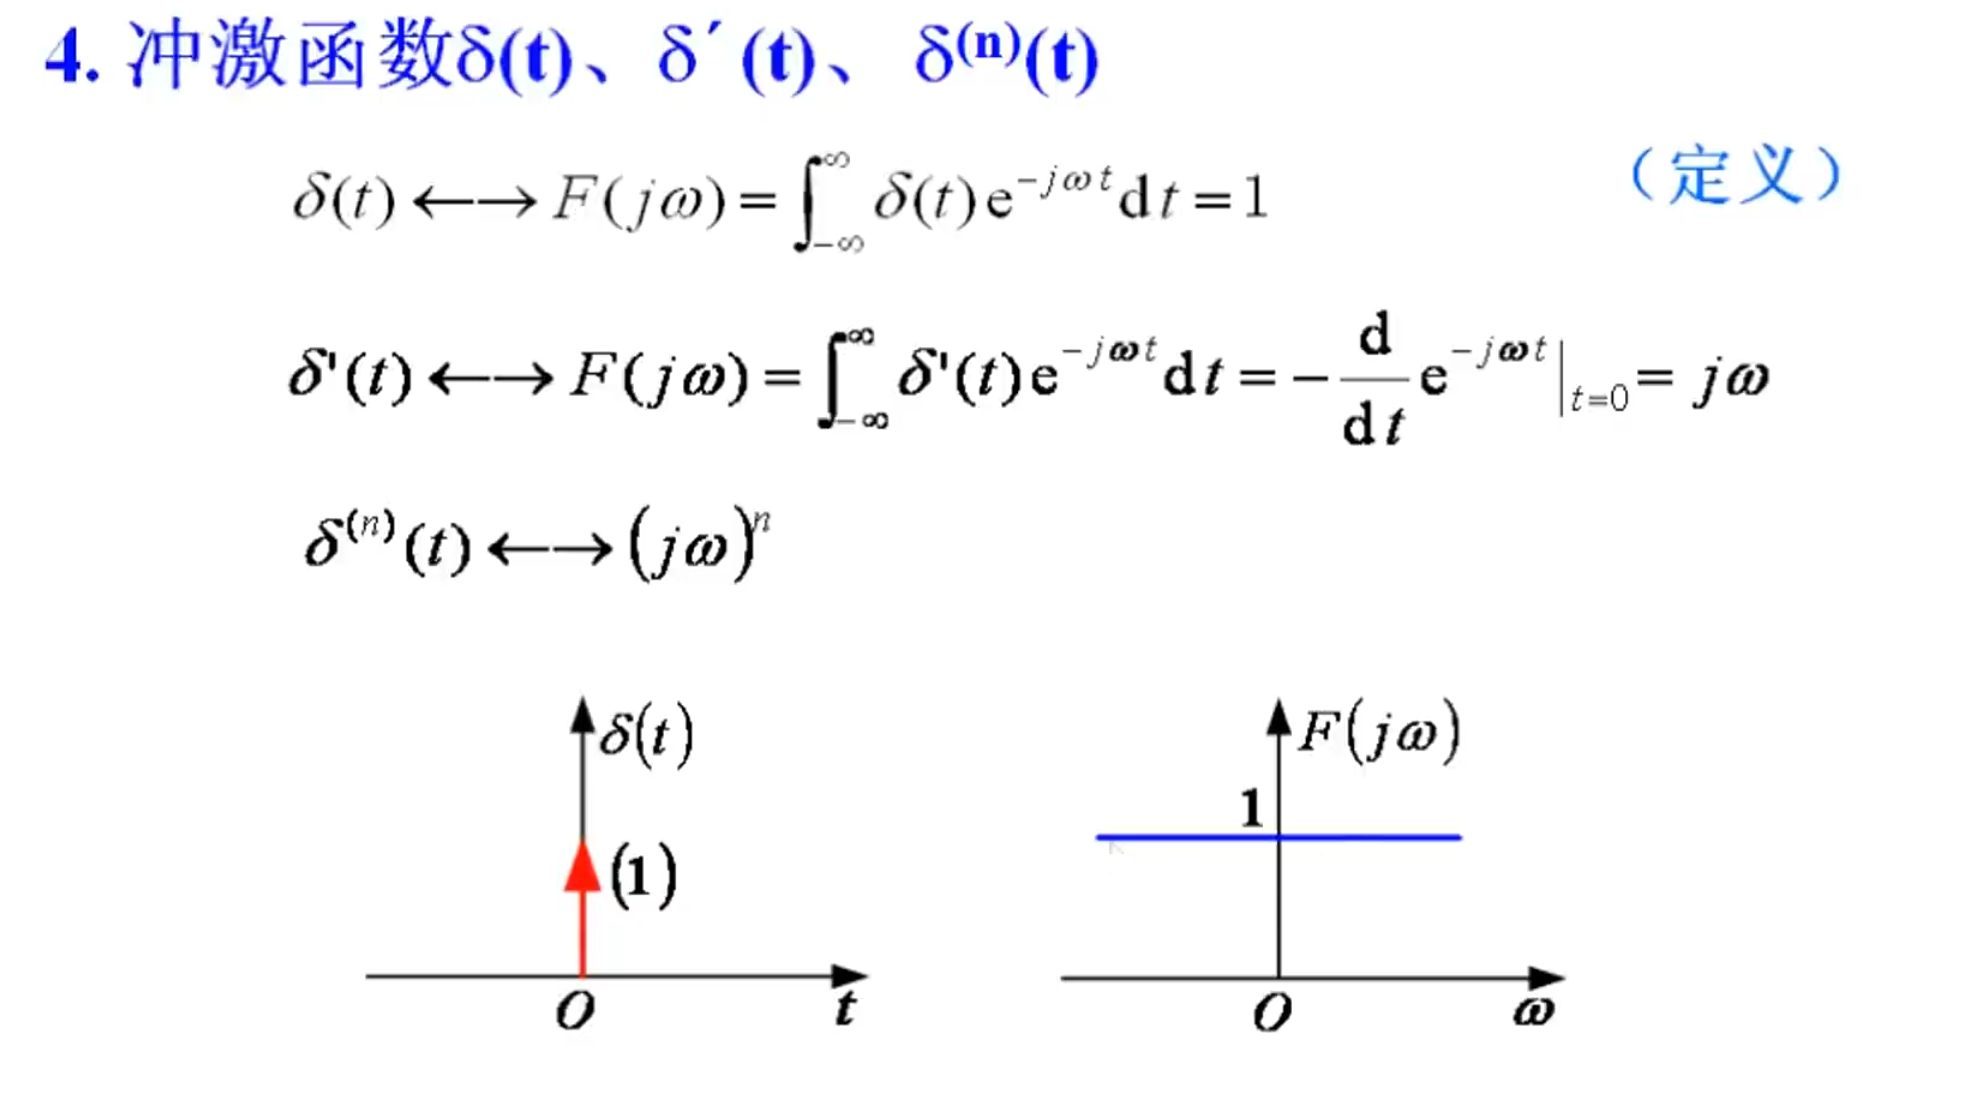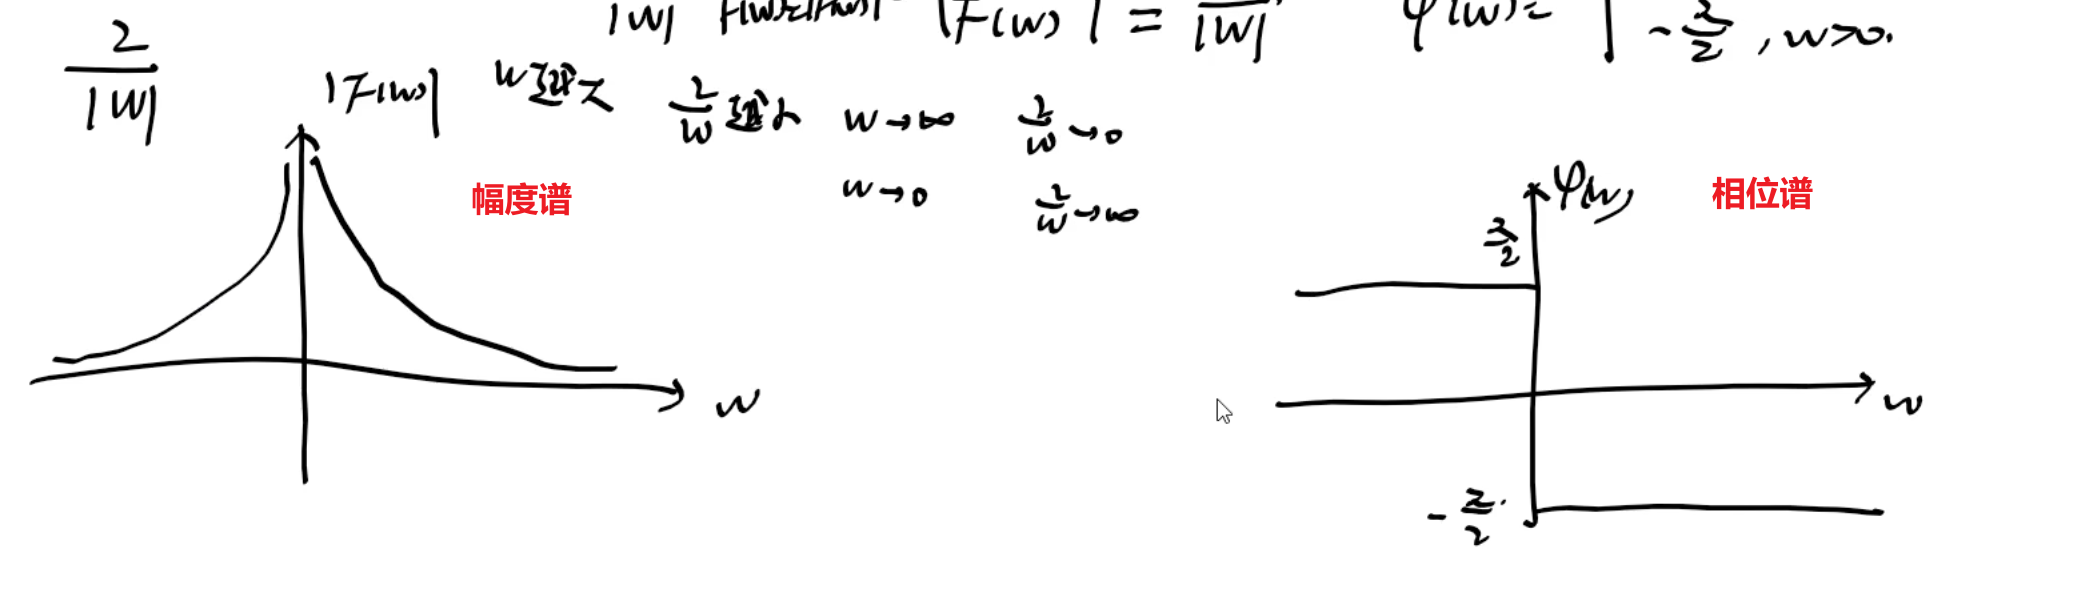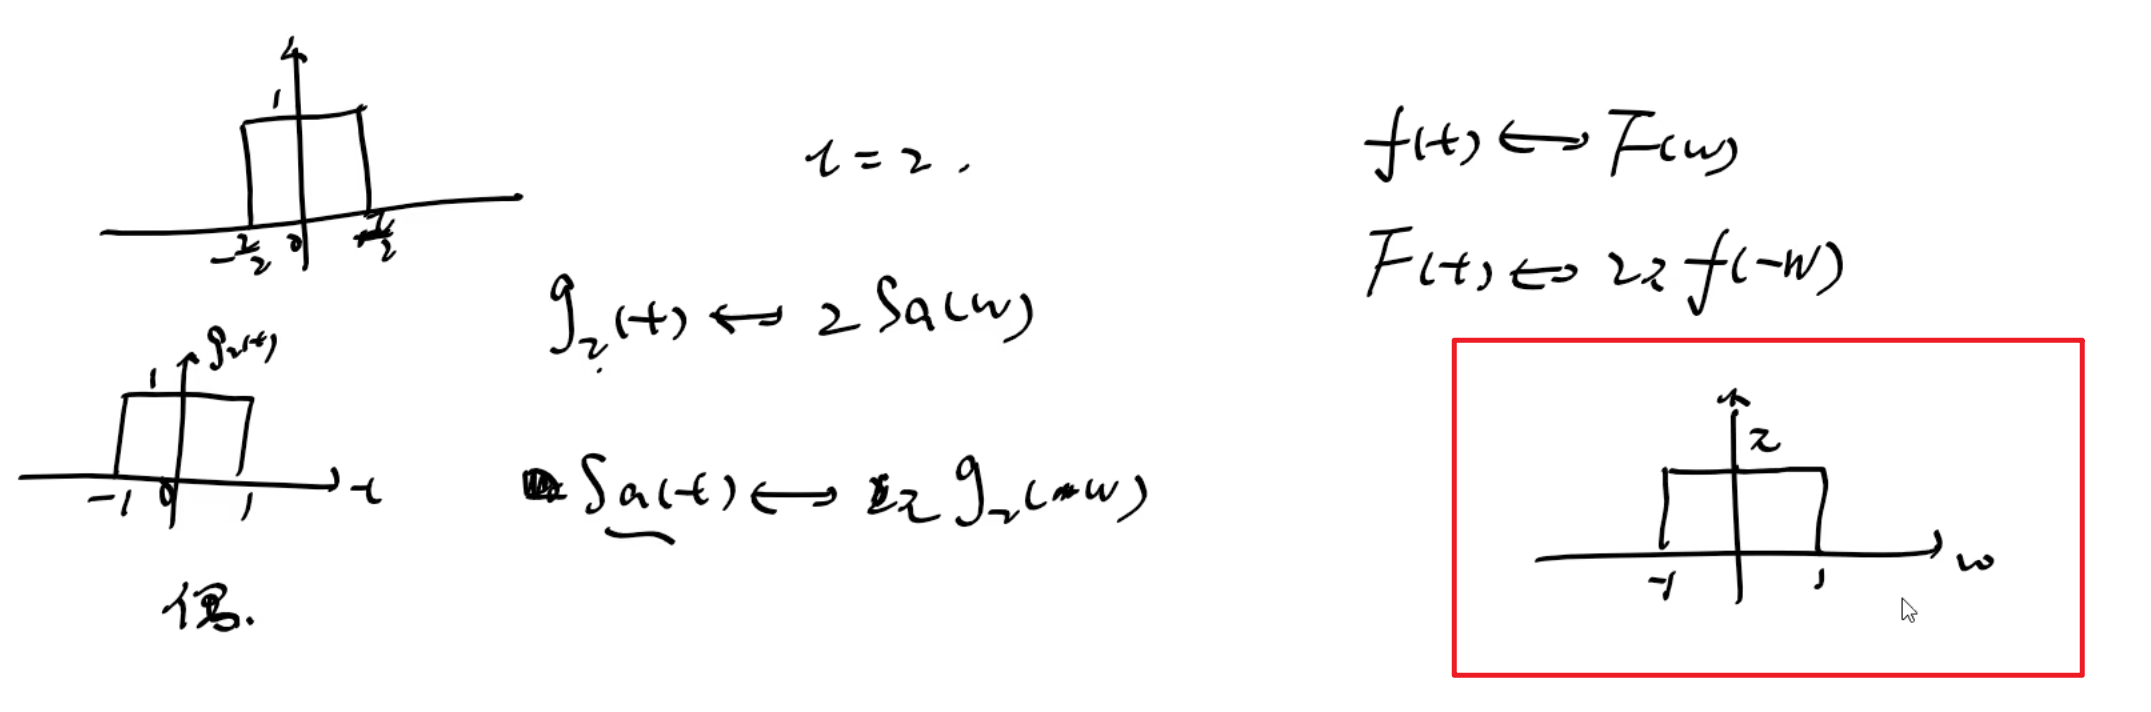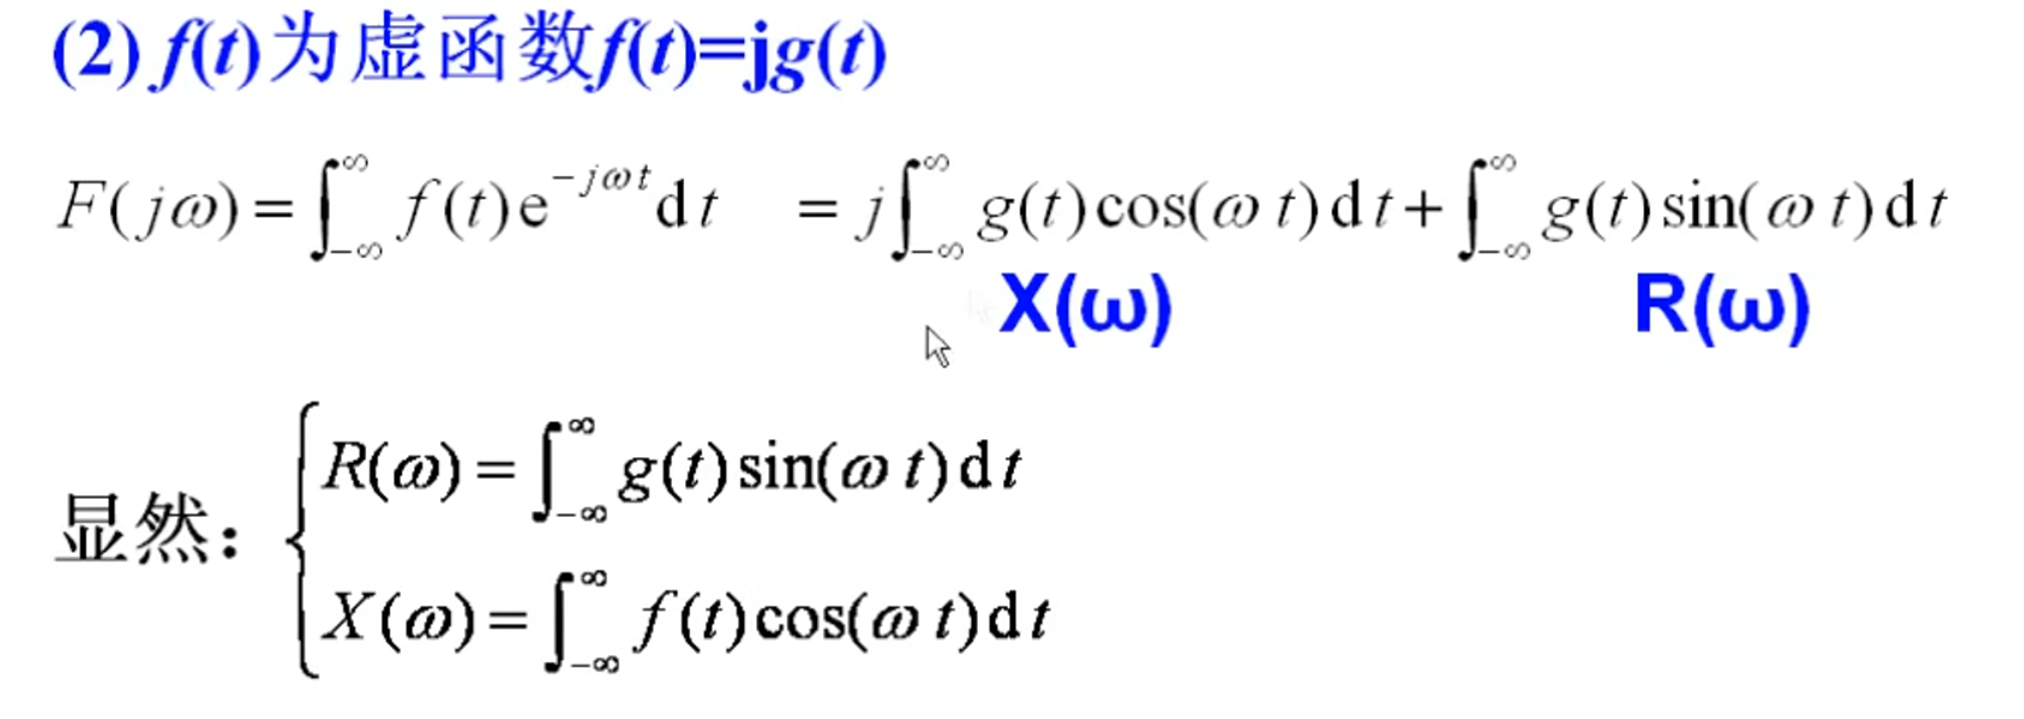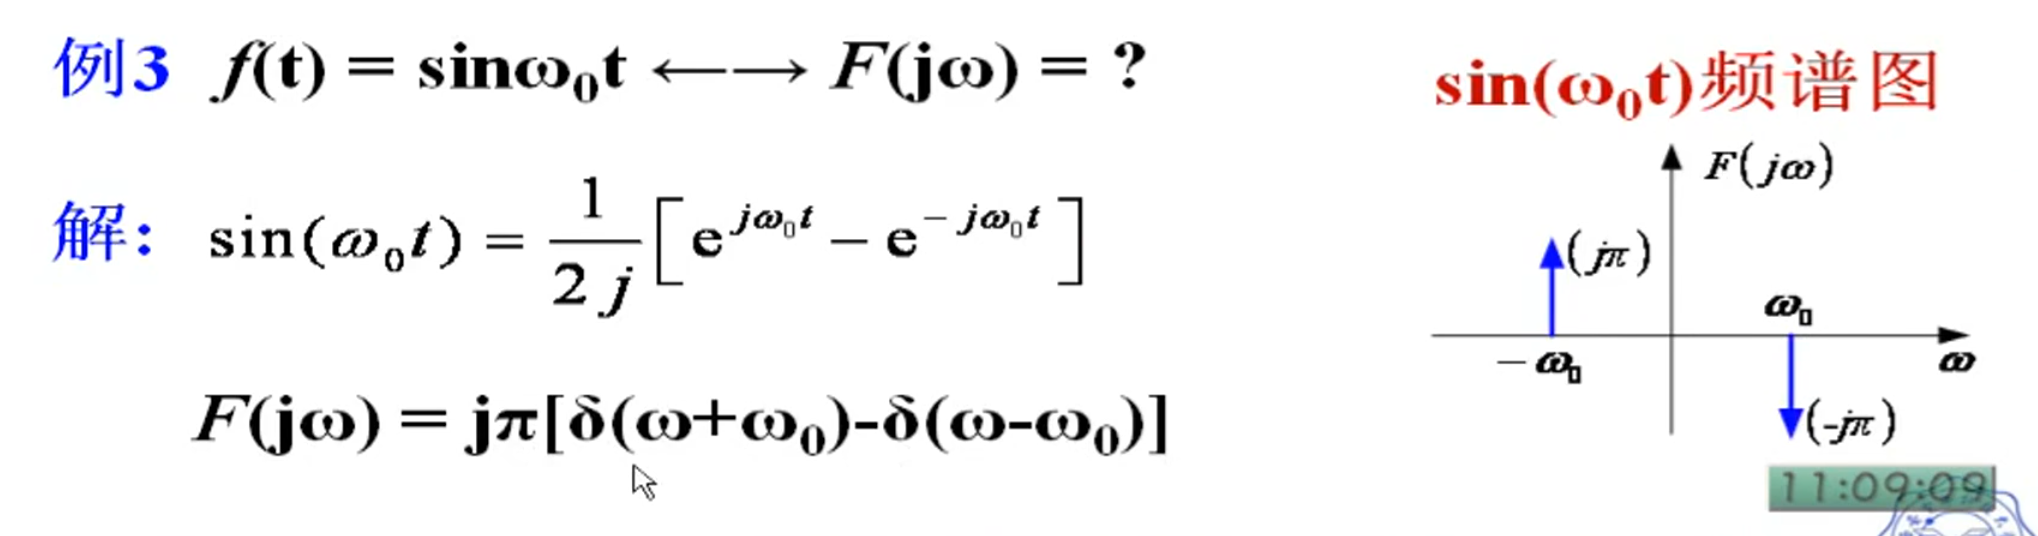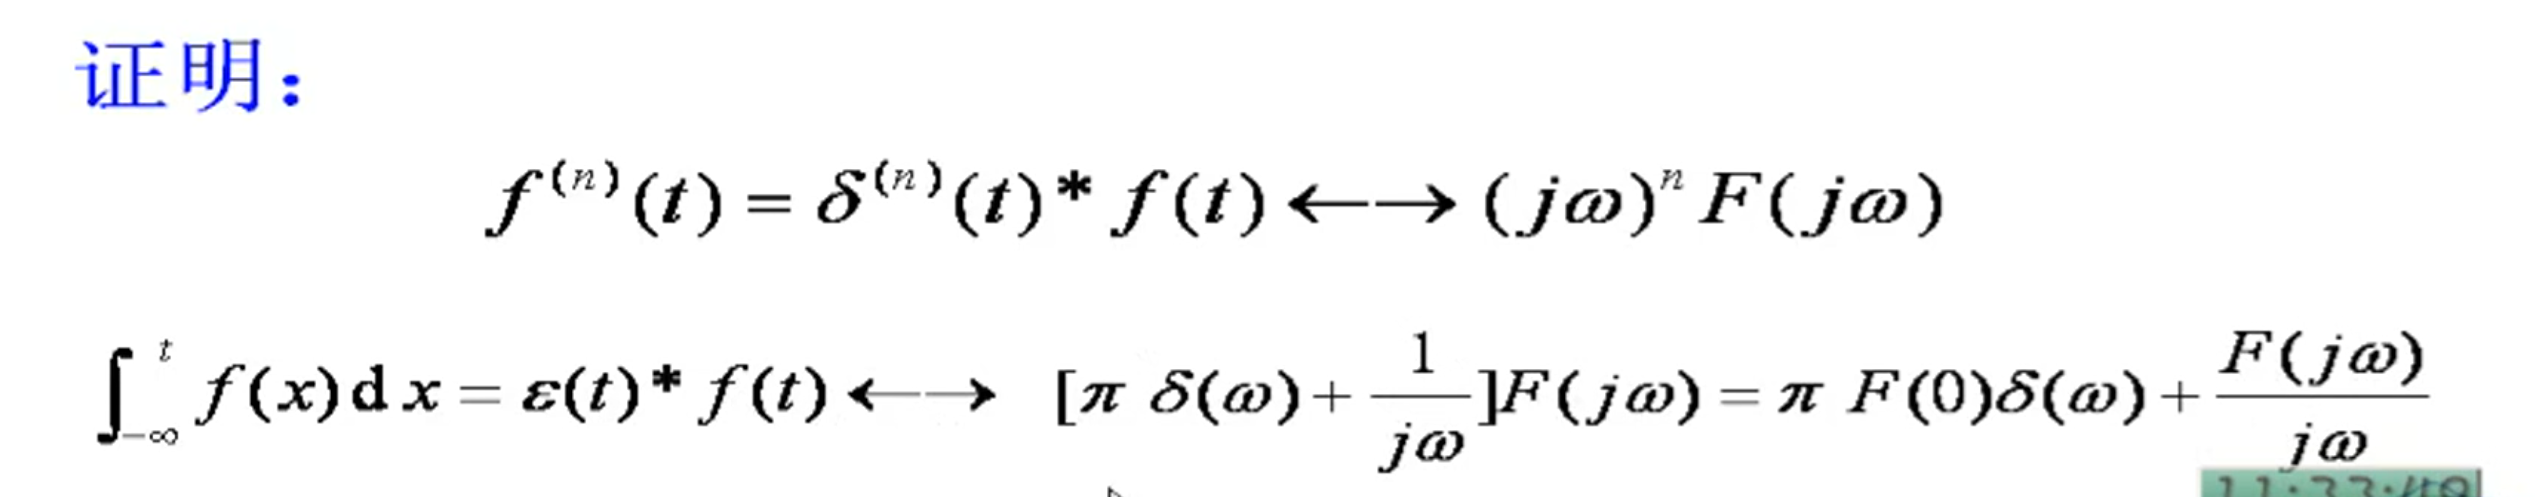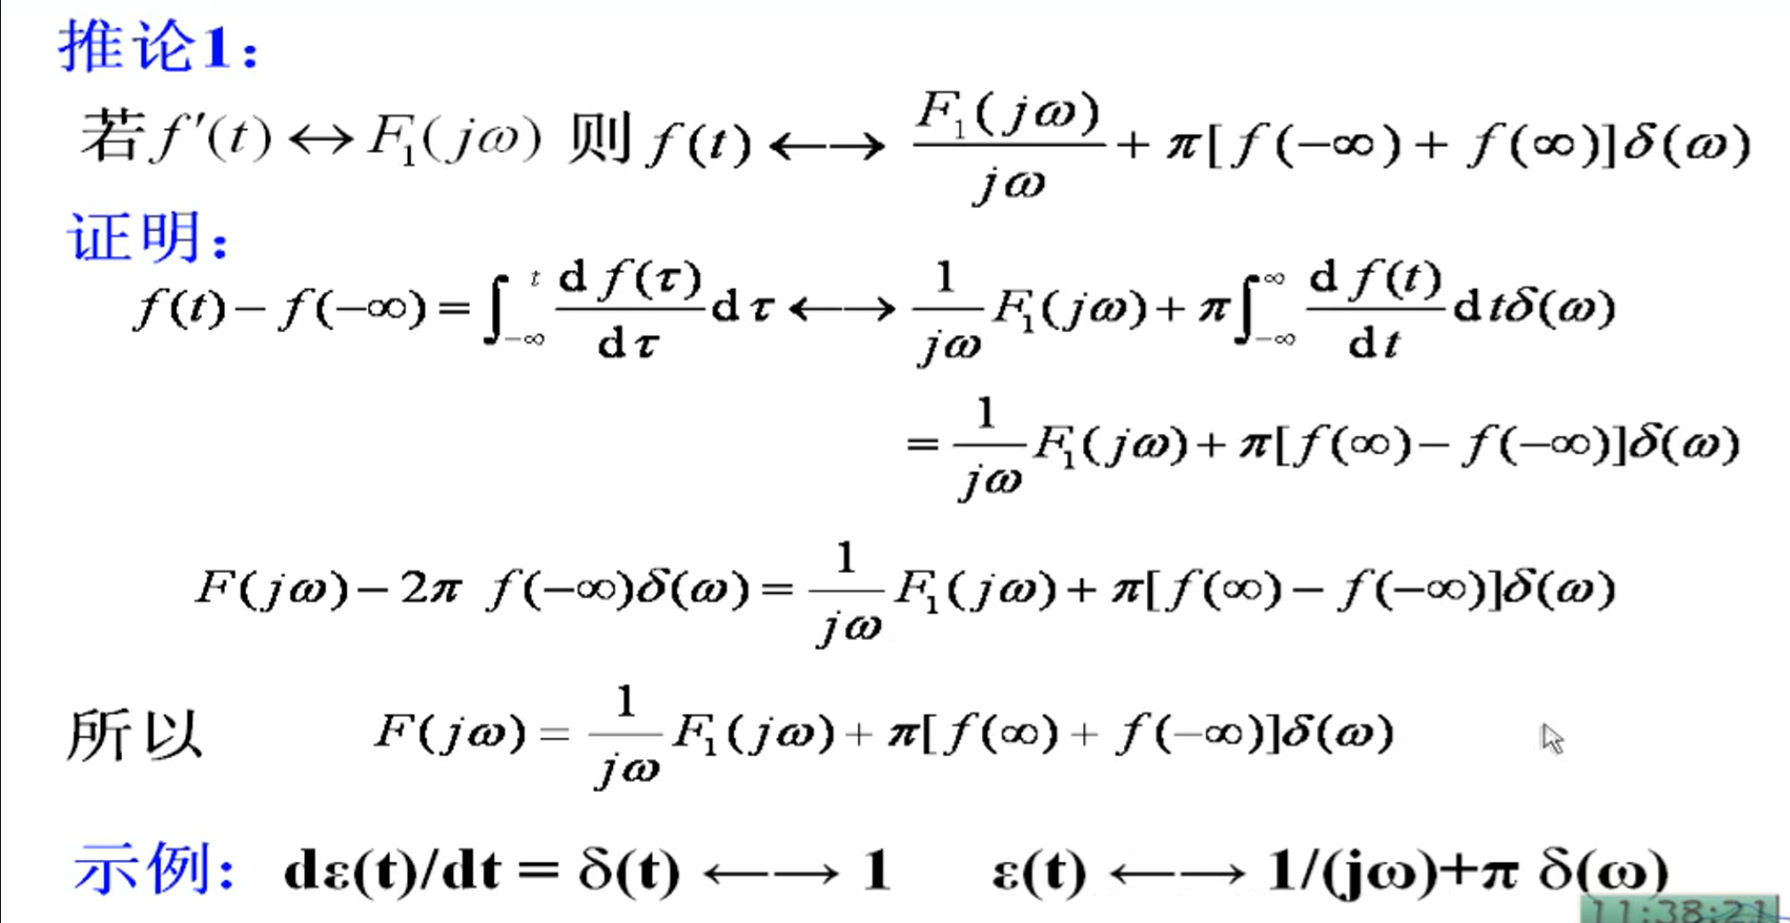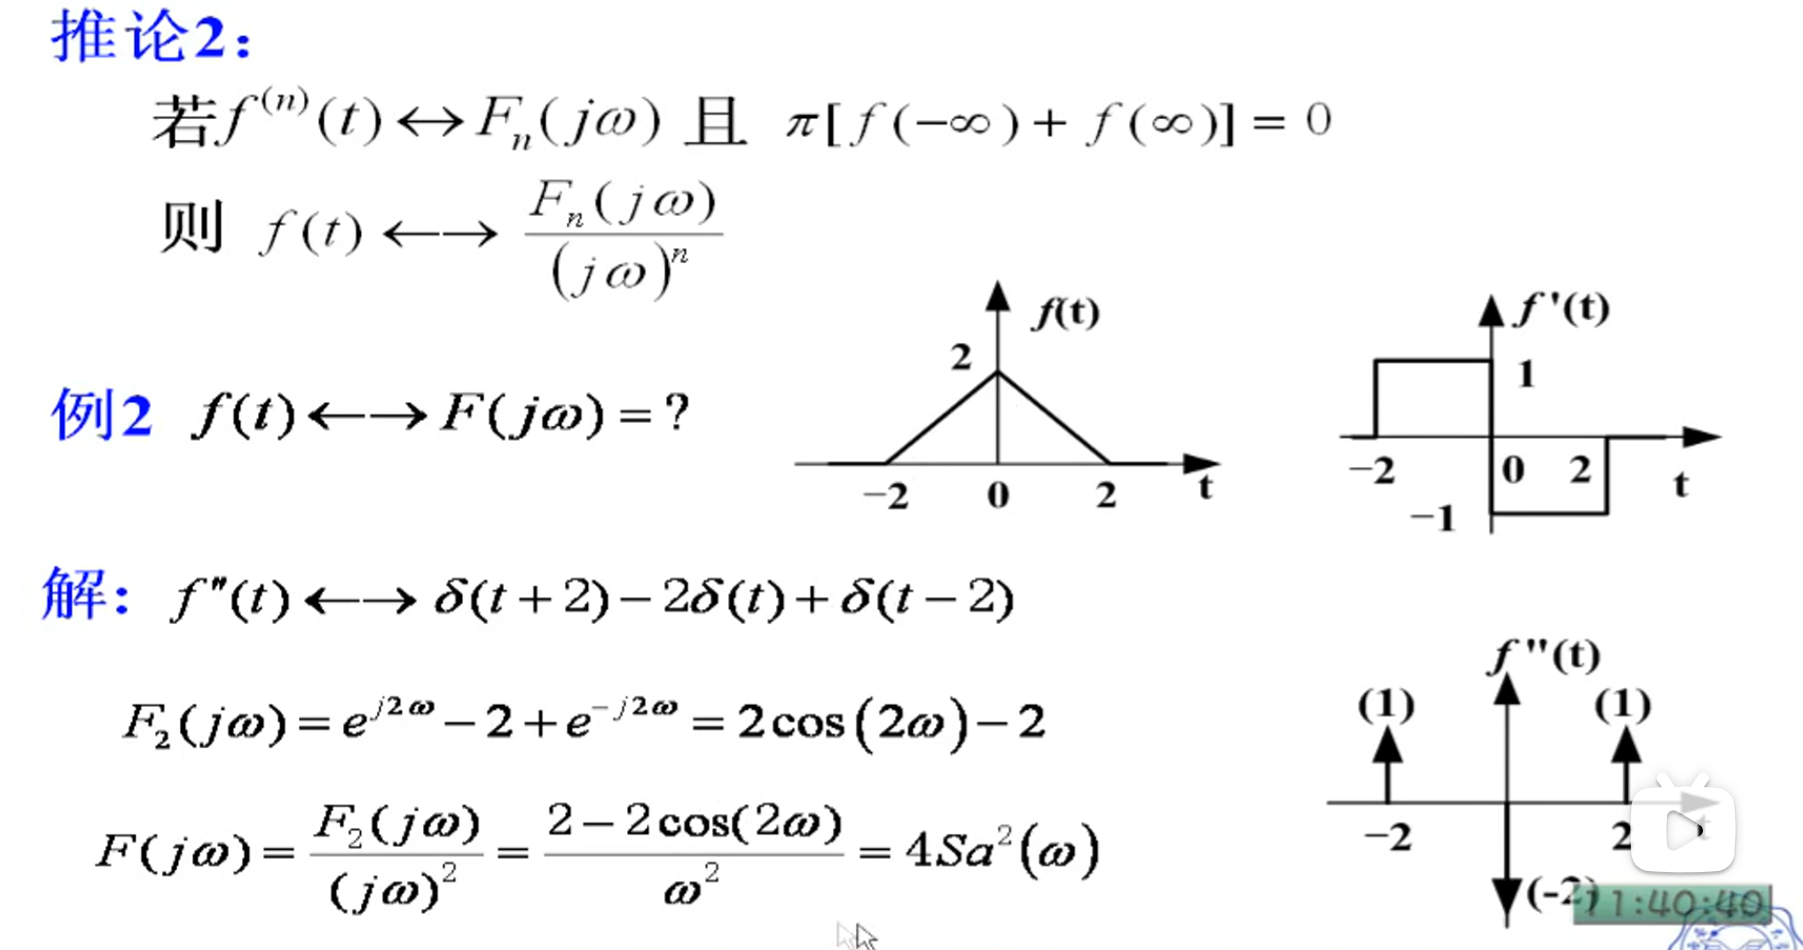Skip to content
字数
26800 字
阅读时间
117 分钟

一些注意事项 ​

  1. 在计算过程中,要理解计算的是信号,而不是传统意义上的函数,所以在遇到一些函数的形式接近于常见的信号,例如 Sa(t) ,要将其变换成常见的信号来计算。

  2. 在某些积分题目中,这个积分的区域是 (−∞,t) ,区域的上限不是一个常数(或者 +∞ ),而是一个变量,这个时候要考虑卷积公式,将原积分换成被积函数与阶跃函数的卷积。

  3. 如果是离散的的阶跃信号相减,右侧端点处的值要被减去,不包含在结果内

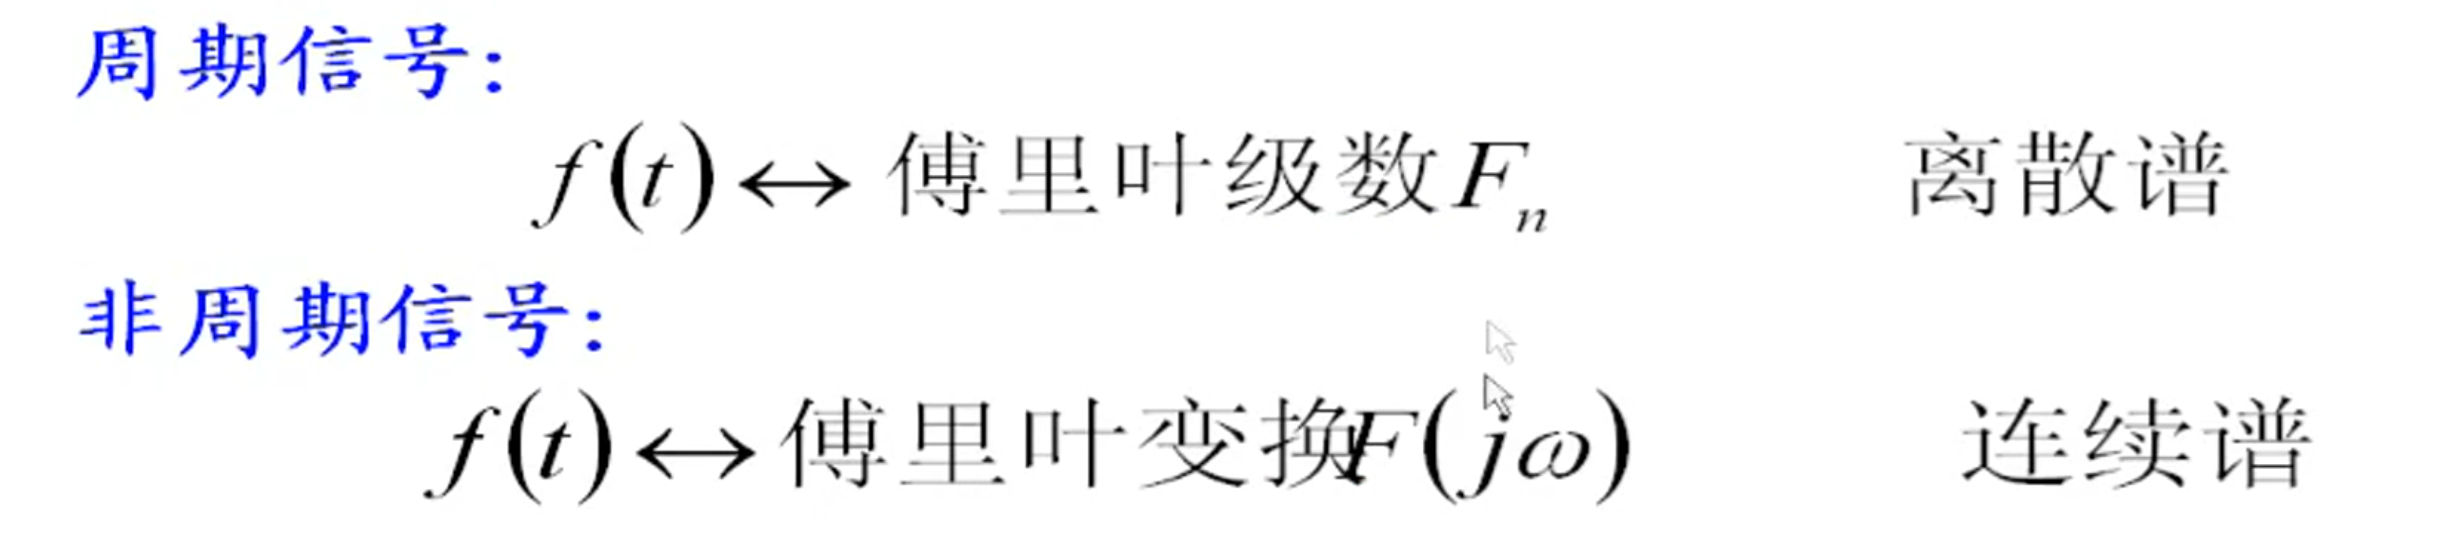
  4. 周期信号求傅里叶级数,非周期信号求傅里叶变换

  5. 非周期信号的幅度频谱计算公式: |F(jω)| ,直接加绝对值即可

  6. 对于一个单独的 j 来说,要记得 j=ej⋅π2 ,本质上代表的是相位,幅度为 1 ,相位为 π2

  7. 在卷积中,如果是类似于 f(t)u(t)∗u(t) 的形式,因为卷积上一个 u(t) 相当于在 −∞ 到 t 上进行积分,而这里积分中又含有 u(t) ,那么积分的结果就要分成两部分来考虑,一部分是小于 0 ,一部分是大于 0 。因为有 u(t) 的存在,所以小于 0 的地方积分为 0 。大于 0 的地方积分把 u(t) 当作 1 来看待。所以在最后积分结束之后要再乘以一个 u(t) 来表示这两部分的积分。

  8. 如果在一个系统中,已知输入 x1 的输出为 y1 ,那么如果要求 x2 的输出 y2 ,这时候可以找 x1 和 x2 之间的关系,然后利用线性时不变,输入之间的关系就是输出之间关系,变化方式是一样的

  9. ej⋅nωt ,对于这种来说,这都是旋转矢量,其幅度为 1 , nωt 为其相位。所以对 ej⋅nωt 取模 |ej⋅nωt|=1 ,经常出现在求周期信号的傅里叶变换中。

  10. 对于一个信号来说,它在经过傅里叶变换到频域之后,一般都可以将其实部和虚部分离出来(还是需要进行一系列变换的),得到: X(ω)=a(ω)+jb(ω) 。其模就等于: |X(ω)|=a(ω)2+b(ω)2 ,相位为: φ(ω)=arctan⁡(b(ω)a(ω)) 。还有一种可以认为相位是时域的信号在平移之后,在频域产生 e−jt0ω ;例如: f(t−t0)→FF(ω)e−jt0ω ,则 F(ω)=|F(ω)|e−jφ(ω) ,则相位 φ(ω)=−t0ω 。

  11. 在计算周期信号的傅里叶变换的时候,要注意当 Fn=0 的情况,需要代入定义来计算出来此点的值。 Fn=1T1∫−T12T12f(t)e−jnω1tdt , Fn=0=1T1∫−T12T12f(t)dt 。要这样算的根本原因在于有的在求 Fn 的时候, Fn 的表达式中, n 处于分母位置。

  12. 无论是傅里叶变换还是拉氏变换,在时移和频移的性质上,都是时同频异

  13. 看到单位冲激响应 h(t) 在 t=0+ 的时候为某个值;就要想到初值定理

  14. 单位样值响应,代表着输入为 δ(t) 或者 δ(n) ;单位阶跃响应,代表着输入为 u(t) 或者 u(n)

  15. 系统函数 H(z) 或者 H(s) 的本质就是零状态下的输入输出 z 变换比。所以在求解 Yzs(z) (零状态响应)。如果说题目中要求零输入、零状态、稳态等,且只有系统函数,那么首先要把系统的微分(差分)方程写出来。在进行单边变换。

  16. 如果再求强迫响应和自由响应的时候,出现了重根,也就是这个极点看上去即是强迫响应的,也是自由响应的。那么就看阶数,其必定出现: ⋯(z+12)2+⋯z+12 。高阶的就是强迫响应,低阶的就是自由响应

  17. 如果要求 F(0) ,其中 F(ω) 是 f(t) 傅里叶变换得到的。要记得使用傅里叶变换的定义: F(ω)=∫−∞+∞f(t)e−jωtdt ,直接令 ω=0 就是求 f(t) 在定义域内的积分(面积)。

  18. 在 z 变换中,求解离散系统的差分方程,一般情况下都要考虑的是“单边 z 变换”,原因在于要考虑系统的初始状态。而在 z 变换中,系统的初始状态包括 x(n) 的初始状态。也就是说 yzi 是包含输入的初始状态的。例题见一些重点题目

  19. 求离散系统的频率响应,将离散系统中的 z 替换成 ejω

  20. 对于判断一个系统是否是线性系统,除了使用定义进行判断以外,如果这个系统不可以分解成零输入和零状态的话,则是非线性系统。如果可以分解,但其中的一部分是非线性,那么整体就是非线性

  21. 导致时变的情况:尺度变换、反转、 x(t)f(t) ;

  22. 导致非线性的情况:平方、绝对值、 y(t)=f[x(t)]

  23. 因果的判断:只比较 y(t) 和 x(t) 。例如: y(n)=∑k=n−1k=n+5e(k) 比较最大的: n+5>n 。所以是非因果;再例如: f(t)=x2(t) ,比较里面的值: t=t ,是因果的。

  24. 从拉氏变换到傅里叶变换中,傅里叶变换存在的条件是:拉普拉斯变换的收敛域必须包含虚轴 jω 轴

  25. 如果一个卷积的定义式被抽象成了 ∫−∞tx(τ)⋅y(t−τ)dτ ,其实可以换回原来的形式: ∫−∞tx(τ)⋅y(t−τ)dτ=∫−∞+∞x(τ)⋅y(t−τ)⋅u(t−τ)

  26. image.png

系统函数求解问题 ​

  • 微分方程:含输入、含系统参数,是全响应的 “完整模型”;
  • 系统函数 H(z):由微分方程在 “零初始条件 + 输入非零” 下经双边 z 变换得到,是 “零状态响应的专属模型”;
  • H(z)⋅X(z) :只能求零状态响应 Yzs (无初始条件信息,有输入);而其中的 H(z) 是系统的冲激响应
  • 微分方程进行单边变换且输入 X(z) 为 0 才能求零输入响应(自带初始条件信息,排除输入干扰);
  • 全响应的 z 变换:需用单边 z 变换处理完整微分方程(同时包含输入项和初始条件项),结果为 Y全(z)=Yzi(z)+Yzs(z)=Yzi(z)+H(z)X(z) 。
  • 在系统中,不变的是 Yzi ,也就是零输入是不变的,它是由系统产生的。
  • 对于任意的 LTI 系统,零状态响应 yzs(t) ,都必须是由输入信号 x(t) 与系统的冲激响应卷积得到。

NOTE

对于任何线性时不变 ( LTI ) 系统,如果已知系统的阶跃响应为 g(t) ,那么当输入是时移的阶跃信号 u(t−t0) 时,其零状态响应 yzs(t) 就是相应时移的阶跃响应 g(t−t0) 。

IMPORTANT

激励产生的阶跃响应,可以认为是零状态响应

例题:

已知在阶跃信号 u(t) 的激励下产生的阶跃响应为 y1(t)=e−2tu(t) ,试求系统在 f2(t)=e−3tu(t) 激励下产生的零状态响应 y2(t) 。

根据题目可以得到:

u(t)∗h(t)=y1(t)

进行拉氏变换得到:

1s⋅H(s)=1s+2

进而得到 H(s) 。

H(s)=ss+2

然后再根据题目得到:

f2(t)⋅h(t)=y2(t)

进行拉氏变换得到:

1s+3⋅ss+2=Y2(s)

则 Y2(s)=s(s+3)(s+2)

Y2(s)=s(s+3)(s+2)=−2s+2+3s+3

进行拉氏反变换得到:

y2(t)=−2e−2tu(t)+3e−3tu(t)

电容相关内容 ​

主要是电容与电流、电容与电压之间的关系公式。

I(t)=C⋅d(u(t))dtu(t)=1C∫−∞tI(τ)dτ

IMPORTANT

电容的串并连性质与电阻的串并联性质相反

电容的串联:

当电容串联时,总电容的倒数等于各个电容的倒数之和

1C=1C1+1C2C=C1C2C1+C2

电容的并联:

当电容并联时,总电容等于各个电容的电容值之和

电感相关内容 ​

主要是电感与电流、电容与电压之间的关系公式。

u(t)=L⋅dI(t)dtI(t)=1L∫−∞tu(τ)dτ

IMPORTANT

电容的串并连性质与电阻的串并联性质相同

当电感串联的时候,总电感等于各个电容的电容值之和

当电感并联的时候,总电感的倒数等于各个电感的倒数之和

1L=1L1+1L2L=L1⋅L2L1+L2

基本复变函数公式 ​

ejω=cos⁡ω+jsin⁡ωe−jωt=cos⁡ωt−jsin⁡ωte−jω⋅2π=1cos⁡nπ=ejnπ=e−jnπ=(−1)na2+b2ejarctan⁡ba=a+bjcos⁡t=ejt+e−jt2

注意,上面变换中,必须要有 j

sin⁡t=ejt−e−jt2jz∗=a−bj(共轭)z=a2+b2earctan⁡ba=a+bj

其中,模值是 a2+b2 ,相角(相位) 是 arctan⁡ba

ejωt=cos⁡ωt+jsin⁡ωte−jωt=cos⁡ωt−jsin⁡ωt

周期问题 ​

连续信号的周期需要根据具体公式来计算

T=2πω

但是离散信号的周期则不太一样

如果遇到 ejω0t ,则要用欧拉公式展开得到:

ejω0t=cos⁡(ω0t)+jsin⁡(ω0t)

其周期是 2πω0

例:求 f(n)=cos⁡(3π7n−π8) 的周期(注意是 n ,是一个离散信号,而不是 t (连续信号) )

2π3π7=143

根据公式可以得到上面这个结果,但是这个并不是离散函数的周期,而是这个分式的分母。如果是整数,则结果就是这个整数

如果计算得到的分子是一个无理数,比如 π ,那么这个信号是一个非周期信号

比如 cos⁡(200n) (离散信号), T=2π200=π100 ,分子是 π (无理数),所以是一个非周期信号

image.png|400

如果是连续信号,则得到的 2πω0 就是其周期。

如果是离散信号,则得到的 2πω0 则需要分条件来看。👇

  1. 如果 2πω0 是整数,则这个就是其周期,

  2. 如果 2πω0 是分数,则此分数的分母为其周期,

  3. 如果 2πω0 是无理数,则此信号是非周期信号。

还有更快的方法,如果是 ej2π3⋅n ,那么 3 就是其周期。


看到一个单独的 j 不要慌张,用欧拉公式将其展开:

j=ejπ2

原因在于:

ejπ2=cos⁡(π2)+jsin⁡(π2)=0+j⋅1=j

多个周期信号叠加(相加)的时候,这个复合信号的周期是这两个信号周期的最小公倍数。

无论是 f1(t)+f2(t) ,还是 f1[n]+f2[n] 都是成立的。


当遇到 f (频率),不要慌张, f=1T ,换言之, T=1f ,而这个时候再求周期,则是 X(n)=X(nT)

例如: X(t)=sin⁡4πt+sin⁡10πt+sin⁡16πt , T=1 ,当 fs=64 的时候, X(n) 的周期是:

T=1f=164X(n)=X(nT)=sin⁡(4×164)πn+sin⁡(10×164)πn+sin⁡(16×164)πn=sin⁡π16n+sin⁡5π32n+sin⁡π4n

所以 X(n) 的周期为 N1=2ππ16=32 , N2=2π5π32=645 , N3=2ππ4=8 ,取最小公倍数,得到 64


NOTE

当两个信号周期之比是一个有理数的时候,这两个信号之和 ( X(t)+y(t) )也是一个周期信号

抽样函数 Sa(t) ​

(1)∫−∞+∞sin⁡(ωt)tdt=π(2)∫0+∞sin⁡(ωt)tdt=π2Sa(t)=sin⁡(t)t

注意,上面这个是积分相比较于 ∫−∞+∞sin⁡(t)tdt=π 不变而已,但是对于图像来说是变化了的,整体上是放缩了的

|425

能量有限信号与功率有限信号 ​

image.png

NOTE

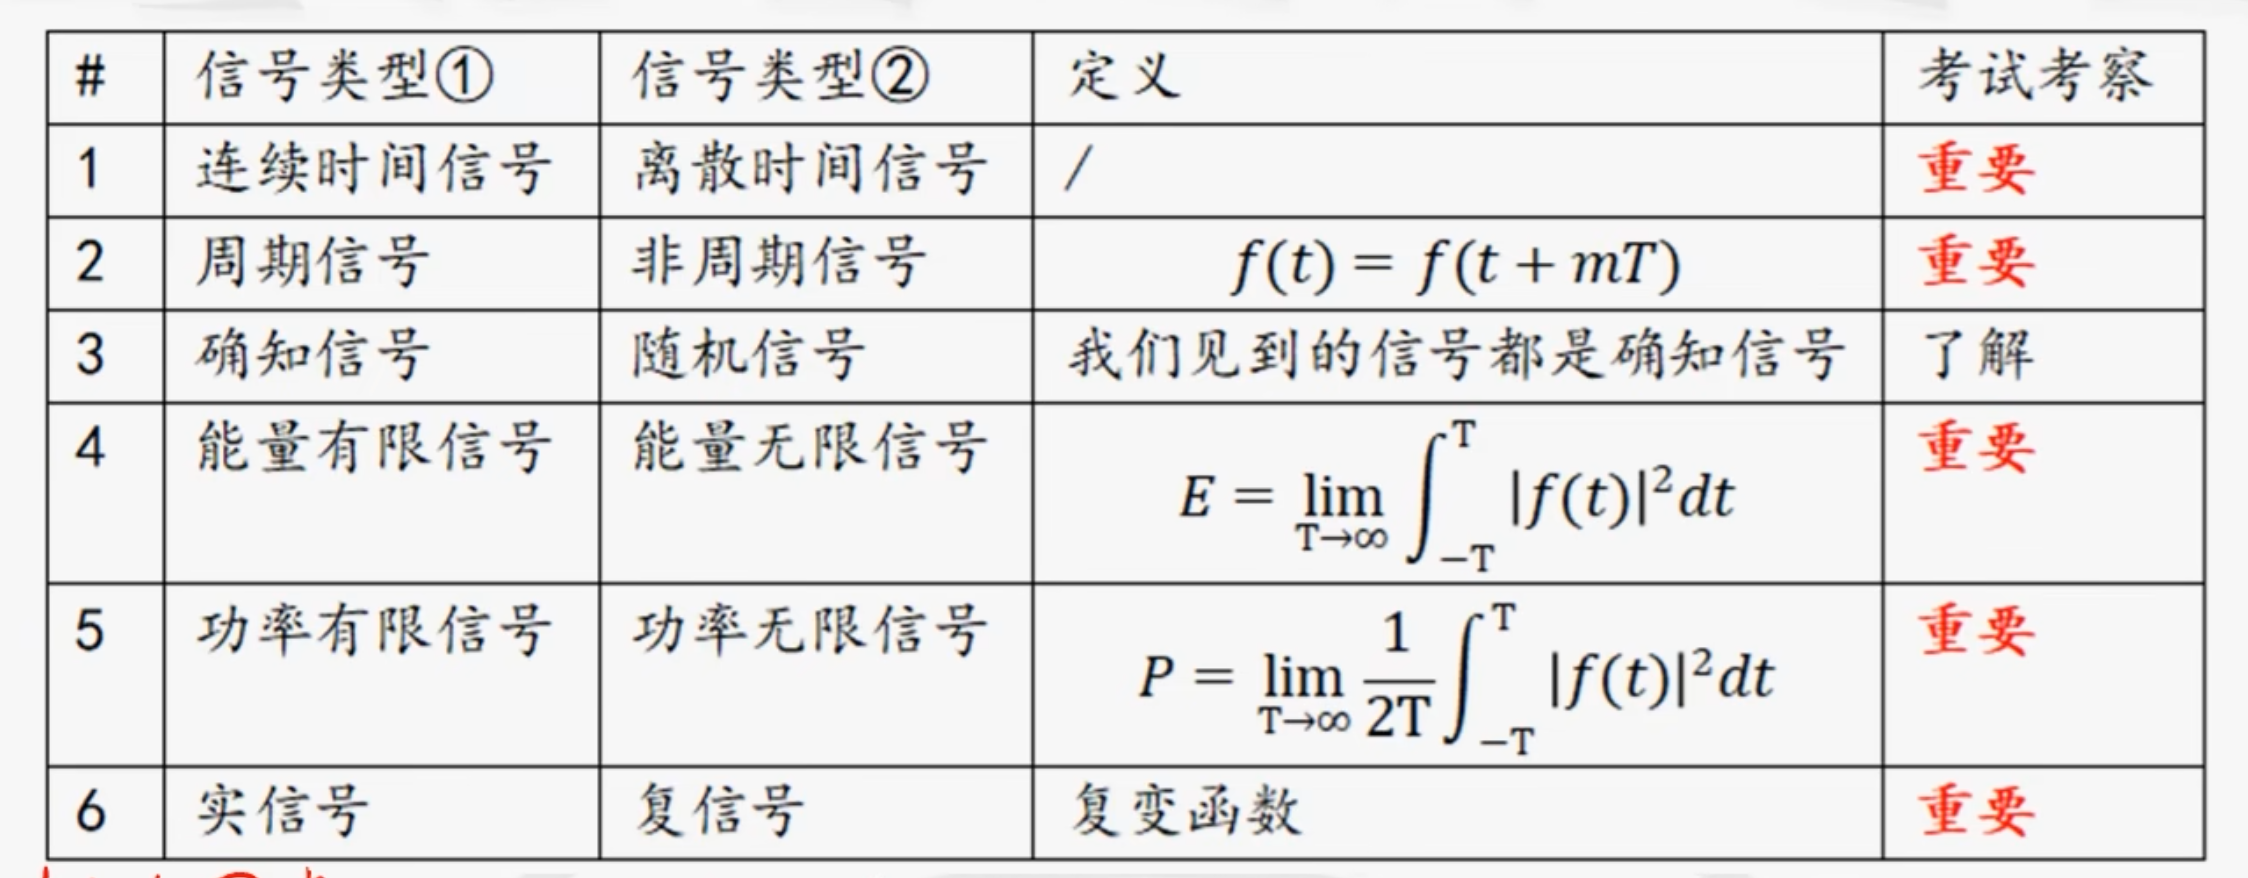
一个信号不可能即是能量有限信号,也是功率有限信号。

能量有限信号 ​

定义:

E=limT→∞∫−TT|f(t)|2dt

需要注意的是:如果 f(t) 是一个实数信号,那么绝对值是可以去掉的。

如果 f(t) 是一个虚数信号,那么需要先求它的模: |z|=a2+b2 , z=a+bi

E 有限,则为能量有限信号

离散:

E=limN→∞∑n=−NN|f(n)|2

功率有限信号 ​

定义:

P=limT→∞12T∫−TT|f(t)|2dt

P 有限,则为功率有限信号

IMPORTANT

这里的 T 其实不止可以是整个所有周期,也可以只是一个周期内,因为一个周期中的平均值,与所有周期内的平均值是一样的。但能量信号不一样,能量信号一般不是周期信号,所以它的周期硬要算的话就是整个时域。所以这也就是为什么,周期信号一般是功率信号,时限信号一般是能量信号。

一般来说,如果是能量有限的,功率为 0

离散:

P=limN→∞=12N+1∑n=−NN|f(n)|2

如何判断 ​

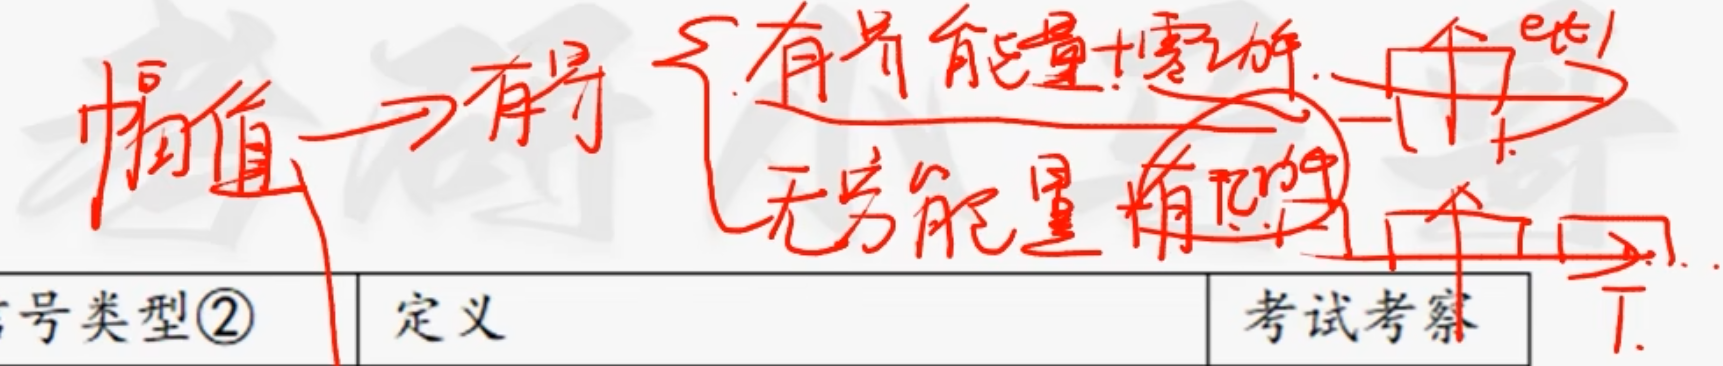
首先看幅值(幅值,粗略的可以看作是 y 轴的最大值 )

如果幅值有界,那么有两种情况:

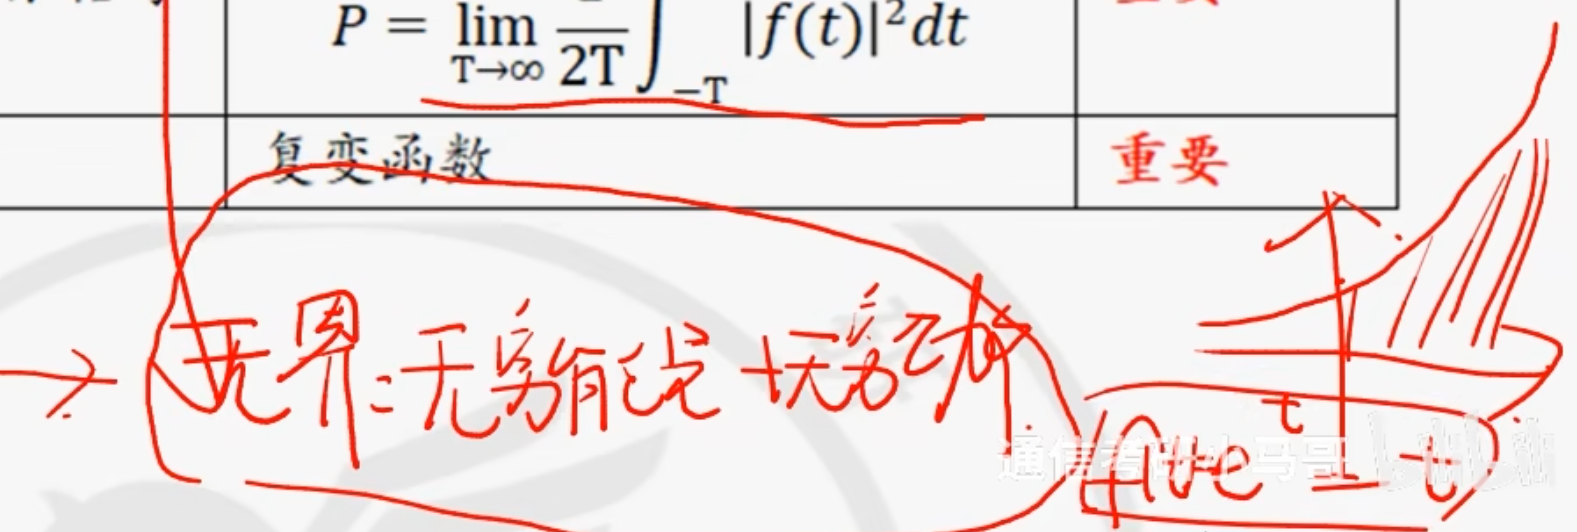
1. 一个是 能量有界,但是零功率

2. 另外一个是 无穷能量,但是功率有限
|450

如果幅值无界,则就是无穷能量,无穷功率

|450

结论 ​

IMPORTANT

所有幅值有界的周期信号都是功率信号

所有有限数量的脉冲信号都是能量信号

NOTE

对于可积的信号,若它是时限的,则它就是能量信号

对于可积的信号,如果是周期信号,则一定是功率信号

阶跃信号 ​

图像:

|237

IMPORTANT

一个重点:

u(at)=u(t)

扩展,到 z 序列上,则是:

u(an)=u(n)

这里要与冲激函数区分开来。

基本矩形脉冲信号(方框信号) ​

|236

方框信号是可以由阶跃函数相减得到的:

G2(t)=u(t+t0)−u(t−t0)

|237

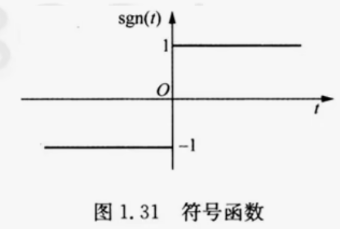
符号函数 ​

|265

符号函数与阶跃函数之间 ​

sgn(t)=2δ(t)−1δ(t)−12=12sgn(t)δ(t)=12+12sgn(t)

信号的运算 ​

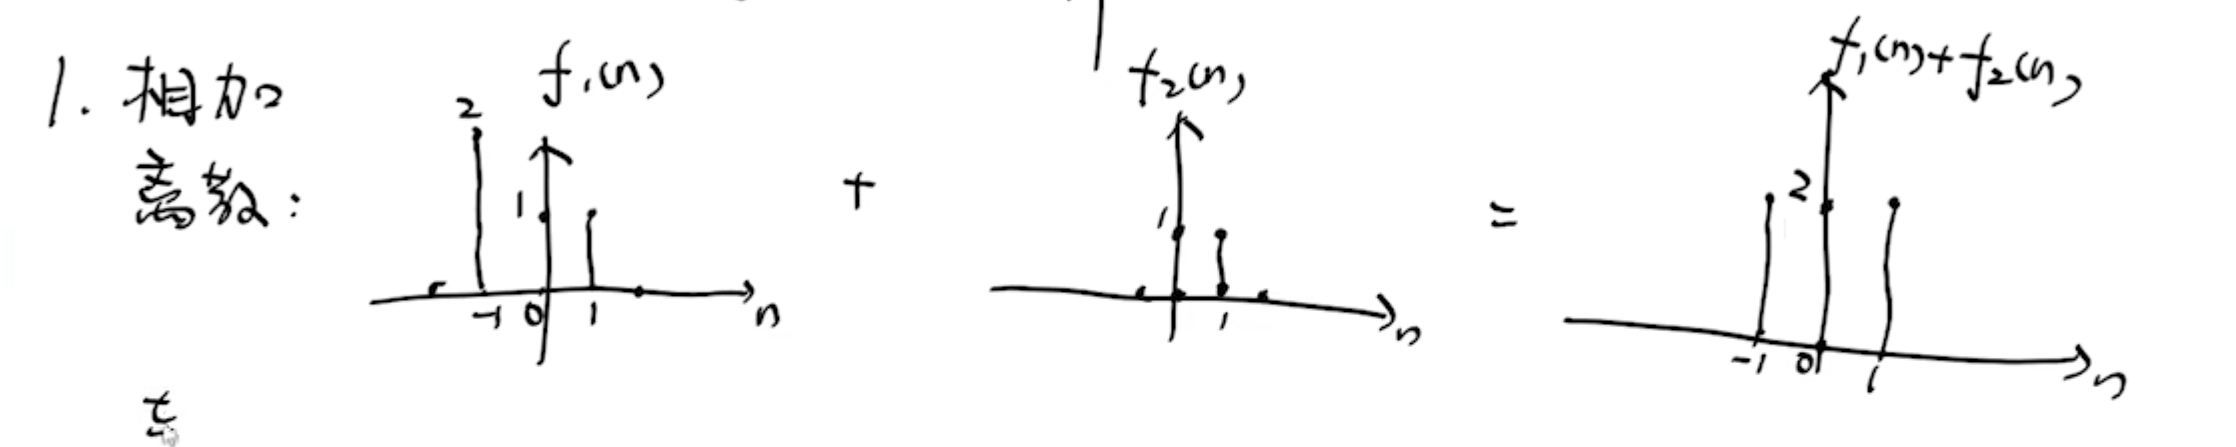
相加 ​

|600

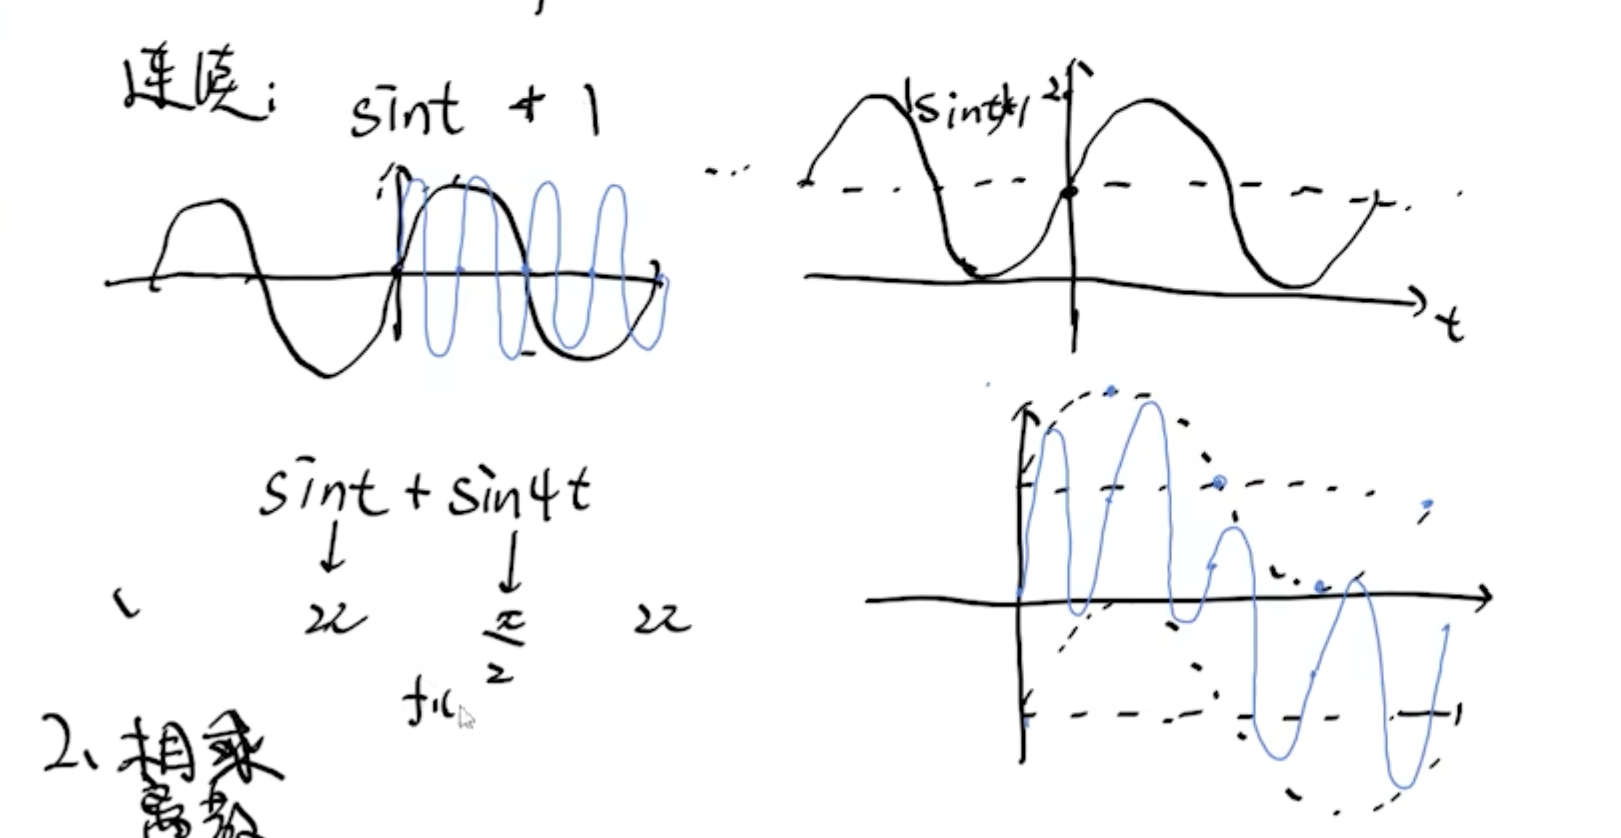
连续的也是一样,就是每个点的值相加即可。

|450

主要要理解上面的 sin⁡t 和 sin⁡4t 相加。其中 sin⁡t 作为变化比较缓慢的图形形成包络,而具体的幅度则是由 sin⁡4t 来掌握

相乘 ​

信号之间相乘,本质上也是在对应位置上相乘。离散的如此,连续的也是如此。

|525

主要需要理解什么是对应位置相乘。而实现的方法就是理解包络。

未来遇到再说

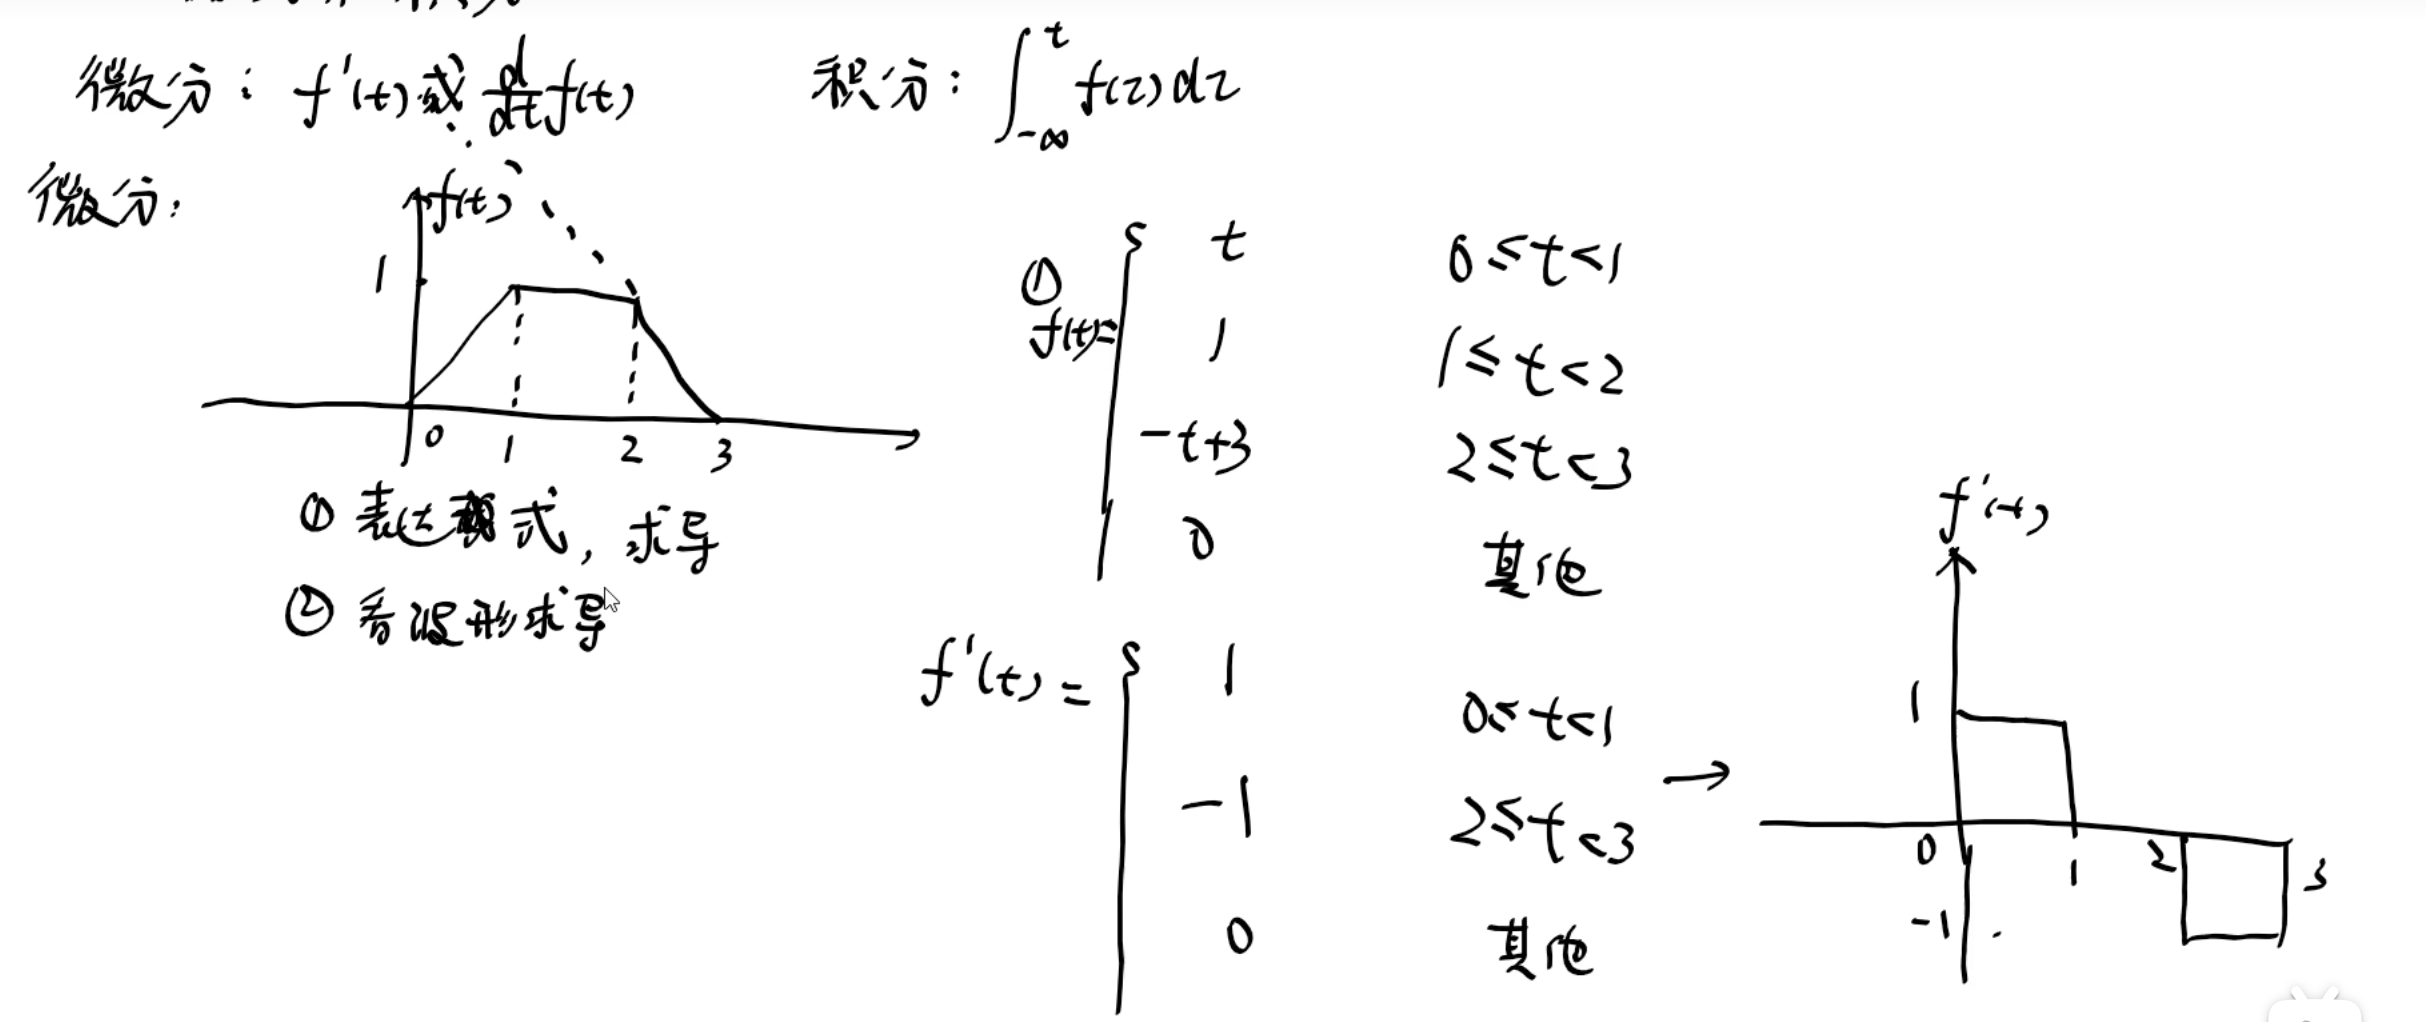
微分和积分 ​

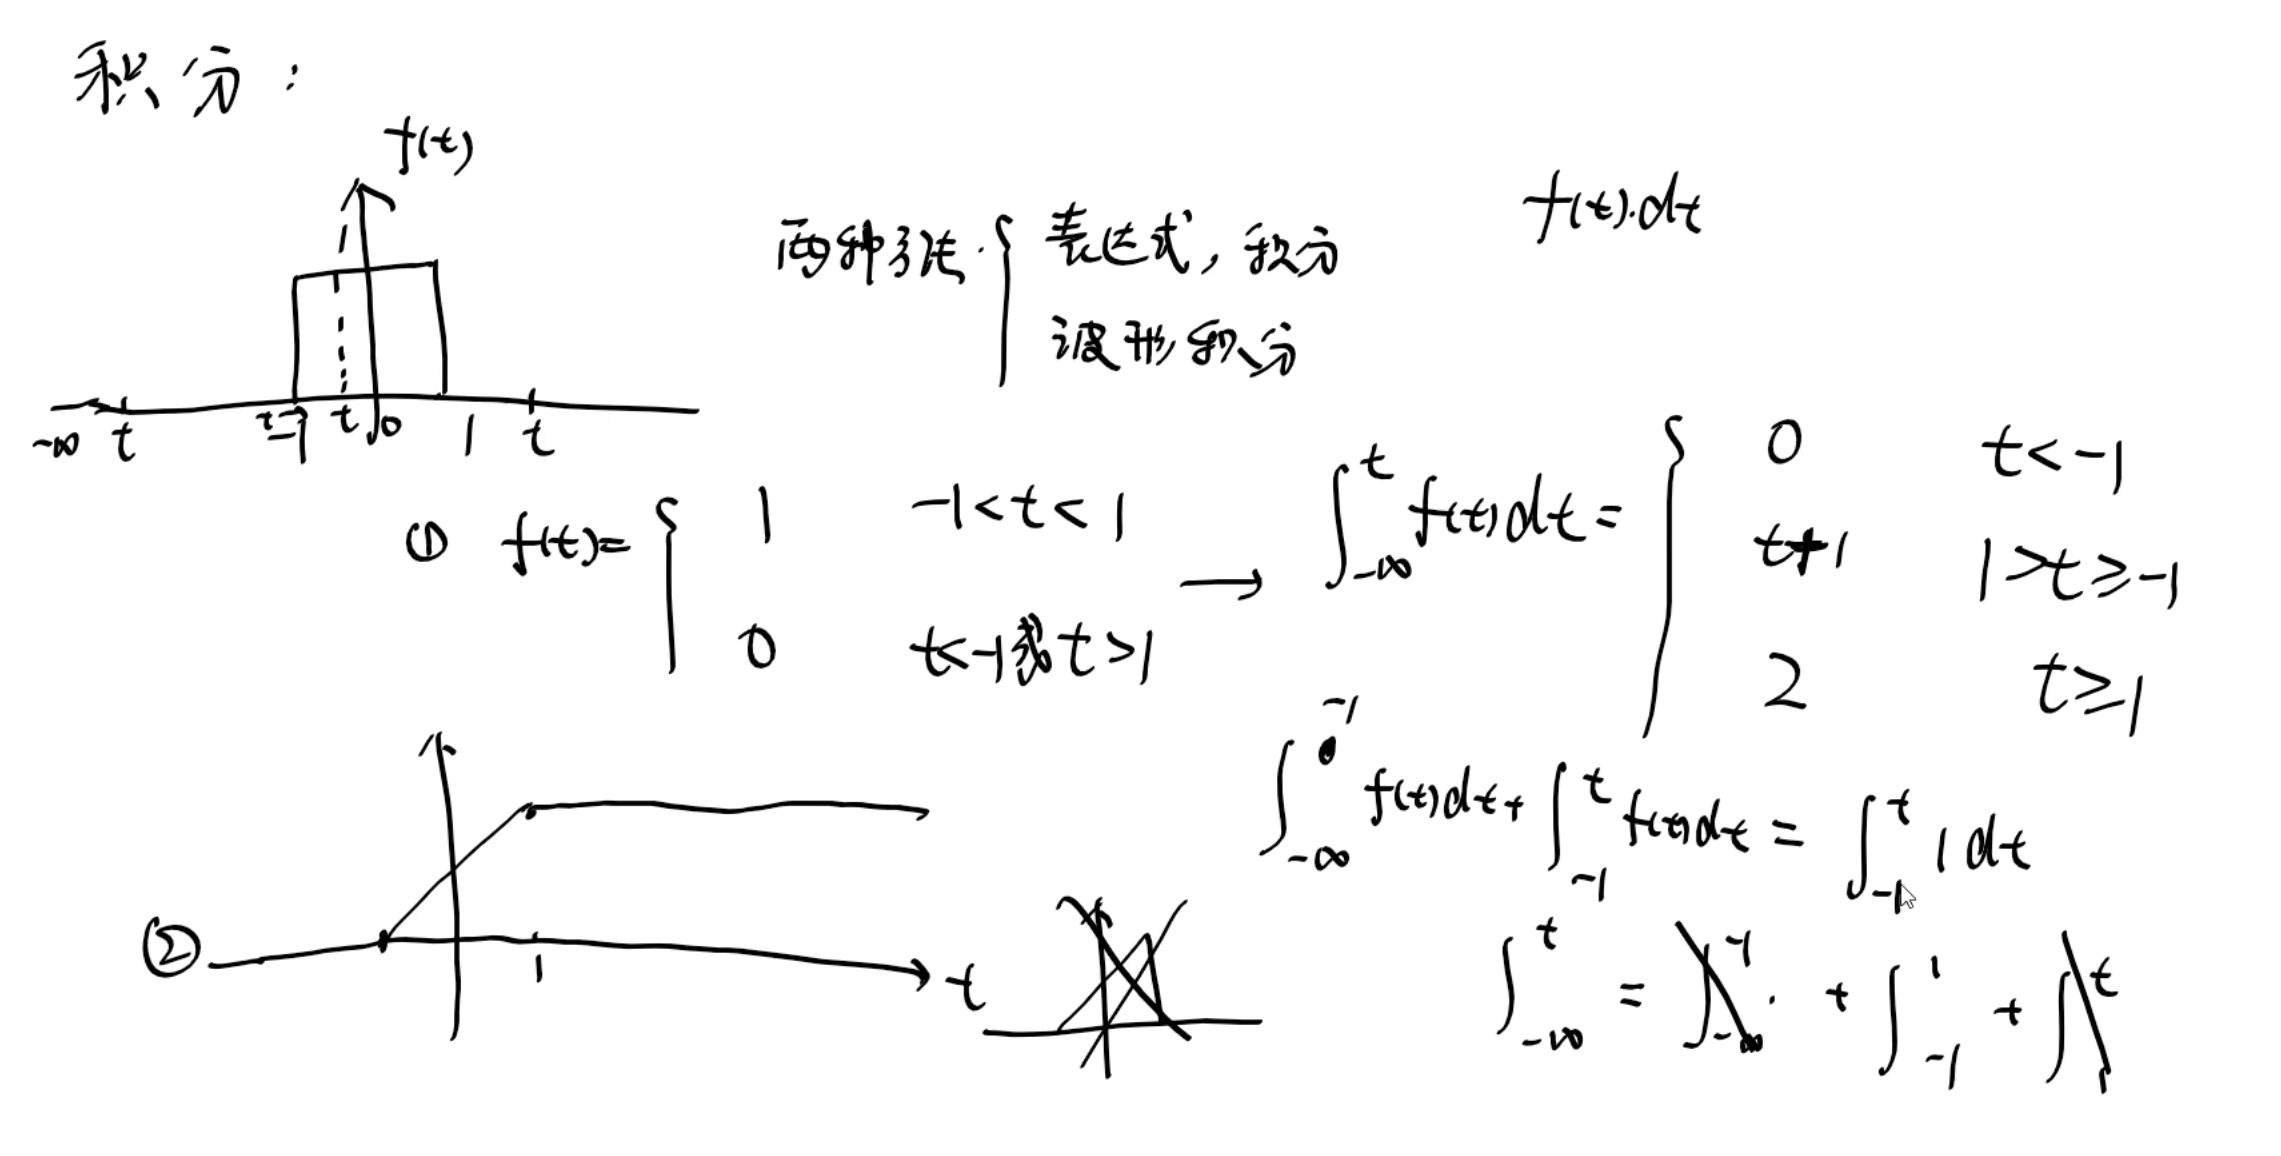
连续:

|600

需要注意的点是积分是变上限积分

|600

所以在求积分的时候,要注意其变换。以及最好是分段来求积分

当遇到先求导后积分的情况,需要注意:先求导后积分得到的结果与原信号不一定相等。原因在于求导的时候,会将常数变为 0 。
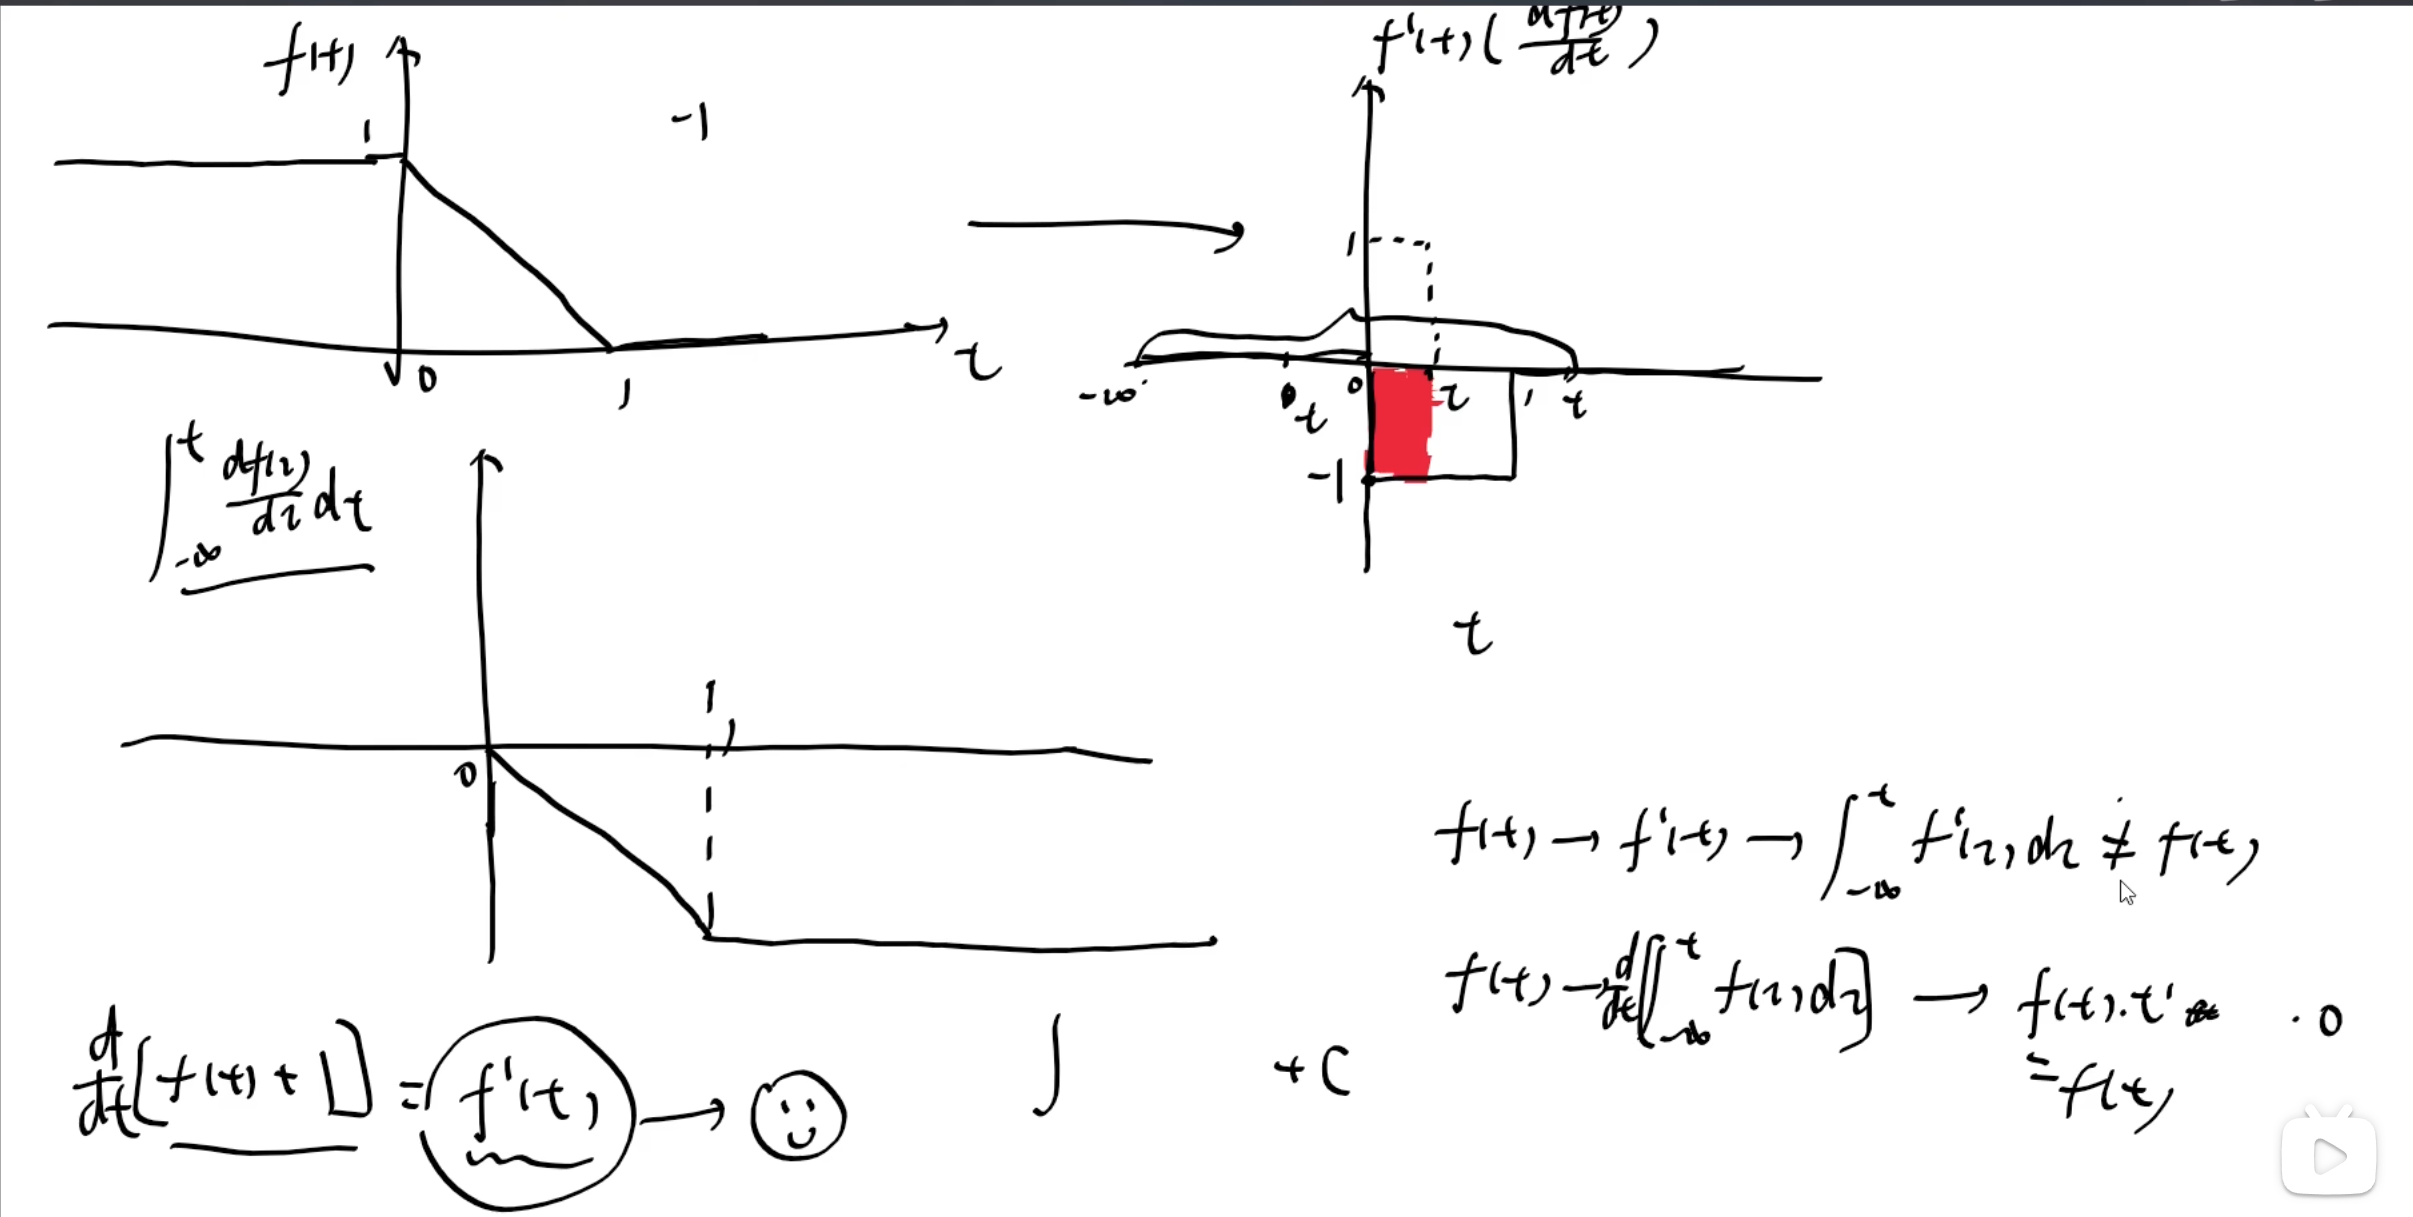
f(t)→f′(t)→∫−∞tf′(τ)dτ≠f(t)f(t)→ddt[∫−∞tf(τ)dτ]→f(t)⋅t′=f(t)

而先积分后求导,是能将其还原的。

此外,当 limt→−∞f(t)=0 的时候,是可以先求导后积分但能还原函数的情况。

理解起来也不难,主要就是利用变上限积分展开:

∫−∞tf′(τ)dτ=f(τ)|−∞t=f(t)−limt→−∞f(t)

使 limt→−∞f(t)=0 即可实现还原。

NOTE

时刻注意,这里的积分基本上都是变上限积分,不同于定积分,得到的结果是没有常数 C 的。

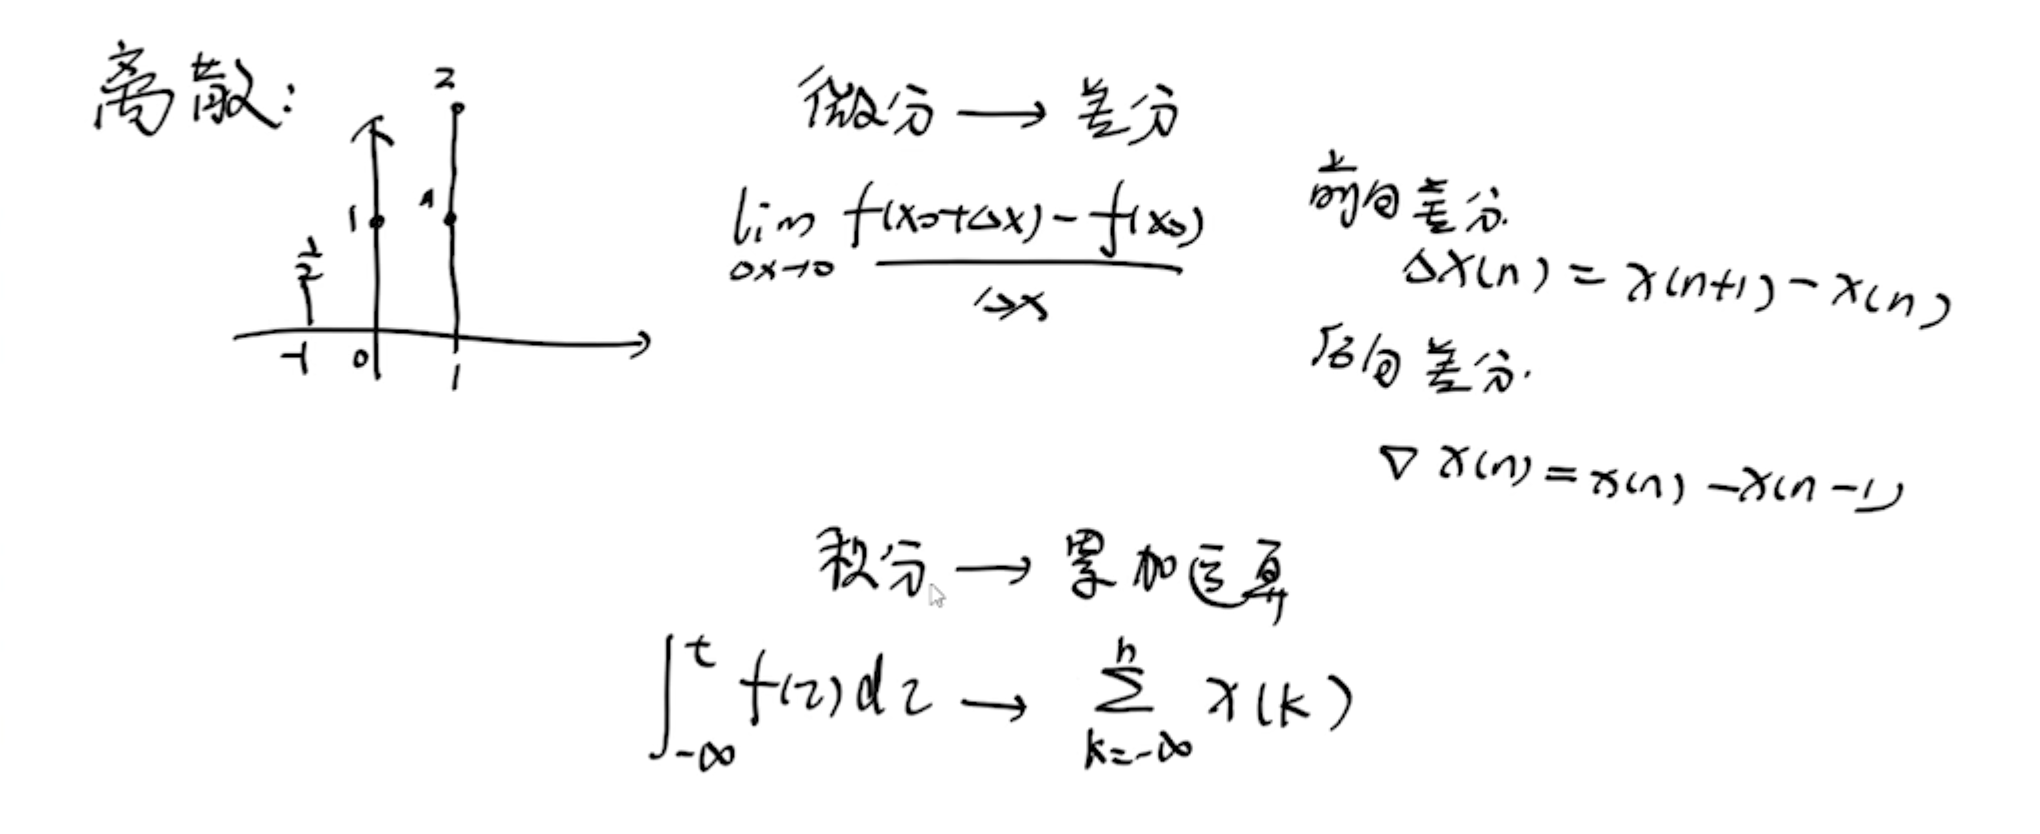
离散:

|600

需要注意的是:

差分分成两种,一个是前向差分,一个是后向差分。

前向差分:

ΔX(n)=X(n+1)−X(n)

后向差分:

ΔX(n)=X(n)−X(n−1)

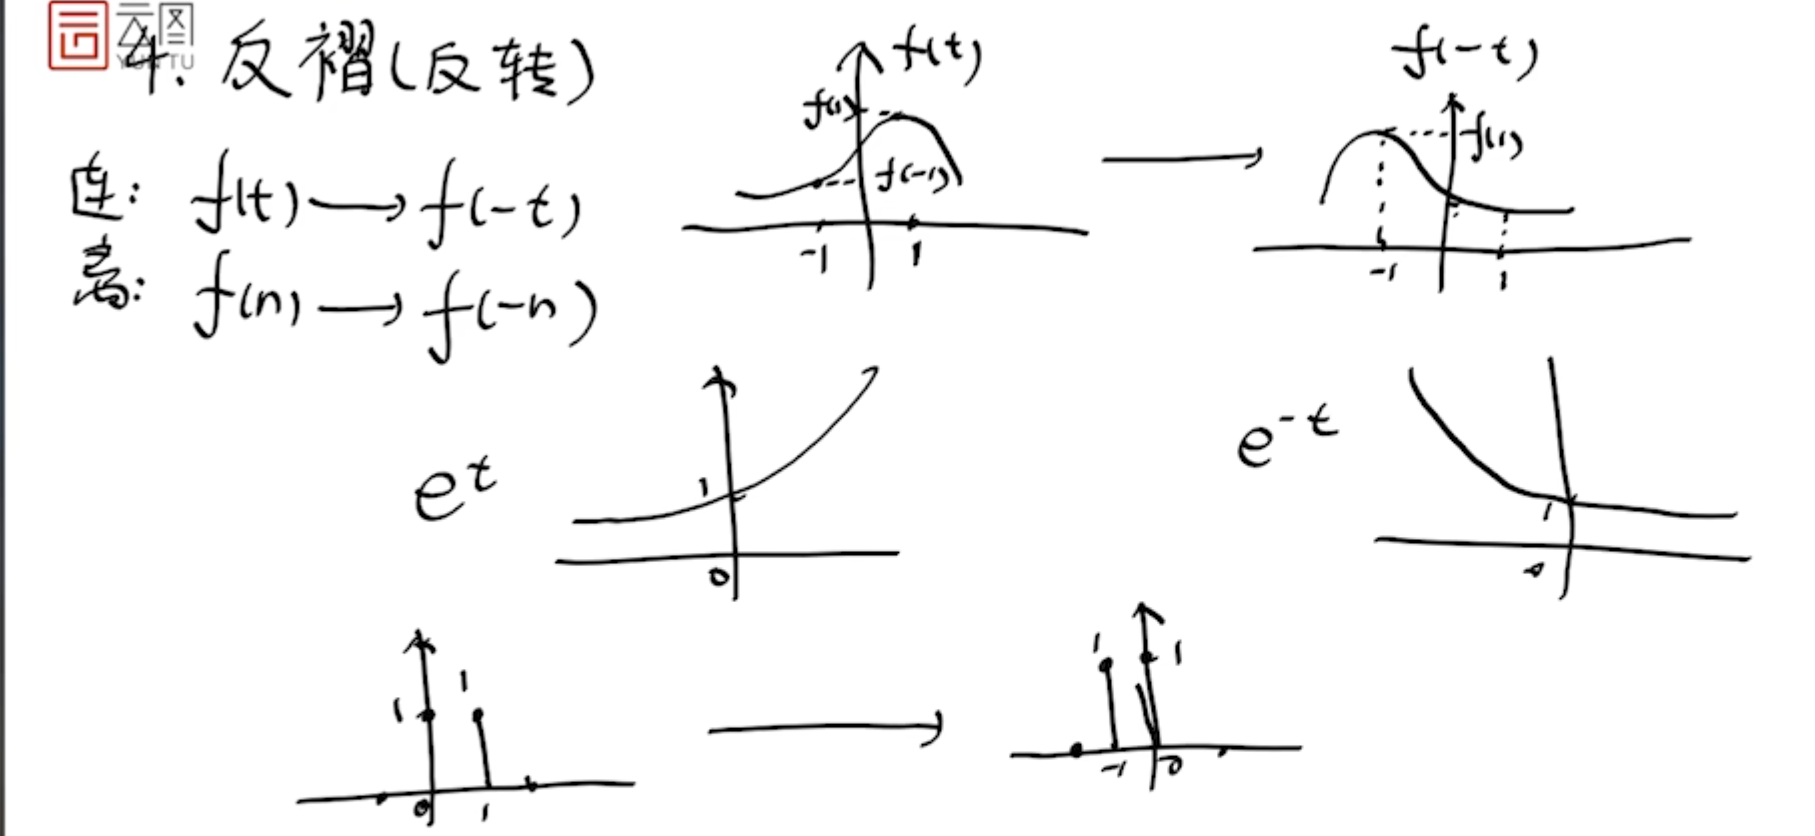
反转(反褶) ​

|475

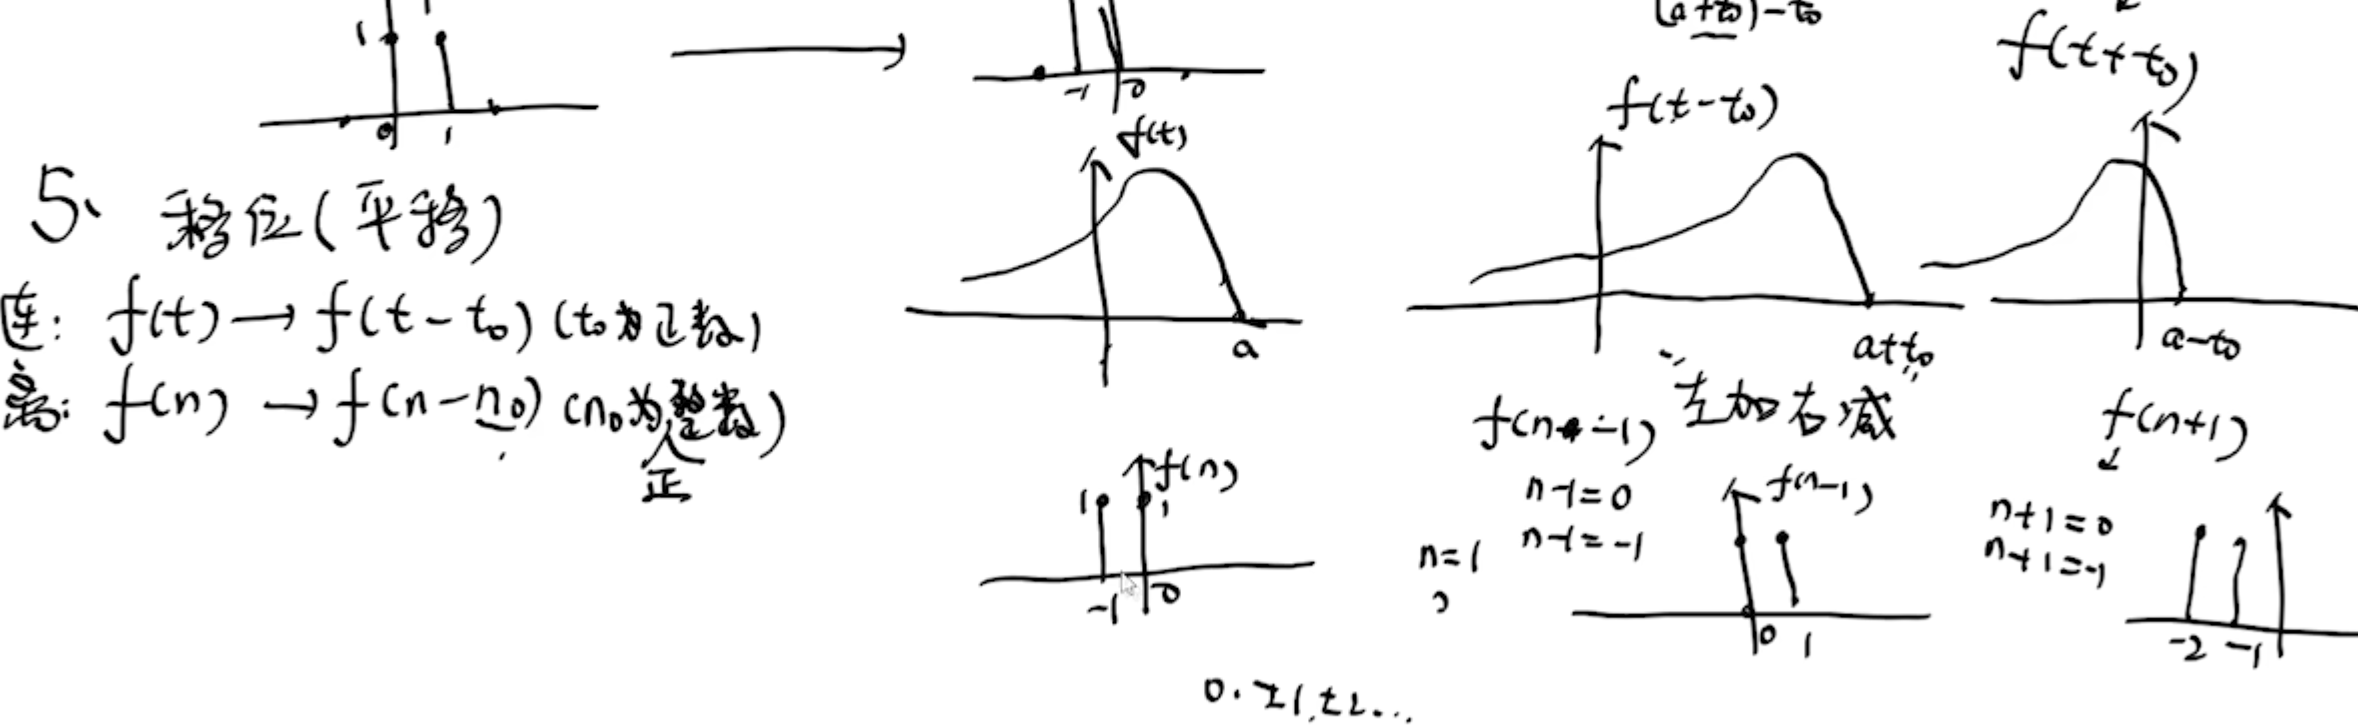
移位(平移) ​

|650

尺度变换 ​

结论:

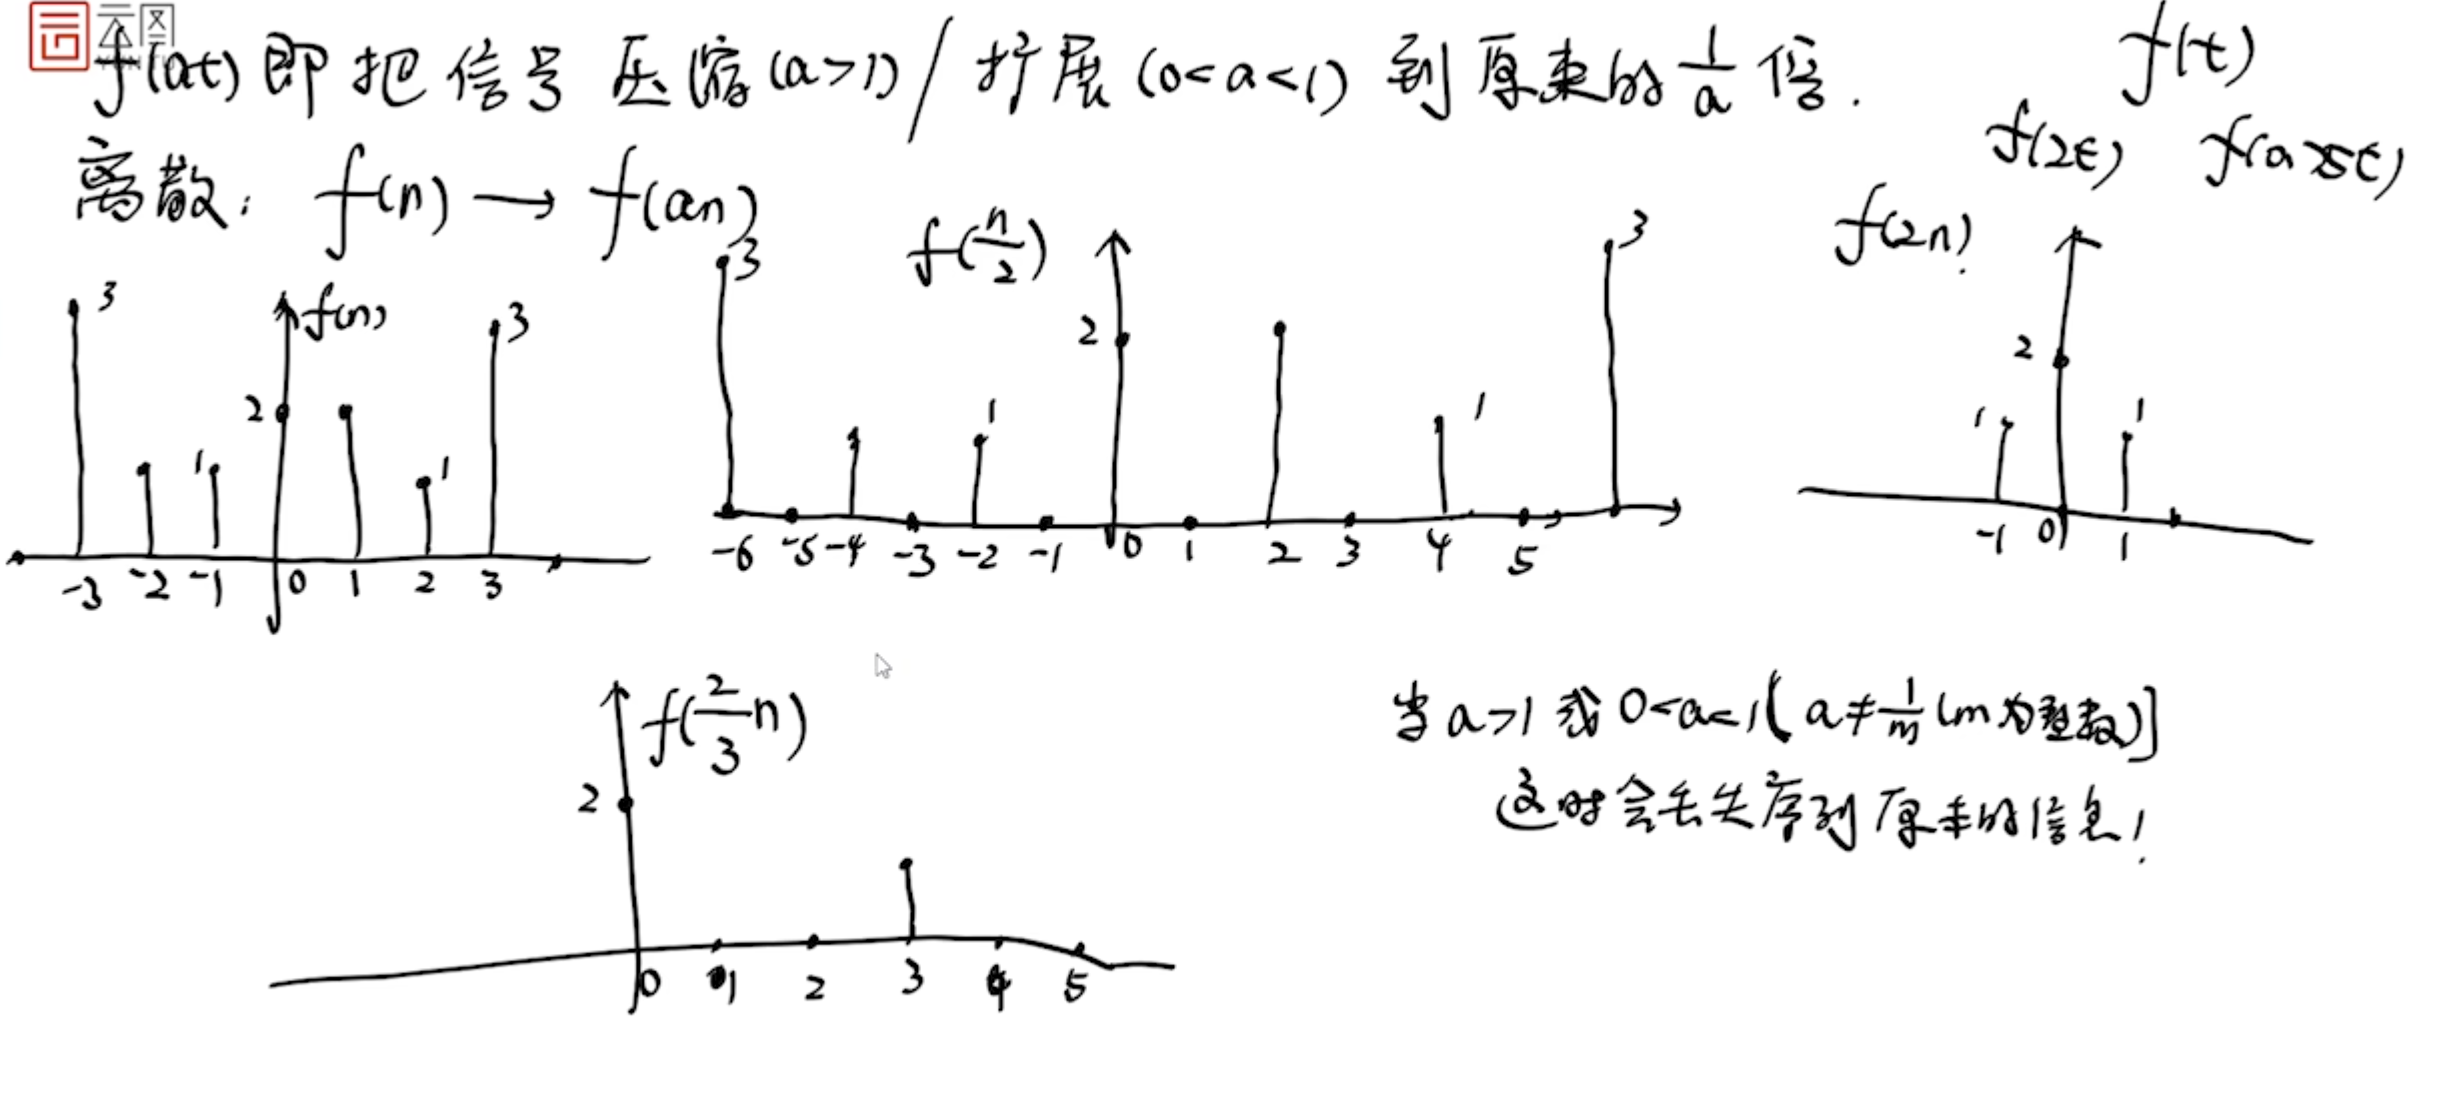
f(at) 即把信号压缩 (a>1) / 扩展 (0<a<1) 到原来的 1a 倍。

对序列的尺度变换比较少,原因在于,对序列进行尺度变换会导致信息丢失。

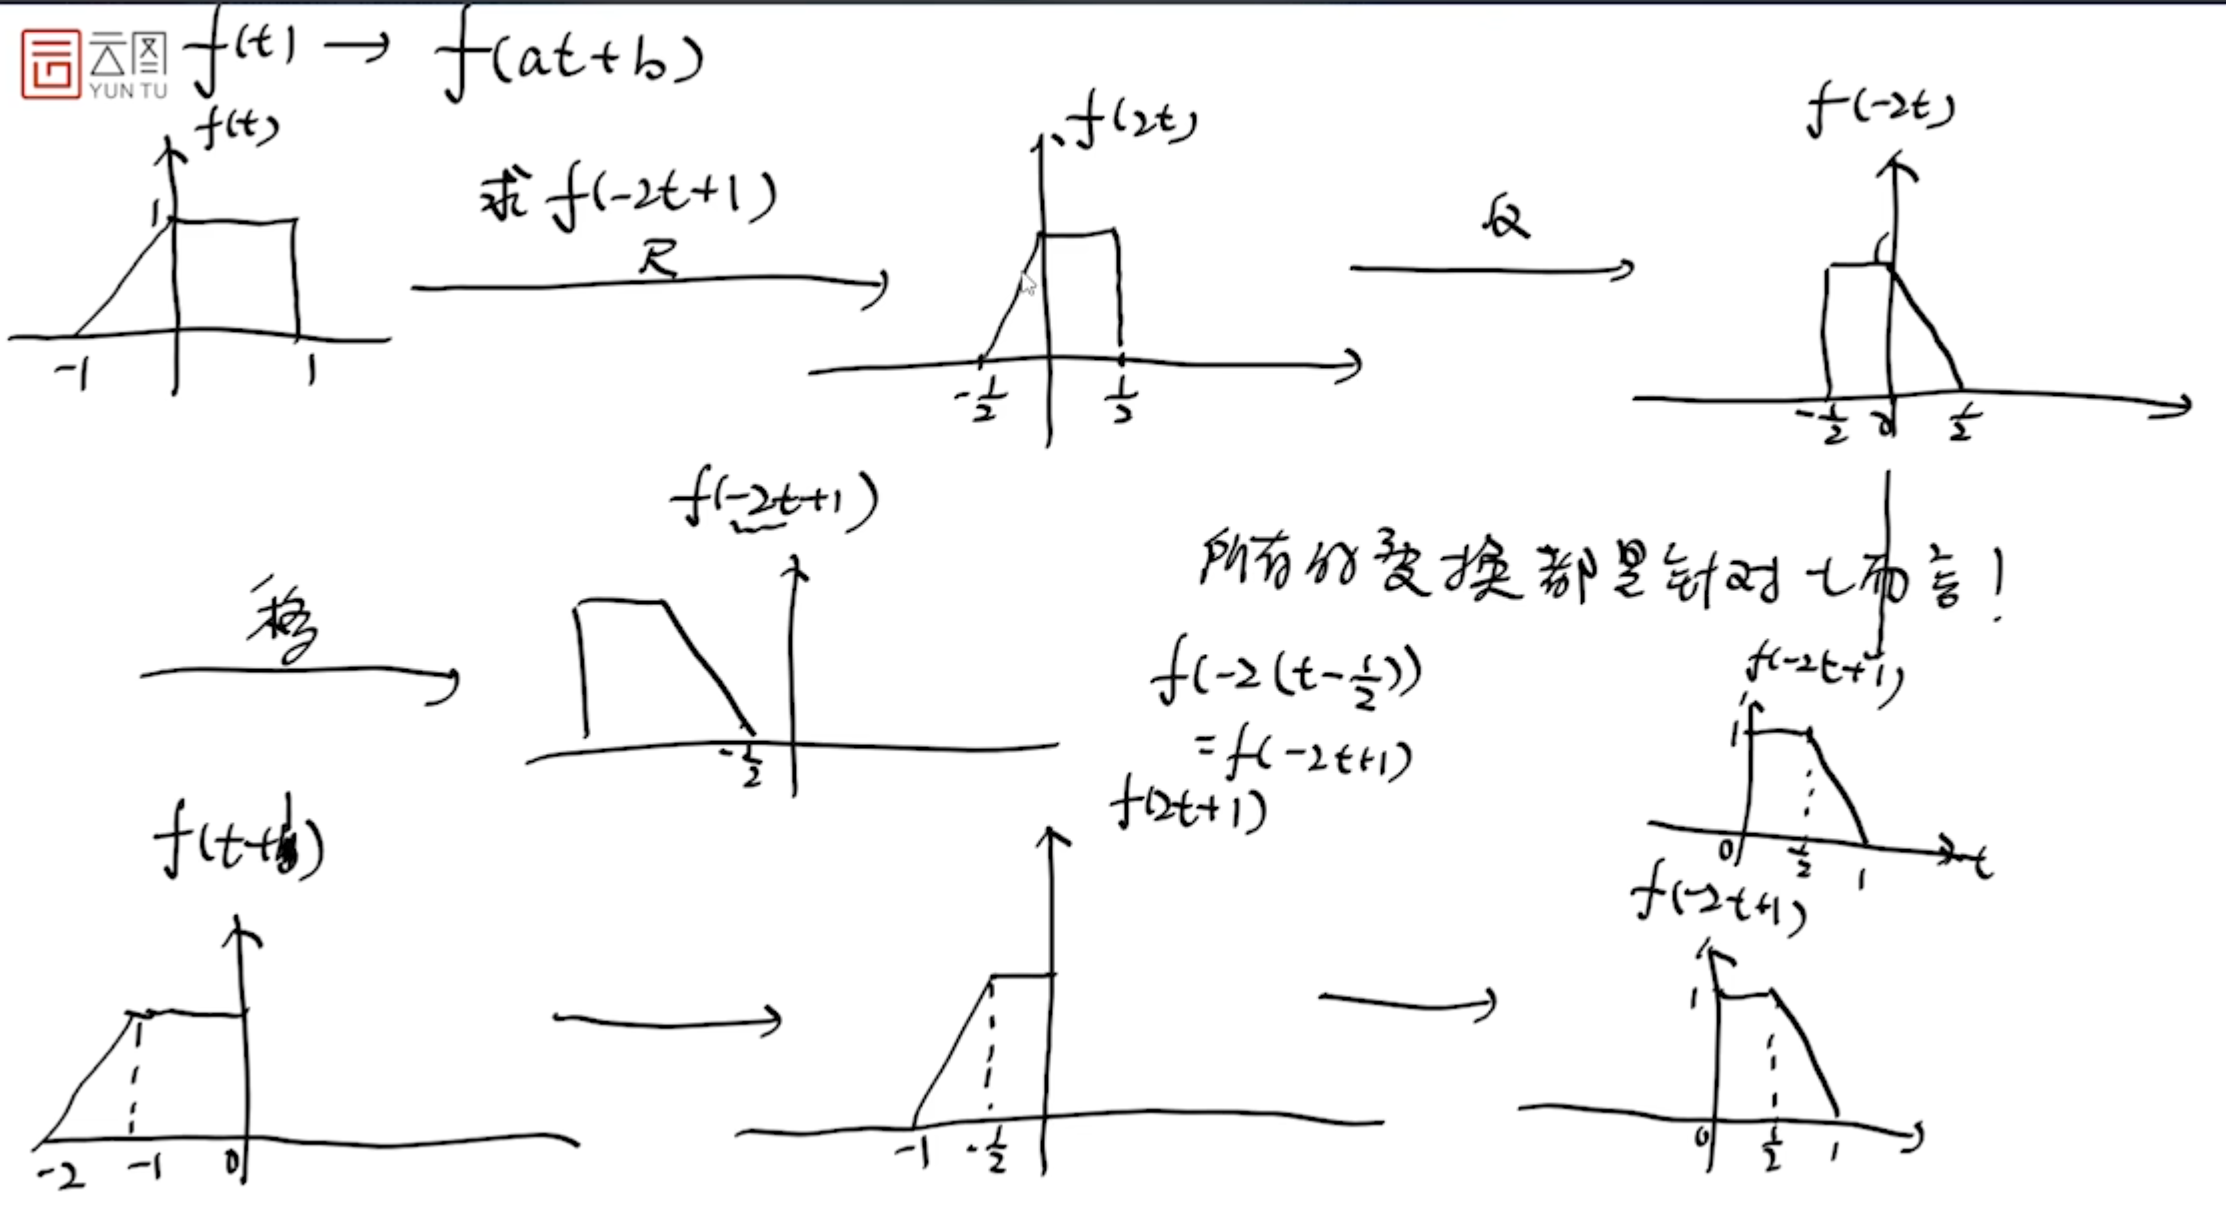
综合运用 ​

IMPORTANT

这类问题的核心就是:所有的操作都是对 t 而言。

NOTE

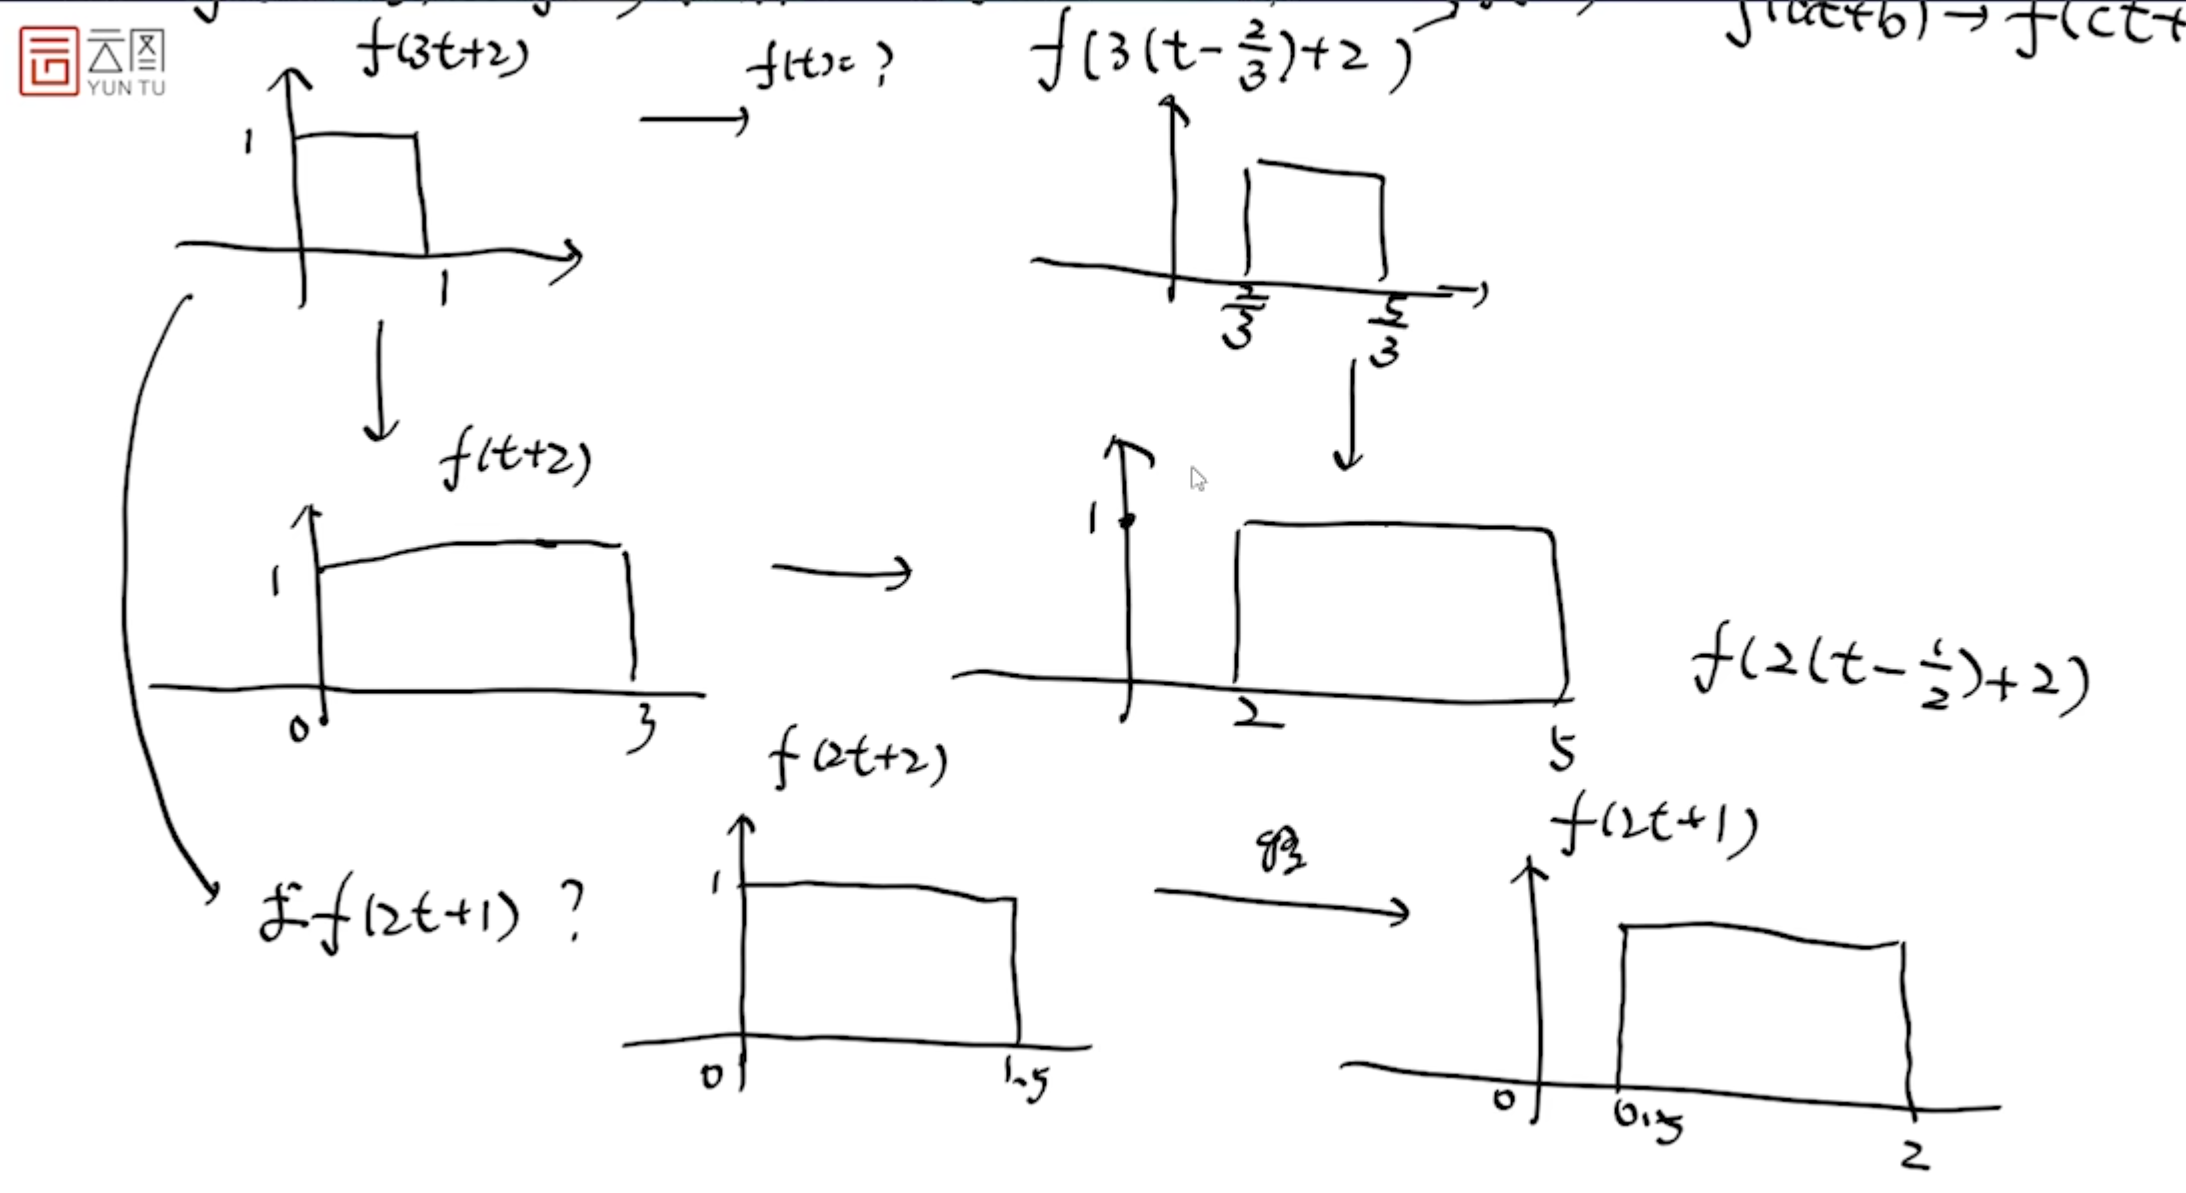
若要将 f(t)→f(at+b) ,那么先进行移位,是比较快的。

反过来求 f(at+b)→f(t) ,那么就是先进行尺度变换,是比较快的。

对于已知 f(at+b) 求 f(t) ,先进行尺度变换比较快。或者使用换元的思想来实现。

而对于已知 f(at+b) ,求 f(ct+c) ,那么先进行位移还是先进行尺度变换都是差不多的。

冲激函数的性质 ​

冲激函数是一个偶信号

筛选性质 ​

X(t)δ(t)=x(0)δ(t)

变种:

x(t)δ(t−t0)=x(t0)δ(t−t0)x(t−t0)δ(t)=x(−t0)δ(t)

离散的同理,遇到再说。

抽样性质 ​

∫−∞+∞x(t)δ(t)dt=x(0)

变种:

∫−∞+∞x(t)δ(t−t0)dt=x(t0)∫−∞+∞x(t−t0)δ(t)dt=x(−t0)

冲激函数的积分 ​

∫−∞+∞δ(t)dt=1

当然,时移之后的冲激函数的积分同样是 1

∫−∞+∞δ(t−t0)dt=1

变上限积分得到 u(t) (阶跃信号):

∫−∞tδ(τ)dτ=u(t)∫atδ(τ)dτ=u(t)a<0,t>0∫atδ(τ)dτ=0a>0,t>0∫atδ(τ)dτ=−u(−t)=u(t)−1a>0,t<0

一些延申:

∫abδ(t)dt={1(a<0,b>0)−1(a>0,b<0)0else

再延申:

∫−∞tu(τ)dτ=R(t)δ(t)=du(t)dtu(t)=dR(t)dt

其中,单位阶跃函数 u(t)={0,t<01,t≥0 ,单位斜边函数 R(t)={0,t<0t,t≥0


尺度变换公式(相似性质) ​

δ(at)=1|a|δ(t)

变种:

δ(at+b)=1|a|δ(t+ba)

冲激函数的复合函数 ​

δ(f(t))=∑∀f(t0)=01|f′(t0)|δ(t−t0)

理解的话,就是先求出 f(t)=0 的根,然后每一个根都需要带入进去求,最后求和。

  1. 求 f(t) 的根
  2. 求 f′(t)
  3. 对每个根代入 1|f′(ti)|δ(t−ti)
  4. 求和

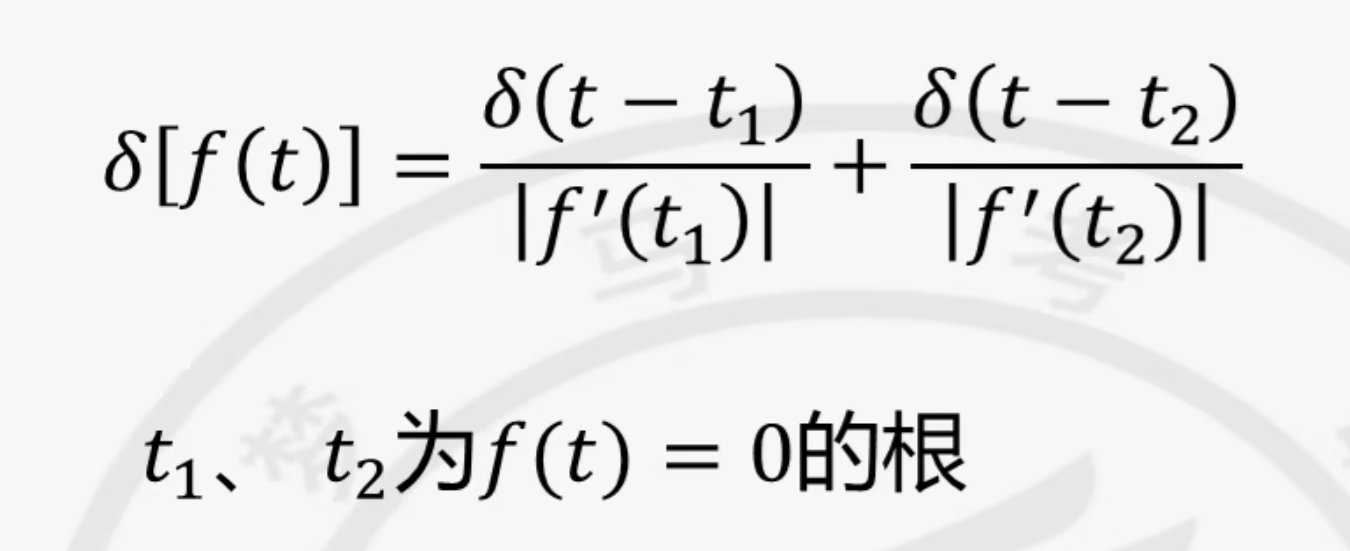
一般是两个根,就用下面这个公式:

δ[f(t)]=δ(t−t1)|f′(t1)|+δ(t−t2)|f′(t2)|

|325


任意一个信号都可以用冲激信号来表示 ​

x(t)=∫−∞+∞x(τ)δ(t−τ)dτ

卷积性质 ​

f(t)∗δ(t)=f(t)f(t)∗δ(t−t0)=f(t−t0)

冲激函数的一些等式 ​

limω→+∞sin⁡(ωt)πt=δ(t)limτ→0τπ(t2+τ2)=δ(t)

两个重要公式 ​

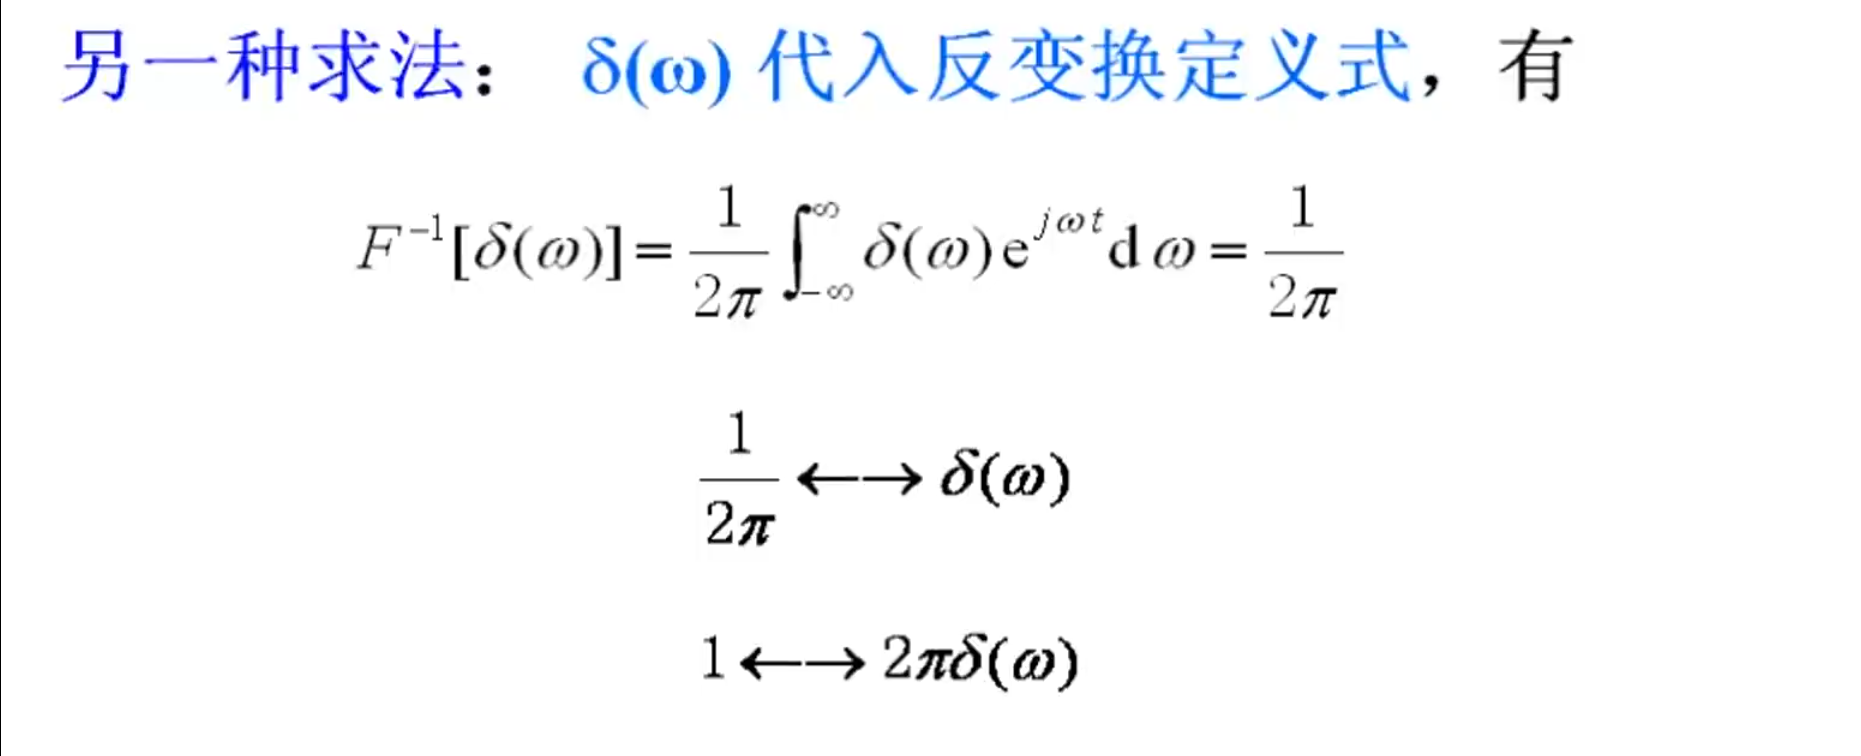
∫−∞+∞ejωtdω=2πδ(t)∫−∞+∞e−jωtdω=2πδ(t)

冲激序列 ​

一个函数与冲激序列相乘:

f(t)⋅∑n=−∞+∞δ(t−nT)=∑n=−∞+∞f(nT)δ(t−nT)

一个函数与冲击序列卷积:

f(n)∗∑n=−∞+∞δ(t−nT)=∑n=−∞+∞f(t−nT)

一个函数与单位冲击序列卷积:

f(n)∗δ(n)=f(n)f(n)∗δ(n−n0)=f(n−n0)

冲激偶函数的性质 ​

|650

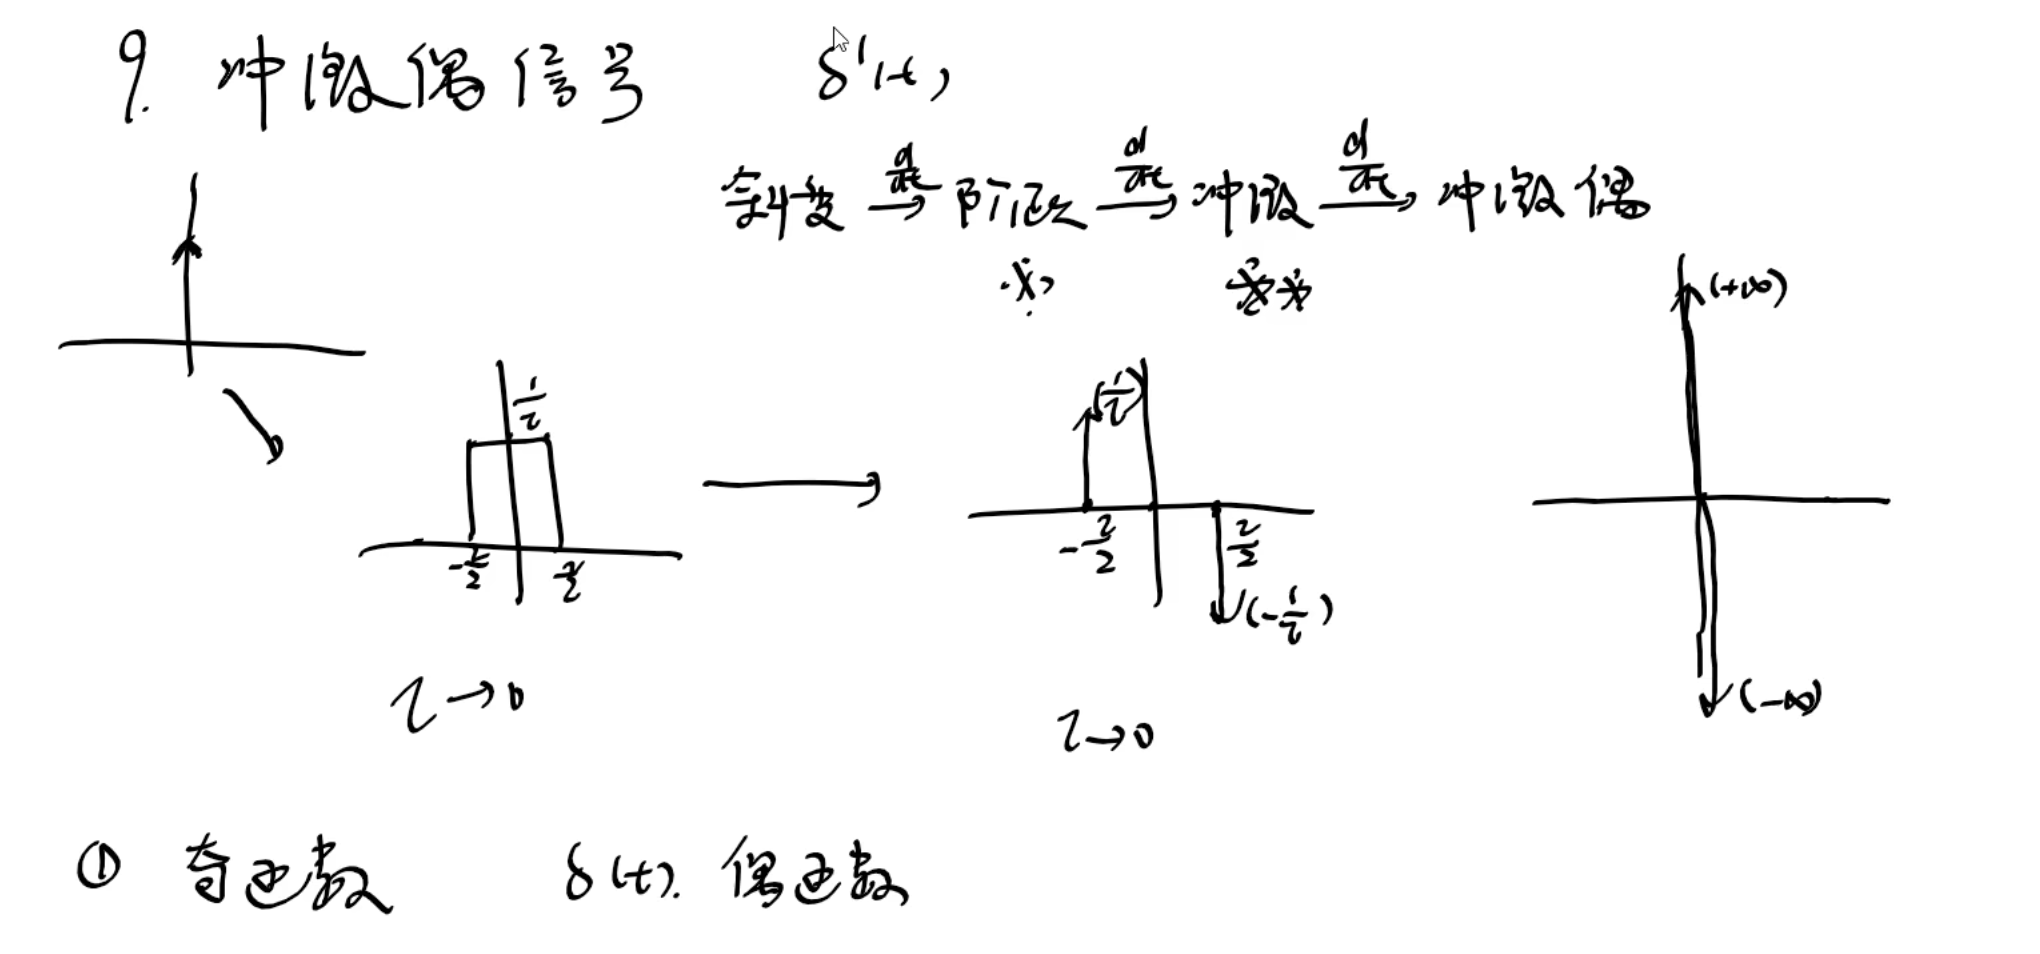
有关冲激偶函数( δ′(t) )

首先是图像

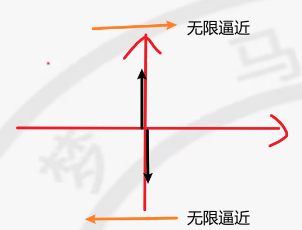
|252

由图,可以得到冲激偶函数是一个奇函数

冲激偶函数的积分 ​

∫−∞+∞δ′(t)dt=0

冲激偶函数的筛选性质 ​

f(t)δ′(t)=δ′(t)f(0)−δ(t)f′(0)

这个可以认为 [δ(t)⋅f(t)]′ 来记忆:

[δ(t)⋅f(t)]′=[δ(t)⋅f(0)]′=f(0)⋅δ′(t)

而 [δ(t)⋅f(t)]′ 又等于:

[δ(t)⋅f(t)]′=δ′(t)f(t)+δ(t)f′(t)=δ′(t)f(t)+δ(t)f′(0)

连立得到:

δ′(t)⋅f(t)=f(0)δ′(t)−f′(0)δ(t)

补充:

f(t)δ′(t−t0)=f(t0)δ′(t−t0)−f′(t0)δ(t−t0)

冲激偶函数的抽样性质 ​

∫−∞+∞f(t)δ′(t)dt=−f′(0)∫−∞+∞f(t)δ′(t−t0)dt=−f′(t0)

冲激偶函数的尺度变换公式(相似性质) ​

δ′(at)=1|a|⋅1aδ′(t)δ′(at+b)=1a⋅1|a|δ′(t+ba)

这里的尺度变换需要额外注意,相对于普通的信号来说,涉及到压缩或者扩展的情况。

高阶导数 ​

δ(n)(at)=1|a|anδ(n)(t)a≠0,n=1,2,3,⋯,n,⋯

推论:

当 n 为偶数时, δ(n)(t) 是偶函数

当 n 为奇数时, δ(n)(t) 是奇函数

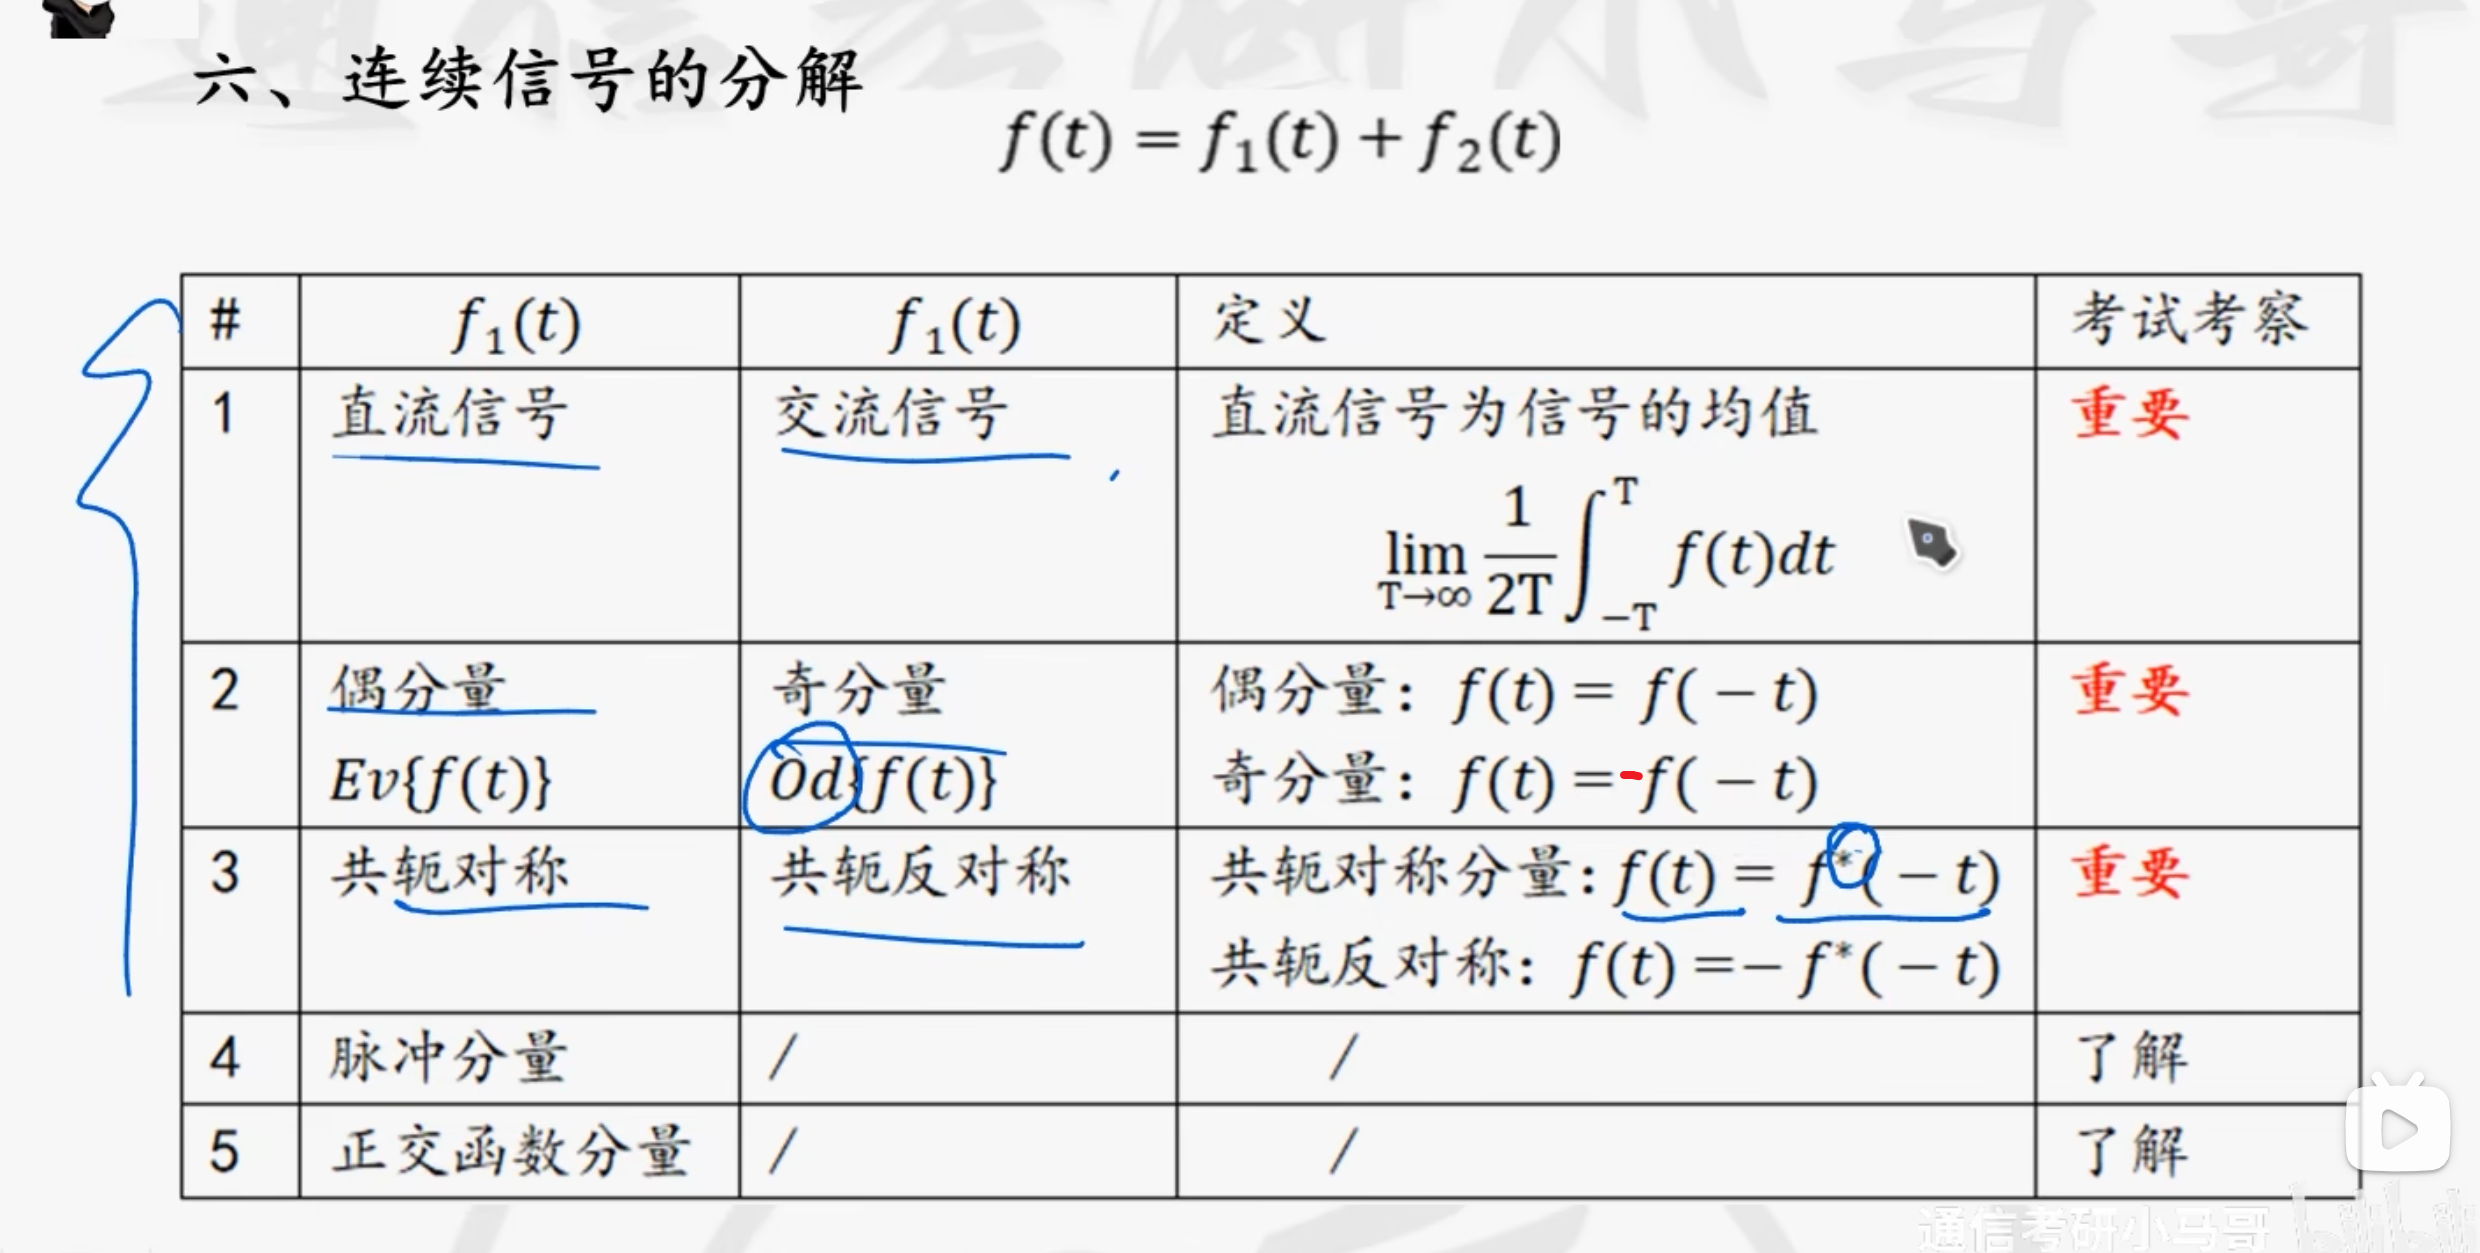
连续信号的分解 ​

|575

直流分量和交流分量的分解 ​

NOTE

直流分量:信号在一个周期内的均值

limT→∞12T∫−TTf(t)dt

或者是

limT→∞1T∫0Tf(t)dt

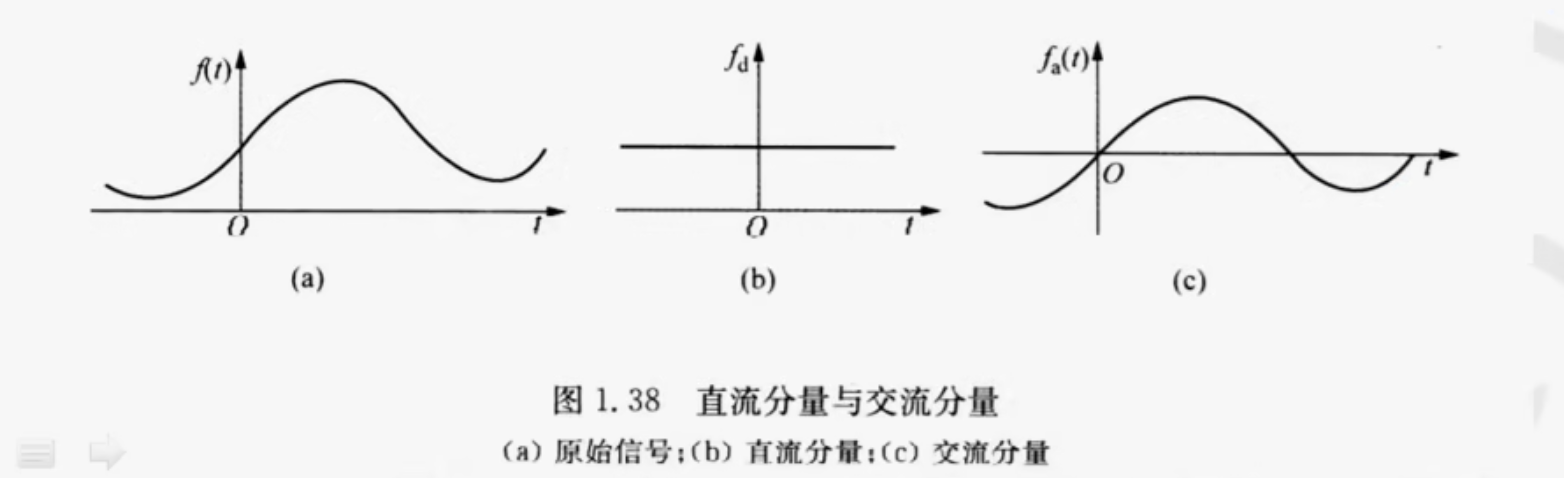
比如下面这个图中

|550

首先看原始信号 a, 然后他其实可以分解成一个直流分量 f1(t)=1 ,加上一个交流分量 f2(t)=sin⁡t

可以这样来理解,一个信号的直流分量是它距离原点上的位移距离,而实际上是这个信号的平均值。

IMPORTANT

而交流分量:则使用原信号减去直流分量得到的部分就是交流分量

IMPORTANT

单纯的正弦函数与余弦函数没有直流分量

判断有没有直流分量:平均值算出来是否为 0

偶分量和奇分量 ​

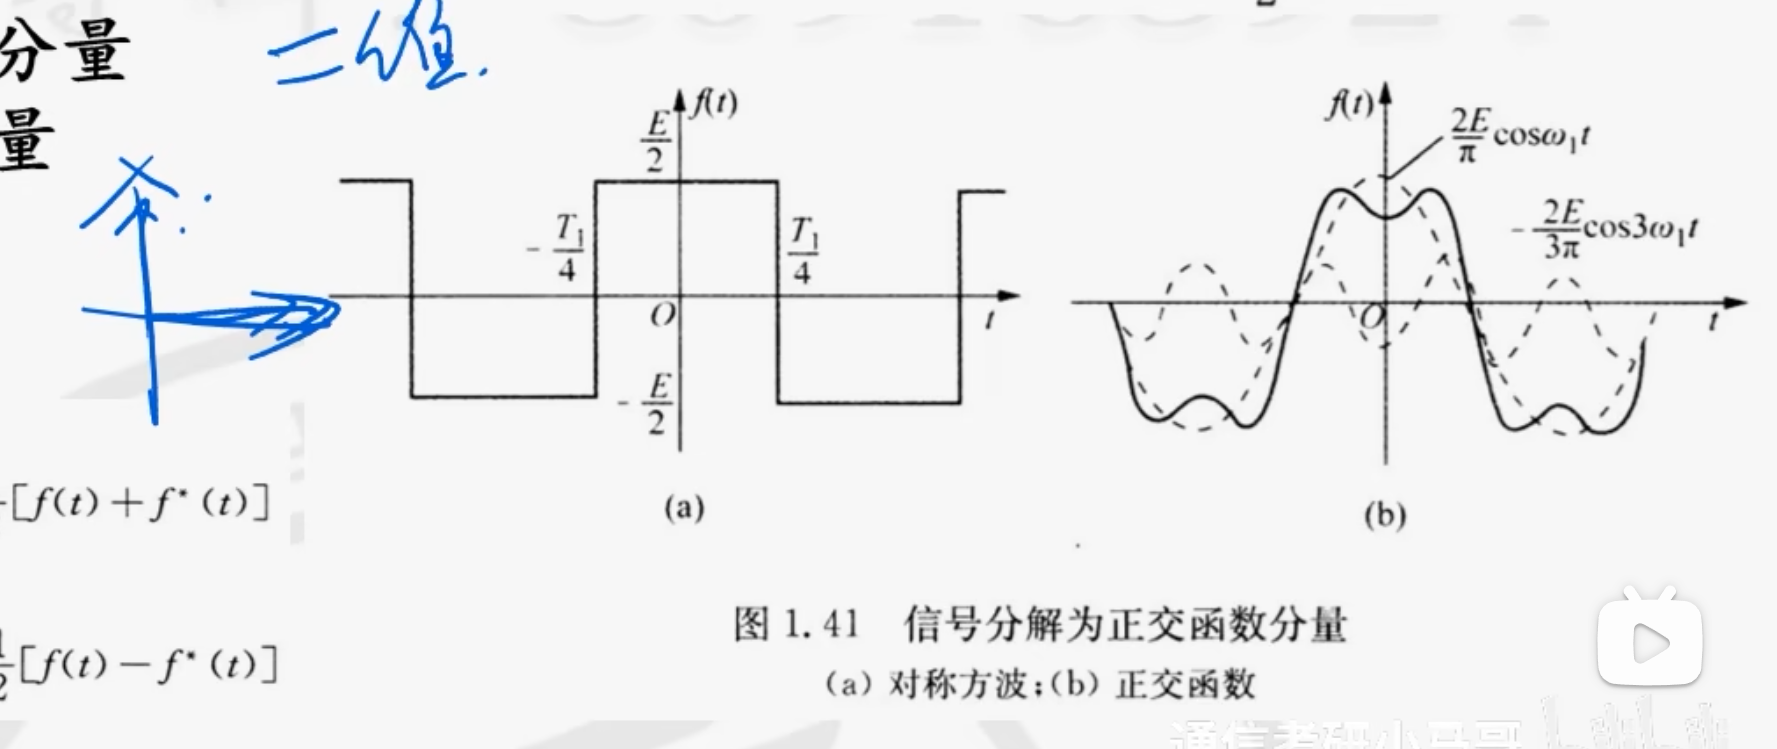
任何一个信号都可以拆成一个偶分量和一个奇分量

f(t)=fe(t)+fo(t)

其中, fe(t) 为偶分量。

fe(t)=12[f(t)+f(−t)]

其中, fo(t) 为奇分量。

fo(t)=12[f(t)−f(−t)]

实分量和虚分量 ​

对于实分量

fτ(t)=12[f(t)+f∗(t)]=a+bj+a−bj2

对于虚分量:

jfi(t)=12[f(t)−f∗(t)]=a+bj−(a−bj)2

其中, f∗(t) 为 f(t) 的共轭函数

正交函数分量 ​

|575

连续系统的性质与判断 ​

线性、时变、因果、稳定、记忆性、可逆

线性与否 ​

两个信号经过同一个系统,得到两个结果

如果将这两个信号线性叠加,再经过这个系统,得到的结果等于单独经过得到结果的同样线性组合,则称这个系统为线性系统。

换成公式:

F[c1e1(t)+c2e2(t)]=?c1r1(t)+c2r2(t)

举个例子:

r(t)=de(t)dt

首先是两个信号的线性叠加再经过系统,得到:

F(c1e1(t)+c2e2(t))=d(c1e1(t)+c2e2(t))dt=c1de1(t)dt+c2de2(t)dt

然后是两个信号分别经过系统,再线性叠加,得到:

c1F(e1(t))+c2F(e2(t))=c1de1(t)dt+c2de2(t)dt

很明显是相等的。所以是线性的。

时变与否 ​

先来一个例题:

|475

很明显,这个是一个时不变系统。

方法就是首先对原信号进行时延,然后代入系统,得到一个结果。

然后是将原信号先放入系统,然后进行时延,得到一个结果。

如果这两个结果是一样的,则判断是时不变系统。反之是时变系统。

NOTE

当经过该系统之后得到的函数中,关于 t 前面的系数如果不为 1 。

或经过系统后得到的函数中除原函数之外,还有关于 t 的其他函数。

这两种情况都判断为时变系统

换成公式:

r(t−t0)=?F[e(t−t0)]先系统后延时=?先延时后系统

举个例子:

r(t)=e(at)

首先是先系统后延时:

对于输入为 e(t) ,先经过系统得到的是: e(at) ,在进行延时就是将现在已经得到的 t 换成 t−t0 ,得到: e(a(t−t0))=e(at−at0)

PS :这里的系统代表的就是相比较于 e(t) 本身有什么变化。

而先延时后系统是:

对于输入为 e(t) ,先进行延时,得到: e(t−t0) ,然后再经过系统(注意,这里系统的作用就是将 t 换成 at ),得到: e(at−t0)

很明显,结果是不一样的。

IMPORTANT

理解的关键就是在于理解:所有的变化都是针对 t 的。

因果与否 ​

NOTE

定义: 如果一个系统在任何时刻的输出只取决于输入的现在与过去的值,而不取决于输入的将来值,则此系统为因果系统

来一个例题:
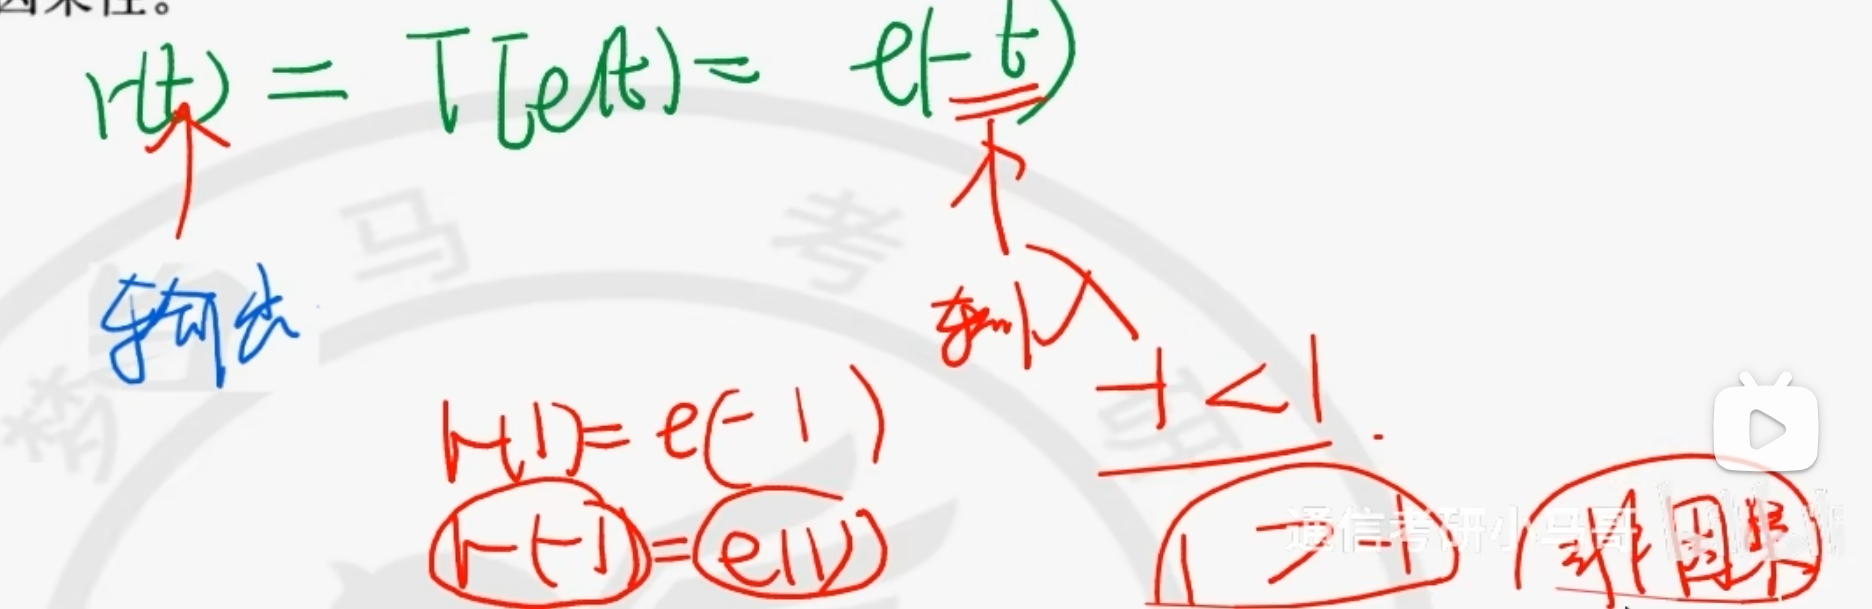
|550

如果给定的冲激响应函数 h(t) ,只要冲击响应函数在小于 0 的部分为 0 ,那么就是因果系统。

稳定与否 ​

NOTE

定义:

一个系统,若其输入是有界的,其系统的输出也是有界的,则该系统称为稳定系统

针对线性时不变系统(LTI),满足:

∫−∞+∞|h(t)|dt<∞

则称其为稳定系统。反之,为不稳定系统。

记忆与否 ​

NOTE

定义:

无记忆:当前时刻的输出,只取决于当前时刻的输入。

有记忆:输出与过去或者将来的输入有关系

简单理解起来就是,不能出现 y[n]=f(y[n−a]) 等情况。

IMPORTANT

当电路有存在储能元件,或者在计算中出现翻折、时移,这些都是有记忆性的。

可逆与否 ​
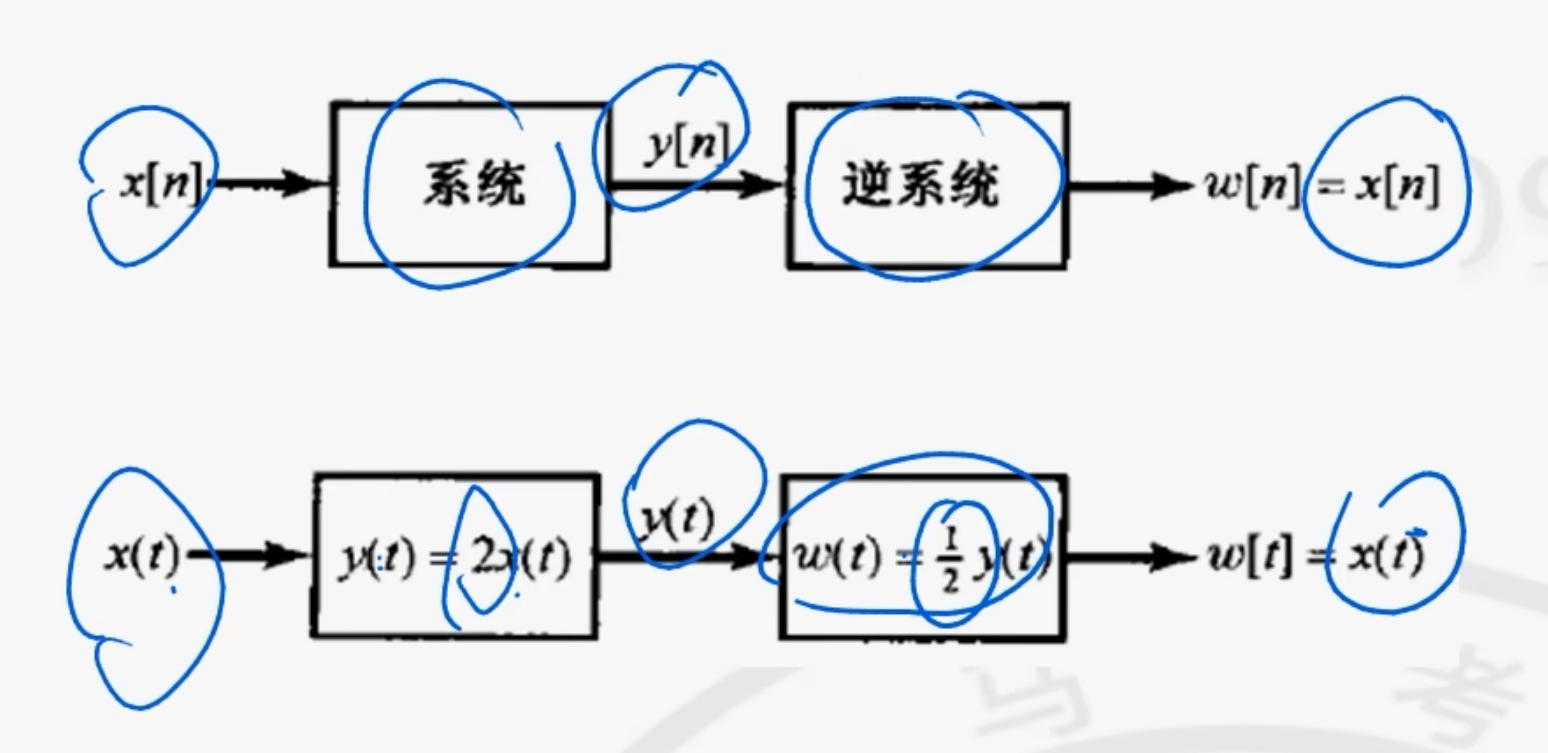
|450

IMPORTANT

时移系统,一定是可逆的

微分的系统,一定是不可逆的;但是积分的系统是可逆的。

同一输出只对应一个输入,则是可逆的。

如果一个输出有多个对应的输入的,则是不可逆的。

例如求导, x+c 的导数永远是 1 ,但是 c 可以是任意常数。

方法:

r(t)→f[e(t)]→e(t)−h[r(t)]→r(t)=h[e(t)]

一般可以用换元的方法来实现。

线性系统的方框图表示 ​

|575

零输入和零状态 ​

[!todo] 这个地方的理解不是很透彻,主要问题是后面的拉氏变换求解微分方程的地方依然有零输入响应和零状态响应

一个系统的输出由两部分组成,一部分是外部输入的,一部分是系统中自带的(系统的初始状态)。

NOTE

零输入响应代表的是令输入信号为 0 ,也就是没有任何输入,只是由初始状态决定

零状态响应代表的是令系统的初始状态为 0 ,由自由输入引起的响应。

零输入相应:rzi(t)零状态相应:rzs(t)

一个线性系统:全响应 = 零状态 + 零输入。

并且,线性系统的零状态和零输入也都具备线性的性质

而如果不是线性系统,则零状态响应则需要判断:

当接入激励之后,没有任何跳变,则 r(0+)=r(0−)

如果在接入激励的时候,发生跳变,意思是激励中包含冲激、阶跃。则: r(0+)=r(0−)+rzs(0+)

所以,如果是要求其完全解,完全解=零输入+零状态

NOTE

这里理解方法是:

如果一个系统在没有任何外部力量的情况下,自身带有一部分能量,这部分叫做零输入响应

如果一个系统一开始什么也没有,在外部力量的影响下,获得了一部分能量,这个叫做零状态响应。

公式为:
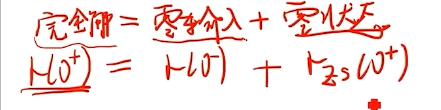
r(0+)=r(0−)+rzs(0+)

|466


r(k)(0+)

右上角的 k 如果是大于 0 的就是微分,如果是小于 0 的就是积分

而后面的 0+ 代表的是接入激励之后

当后面换成 0− ,代表的是接入激励之前,也就是起始状态


对于一个微分方程来说,分析它是不是线性时不变的,要从以下几个角度分析:

如果是变系数(例如: sin⁡t 、 t2 )都是时变的。

如果有不是一次幂( y′ 的平方之类 )的,就是非线性的

NOTE

当输入乘一个倍数时, yzs(t/n) 也乘相应的倍数, yzi(t/n) 不变

当初始状态乘一个倍数时, yzi(t/n) 也乘相应的倍数, yzs(t/n) 不变


下面用一个例题来说明零状态和零输入的线性问题。

某二阶 LTI 连续系统的初始状态为 x1(0) , x2(0) 。

已知 x1(0)=1 ,和 x2(0)=0 时,其零输入相应为 yzi1(t)=e−t+e−2t,t≥0

当 x1(0)=0 , x2(0)=1 时,其零输入响应为 yzi2(t)=e−t−e−2t,t≥0

当 x1(0)=1 , x2(0)=−1 时,而输入为 f(t) 时,其全响应为 y(t)=2+e−t,t≥0

求当 x1(0)=3 , x2(0)=2 时,输入为 2f(t) 时的全响应。

由于其线性性质,可以得到下面这个公式:

y(t)=2+e−t=yzi+yzs=(1×yzi1(t)+(−1)×yzi2(t))+yzs=(e−t+e−2t−e−t+e−2t)+yzs=2e−2t+yzs

进而得到:

yzs=2+e−t−2e−2t

NOTE

之所以可以这样以线性的方式相加,原因在于反应出来的零输入响应都是针对系统的,而系统始终没有变化。

这里求出来的 yzs 是在输入为 f(t) 时候的零状态响应。

而接下来要求 2f(t) 的全响应,实现方法为:

ysum=yzi+yzs=(3×yzi1(t)+2×yzi2(t))+2×(2+e−t−2e−2t)=7e−t−3e−2t+4

梅森公式与系统框图 ​

这里主要是解决信号流图(仿真框图)的问题

正用 -- 从流图求系统函数 ​

公式:

H=1Δ∑i=1nPiΔi=∑i=1nPiΔiΔ

其中:

Δ=1−∑iLi+∑ijLiLj−∑ijkLiLjLk⋯

在其中:

∑iLi 代表的是所有不同回路的增益之和

∑ijLiLj 代表的是所有两两不接触回路的增益之和

∑ijkLiLjLk 代表是所有三个不接触回路的增益之和

下面以此类推。

Pi 代表第 i 条前向通路的增益

Δi 将 Pi 圈出去掉后再求 Δ

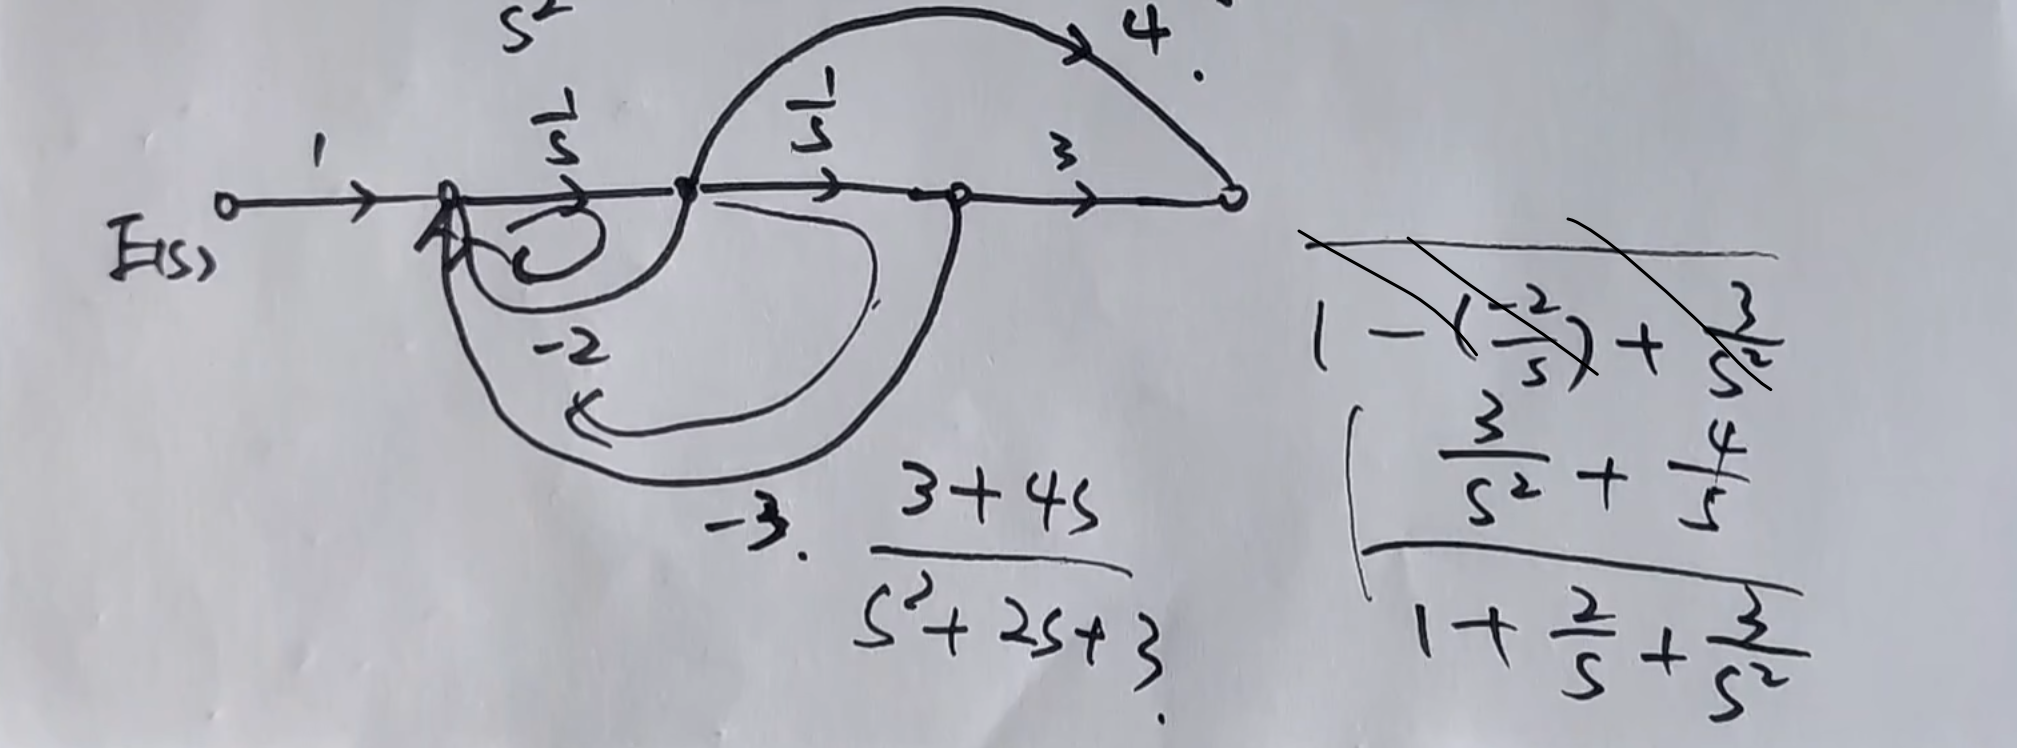
来一个例题:

|500

增益之和,本质上将其乘起来

首先来看 ∑iLi ,代表的是所有不同回路的增益之和

一共有三条回路,第一个是 1s⋅(−3) ,第二个是 1s⋅1s⋅5 ,第三个是 1s⋅(−2) .

然后看 ∑ijLiLj ,代表的是所有两两不接触回路的增益之和

很明显,第一个回路与第二个回路之间是有接触的,但第一个和第三个回路之间没有,第二个和第三个之间也没有接触。

而在此题目中,并没有三个回路之间不相接触的。

所以:

Δ=1−∑iLi+∑ijLiLj=1−[(−3s)+5s2+(−2s)]+[(−3s⋅−2s)+(5s2⋅−2s)]

然后是 Pi ,代表第 i 条前向通路的增益。这个向前通路就代表这从一开始出发,不经过回路到达最后的通路

Δi 就是除了刚才的前向通路之后,再用求 Δ 的方法求一遍。

再来一个例题为:

反用 -- 从系统函数求流图 ​

首先,我们已经知道梅森公式为:

H=1Δ∑i=1nPiΔi

其中, Δ 的形式为 1−⋯ 项,这里要将题目给的 H 凑成这样的形式。

也就是:

H(s)=b0sm+b1sm−1+⋯+bm−1s+bmsn+a1sn−1+a2sn−2+⋯+an−1s+an

然后上下同时除以 Sn ,得到:

H(s)=b0sn−m+b1sn−m+1+⋯+bm−1sn−1+bmsn1+a1s+a2s2+⋯+an−1sn−1+ansn

至于说为什么要化简成这样,原因在于这样方便分析。首先是分母,很明显就是 Δ 的形式,并且特点是所有的回路都经过第一个点,并且没有两两不相交的回路,都相交于第一个点。

然后,再看分子。分子上是一个求和,代表所有前向通路上面的增益。那么很明显, b0sn−m 代表的是在第 n−m 个点上,出现一个新的通路,直接到最后,且这个曲线上的增益是 b0 ,其他项以此类推。而最后一个 bmsn 就是直接的前向通路上面的增益之和。

经过上面这个公式,得到的系统流图为:

|575

一个例题:

|400

这里的使用还算相对简单。

NOTE

这里是直接知道 H(s) ,普遍来说,更多时候需要求出 H(s) , H(s)=R(s)E(s) ,这里是拉氏变换中的内容。后续补充。

除此之外,在求得基本的流程图之后,有可能会让求并联或者串联情况下的系统框图。

这时候需要进一步将 H(S) 化简成对应格式:

卷积 ​

总结 ​

积分器:x(t)∗u(t)=∫−∞tx(τ)dτ累加器:x[n]∗u[n]=∑k=−∞nx[k]δ(t−a)∗f(t)=f(t−a)δ(t)∗f(t)=f(t)δ′(t)∗f(t)=f′(t)δ′(t−a)∗f(t)=−f′(t−a)δ(k)(t)∗f(t)=f(k)(t)u(t)∗f(t)=∫−∞tf(τ)dτtu(t)∗f(t)=∫−∞t(∫−∞ηf(λ)dλ)dη

如果 f(t) 为因果信号,则:

u(t)∗f(t)=∫0tf(τ)dτ

此外:

u(t)∗u(t)=∫−∞tu(τ)dτ=tu(t)
f(n)∗δ(n)=f(n)f(n)∗δ(n−n0)=f(n−n0)f(n)∗∑n=−∞+∞δ(t−nT)=∑n=−∞+∞f(t−nT)

要与相乘区分开了,相乘是采样

f(n)∗u(n)=∑m=0+∞f(n−m)=∑m=−∞nf(m)

补充:

u(n)∗u(n)=(n+1)u(n)anu(n)∗anu(n)=(n+1)anu(n)a1nu(n)∗a2nu(n)=a2n+1−a1n+1a2−a1u(n)anu(n)∗u(n)=1−an+11−aδ(t)∗u(t)=u(t)δ′(t)∗u(t)=δ(t)

补充到高阶导数:

δ(n)(t)∗u(t)=δ(n−1)(t)

f(t)∗A 等于 A 倍的 f(t) 的净面积。

最后是门函数相互卷积,是三角波或者梯形波

卷积定义式 ​

∫−∞+∞f(τ)h(t−τ)dτ∑n=−∞∞x(n)h(m−n)

使用卷积的条件:

进行卷积的两个信号必须至少有一个是有限的。

左边有终点(等于 0 )或者右边有终点(等于 0 )

或者直接是时限的(左右两边都有终点)

此外,如果两个信号是对向无限,也是不能卷积的,例如 u(t) 和 u(−t)

如果不能满足以上条件,那么是不能进行卷积的,意味着与卷积相关的一些性质也都是不能使用的。

NOTE

要额外注意 u(t)

卷积的计算 ​

交换律 ​

x(t)∗h(t)=h(t)∗x(t)x[n]∗h[n]=h[n]∗x[n]

结合律 ​

[x(t)∗h1(t)]∗h2(t)=[x(t)∗h2(t)]∗h1(t)(x[n]∗h1[n])∗h2[n]=(x[n]∗h2[n])∗h1[n]

分配律 ​

x(t)∗[h1(t)+h2(t)]=x(t)∗h1(t)+x(t)∗h2(t)x[n]∗(h1[n]+h2[n])=x[n]∗h1[n]+x[n]∗h2[n]

积分器和累加器 ​

积分器:x(t)∗u(t)=∫−∞tx(τ)dτ累加器:x[n]∗u[n]=∑k=−∞nx[k]

卷积求导 ​

d[x(t)∗h(t)]dt=dx(t)dt∗h(t)=dh(t)dt∗x(t)

常见信号与奇异信号卷积 ​

与冲激信号卷积 ​
δ(t−a)∗f(t)=f(t−a)δ(t)∗f(t)=f(t)
与冲激偶信号卷积 ​
δ′(t)∗f(t)=f′(t)δ′(t−a)∗f(t)=−f′(t−a)δ(k)(t)∗f(t)=f(k)(t)
与阶跃函数进行卷积 ​
u(t)∗f(t)=∫−∞tf(τ)dτtu(t)∗f(t)=∫−∞t(∫−∞ηf(λ)dλ)dη

如果 f(t) 为因果信号,则:

u(t)∗f(t)=∫0tf(τ)dτ

此外:

u(t)∗u(t)=∫−∞tu(τ)dτ=tu(t)

NOTE

需要注意的是, u(−t)∗u(t) 是不存在的。

离散信号与单位冲激序列和阶跃序列卷积 ​

与单位冲激序列卷积 ​
f(n)∗δ(n)=f(n)f(n)∗δ(n−n0)=f(n−n0)
与冲激序列卷积 ​
f(n)∗∑n=−∞+∞δ(t−nT)=∑n=−∞+∞f(t−nT)

要与相乘区分开了,相乘是采样

与阶跃序列卷积 ​
f(n)∗u(n)=∑m=0+∞f(n−m)=∑m=−∞nf(m)

补充:

u(n)∗u(n)=(n+1)u(n)anu(n)∗anu(n)=(n+1)anu(n)a1nu(n)∗a2nu(n)=a2n+1−a1n+1a2−a1u(n)anu(n)∗u(n)=1−an+11−a

冲激函数与阶跃函数卷积 ​

δ(t)∗u(t)=u(t)

冲激偶函数与阶跃函数卷积 ​

δ′(t)∗u(t)=δ(t)

补充到高阶导数:

δ(n)(t)∗u(t)=δ(n−1)(t)

NOTE

对单位跃阶信号求导的结果就是冲激信号

两个方框进行卷积 ​

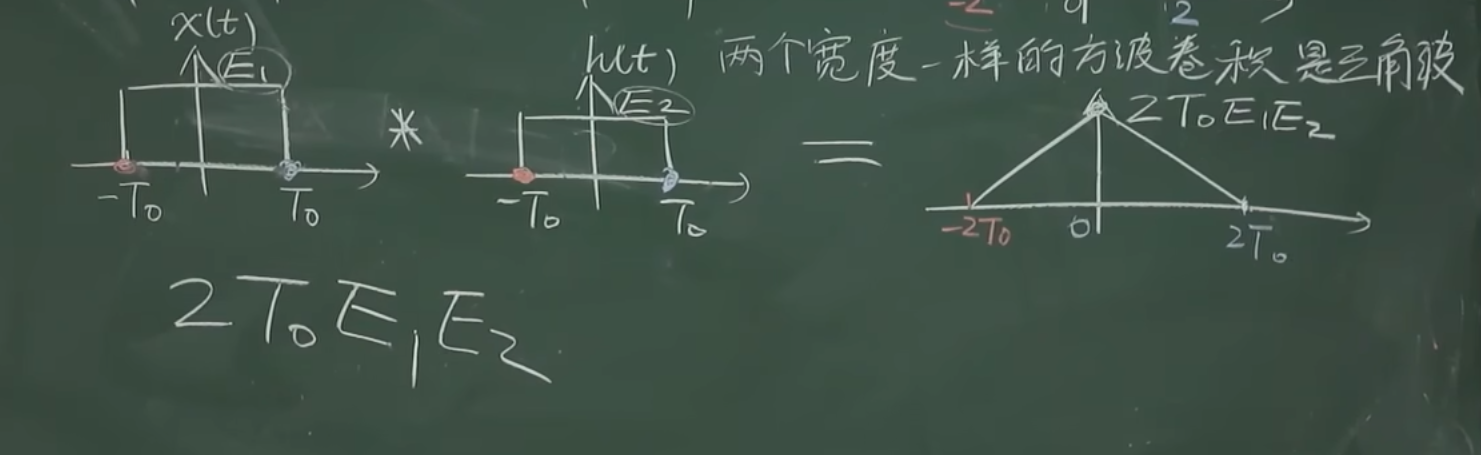
有两种情况,一种是两个方框的底边长度相等。

卷积之后是一定是一个三角波

左边端点为 a 方波的左端点乘以 b 方波的左端点;右端点同理。

而高为 d×E1×E2

|500

第二种情况是底边不一般长。

|450

不一般长的卷积结果是一个梯形波

右端点分别为 a 方波的右端点加上 b 的左端点和右端点,得到的分别是梯形波右边的偏左端点和右端点。

而高度则是由底边较短方波的底边长度来决定

在上面图中, a>b ,所以高度为 2bE1E2 。

注意,这里底边的长度就是 2b , b 只是一边的长度

NOTE

除了使用两个方波卷积得到三角波或者梯形波。

还可以用三角波和梯形波分解成两个方波卷积。

需要注意的是,分解的结果是不唯一的。

但,无论是三角波还是梯形波,分解之后得到的方波的底边长度是确定的

与常数卷积 ​

f(t)∗A 等于 A 倍的 f(t) 的净面积。

卷积的性质 ​

时移性质 ​

f1(t)∗f2(t)=f(t)f1(t)∗f2(t−t0)=f(t−t0)f1(t−t0)∗f2(t−t1)=f(t−t0−t1)

但卷积的平移相反不变:

x(t+t0)∗h(t−t0)=x(t)∗h(t)

注意,这里需要这样来理解:

y(t)=f1(t)∗f2(t−1)∗f3(t−2)

得到:

y(t+3)=f1(t)∗f2(t)∗f3(t)

微积分性质 ​

NOTE

使用微积分性质的前提是:

对于求导的函数 f1(t) 在 t=−∞ 处为零值。

或者,对于被积分的函数 f2(t) ,它本身的净面积为 0 ( ∫−∞+∞f2(t)dt=0 )

若 f1(t)∗f2(t)=f(t)

则有:

f1′(t)∗f2′(t)=f′(t)f1(r)(t)+f2(k)(t)=f(r+k)(t)f1(t)∗∫−∞tf2(τ)dτ=∫−∞tf(τ)dτf1(t),f2(t)有限df1(t)dt∗∫−∞tf2(τ)dτ=f(t)

尺度变换性质 ​

若 f1(t)∗f2(t)=f(t)

则有:

f1(at)∗f2(at)=1|a|f(at)(a≠0)f1(at)∗f2(t)=1|a|f(ta)a≠0

系统框图总结 ​

由框图得公式 ​

闭环控制方程与框图 ​

image.png|475

无特殊说明,遇到的框图一般都是正反馈系统,其公式是:

H(s)=Y(s)X(s)=G(s)1−G(s)H(s)

其中,原题目中的 G(s) 和 H(s) 是什么就代入什么(负号也一同代入)

例题:

image.png|550

之看上面那部分: G(s)=2s , H(s)=−1 ,直接代入公式得到:

H1(s)=2s1−(−1)⋅2s=2s+2

其他的依次类推。

微分方程和差分方程的建立和求解 ​

NOTE

注意,在求解微分方程用到拉氏变换的时候,如果要使用留数法,需要注意必须是分子的阶数小于分母的阶数,相等都不行。

微分方程框图 ​

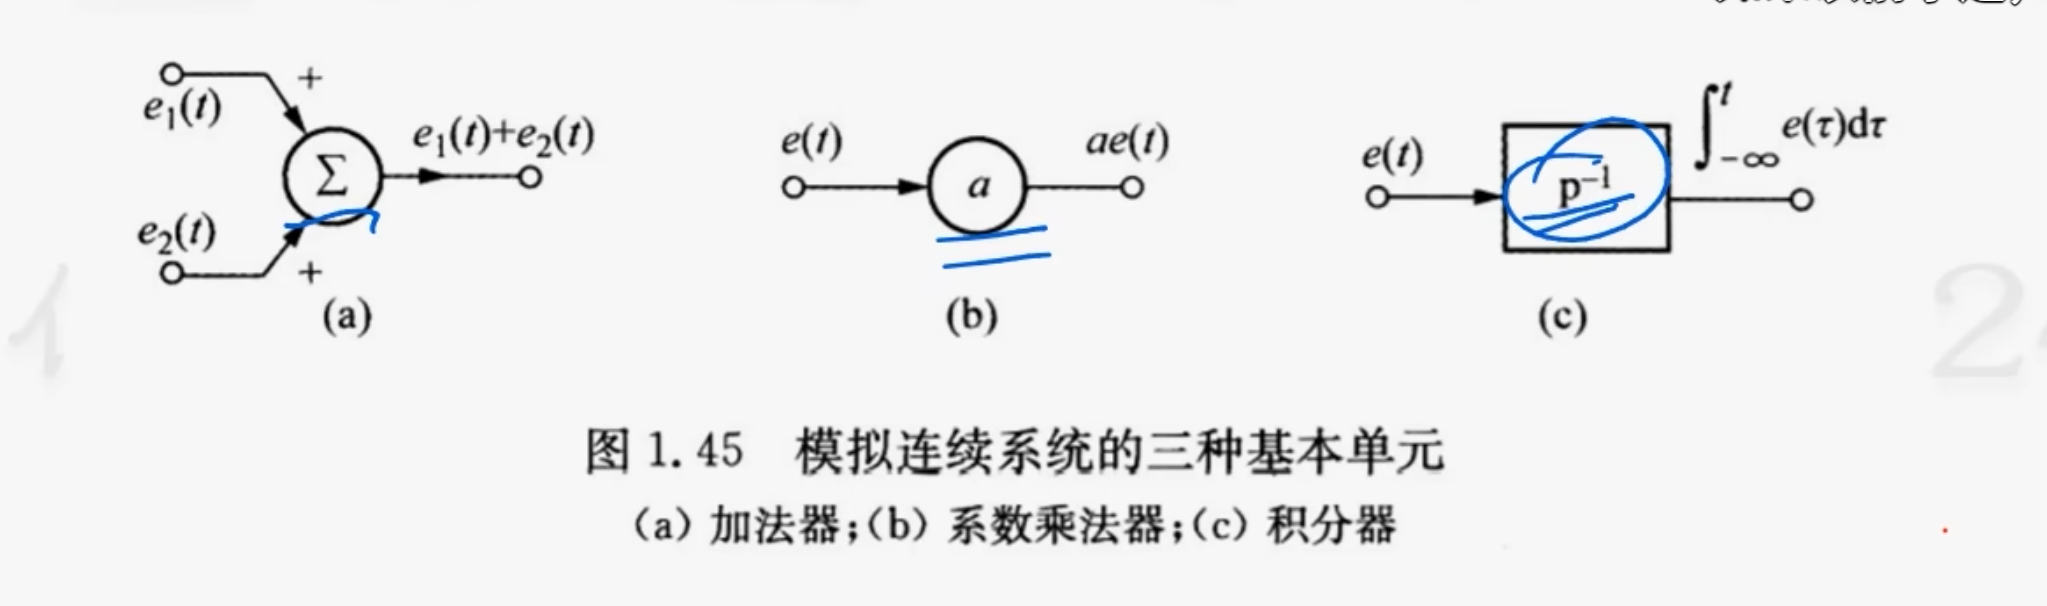
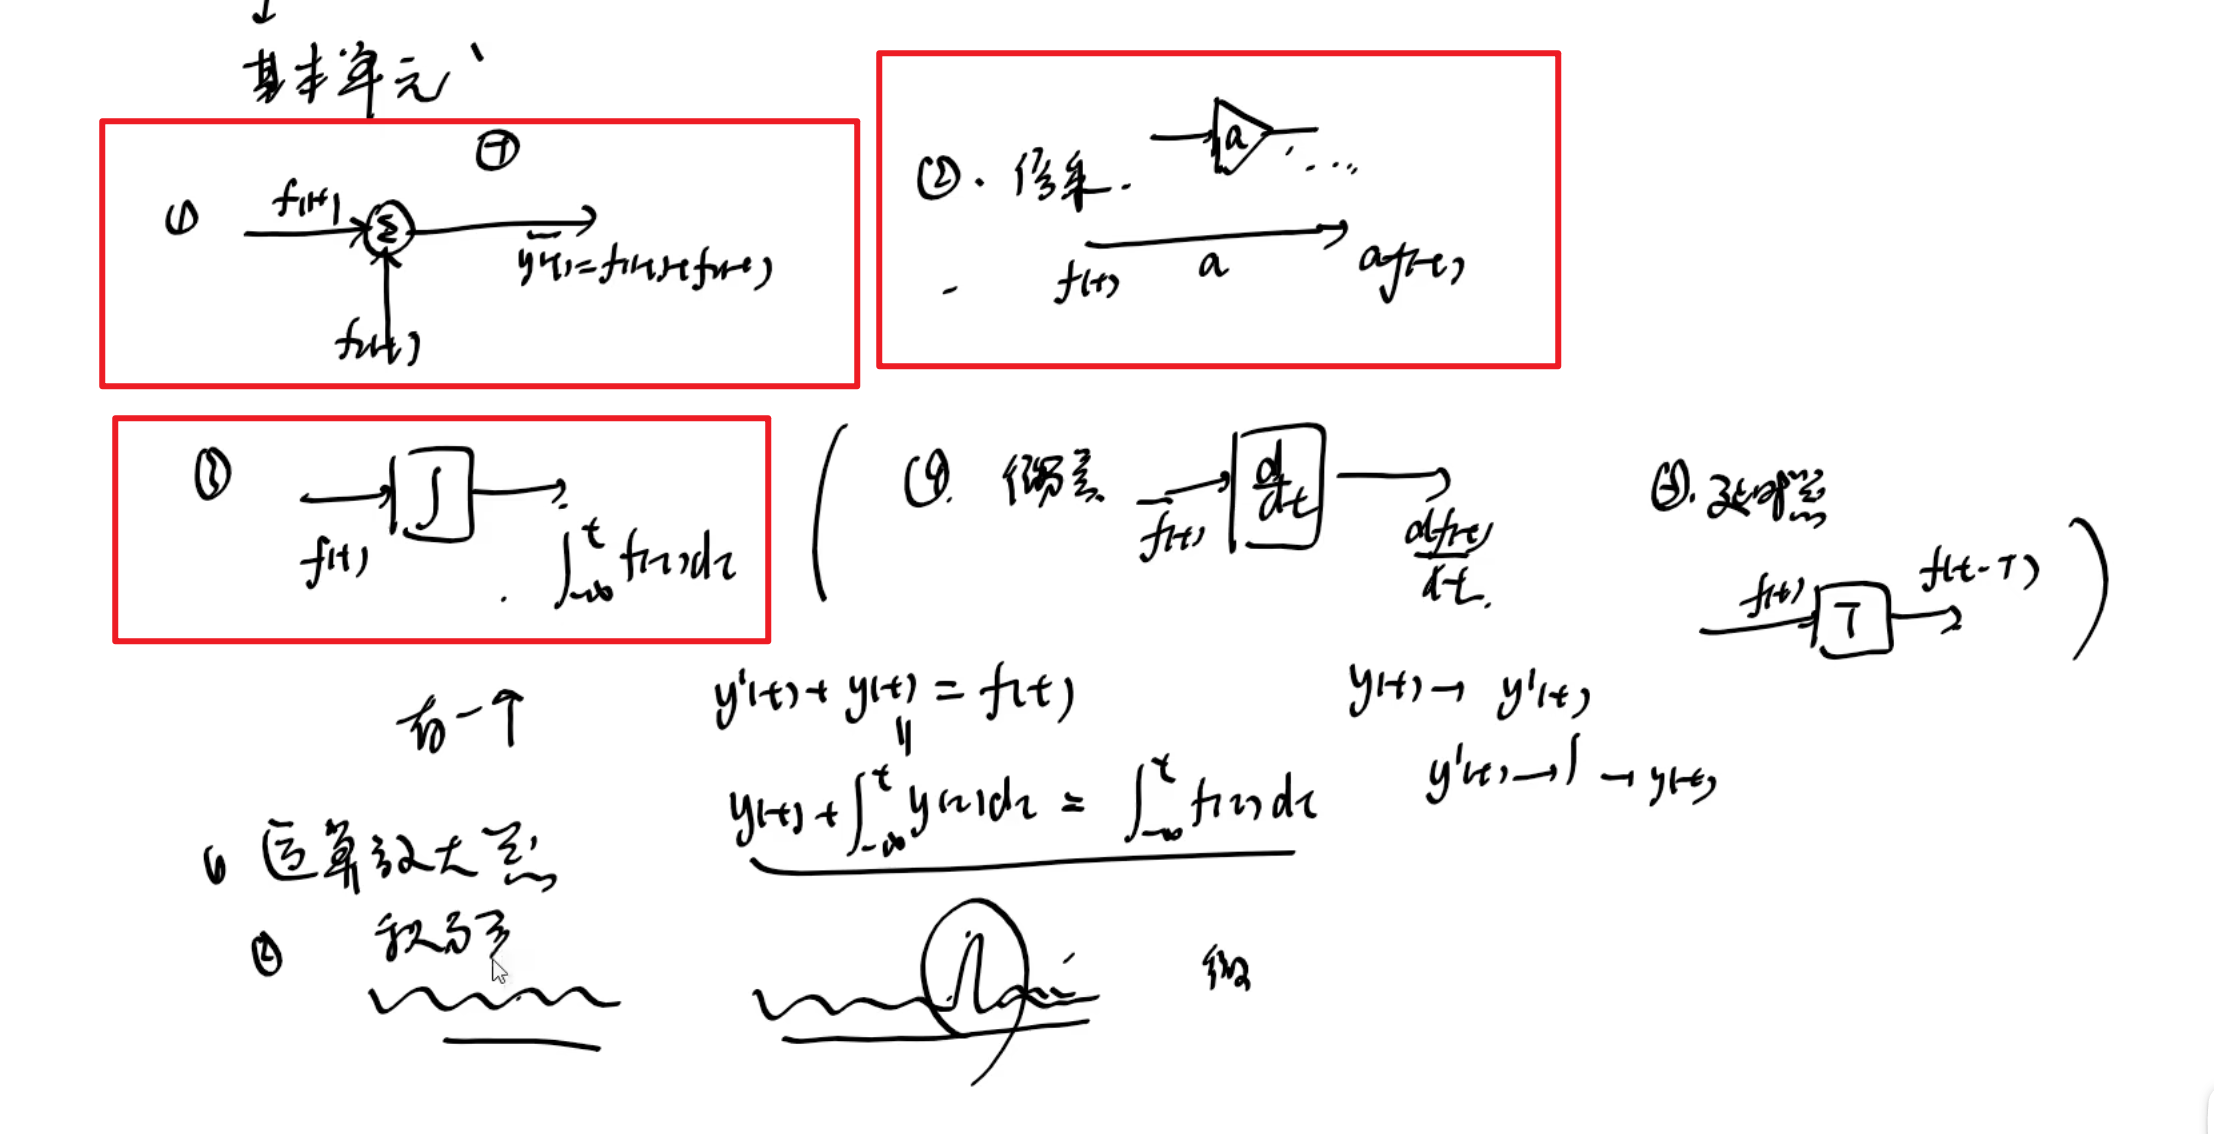
系统中的一些基本单元

|625

图中框出来的是比较常用,其他不常用。

针对微分,对一个信号进行微分远不如积分来的稳定,如果一个信号存在一个比较大的干扰,微分会放大这种干扰,而积分的影响就不会很大。

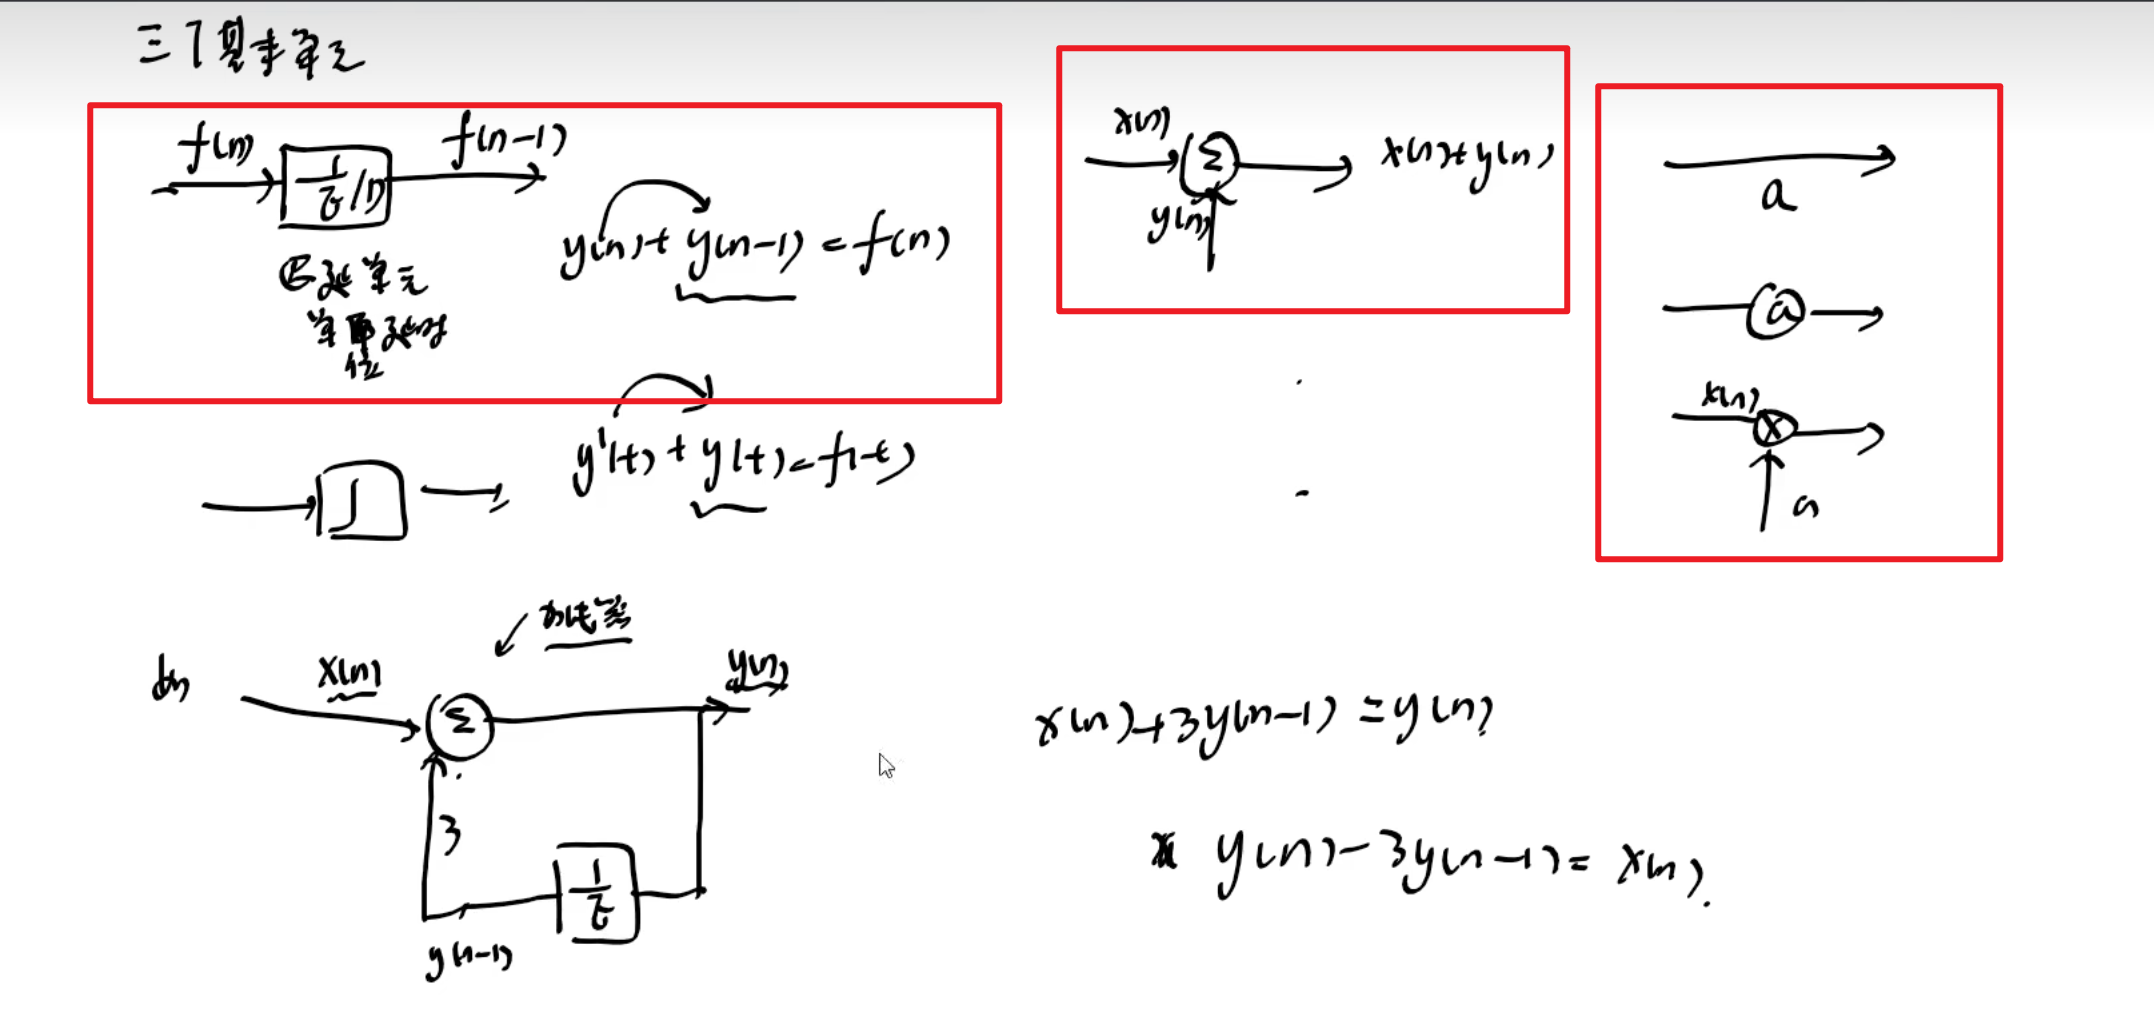
差分方程框图 ​

系统的三个主要基本单元:(框出来的三个)

后面的拉氏变换才是求解微分方程的主要方法。

而如果是要在时域求解微分方程,则需要以高数的方法来即可。

如果微分方程的冲激(非齐次)中含有冲激函数或者其各阶导数。

则可以直接:

求解各个参数即可。

零输入响应和零状态响应 ​

对于微分方程来说,求解零输入,就是求输入为 0 的时候,解齐次微分方程。

直接令 X(t)=0 即可,就变成了齐次微分方程。

使得:

y(i)(0+)=y(i)(a)

而零状态响应的求解为:

除了将初始状态为 y(i)(0−)=0 ,与全响应的求解无异

注意跳变。

强迫响应和自由响应 ​

NOTE

强迫响应:由激励决定的响应,也就是微分方程的特解(非齐次特解)

自由响应:由系统的结构决定,也就是微分方程的通解(齐次通解)

强迫响应 + 自由响应 = 全响应

NOTE

强迫响应是由 x(t) 的极点造成的响应。

自由响应是由微分方程有关于 y(t) 的那部分系统的极点造成的响应。

与零输入响应和零状态响应之间的关系:

零输入响应中的特解和通解与零状态响应中的特解和通解对应组合起来就是最终的特解和通解。

零输入响应中只有通解,没有特解。

所以,零状态响应中的特解,就是强迫相应

NOTE

在拉氏变换中:

自由响应的极点是与 H(s) 相同的。

强迫响应的极点是与 F(s) 相同的。

如果出现自由响应和强迫响应极点相同的问题,在区分这两部分的时候,可以先从系统结构出发,自由响应的结构应该与强迫响应一致(换句话说就是阶数相同)

NOTE

对于系统函数 H(s) ,它的极点一般是小于 0 的,对应着自由相应

对于冲激函数 F(s) ,它的极点一般是小于 0 或者等于 0 的,对应着强迫相应 。小于 0 对应着瞬态,等于 0 对应着稳态

瞬态响应和稳态响应 ​

NOTE

瞬态响应:在全响应中,当 t→∞ 时,为 0 的那一部分,例如: e−tu(t) 。

稳态响应:在全响应中,当 t→∞ 时,仍然存在的那一部分。例如: 2u(t) 、 sin⁡t⋅u(t)

需要注意的是,对于 t⋅u(t) 这类信号,这是不稳定。

NOTE

在 s 域上:

当极点实部小于 0 时,为瞬态响应。例如: 1s+2

当极点实部大于 0 时,为稳态响应。例如: 1s 、 1s2+1 、 u(t)

大于 0 不讨论

冲激响应和阶跃响应 ​

IMPORTANT

注意,冲激响应和阶跃响应都是零状态响应。在使用单边拉氏变换的时候,要令 y(0−)=0 , y′(0−)=0 。

具体的求法就是,给定微分方程为:

y′′(t)+3y′(t)+2y(t)=f(t)+f′(t)

只需要令 f(t)=δ(t) , f′(t)=δ′(t) 就是在求冲激响应。

令 f(t)=u(t) , f′(t)=u′(t)=δ(t) 就是在求阶跃响应。

NOTE

注意,如果这里要用常规拉氏变换求解。

需要注意的是:等式右边的 f(t) 并不是 X(t) ,在计算过程中,要把有关 f(t) 的所有都看作是 X(t) ,这意味着 X(t) 在进行拉氏变换 H(S)=X(S)Y(S) 的时候, X(S)=1 , X(t)=f(t)+f′(t)


NOTE

当然,在零状态条件下,当输入为 δ(t) 和其各阶导数,如 aδ(t)+bδ′(t) ,就可以使用齐次解法:先令输入为 δ(t) ,得到其输出,再利用线性性质,得到原输出为 ay(t)+by′(t)

而对于:

y(n)(t)+a1y(n−1)(t)+⋯+any(t)=δ(t)

[!tips] 注意,这里的最高阶导数 y(n)(t) 前面的系数必须为 1 ,如果不是 1 ,直接左右两边同时除以系数即可。

它的初始状态是:

{y(n−1)(0+)=1y(j)(0+)=0j=0,1,2,…n−2,

意思是,第二高阶的导数的初始状态为 1 ,以此类推,到 y(0)(0+) 都是 0

傅里叶级数 ​

基本公式 ​

image-20241109163704214|675

首先是实数表达形式:

|475

X(t)=B0+∑k=1NBkcos⁡(kω0t)+∑k=1NCksin⁡(kω0t)(T0=2πW0,N→+∞)B0=1T0∫0T0X(t)dtBk=2T0∫0T0X(t)cos⁡(kω0t)dtCk=2T0∫0T0X(t)sin⁡(kω0t)dt

B0 是直流分量。

而复数表达形式如下:

{x(t)=∑k=−∞+∞akejkω0tw0=2πT0ak=1T0∫0T0x(t)e−jkω0tdt

其中:

{B0=a0k=0Bk=a−k+akk≠0Ck=j(ak−a−k)

此外:

{a0=B0ak=12(Bk−jCk)a−k=12(Bk+jCk)

单边幅度谱和相位谱 ​

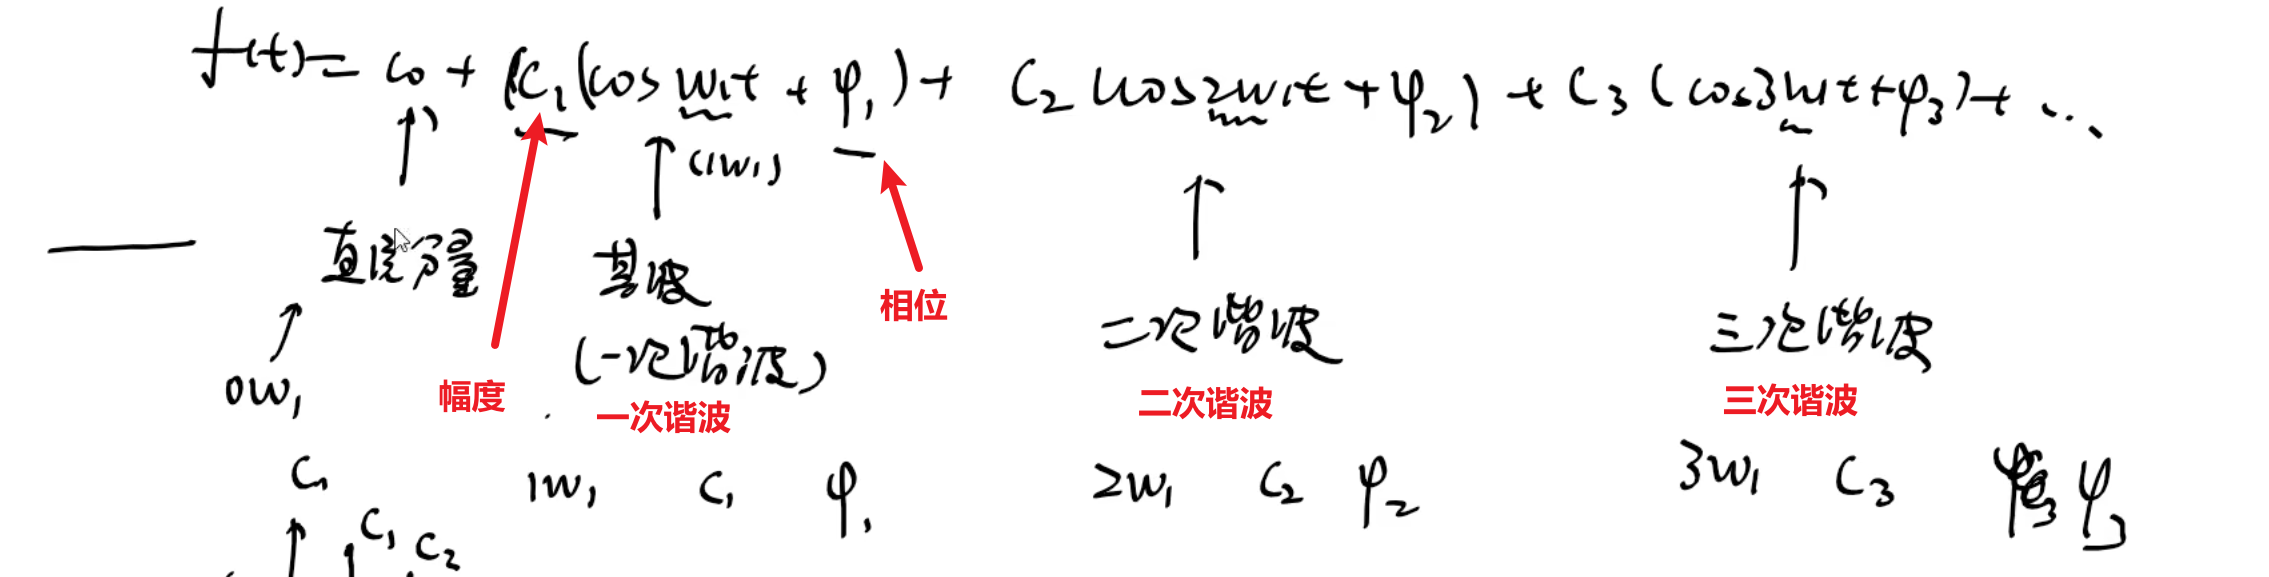
对于

f(t)=C0+∑n=1∞Cn(cos⁡nωt+φn)

将其展开得到:

f(t)=C0+C1(cos⁡(ω1t)+φ1)+C2(cos⁡2ω1t+φ2)+C3(cos⁡3ω1t+φ3)+⋯

其中的 C0 代表直流分量。

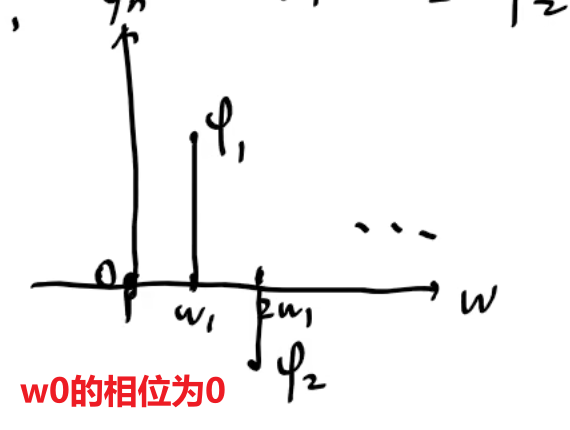
当将 ω 以此类推,将分别代表的相位放到一起就成了单边幅度谱:

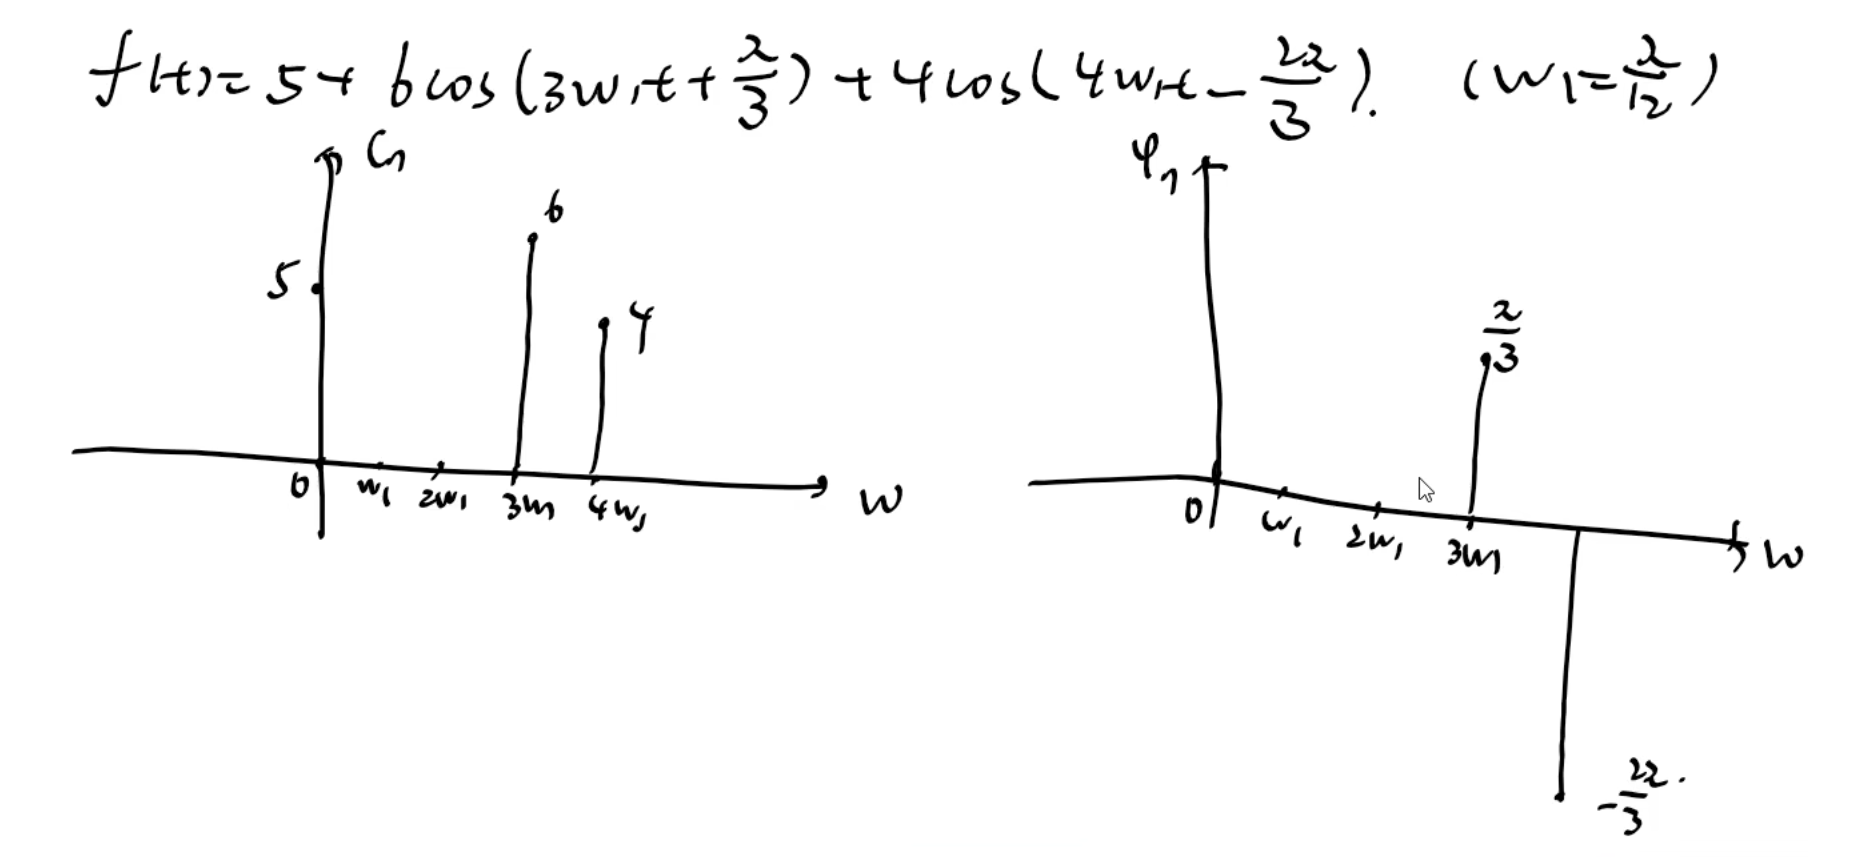
|250

以同样的方法可以得到单边相位谱:

|250

NOTE

注意, ω0 的相位为 0

IMPORTANT

一般来说,如果要求其单边幅度谱和单边相位谱,但是原函数不是三角函数形式,那么首先需要将其变换成三角函数形式,也就是进行傅里叶级数展开。

此外,由于 Cn=an2+bn2 的来的,所以不允许出现 Cn<0 的情况。

这种情况要使用 cos⁡(x±π)=−cos⁡x

如果信号中含有 sin⁡(x) 利用 sin⁡(x+π2)=cos⁡(x)

注意, sin⁡(π3t−π6) 变换之后得到: sin⁡(π3t−π2−π6)=cos⁡(π3t−2π3) ,这里 π3t 是当作 x 。由于幅度没有变化,所以并不是对 t 进行变化

注意,要保持相位范围在 [−π,π] 之间,但是 ±2π

下面来一个例子:

f(x)=5−6cos⁡(π4t−π3)+4sin⁡(π3t−π6) 尝试画出该信号的单边幅度

首先将信号变换到下面形式:

f(t)=5+6cos⁡(π4t+π3)+4cos⁡(π3t−2π3)

然后是求 ω1 ,用 t 系数的最大公约数来计算。

π4 和 π3 的最大公约数是 π12

进而得到:

f(t)=5+6cos⁡(3ω1t+π3)+4cos⁡(4ω1t−2π3)(ω1=π12)

然后画图就可以得到单边幅度谱和单边相位谱。

双边幅度谱和相位谱 ​

双边与单边之间的关系:

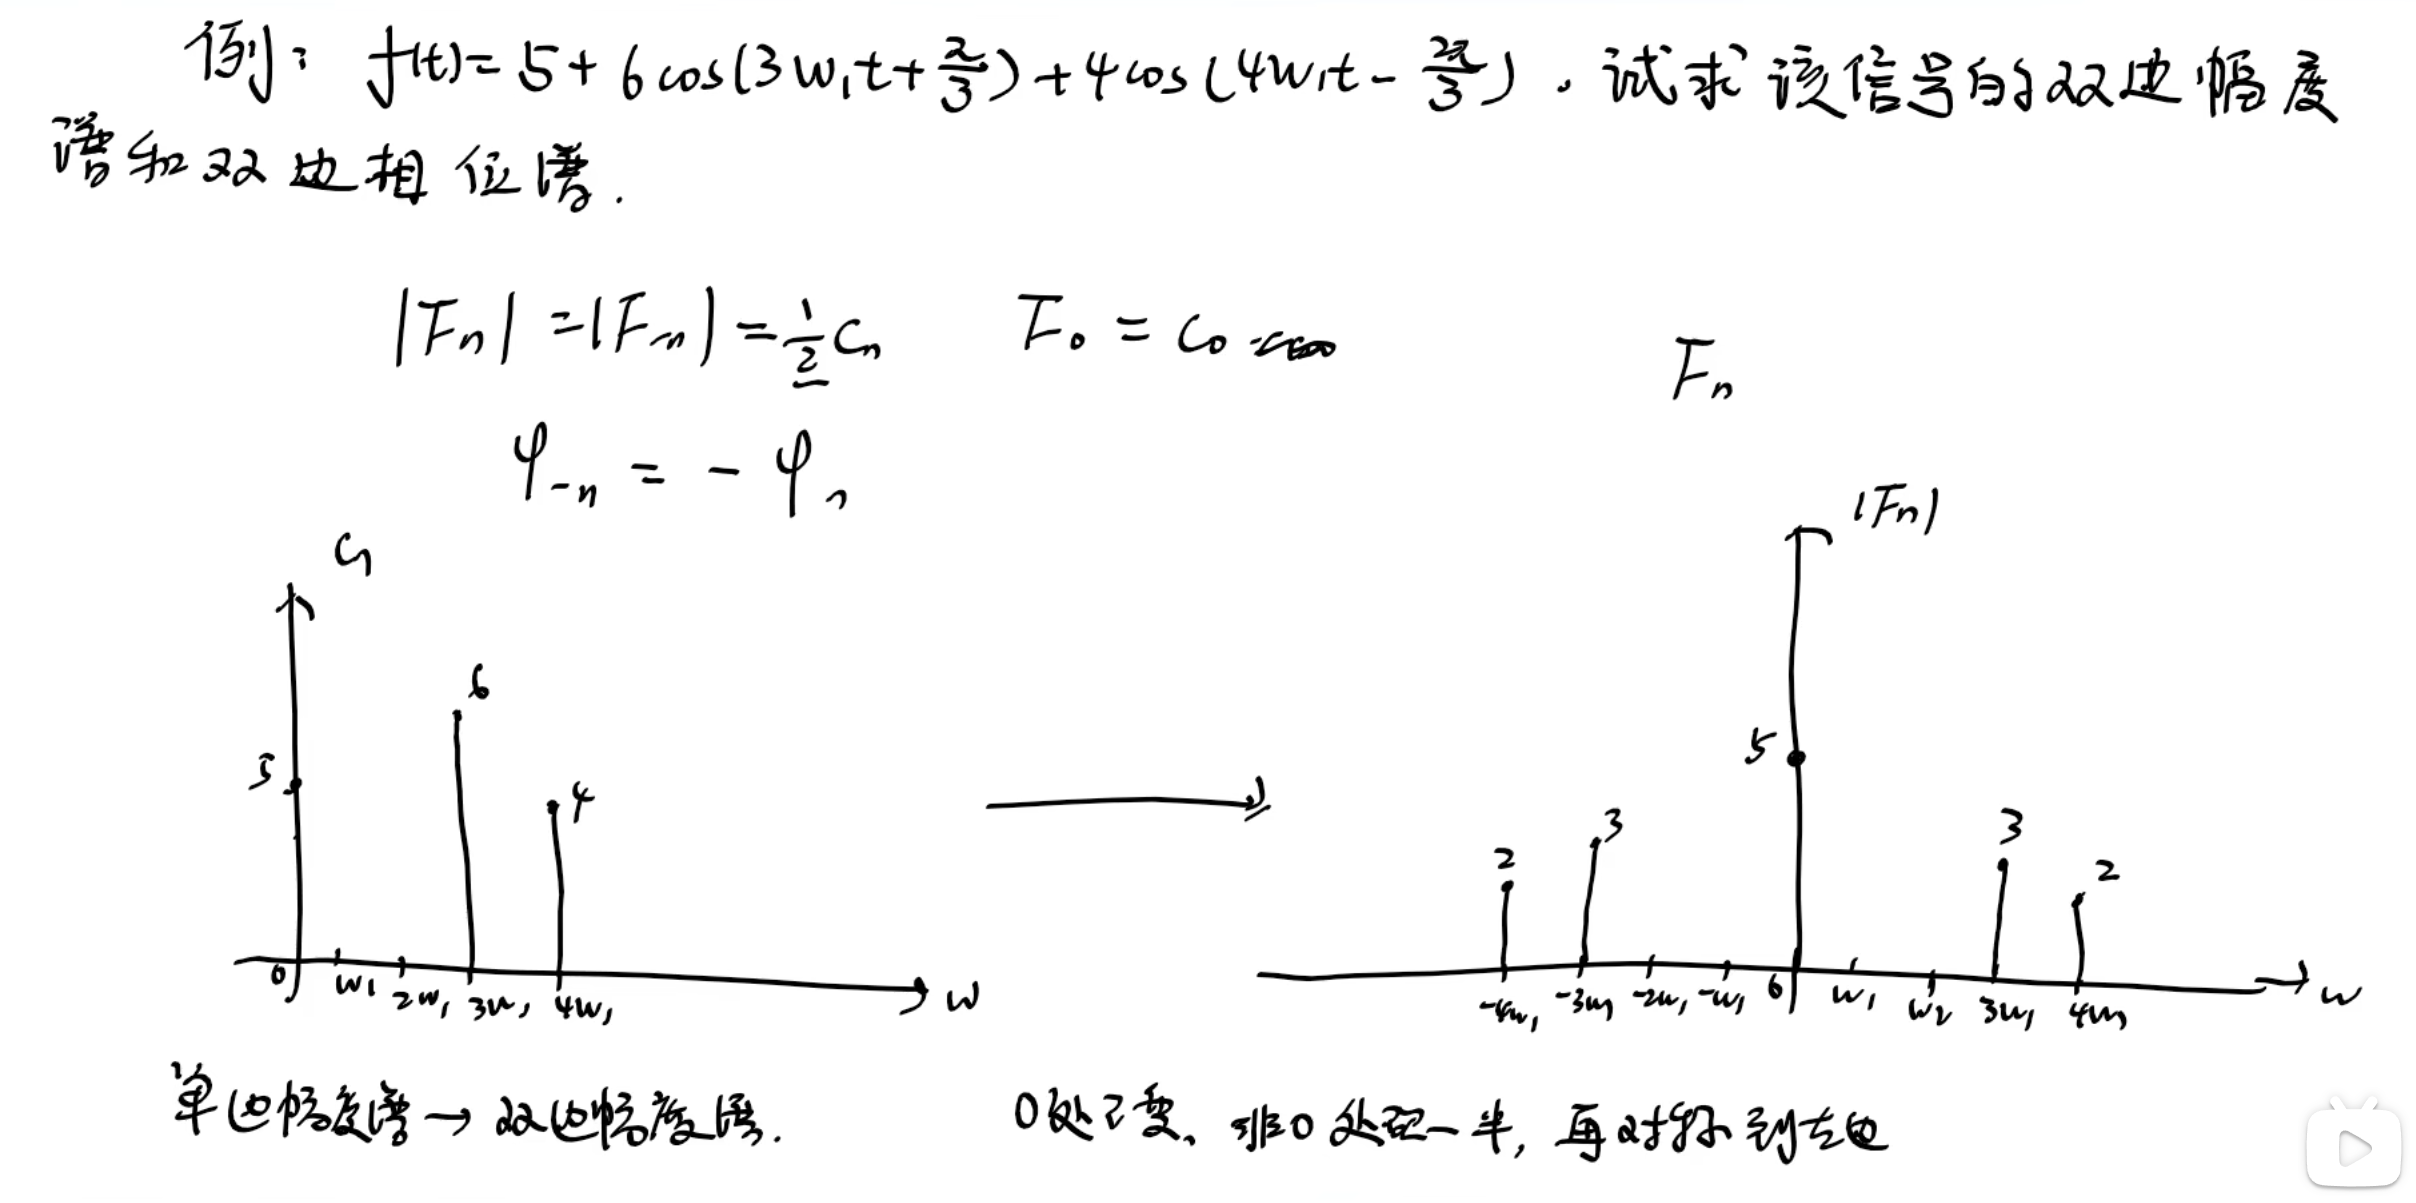
|Fn|=|Fn|=12CnF0=a0φ−n=−φn

NOTE

单边幅度谱 → 双边幅度谱

0 处不变,非 0 处砍一半,再对称到左边

通过上面这三个关系,就可以得到双边幅度谱和相位谱:

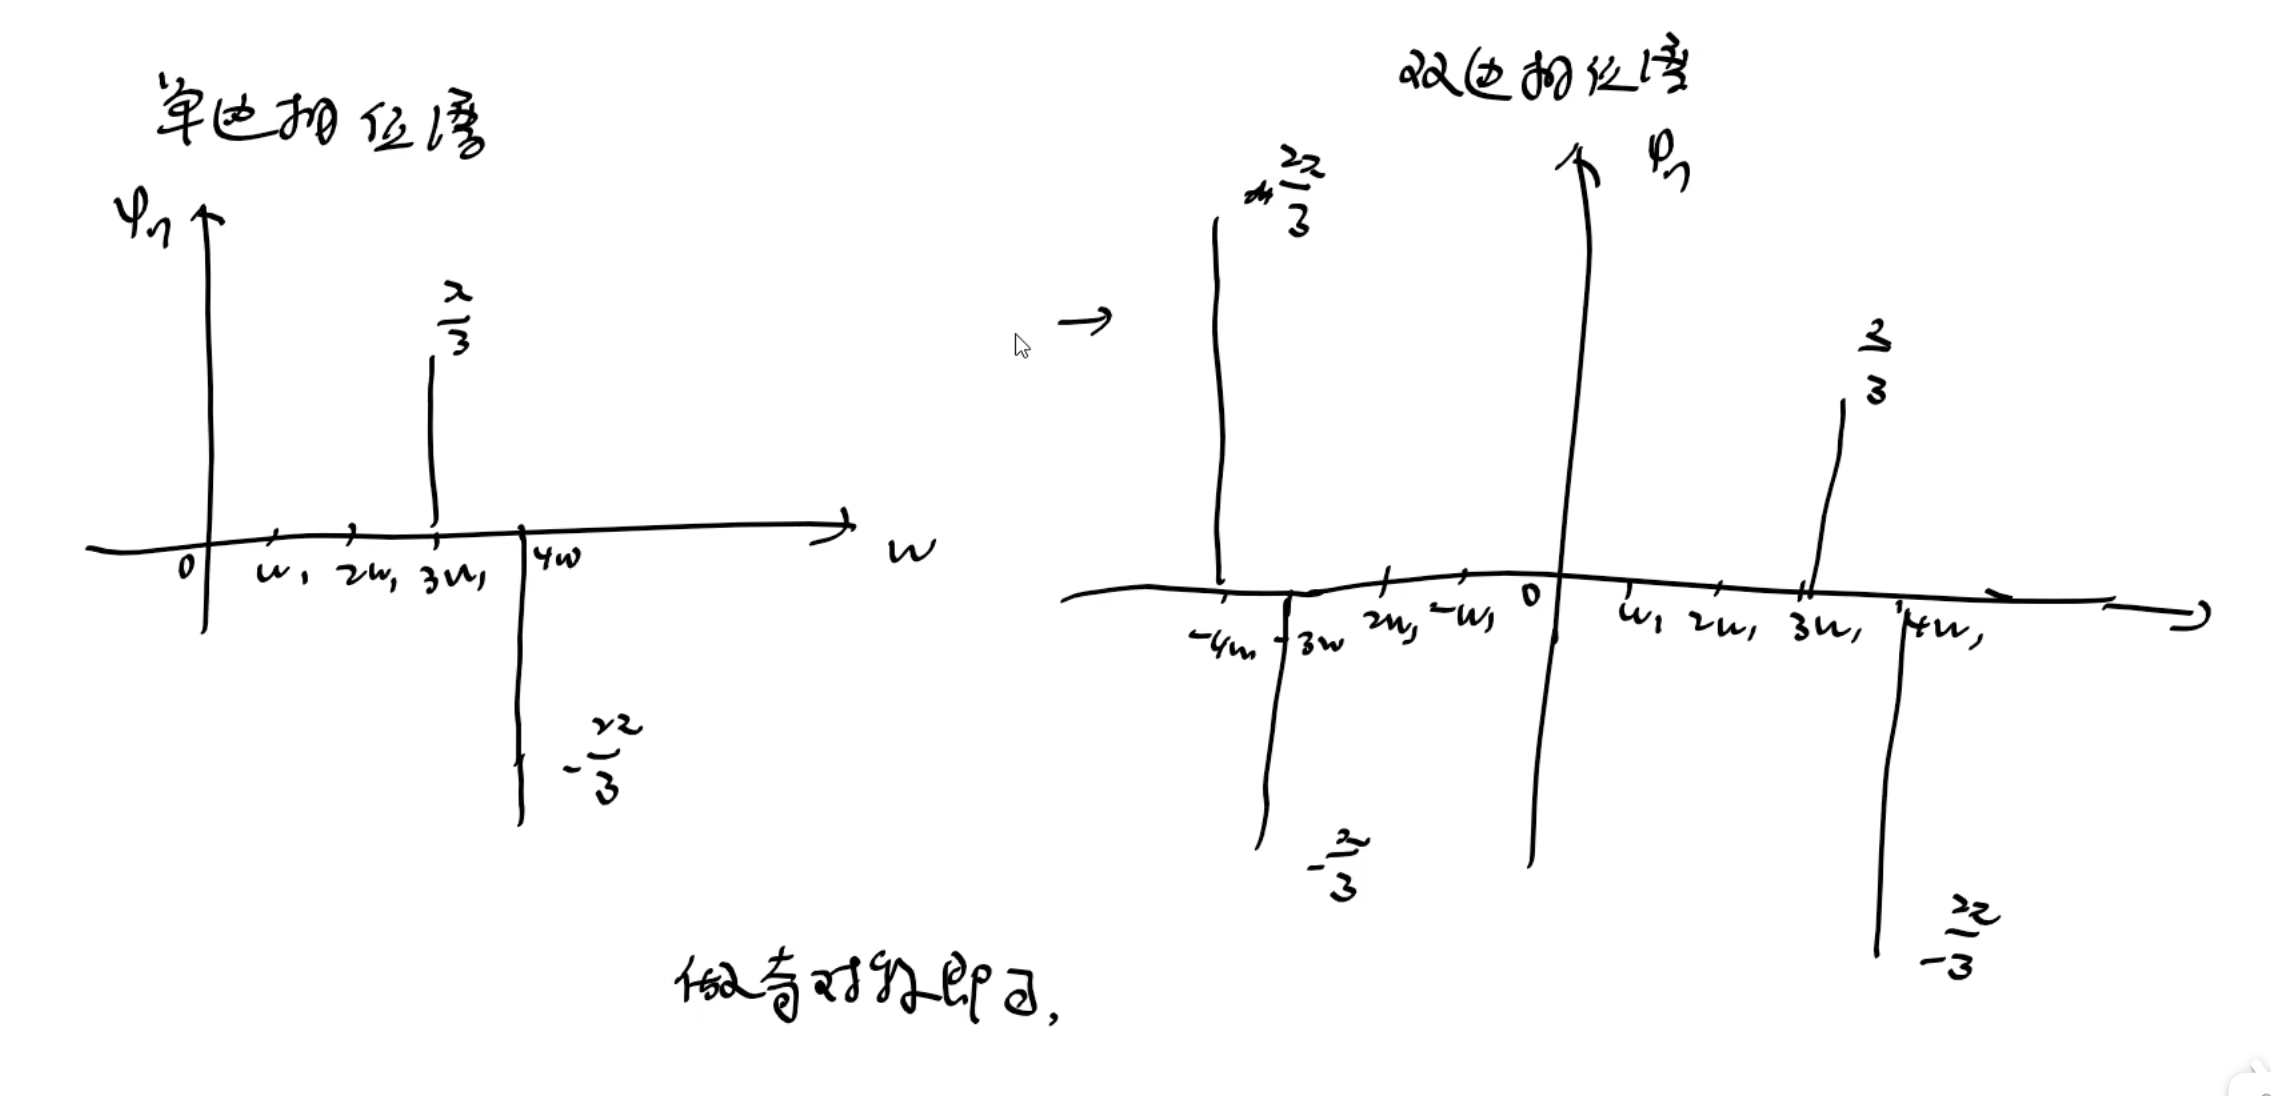
NOTE

单边相位谱 → 双边相位谱

对单边相位谱做奇对称即可。

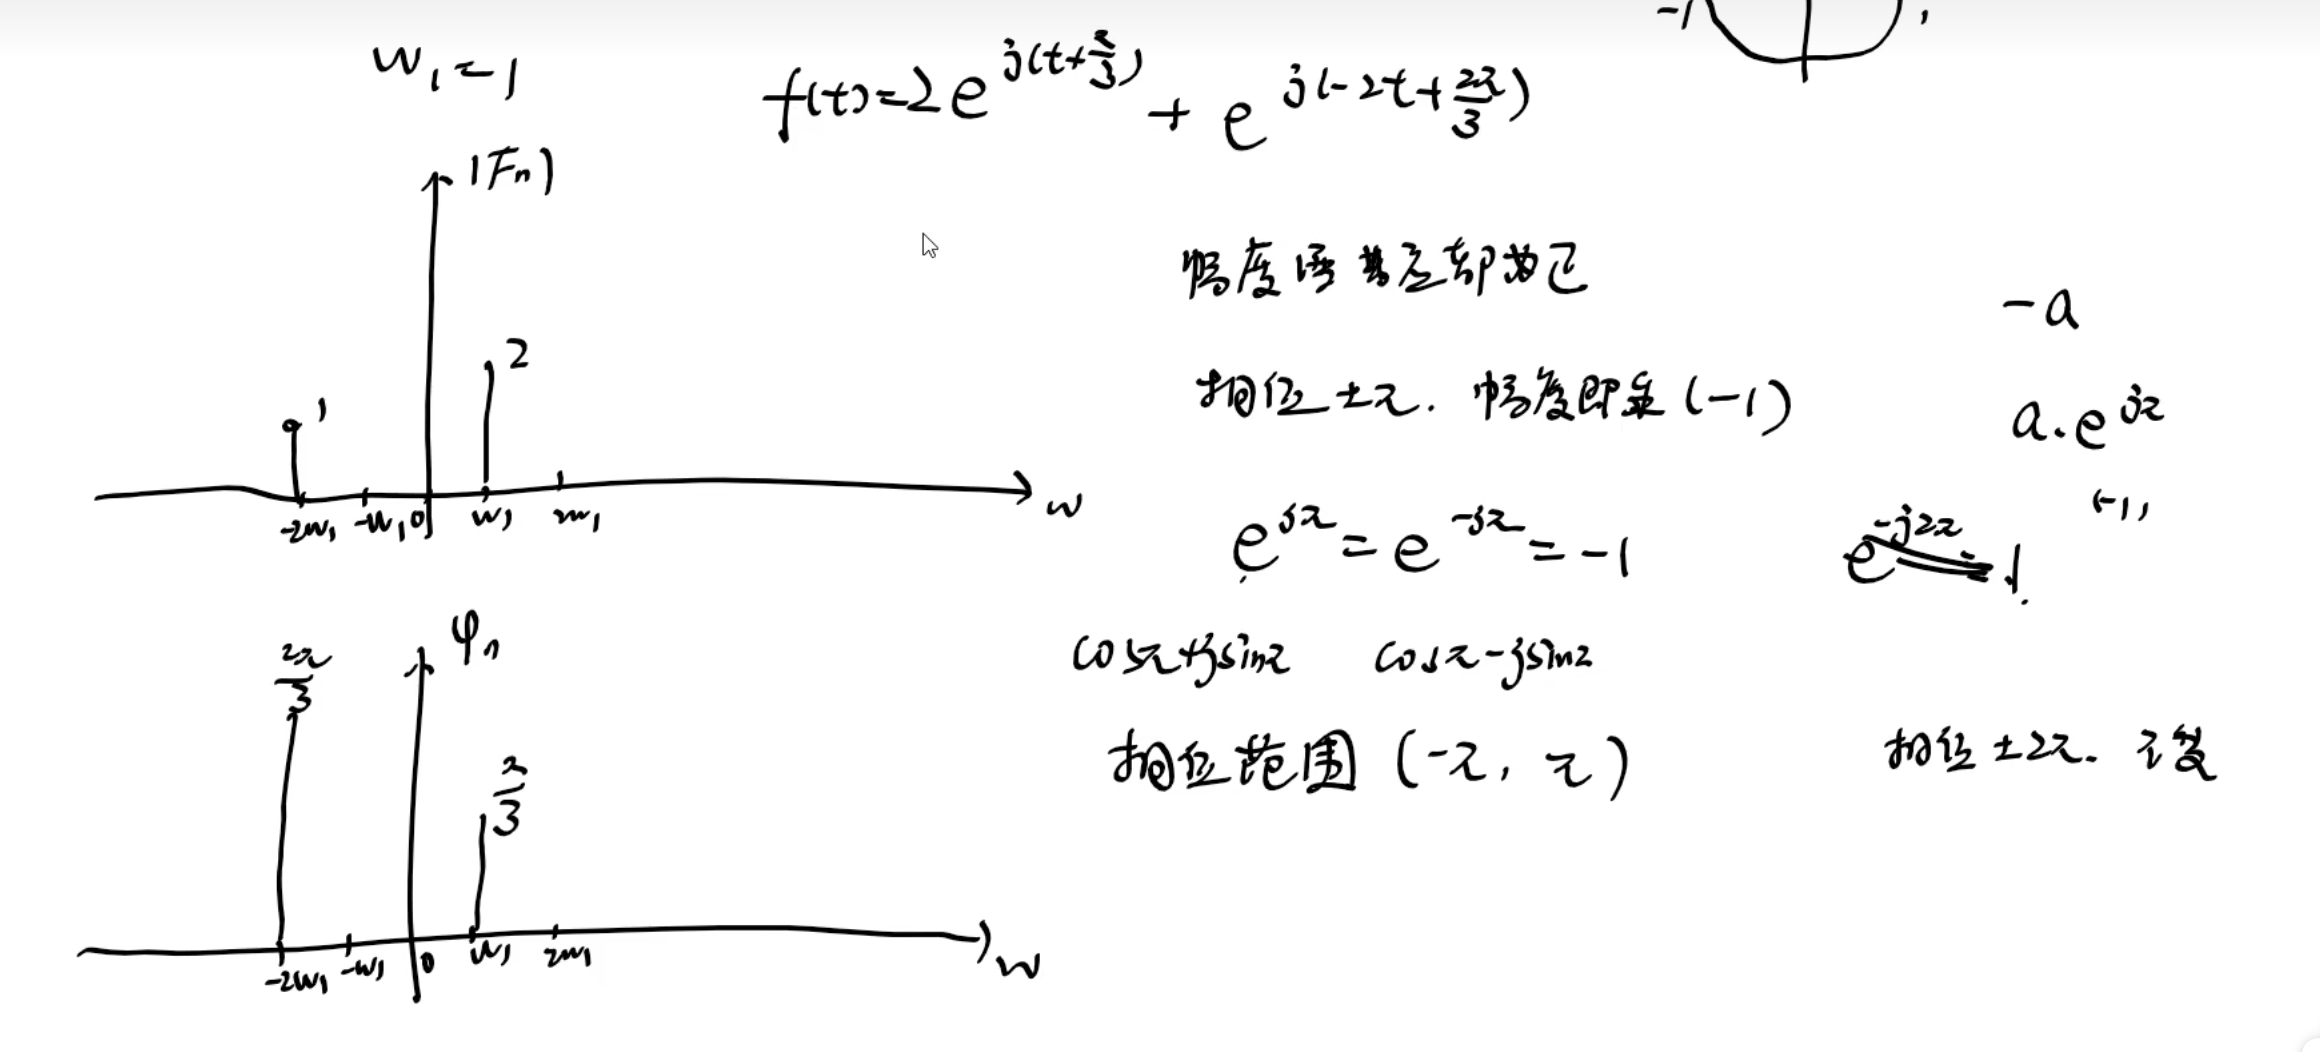
IMPORTANT

对于双边相位中初始相位值为负数的:

相位 ±π ,则幅度乘以 −1

用这种方法将其系数(相位)换成正数。

f(t)=2ej(t+π3)−e−2t−π3

变换可得:

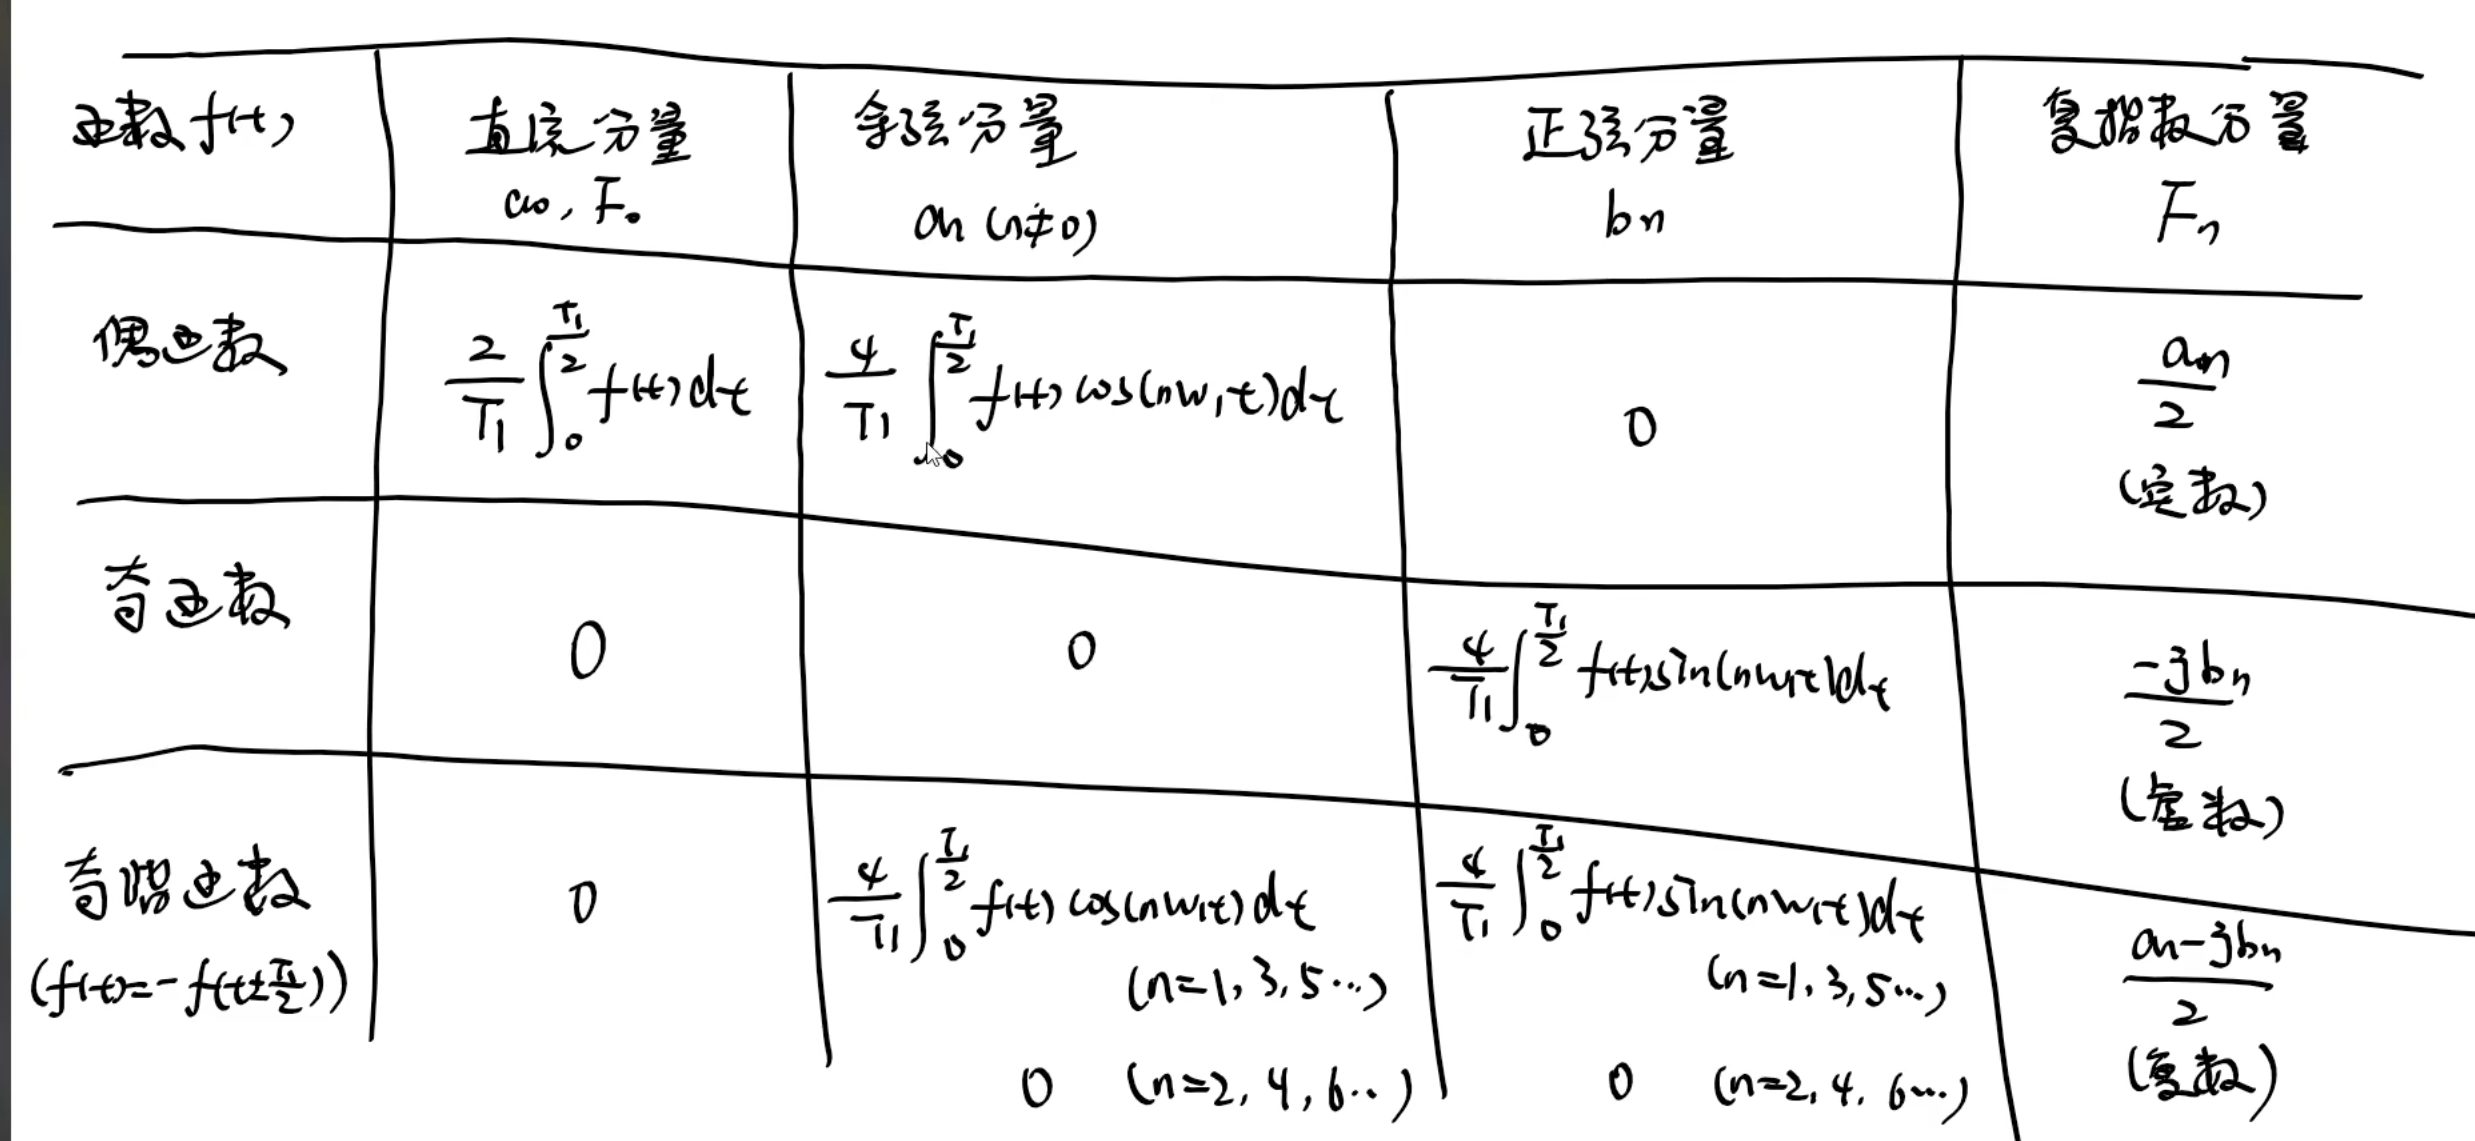
函数的对称性和傅里叶系数之间的关系 ​

偶函数 ​

f(t)=f(−t)αn=2T1∫−T12T12f(t)cos⁡(nω1t)dt=4T1∫0T12f(t)cos⁡(nω1t)dtbn=2T1∫−T12T12f(t)sin⁡(nω1t)dt=0

奇函数 ​

f(t)=−f(−t)a1=1T1∫−T12T12f(t)cos⁡(nω1t)dt=0bn=4T1∫0T12f(t)sin⁡(nω1t)dt

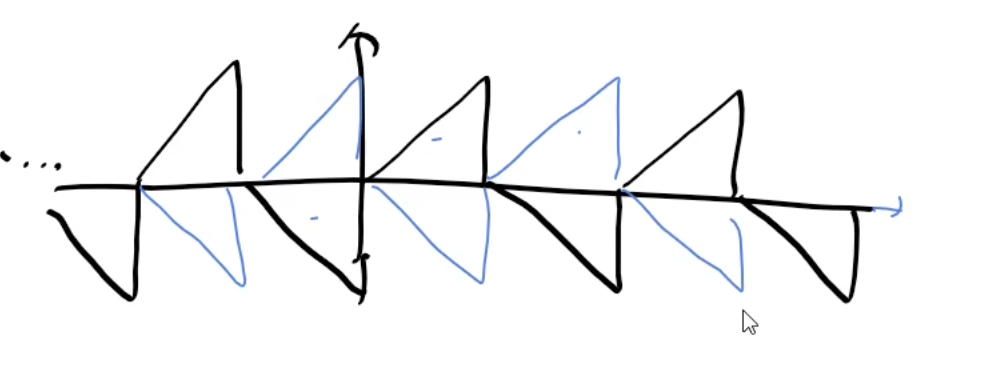
奇谐函数 ​

f(t)=−f(t±T12)(T1是f(t)的周期)

举个例子是:

|425

NOTE

它的傅里叶奇数中只有奇次谐波,偶次谐波(包括基波)都为 0

只有一次、三次、五次 ⋯

此外,由于它的函数性质,导致它的直流分量是为 0 的,原因在于在一个周期上进行积分得到的结果是 0

NOTE

如果一个信号去除了直流分量后满足 f(t)=−f(t±π2) ,则它只有 a0 和奇次谐波

偶谐函数 ​

f(t)=f(t±T12)T1是f(t)的周期

只有偶次谐波,奇次谐波都为 0

傅里叶变换 ​

常用信号的傅里叶变换 ​

总结 ​

F(jω)=∫−∞+∞f(t)e−jωtdtf(t)=12π∫−∞+∞F(jω)ejωtdω
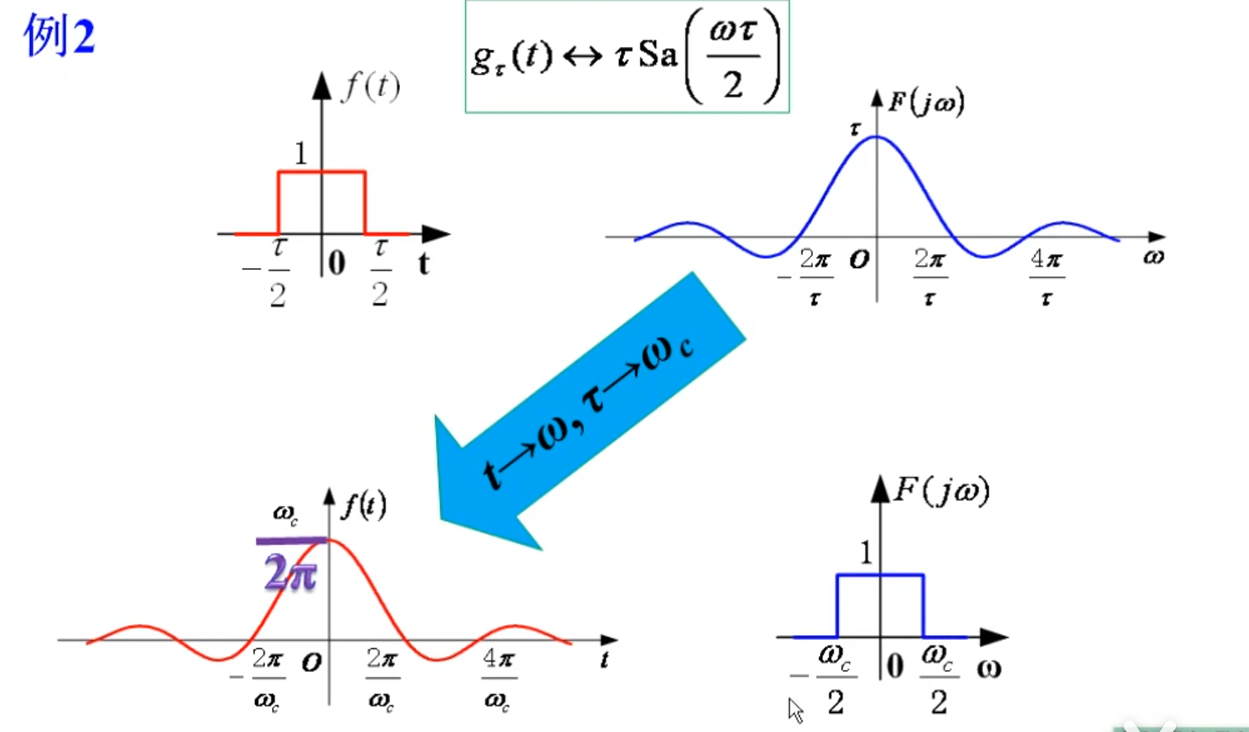
δ(t)⟷1δ′⟷jω1⟷2πδ(ω)u(t)⟷πδ(ω)+1jω根据对称性和尺度变换:u(ω)⟷πδ(t)+1j(−t)2π利用频移性质:ejω0t=1⋅ejω0t⟷2πδ(ω−ω0)e−atu(t)⟷1jω+ae−a|t|⟷2aa2+ω2gτ(t)⟷τSa(ωτ2)Sa(at)⟶1a⋅π⋅g2a(ω)宽度为2a的门函数

进而得到:

1ag2a(ω)→F−11πSa(at)sgn(t)⟷2jωt⟷j⋅2πδ′(ω)1t→−jπ⋅sgn(ω)sgn为符号函数

IMPORTANT

任何的添加系数都是尺度变换性质,任何的加减 t0 都是时移性质。

tf(t)⟷j⋅dF(ω)dωcos⁡(ω0t+φ)⟶π[δ(ω−ω0)⋅ejφ+δ(ω+ω0)⋅e−jφ]sin⁡(ω0t+φ)⟶πj[δ(ω−ω0)⋅ejφ−δ(ω+ω0)⋅e−jφ]f(t)⋅cos⁡(ω0t)⟶12[F(ω−ω0)+F(ω+ω0)]

冲激序列的傅里叶变换

δT(t)=∑n=−∞+∞δ(t−nT)→F2πT∑n=−∞+∞δ(ω−2πT⋅n)

方波(序列)的傅里叶变换

方波(门函数):

GτE(t)⟷E⋅τSa(τ2ω)

NOTE

这里有简单方法:

傅里叶变换的之后形式为: A⋅Sa(Bω) 。

其中, A 代表着变换之前门函数的面积。

B 代表着变换之前门函数底边长度的一半

方波序列:

结论:

GτE(t)∗∑n=−∞+∞δ(t−nTs)⟷EτωsSa(τ2nωs)∑n=−∞+∞δ(ω−nωs)ωs=2πTs

首先是形成方波序列:

GτE(t)∗∑n=−∞+∞δ(t−nTs)

利用时域卷积等于频域相乘,得到:

EτSa(τ2ω)⋅ωs∑n=−∞+∞δ(ω−nωs)

再根据冲激函数的采样定理得到:

EτωsSa(τ2nωs)∑n=−∞+∞δ(ω−nωs)ωs=2πTs

三角波的傅里叶变换:

根据卷积性质,可以将三角波拆成两个方波卷积,然后傅里叶变换之后再相乘即可得到结果。

对于高度为 E ,底宽为 τ 的三角波的傅里叶变换为:

Eτ2Sa2(τ4ω)

但是这里有简单方法:

明确,三角波傅里叶变换之后的形式为:

A⋅Sa(Bω)

其中 A 为三角波的面积

B 为三角波底宽的 14 。

冲激序列:

δT(t)=∑n=−∞+∞δ(t−nT1)⟷ω1∑n=−∞+∞δ(ω−nω1)

单边指数函数 ​

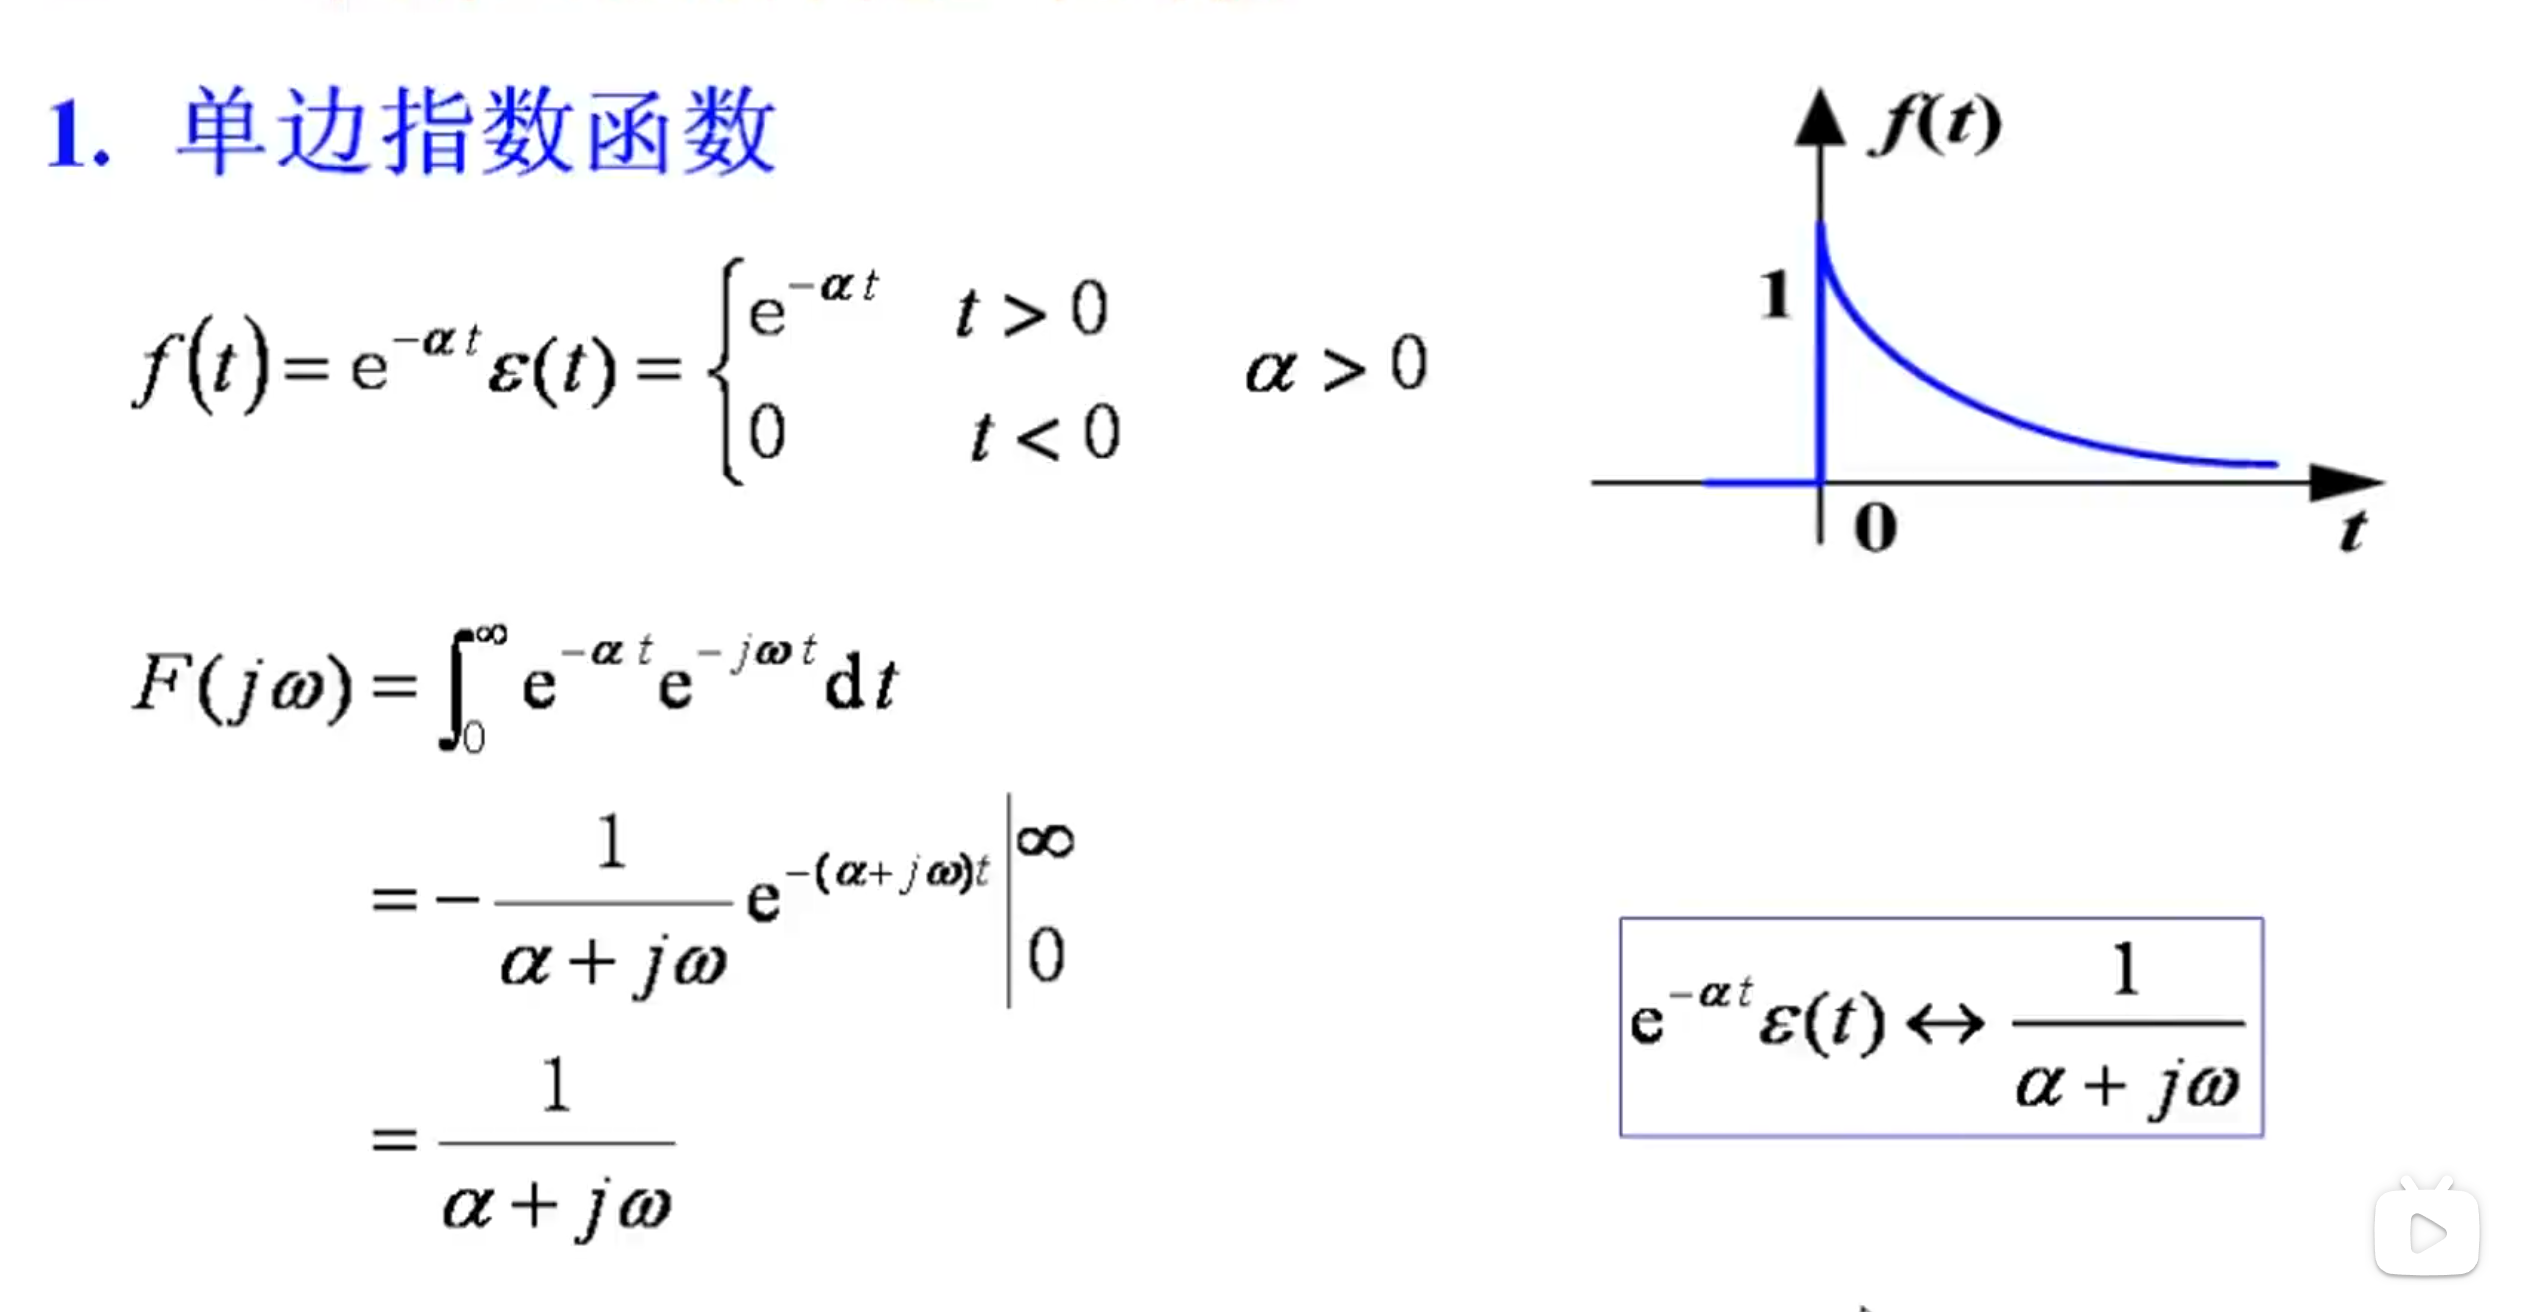
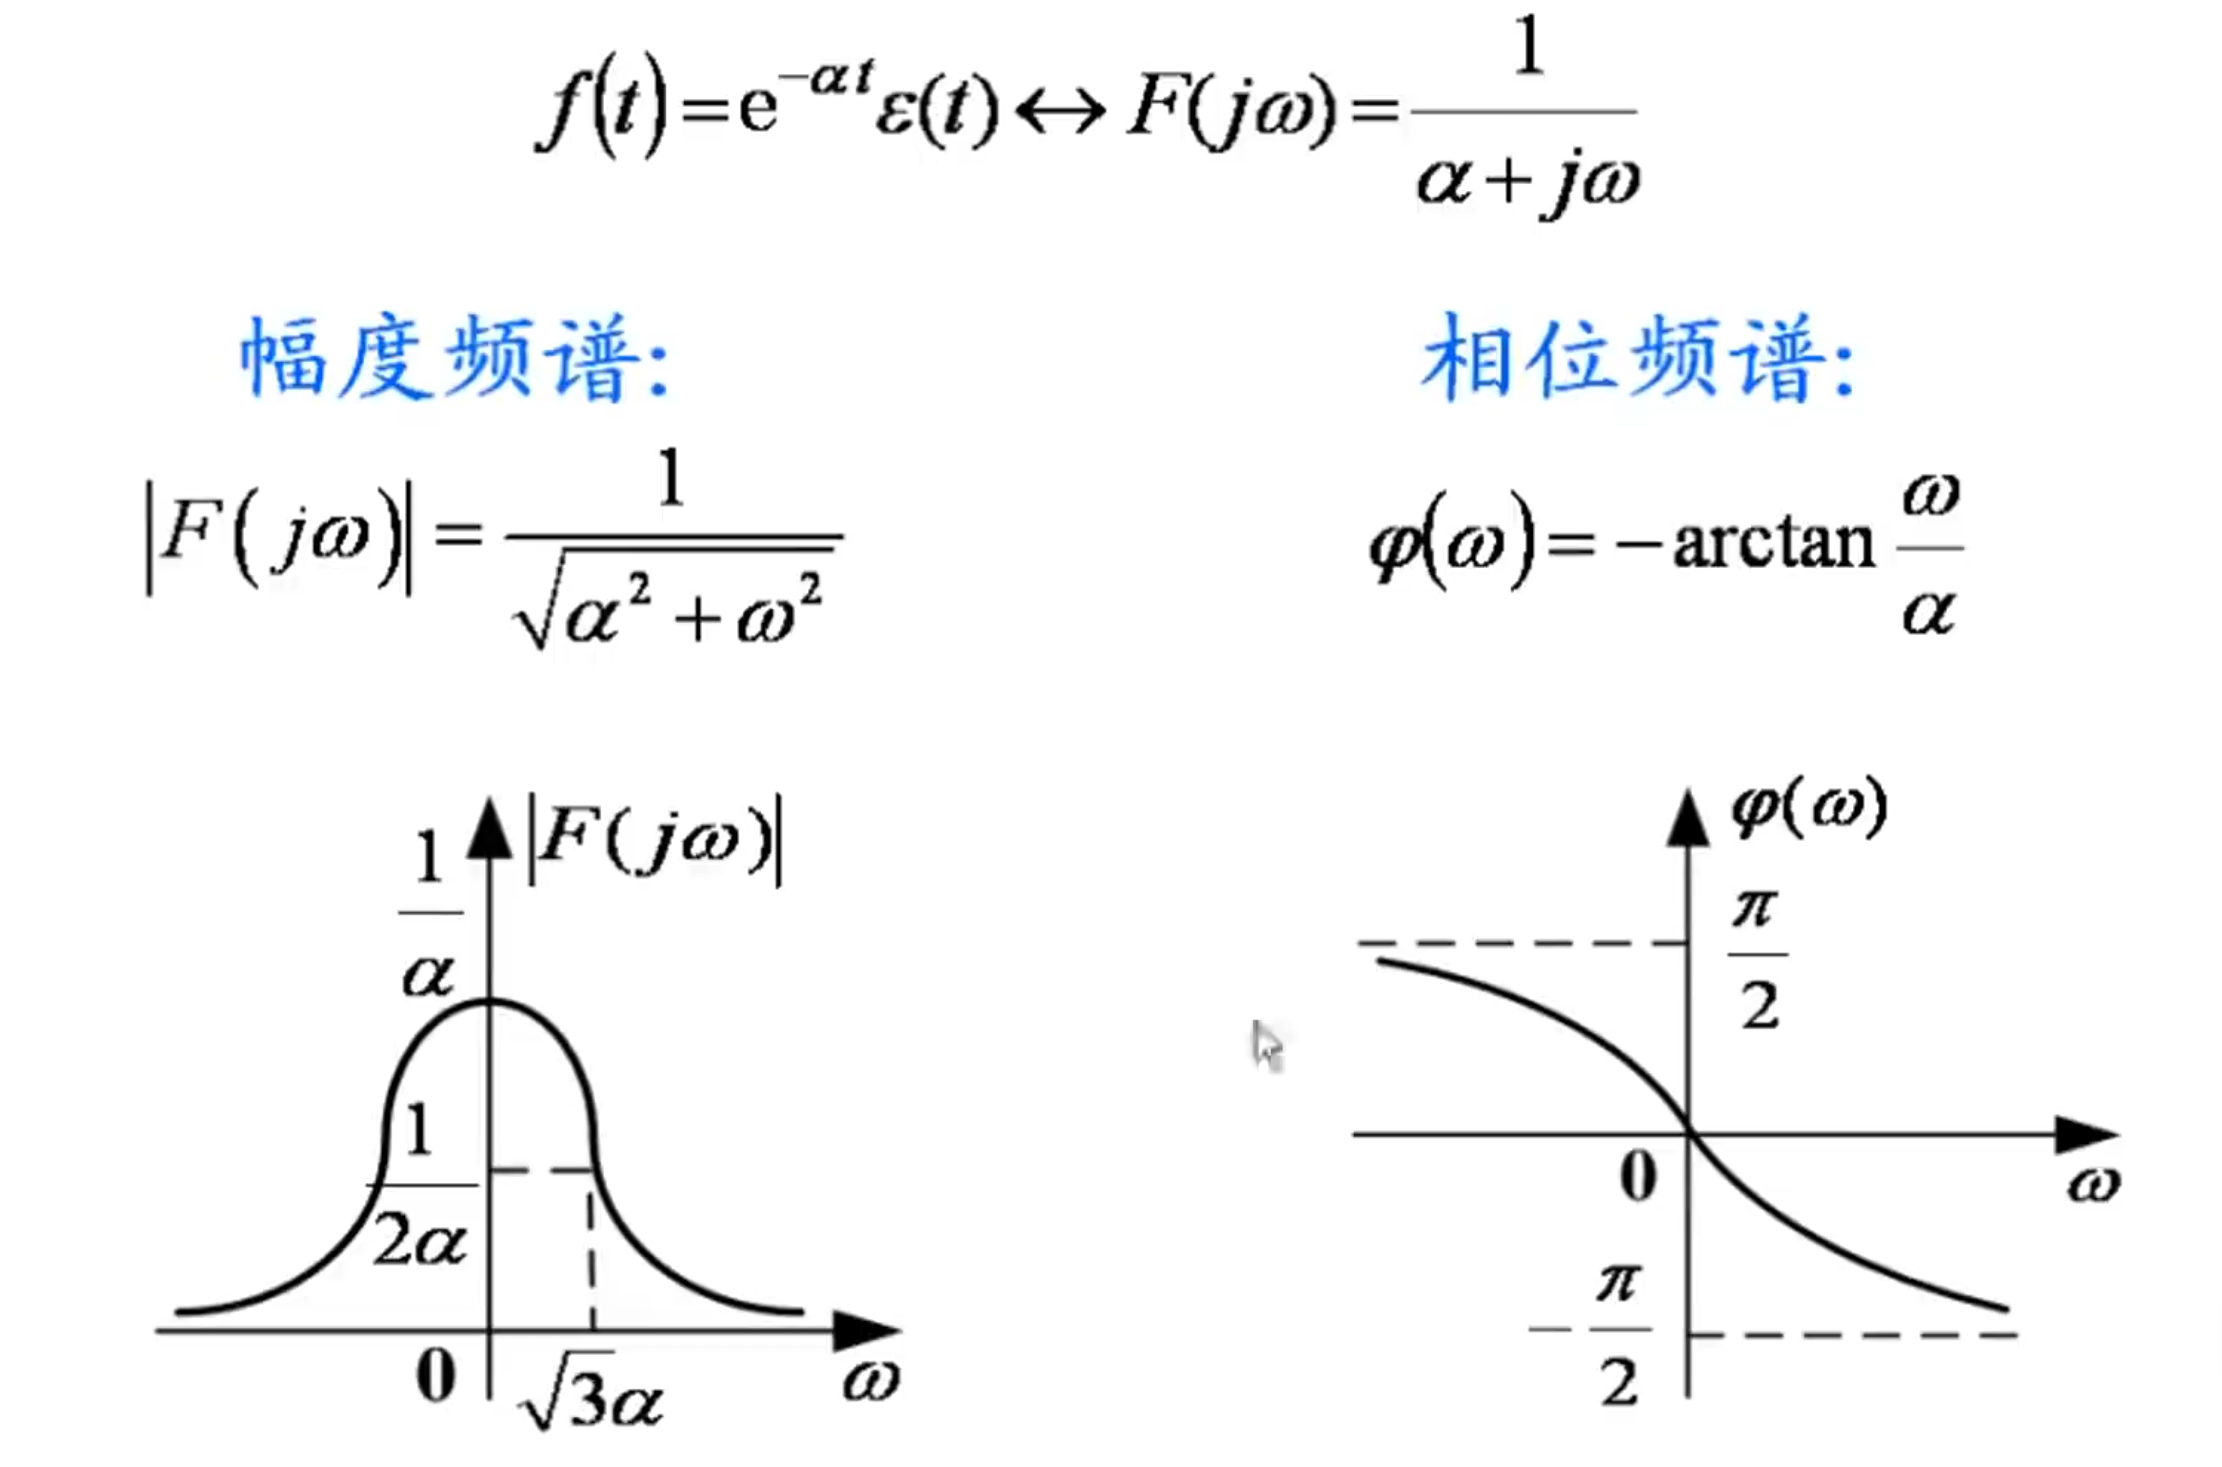
e−αtu(t)↔1α+jωf(t)=e−αtε(t)={e−αtt>00t<0α>0

|475 推导以及图像如上

其幅度谱和相位谱如下:

|450

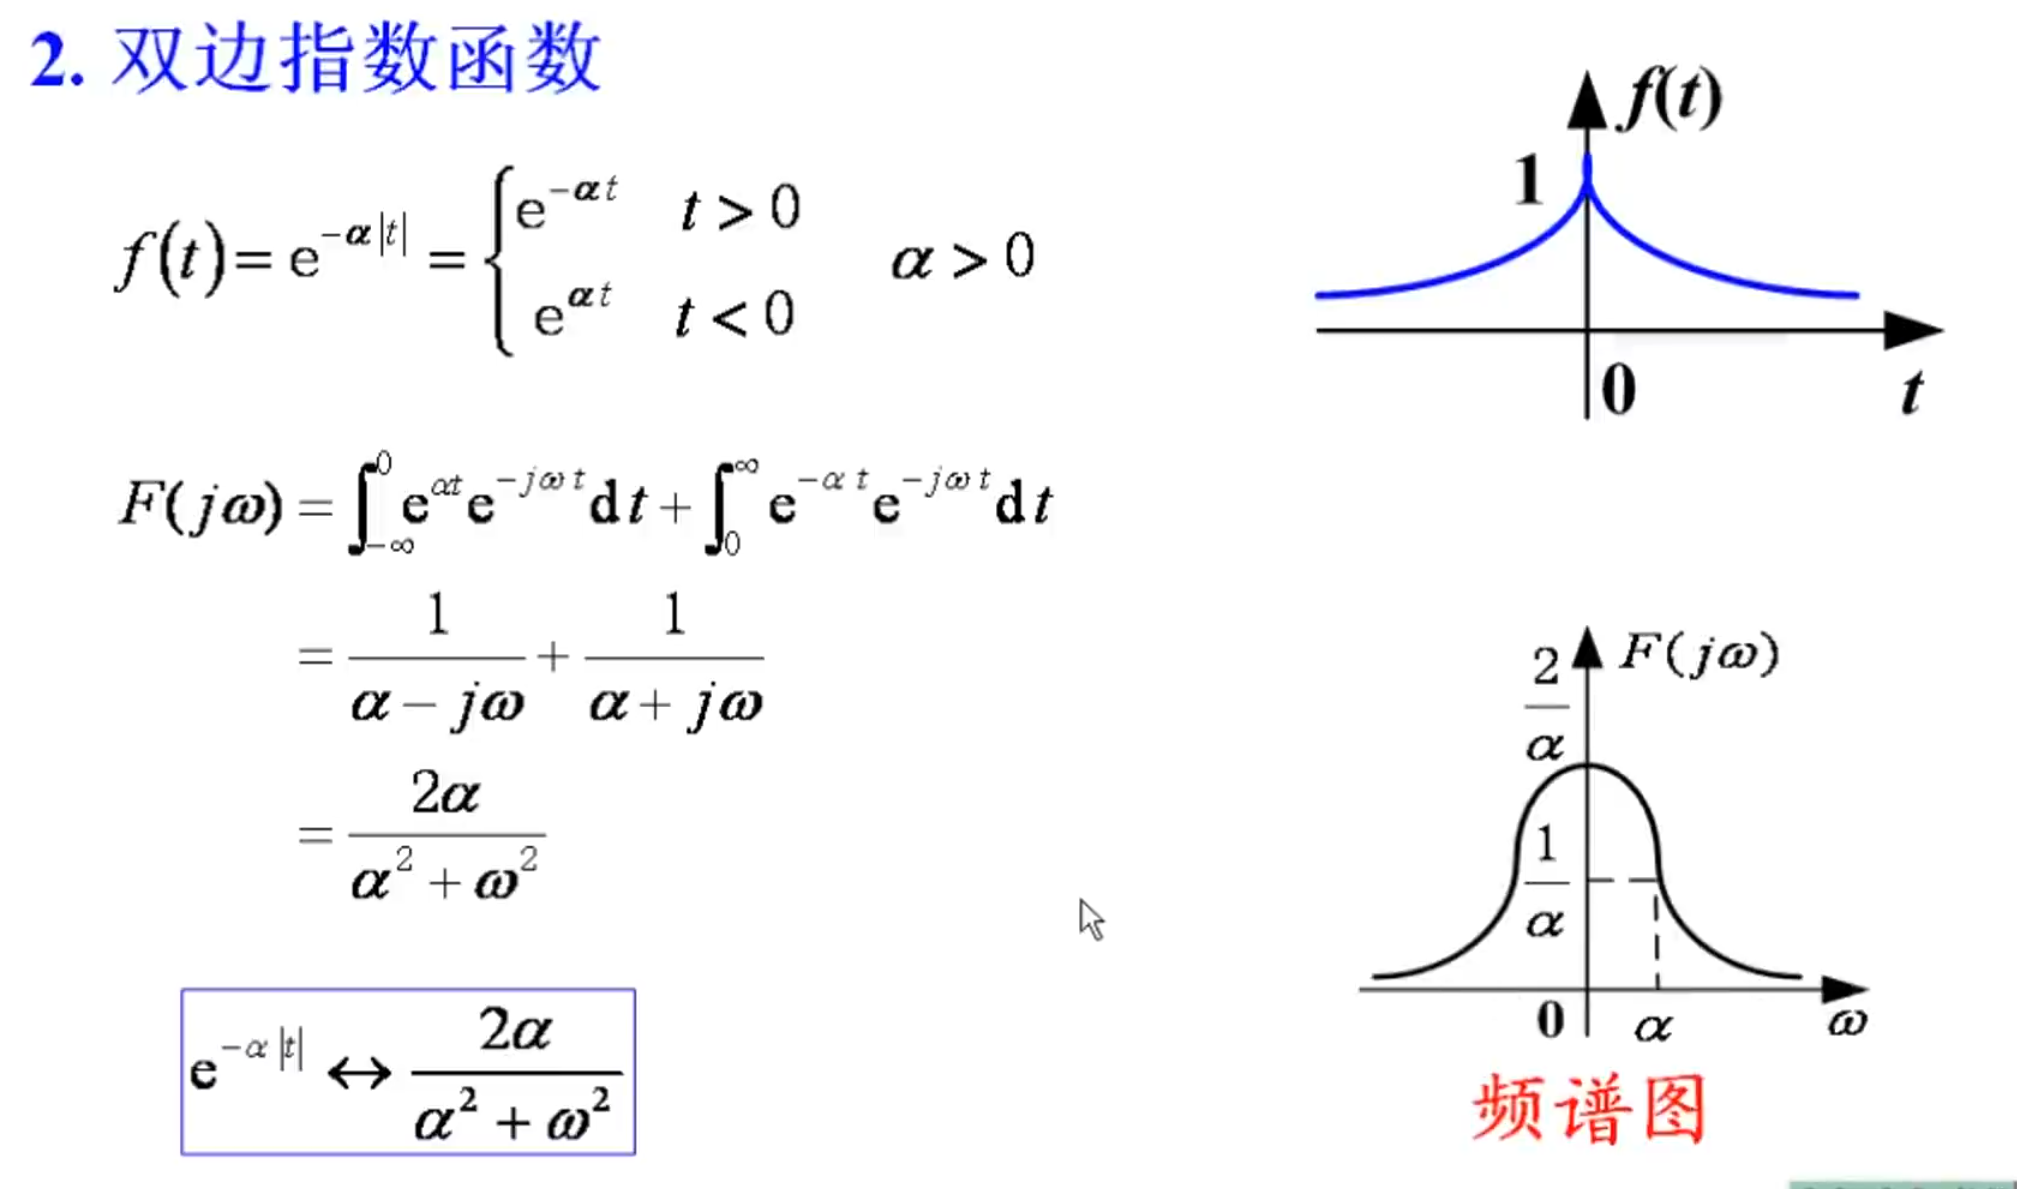
双边指数信号 ​

e−α|t|⟷2αα2+ω2f(t)=e−a|t|={e−att>0eatt<0α>0

|475

由于傅里叶变换之后得到的是一个正实数(意思是没有复数),则它的相位为 0

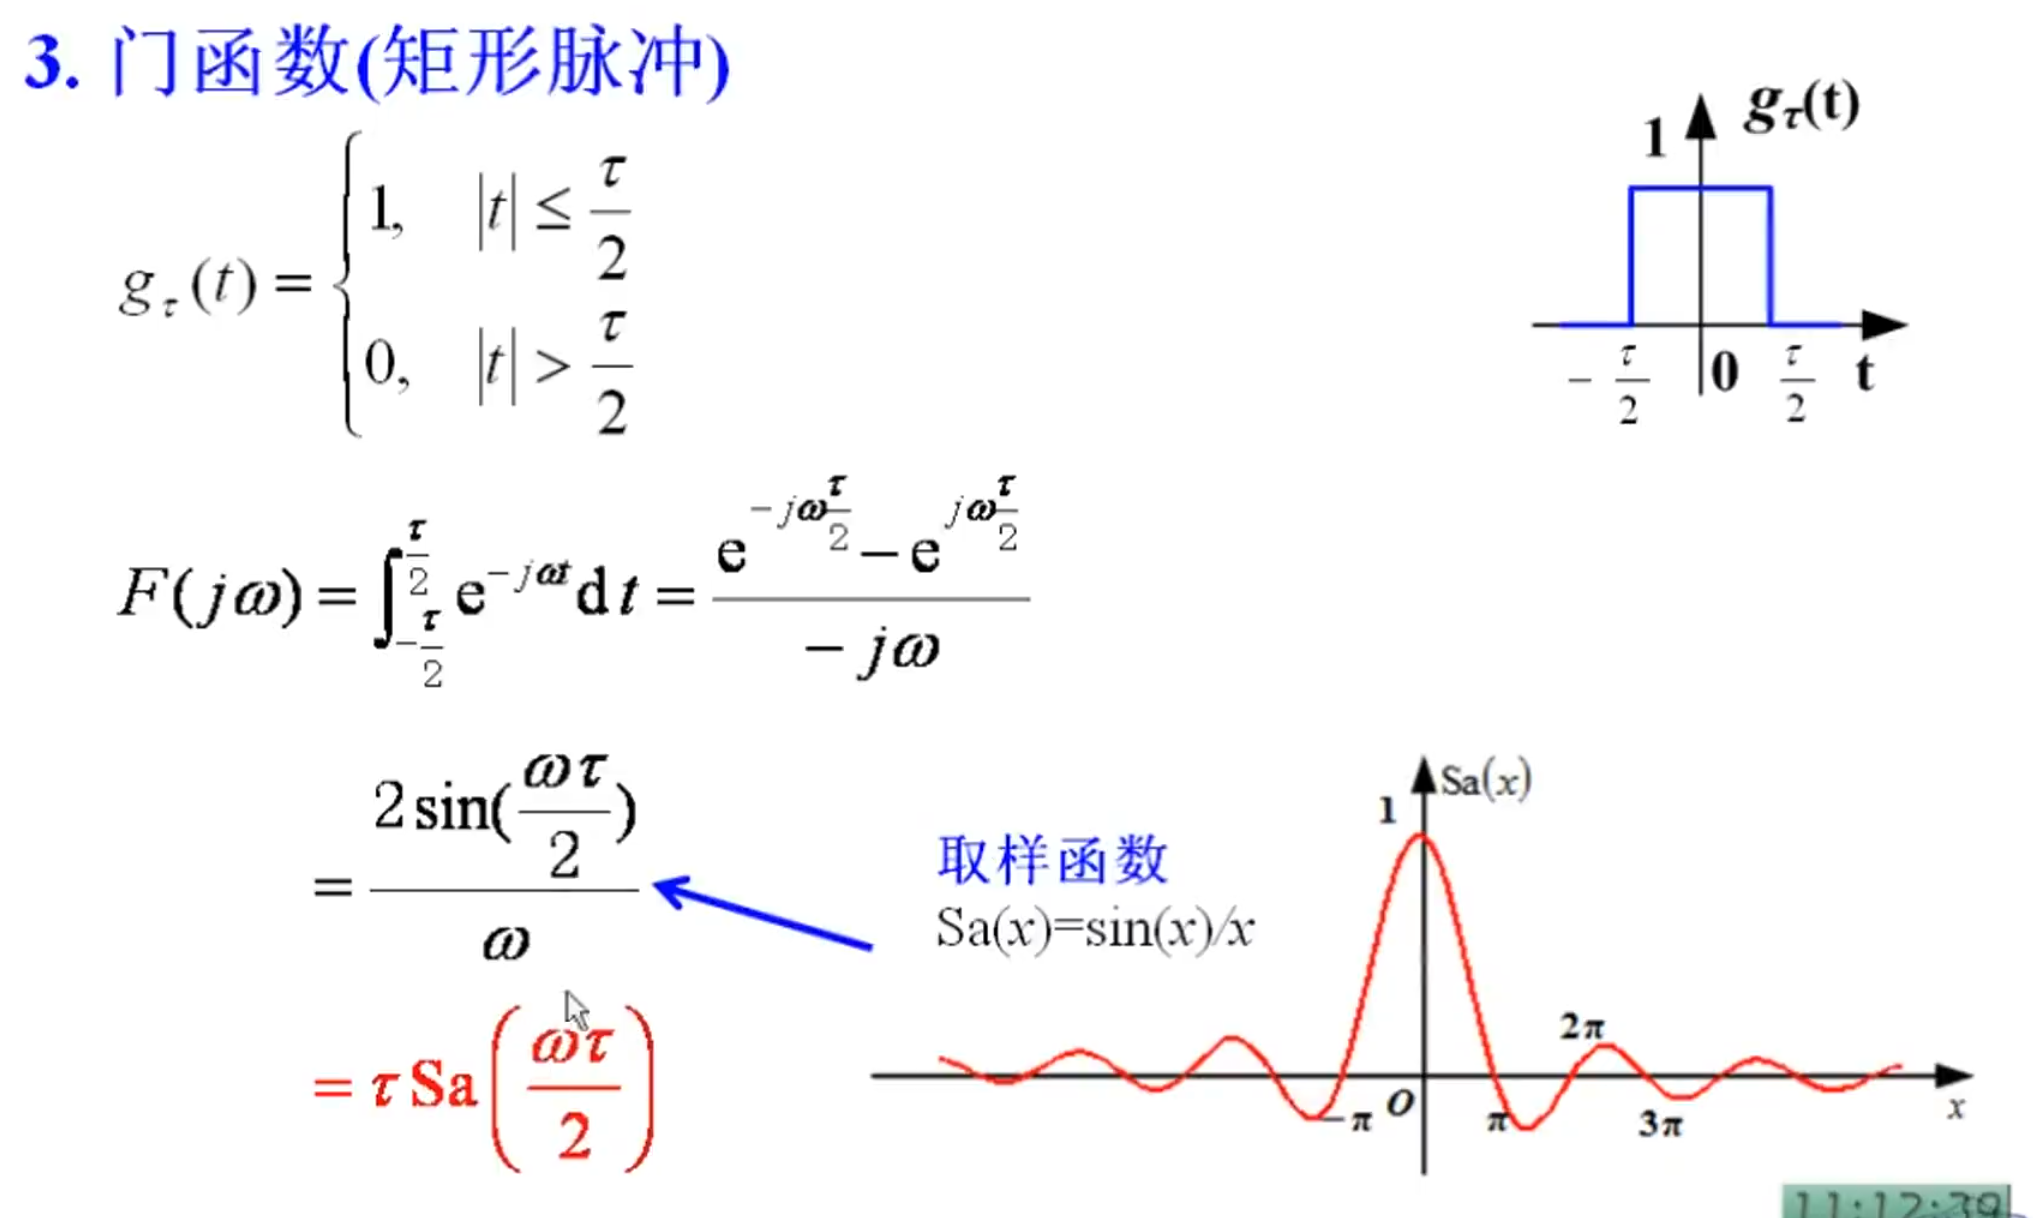
门函数(矩阵脉冲) ​

gτ(t)⟷τSa(τ2ω)Sa(t)=sin⁡(t)tgτ(t)={1,|t|≤τ20,|t|>τ2

NOTE

这里有简单方法:

傅里叶变换的之后形式为: A⋅Sa(Bω) 。

其中, A 代表着变换之前门函数的面积。

B 代表着变换之前门函数底边长度的一半

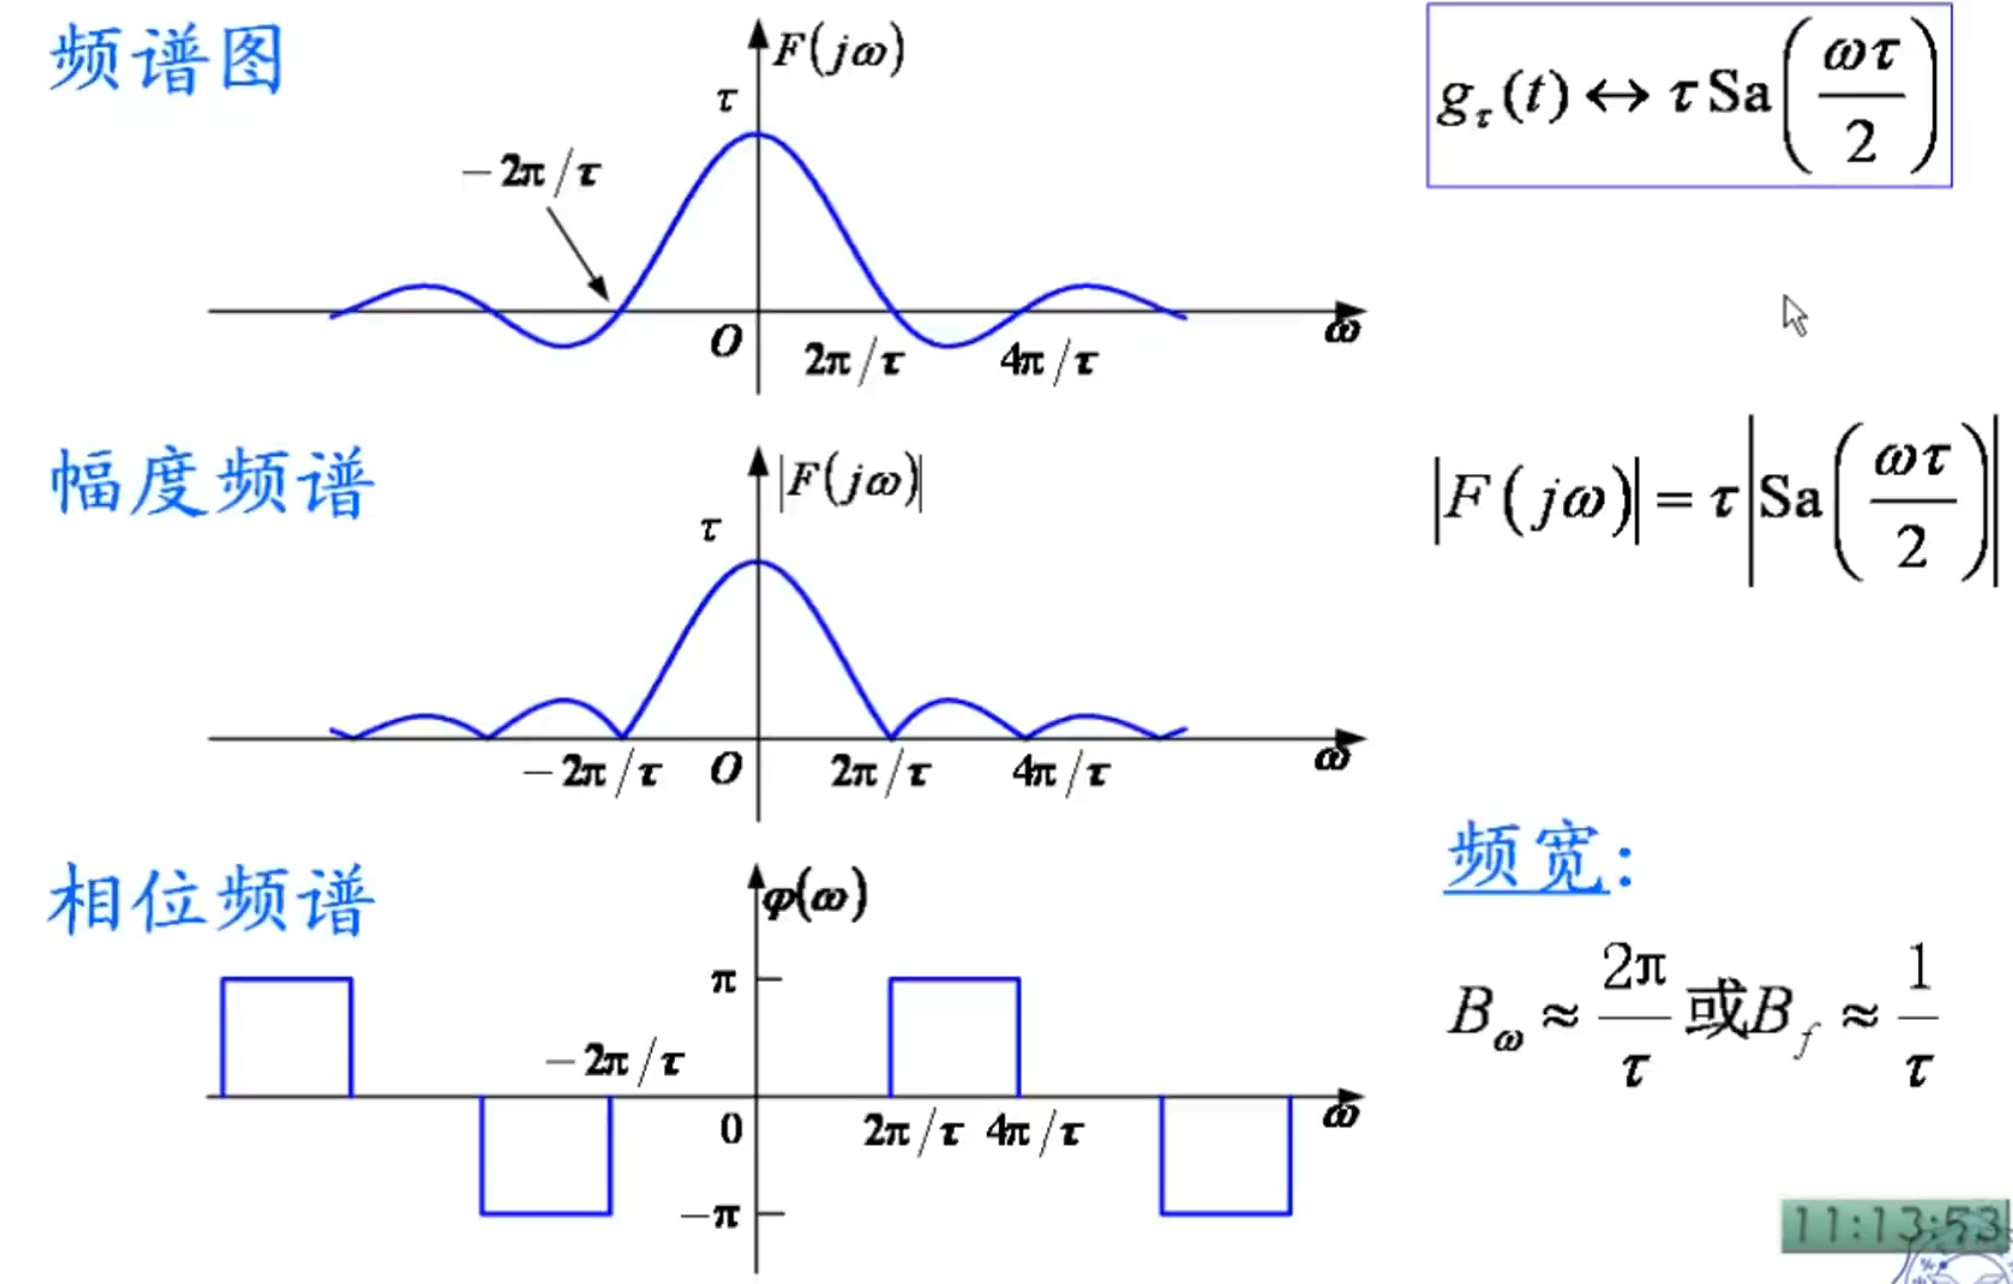
|500

这里非常重要,因为涉及 Sa 函数。

下面是它的相位谱和幅度谱

|500

冲激函数(原函数以及导数) ​

δ(t)⟷F(jω)=∫−∞∞δ(t)e−jωtdt=1δ′(t)⟷F(jω)=∫−∞∞δ′(t)e−jωtdt=−ddte−jωt|t=0=jω

上面积分里面用的是冲激偶函数的抽样性质

δ(n)(t)⟷(jω)n

|500

门函数和冲激函数傅里叶变换之间的关系 ​

|500

常数 1 ​

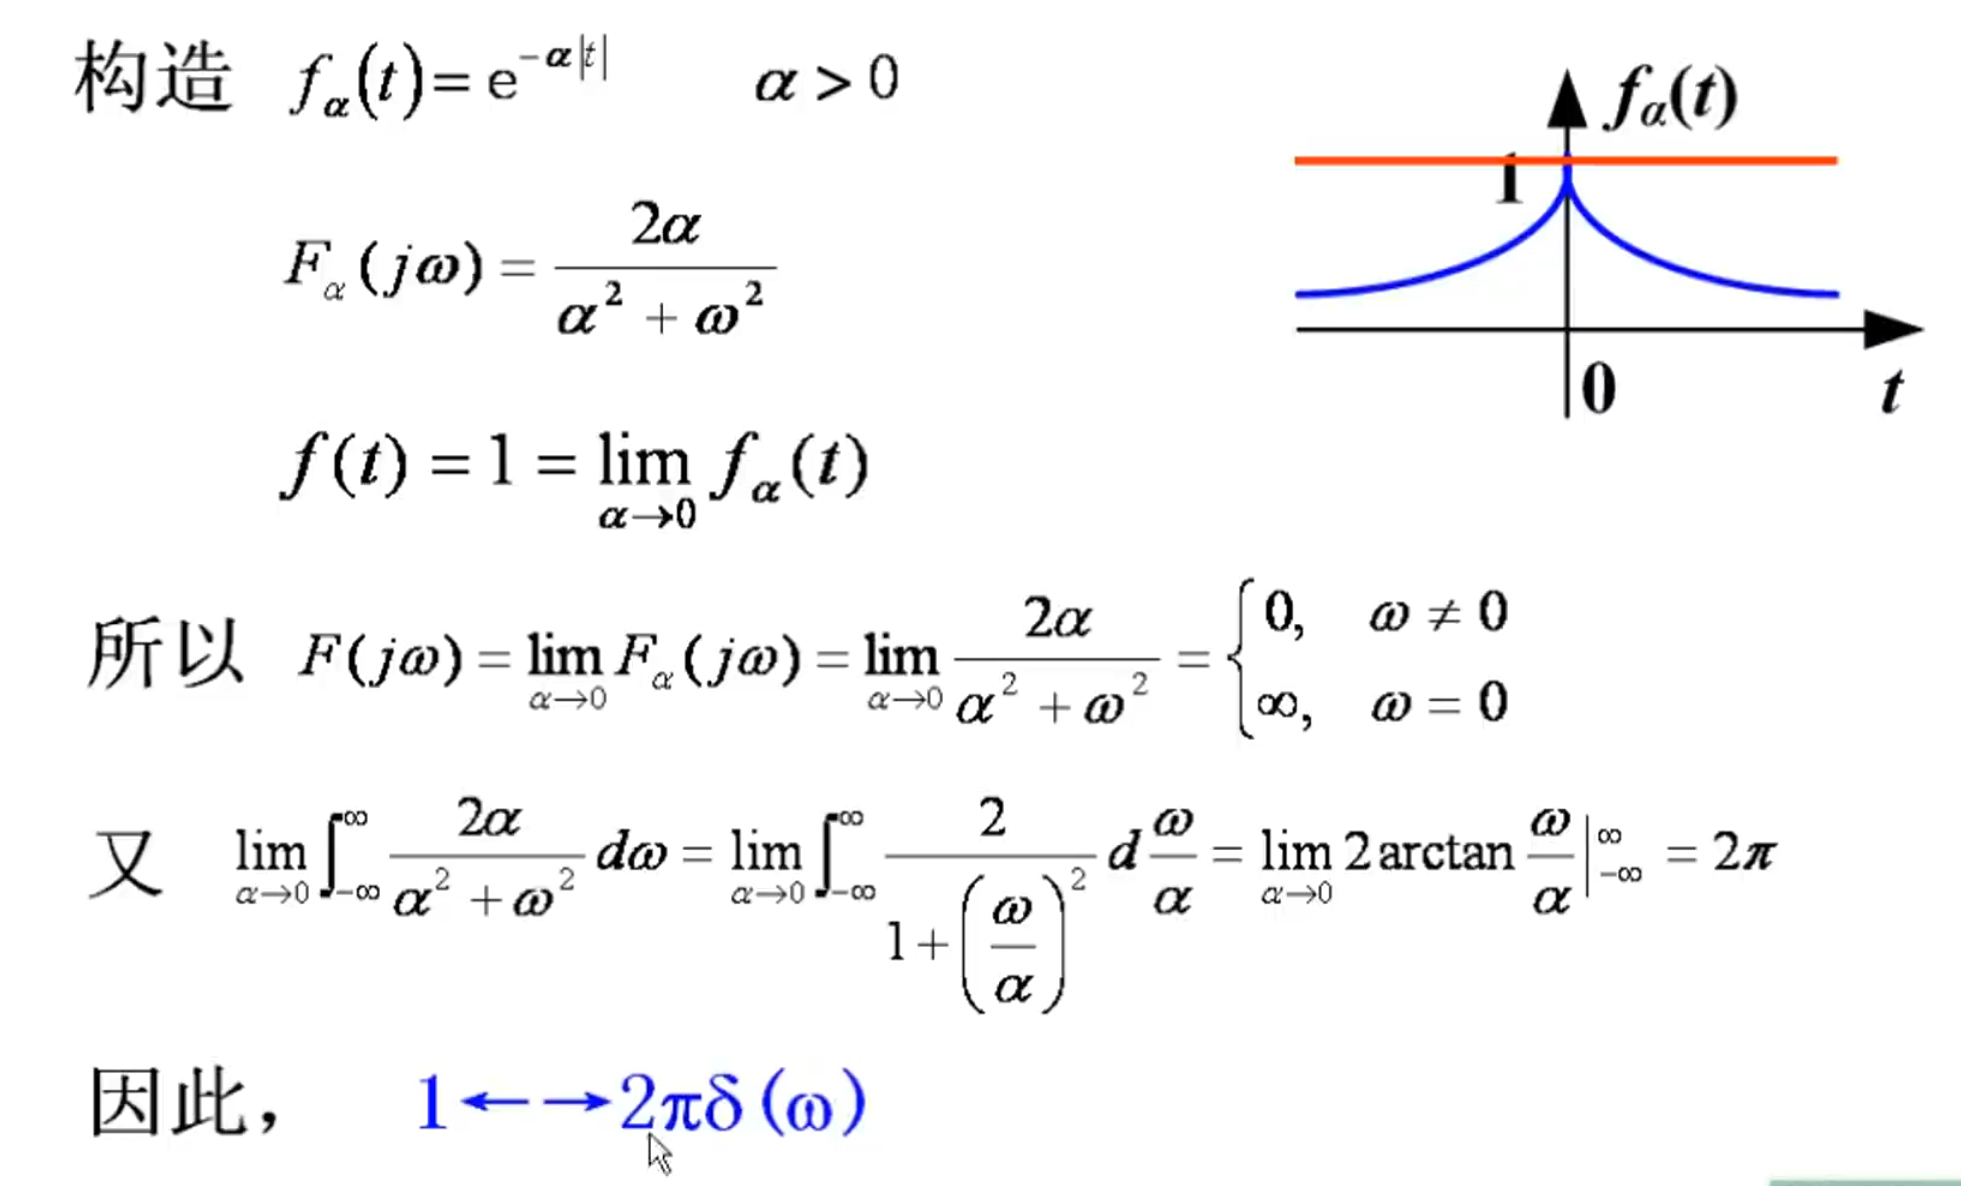
1⟶2πδ(ω)

有些函数 (如 1 ,ε(t) 等) 不满足绝对可积这一充分条件,直接用定义式不易求解。可构造一函数序列 {fn(t)} 逼近 f(t),即

f(t)=limn→∞fn(t)

而 fn(t) 满足绝对可积条件,并且 {fn(t)} 的傅里叶变换所形成的序列 {Fn(jω)} 是极限收敛的。则 f(t) 的傅里叶变换 F(jω) 为

F(jω)=limn→∞Fn(jω)

这样的傅里叶变换称为是广义的傅里叶变换

下面是计算过程:

|500

|475

符号函数 ​

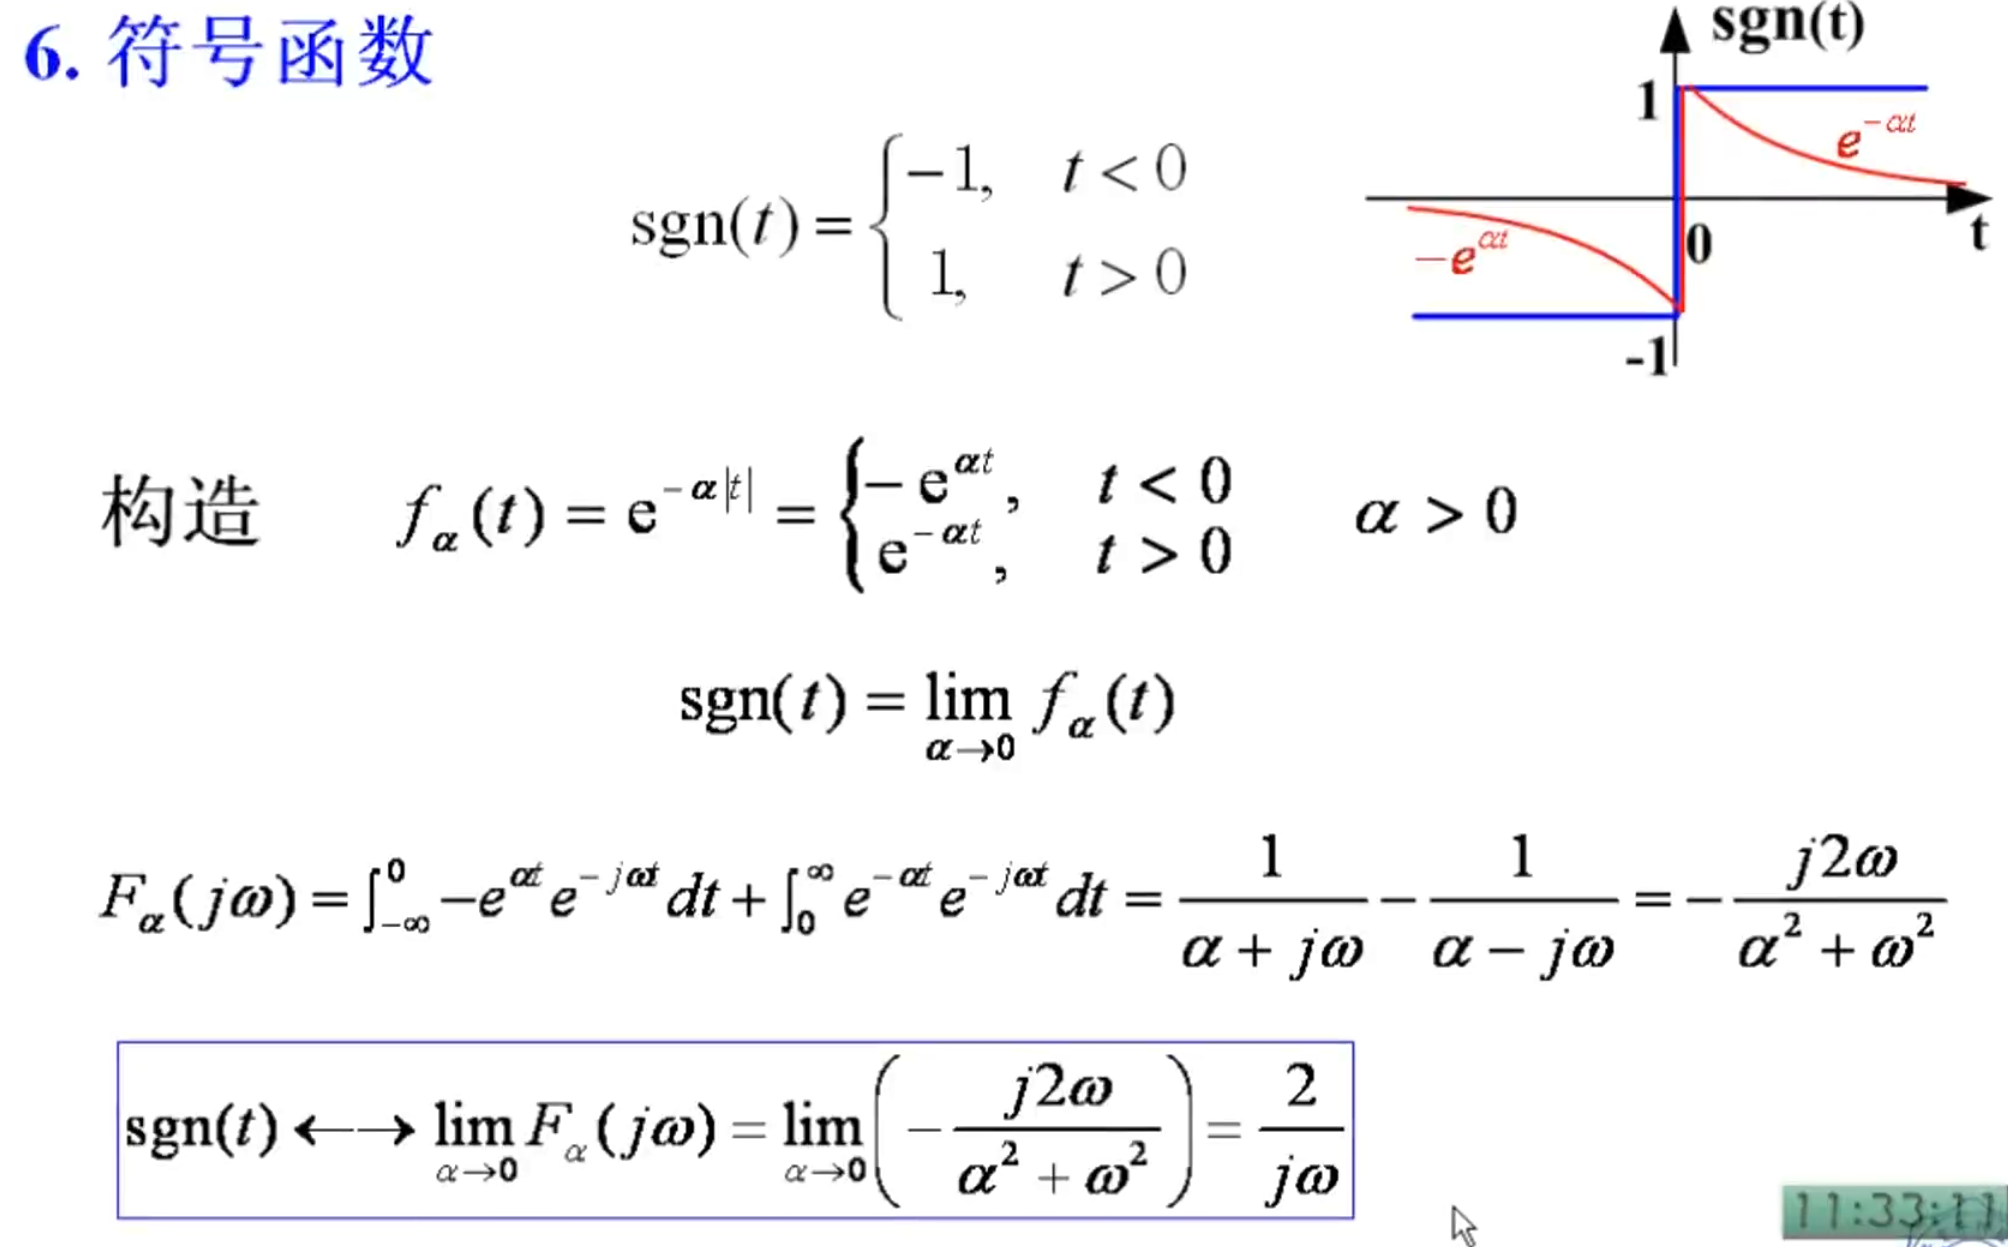
sgn(t)⟷limα→0Fα(jω)=limα→0(−j2ωα2+ω2)=2jω

推导过程如下:

|500

注意,在上面图中的最后一步,是上下同时乘了一个 j ,而 j2=−1 。

F(ω)=|F(ω)|ejφ(ω)

模值(幅度谱)为: 2|ω|

相位为:

φ(ω)={π2,ω<0−π2,ω>0

阶跃信号 ​

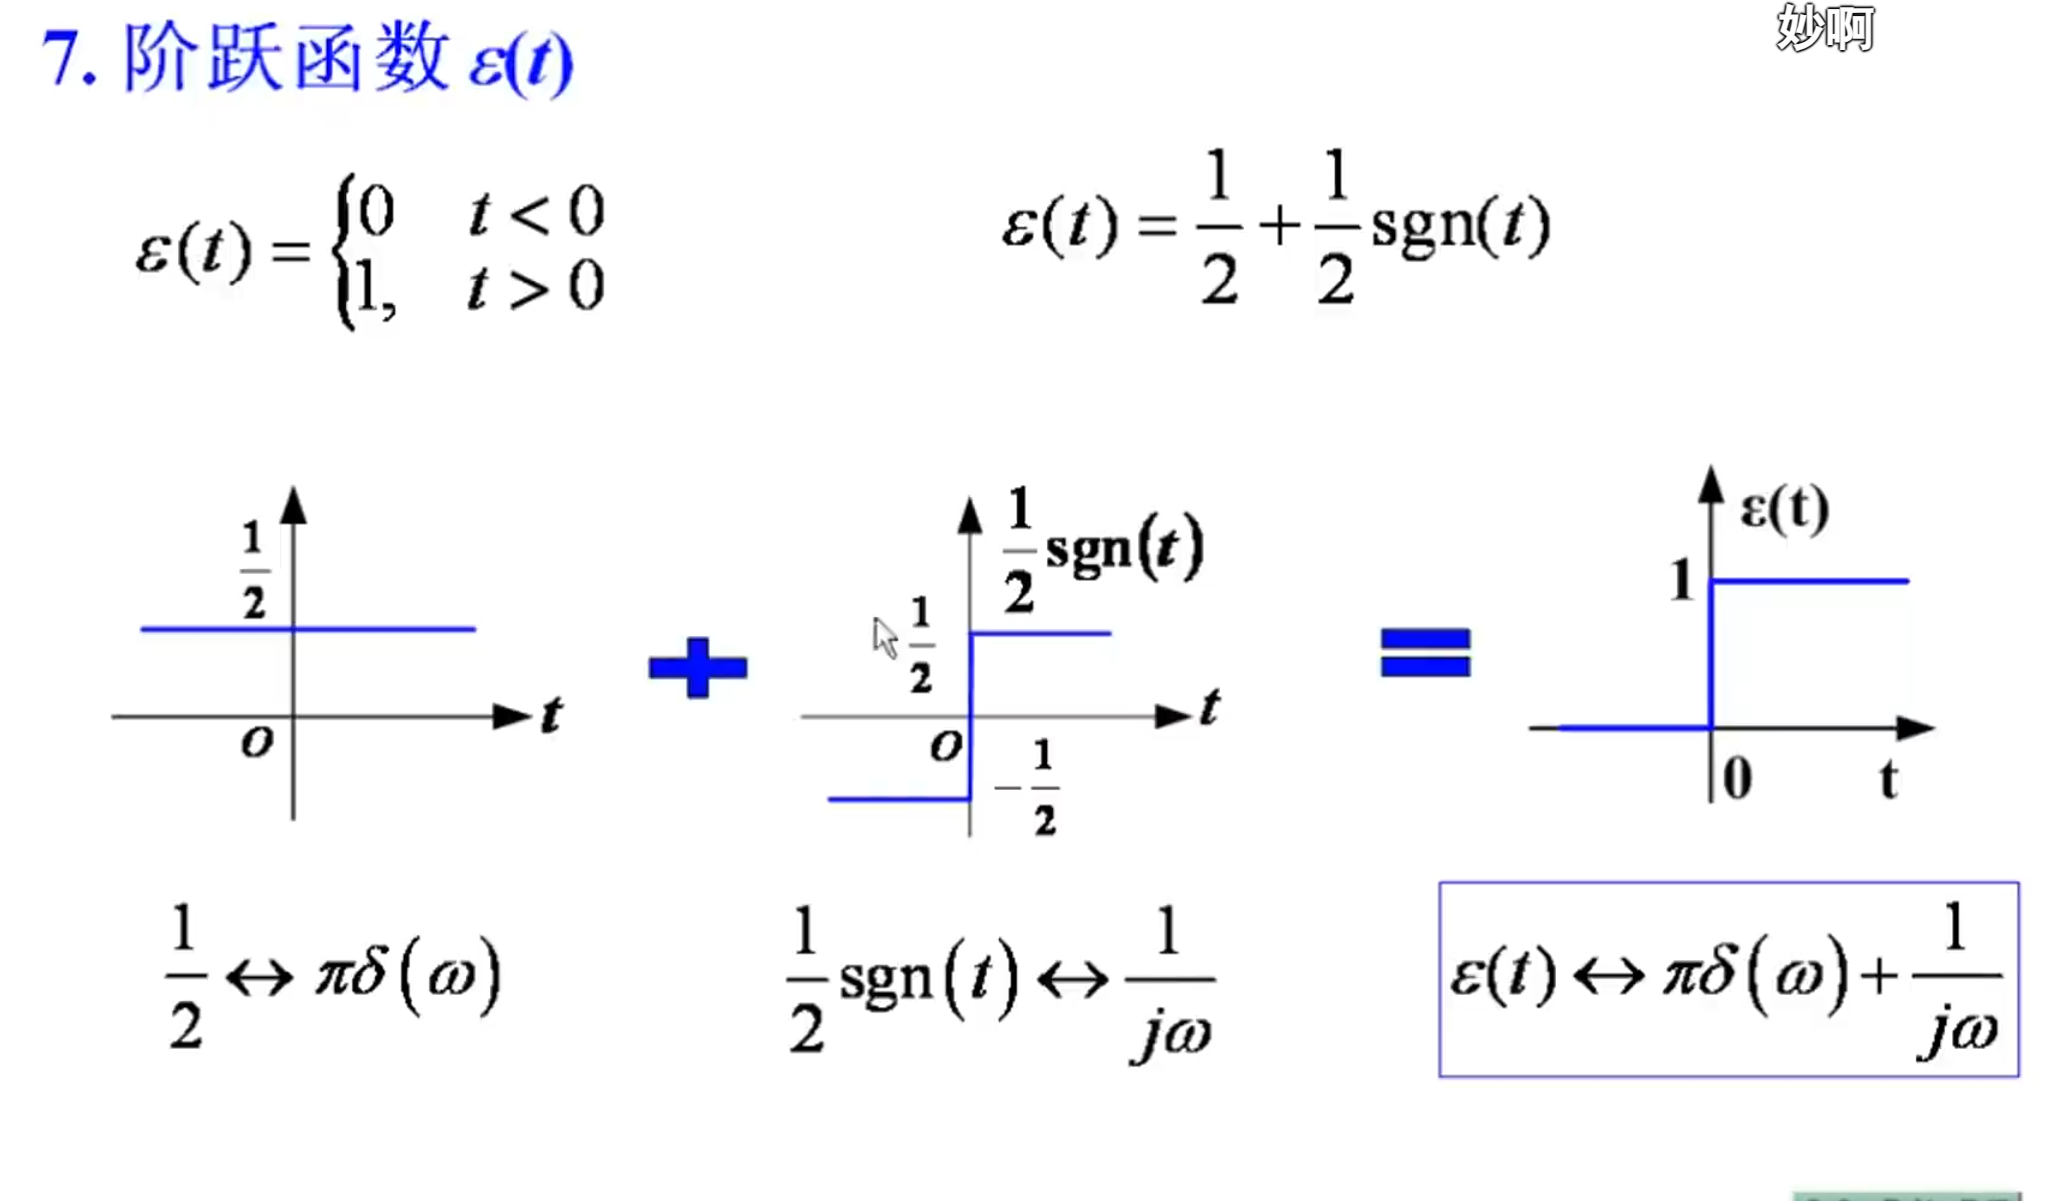
u(t)⟷πδ(ω)+1jω

推导过程如下:可以使用常数信号和符号函数信号组合得到阶跃信号。

|500

Sa 函数 ​

Sa(t)→πg2(ω)

t 的傅里叶变换 ​

t→j⋅2πδ′(ω)

这个由冲激偶函数的傅里叶变换以及对称性质的来

1t 的傅里叶变换 ​

1t→−jπ⋅sgn(ω)sgn为符号函数

相位谱和幅度谱(频谱) ​

NOTE

要注意幅度谱和相位谱(频谱)的奇偶性

在得到傅里叶变换之后, F(ω) 是一个复函数, F(ω)=limT1→∞Fn⋅T1

由于是一个复函数,所以可以写成模相或者实部和虚部的形式:

F(ω)=|F(ω)|⋅eδψ(ω)=R(ω)+jX(ω)

其中的 |F(ω)|=R(ω)2+X(ω)2 为模值(幅度谱), ψ(ω)=arctan⁡(R(ω)X(ω))R(ω)>0 为相位, R(ω) 为实部, X(ω) 为虚部

NOTE

频谱图不再是用幅度来表示,而是用密度函数来表示

如果 F(ω) 是一个实函数,那么它的幅度谱和相位谱可以画在一张图上。

对于 f(0) 和 F(j⋅0) ,有这两个结论:

F(0)=∫−∞∞f(t)dtf(0)=12π∫−∞+∞F(ω)dω

F(ω) 的面积为 2πf(0) , f(t) 的面积为 F(0)

如何计算 ​

[!tips]

对于模来说,它的公式是 |R(ω)|2+|X(ω)|2 ,实部的平方加上虚部的平方再开根号。

对于相位来说,这里有几个条件,主要是针对实部和虚部是否大于 0 的问题。

一般来说,实部都是可以大于 0 的。

所以在实部大于 0 的情况下,相位为: arctan⁡(R(ω)X(ω))

对于 a+jbc+jd 形式的,其模为 a2+b2c2+d2 ,其相位为 arctan⁡(bc−adac+bd)

傅里叶变换的性质 ​

总结 ​

线性性质:

若 f1(t)↔F1(jω),f2(t)↔F2(jω) ,则 af1(t)+bf2(t)↔aF1(jω)+bF2(jω)

对称性质:

若 f(t)↔F(jω) ,则 F(jt)↔2πf(−ω)

尺度变换性质:

若 f(t)↔F(jω) ,则 f(at)↔1|a|F(j⋅ωa) , a 为非零实数。

时移性质:

[!tips] 口诀:时同频异,时移括号内和指数位置的符号相同,频移就相反

若 f(t)↔F(jω) ,则 f(t±t0)↔e±jωt0F(jω) , t0 为实常数

NOTE

时移性质结合尺度变换性质:

f(at+b)=1|a|ejbaωF(ωa)

一切变换都是针对 t 或者 ω 而言的。

频移性质:

若 f(t)↔F(jω) ,则 e∓jω0tf(t)↔F[j(ω±ω0)] ,其中, ω0 为实常数。

时域卷积定理:

若 f1(t)↔F1(jω) , f2(t)↔F2(jω) ,则有: f1(t)∗f2(t)⟷F1(jω)⋅F2(jω)

总结就是时域卷积等于频域相乘

频域卷积定理:

若 f1(t)↔F1(jω) , f2(t)↔F2(jω) ,则 f1(t)⋅f2(t)⟷12πF1(jω)∗F2(jω)

NOTE

注意,时域相乘等于频域卷积乘 12π

时域微分性质:

若 f(t)⟶F(jω) :

f(n)(t)↔(jω)nF(jω)

n 可以为负数。前提是 f(t) 中不含有直流分量

时域积分性质:

若 f(t)⟶F(jω) :

∫−∞tf(τ)dτ↔πF(0)δ(ω)+F(jω)jω,其中F(0)=F(jω)|ω=0=∫−∞+∞f(t)dt

其中,很多时候 F(0)=0 ,但是 Sa(0)=1

频域微分性质:

若 F(t)↔F(jω) ,则:

(jt)nf(t)⟷F(n)(ω)

前提也是没有直流分量

频域积分性质:

若 F(t)↔F(jω) ,则:

πf(0)δ(t)+f(t)−jt⟷∫−∞ωF(jx)dx

且其中:

f(0)=12π∫−∞∞F(jω)dω

奇偶性质:

f∗(t)⟷F∗(−ω)

NOTE

共轭的积分等于积分的共轭

若 f(t)↔F(jω) 则 f(−t)↔F(−jω)

如果 f(t) 是一个实函数,则 f(−t)↔F(−jω)=F∗(jω) ( F(jω)的共轭 )

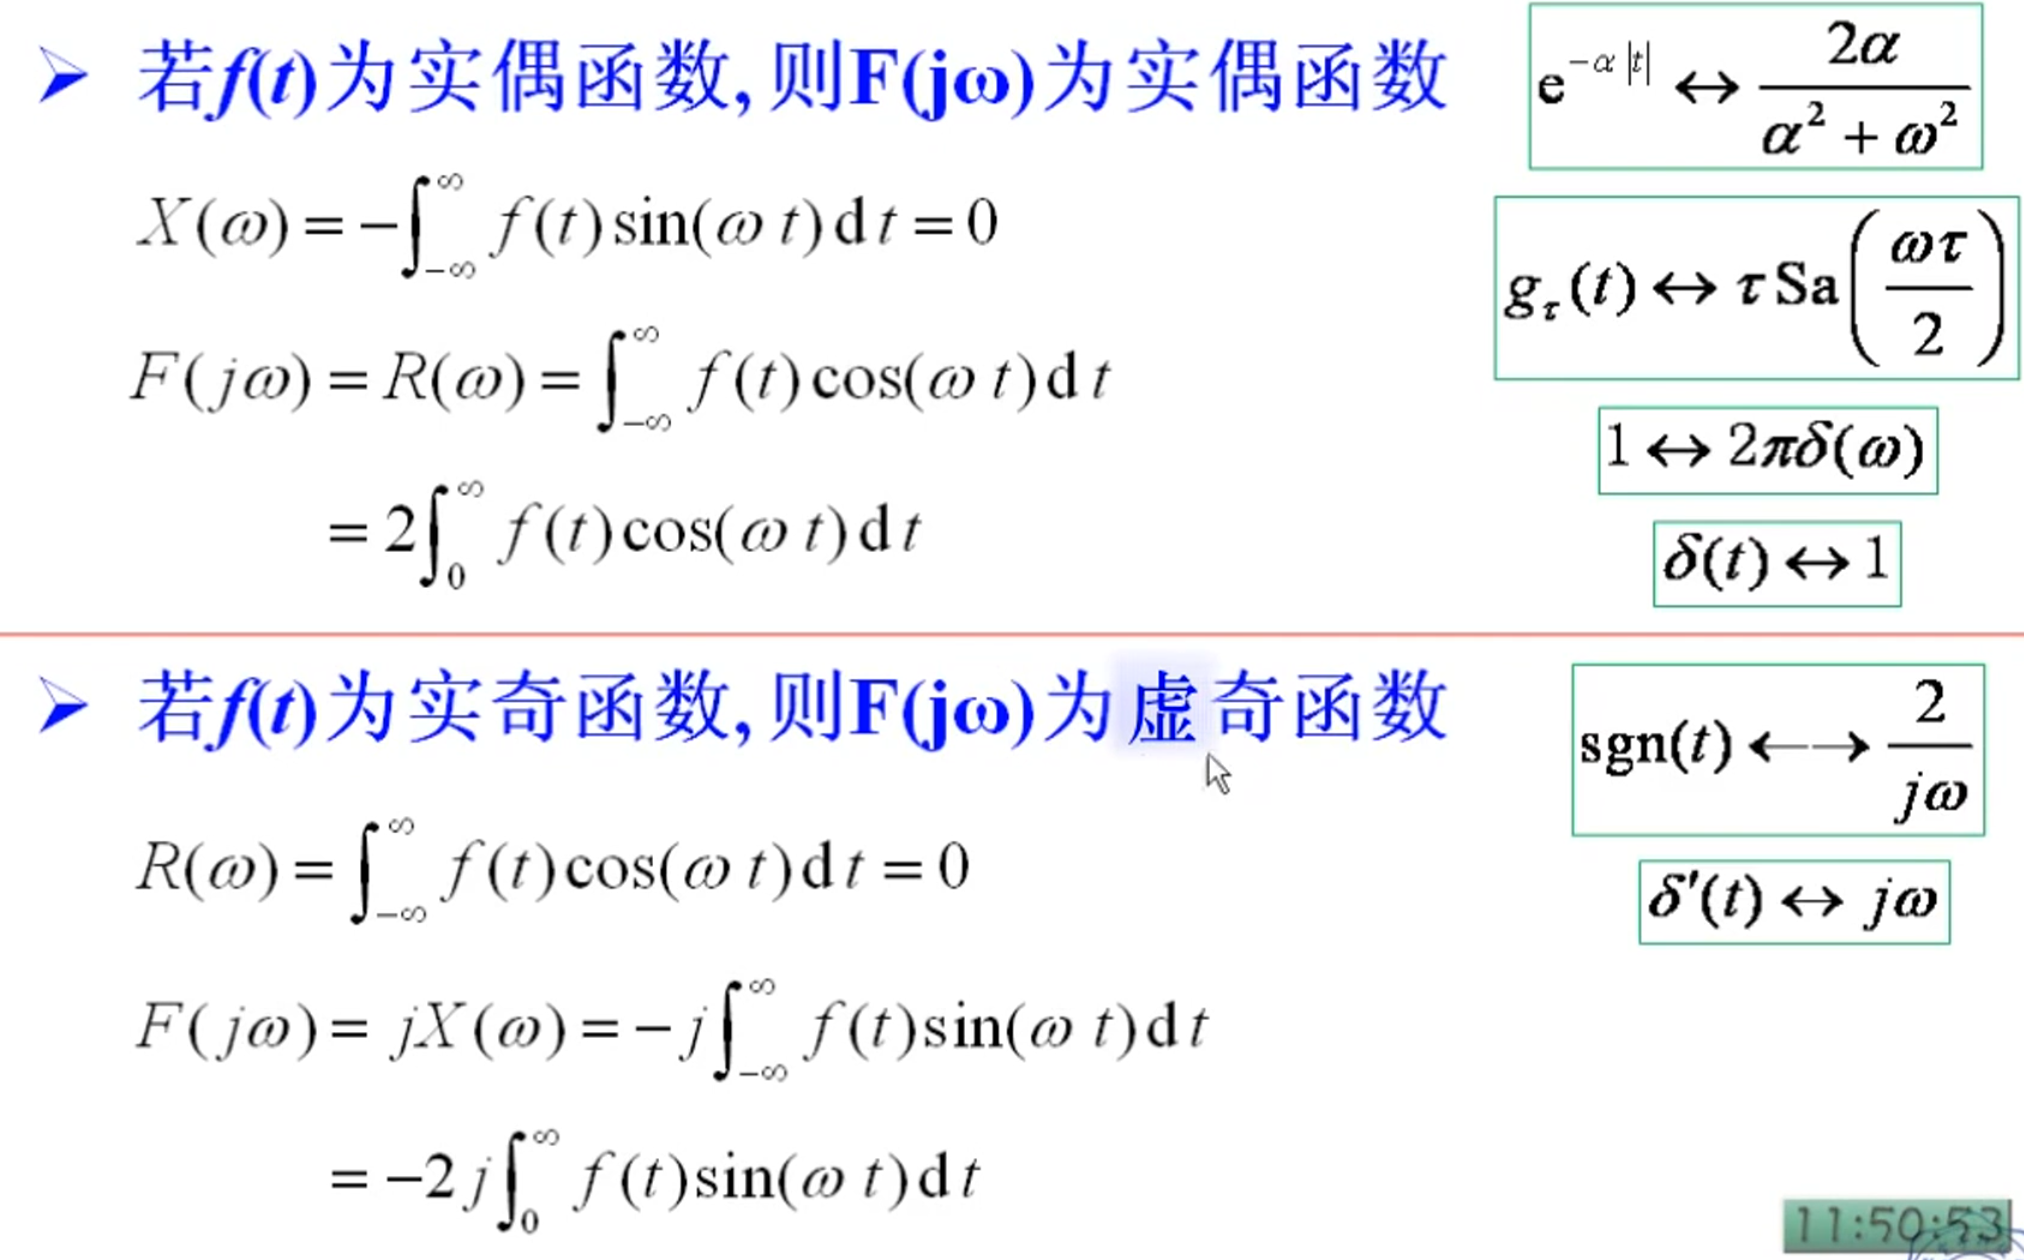
如果 f(t) 是一个实偶函数,则 F(jω) 是一个实偶函数

如果 f(t) 是一个实奇函数,则 F(jω) 是一个虚奇函数

线性性质 ​

若 f1(t)↔F1(jω),f2(t)↔F2(jω) ,则 af1(t)+bf2(t)↔aF1(jω)+bF2(jω)

奇偶性质 ​

NOTE

若 f(t) 是实信号, f(t)=fe(t)+fo(t)⟷F(ω) ,则 fe(t)⟷Re(F(ω)) , fo(t)⟷jImF(ω)

一个实信号的偶分量对应的是变换之后的实部,奇分量对应的是变换之后的虚部

若 f(t)⟷F(jω) 则 f(−t)↔F(−jω)

如果 f(t) 是一个实函数,则 f(−t)⟷F(−jω)=F∗(jω) ( F(jω)的共轭 )

如果 f(t) 是一个实偶函数,则 F(jω) 是一个实偶函数

如果 f(t) 是一个实奇函数,则 F(jω) 是一个虚奇函数

|475

时间函数与其频谱的奇偶虚实关系 ​

在频域下, F(jω) 可以写成模和相角的形式。

F(jω)=∫−∞∞f(t)e−jωtdt=|F(jω)|ejφ(ω)=R(ω)+jX(ω)

其中的 |F(jω)|ejφ(ω) 是极坐标下的,而 R(ω)+jX(ω) 是直角坐标系下面的。

而有下面这个关系:

{|F(jω)|=R2(ω)+X2(ω)φ(ω)=arctan⁡[X(ω)R(ω)]

下面针对时间域下的 f(t) 在实函数和虚函数之间进行讨论。

当 f(t) 为实函数的时候:

首先使用欧拉公式将其展开。

F(jω)=∫−∞∞f(t)e−jωtdt=∫−∞∞f(t)cos⁡(ω⋅t)dt−j∫−∞∞f(t)sin⁡(ω⋅t)dt

那根据上面模和相角的形式,则可以得到:

R(ω)=∫−∞∞f(t)cos⁡(ωt)dtX(ω)=−∫−∞∞f(t)sin⁡(ωt)dt

那么,我们再转换到极坐标下面,就可以得到下面这些结论:

R(ω)=R(−ω)偶函数X(ω)=−X(−ω)奇函数|F(jω)|=|F(−jω)|偶函数φ(ω)=−φ(−ω)奇函数

|475

最后的结论是:

F(−jω)=F∗(jω)(F(jω)的共轭)

当然,如果还要判断 f(t) 的奇偶性的话,还分为下面这俩个:

|475

当 f(t) 是一个虚函数的时候:

这个时候

f(t)=jg(t)F(jω)=∫−∞∞f(t)e−jωtdt=∫−∞∞g(t)cos⁡(ωt)dt+∫−∞∞g(t)sin⁡(ωt)dt

显然,可以得到:

{R(ω)=∫−∞∞g(t)sin⁡(ωt)dtX(ω)=∫−∞∞f(t)cos⁡(ωt)dt

|500

那么根据计算可以得到:

R(ω)=−R(−ω)为奇函数X(ω)=X(−ω)为偶函数|F(jω)|=R2(ω)+X2(ω)=|F(−jω)|为偶函数φ(ω)=arctan⁡[X(ω)R(ω)]=−φ(−ω)为奇函数

对称性质 ​

若 f(t)↔F(jω) ,则 F(jt)↔2πf(−ω)

|400

当知道一个信号的傅里叶变换对,要反过来求跟刚才频域函数一样的时域信号的傅里叶变换对,利用这个性质就可以求解。

这里可以引申出来几个结论:

|400

|400

尺度变换特性 ​

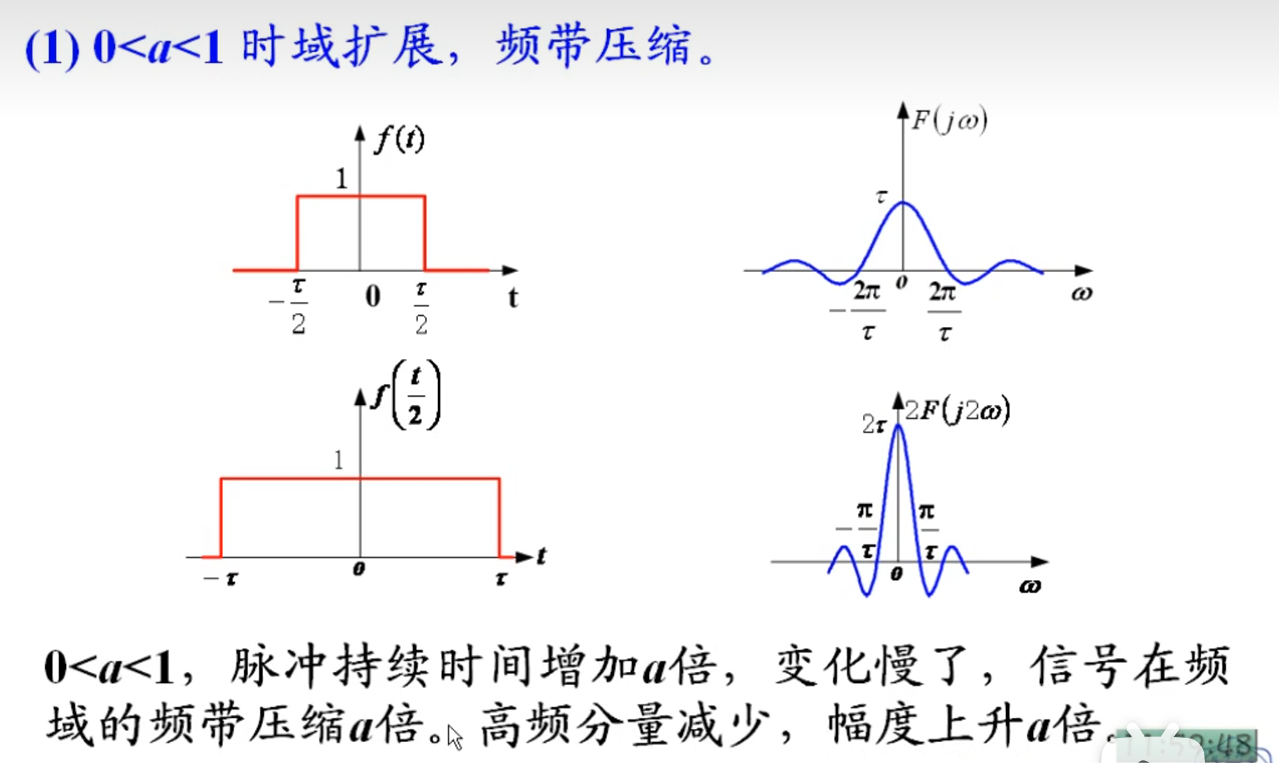
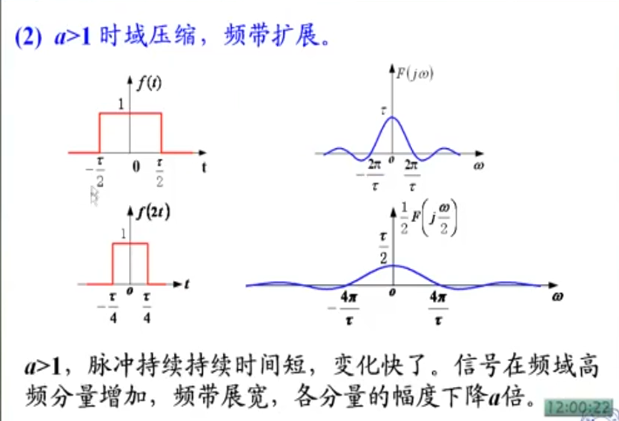
若 f(t)↔F(jω) ,则 f(at)↔1|a|F(j⋅ωa) , a 为非零实数。

可以得到下面这个结论:

|425

|600

NOTE

信号的持续时间与信号的占有频带成反比

时移特性 ​

若 f(t)↔F(jω) ,则 f(t±t0)↔e±jωt0F(jω) , t0 为实常数

若频域函数可以写成相位的形式: F(jω)=|F(jω)|ejφ(ω) ,则 f(t±t0)↔|F(jω)|⋅ej[φ(ω)±ωt0]

注意: 幅度频谱无变换,只是影响相位频谱,相移 ±ωt0

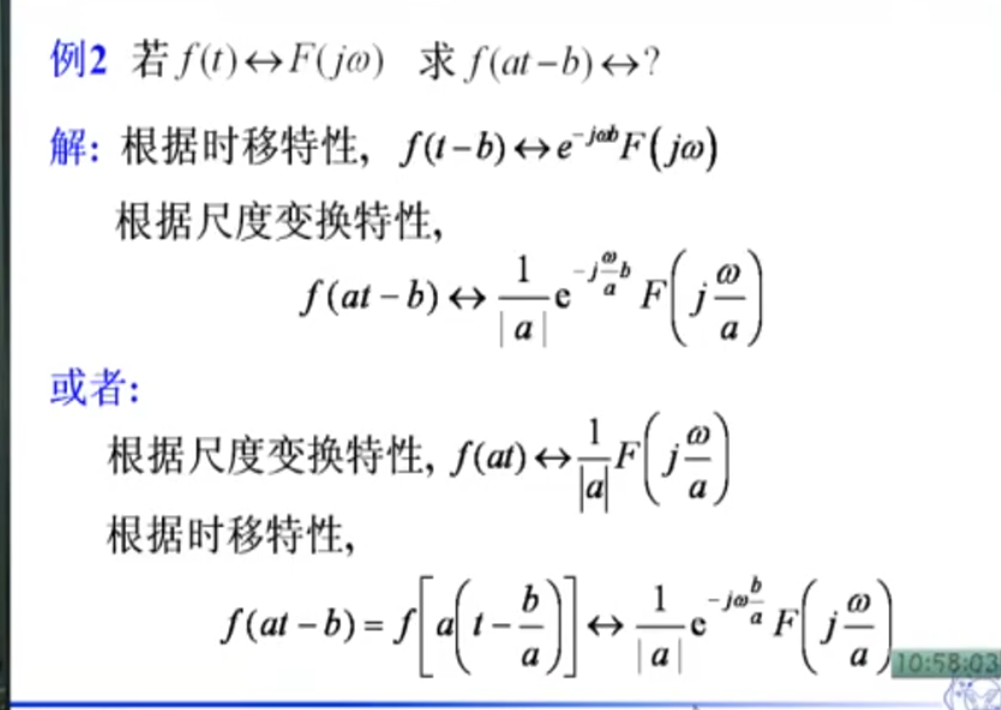
下面是 f(at−b) 的傅里叶变换,注意不要弄反。

|425 下面来一个比较难的例题:

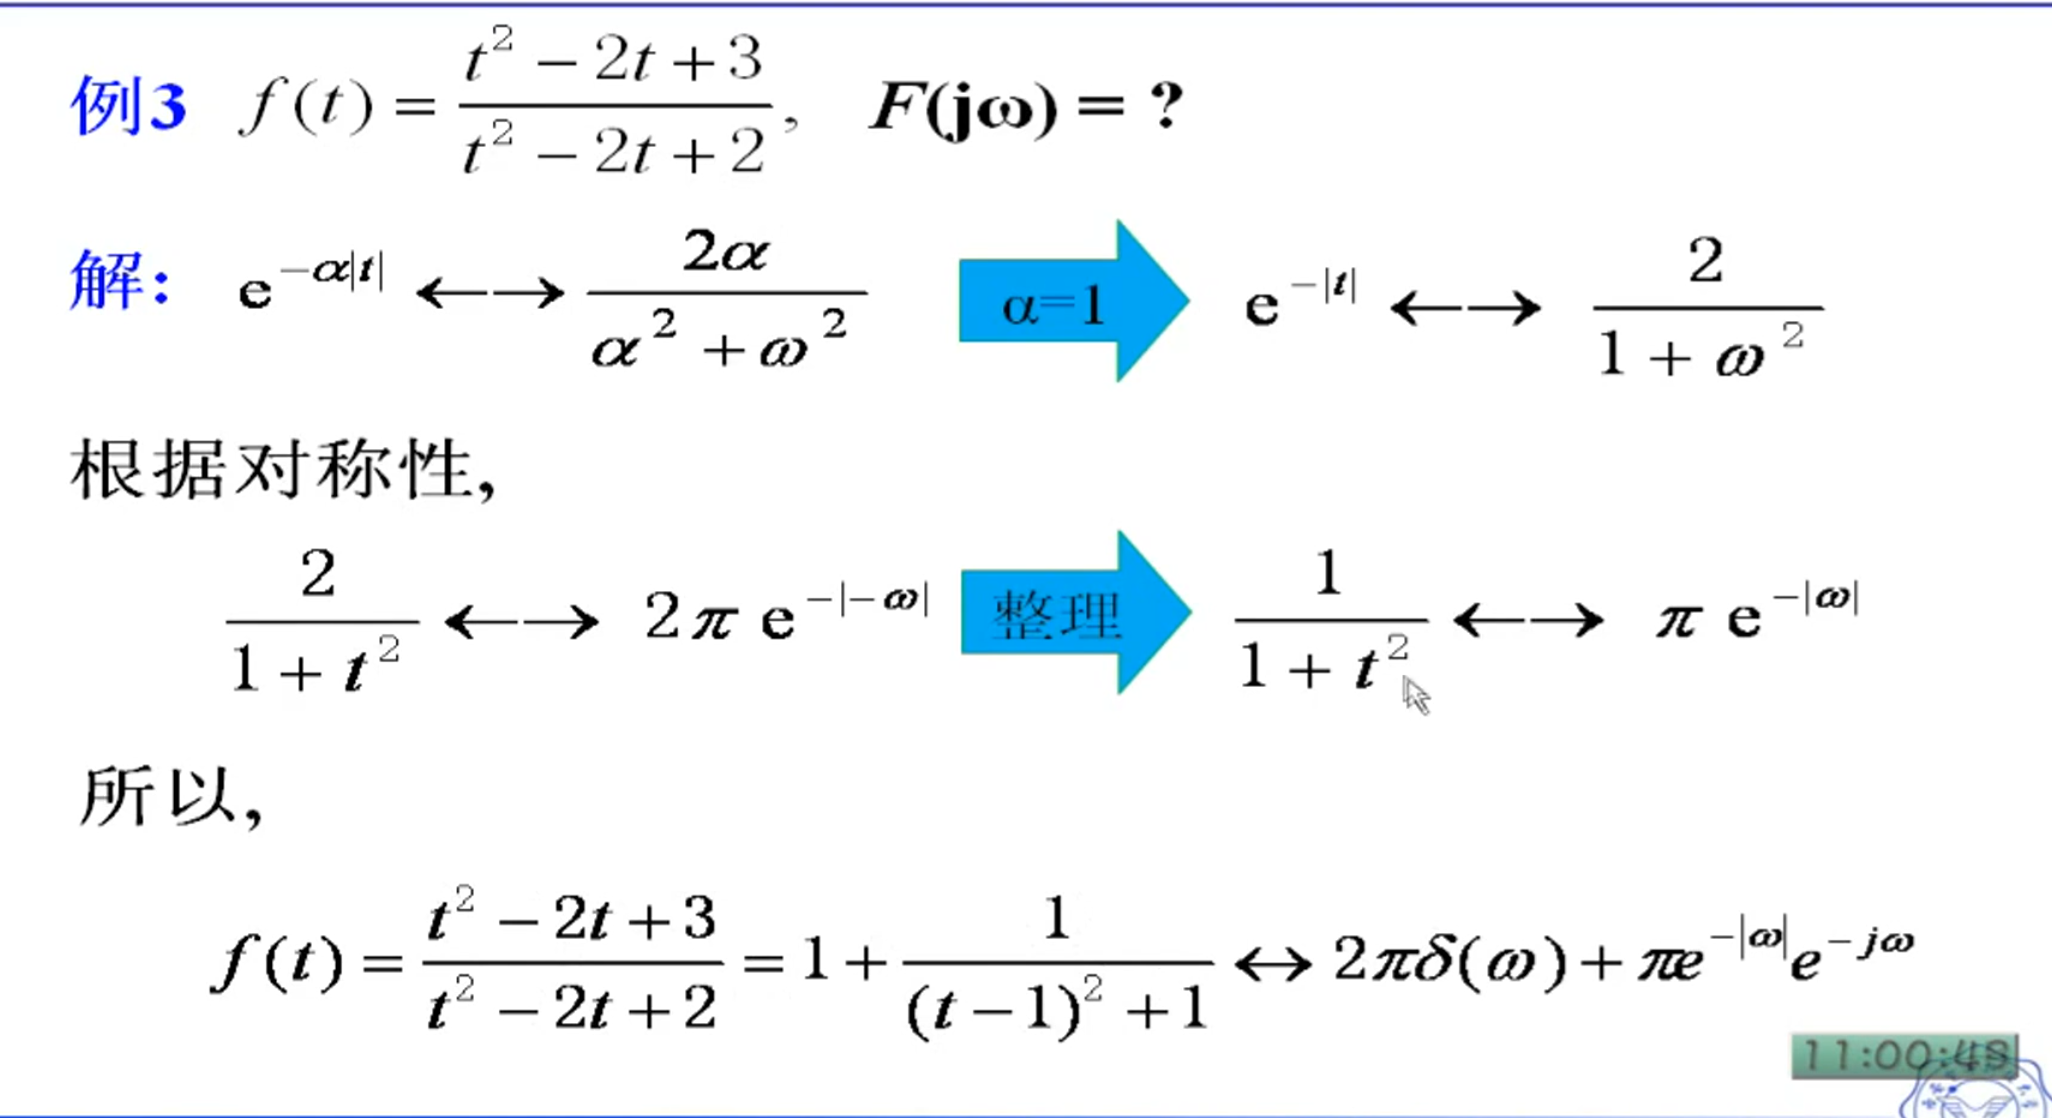
利用对称性以及时移性质。

频移性质 ​

若 f(t)↔F(jω) ,则 e∓jω0tf(t)↔F[j(ω±ω0)] ,其中, ω0 为实常数。

需要特别注意的是正负号与时移性质不同

频移性质的实质是频谱搬移,它是通信理论中信号调制与解调的理论基础。

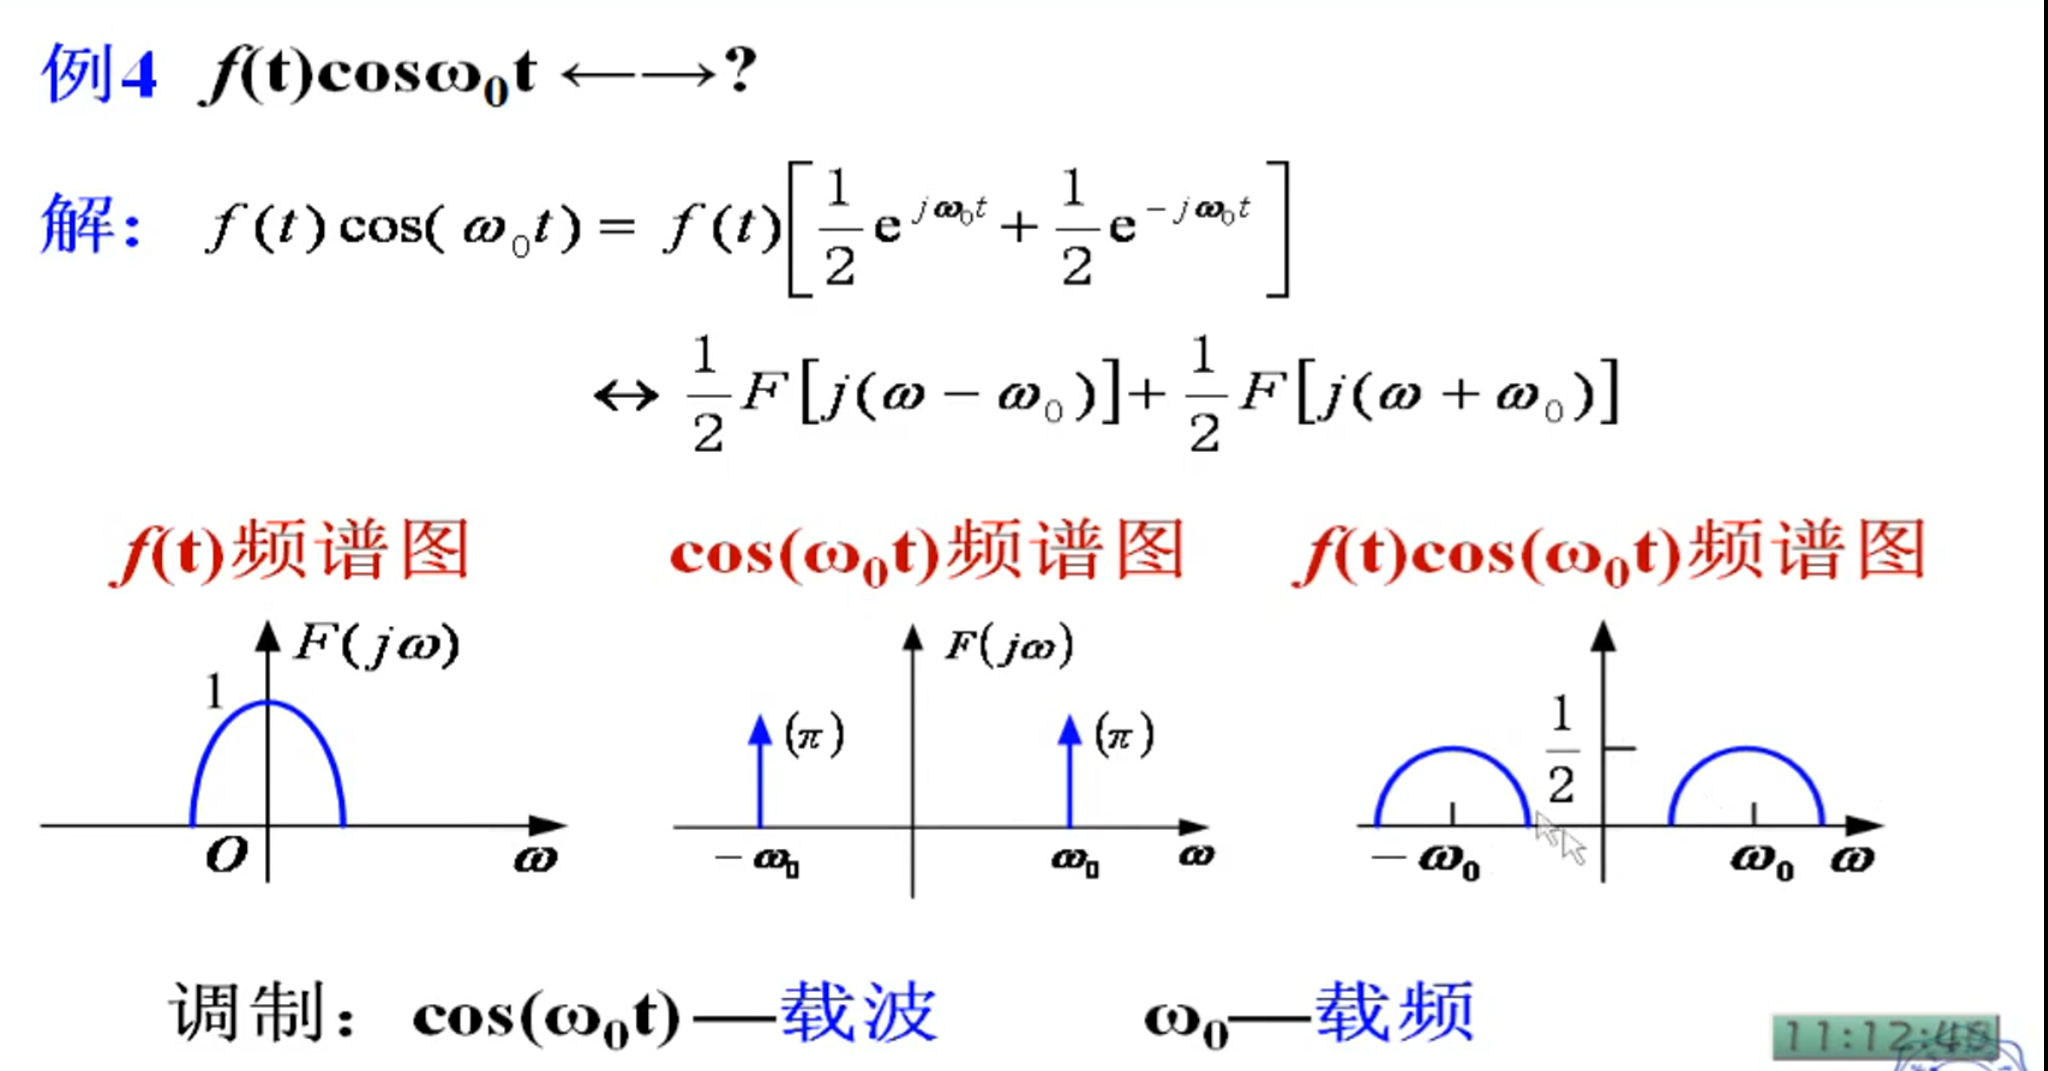
记忆一个公式:
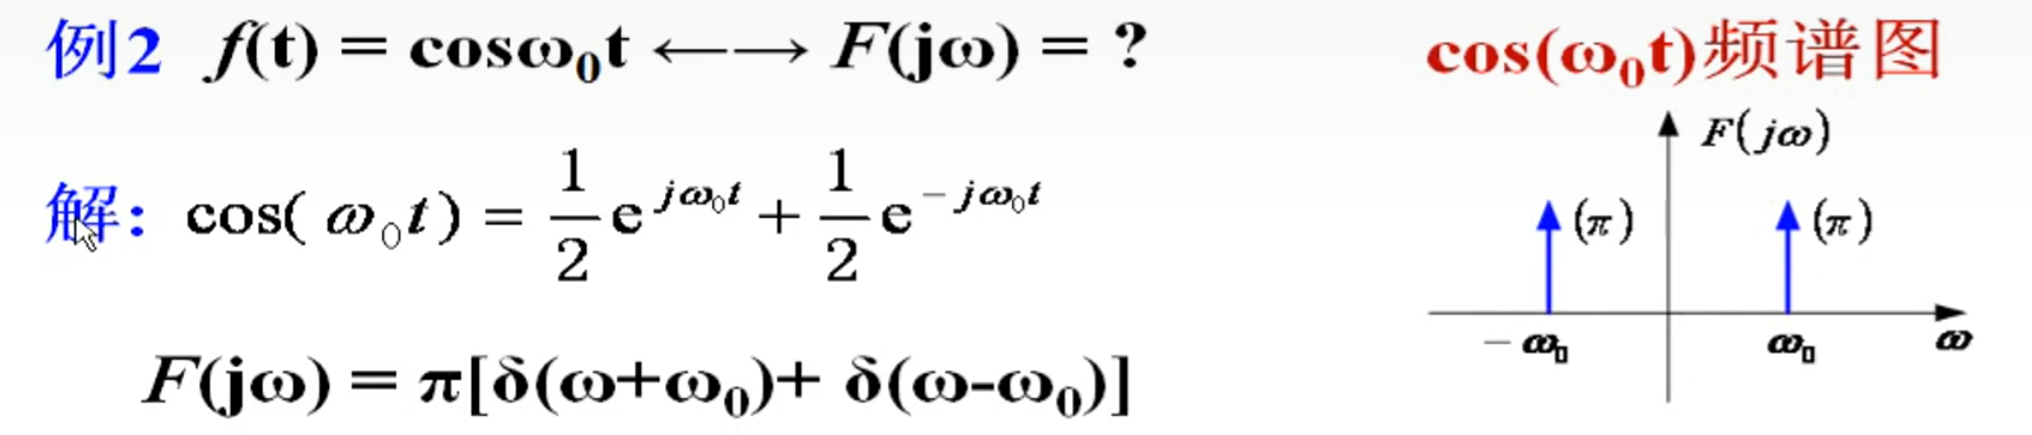
cos⁡(ω0t)=12ejω0t+12e−jω0tcos⁡(ω0t)⟷π[δ(ω+ω0)+δ(ω−ω0)]

同样的道理,正弦函数如下:

sin⁡(ω0t)=12j[ejω0t−e−jω0t]F(jω)=jπ[δ(ω+ω0)−δ(ω−ω0)]

而其中调制的过程就是乘一个 cos⁡(ω0t) ,其中的 cos⁡(ω0t) 称为载波, ω0 称为载频

其中, f(t) 是原信号,利用调制的方法将频率增高。

如果想要解调,那么需要在此基础上再乘以 cos⁡(ω0t) ,然后再加一个低通滤波器即可。

很明显,解调的过程需要利用下面的卷积定理。时域相乘,频域上进行卷积。利用的公式是:

δ(t−a)∗f(t)=f(t−a)

而在两边进行卷积之后,刚好在原点出可以得到一个与原函数相似的信号,注意此信号的高度由于卷积需要乘以 12π ,而原高度是 π2 ,相乘刚好是 14 ;而又因为需要在左右两边进行两次卷积,最终叠加之后得到的结果是 12 。相比较原函数强度下降一半。(注意,这只是比较简单的调制和解调,真实的过程更为复杂与方便)

卷积定理 ​

时域卷积定理:

若 f1(t)↔F1(jω) , f2(t)↔F2(jω) ,则有: f1(t)∗f2(t)⟷F1(jω)⋅F2(jω)

总结就是时域卷积等于频域相乘

频域卷积定理:

若 f1(t)↔F1(jω) , f2(t)↔F2(jω) ,则 f1(t)⋅f2(t)⟷12πF1(jω)∗F2(jω)

总结就是:时域相乘等于频域卷积除 2π .

来一个例题:

|600

时域微积分定理 ​

时域微分定理 ​

时域微分性质的使用方法更多见的是推论 2 - 时域微分性质的逆用。

NOTE

使用前提是 f(t) 信号中不存在直流分量

换句话说就是可以先将直流分量提取出来,计算得到函数求导后的傅里叶变换,然后利用微分性质,令 n=−1 ,相当于得到积分后的 F(jω) 。然后再去计算直流分量的傅里叶变换,再线性相加即可。

若 f(t)⟶F(jω) :

f(n)(t)↔(jω)nF(jω)

NOTE

n 可以为负数。这里要与时域积分性质区分开来,时域积分要考虑直流分量

n 为负数的含义是:令 f(t) 的一阶导数为 f1(t) ,那么 f1(t)⟷F1(jω) ,然后令 n=−1 ,得到: f1−1(t)=f(t)⟷F1(jω)jω

来一个例题:

|425

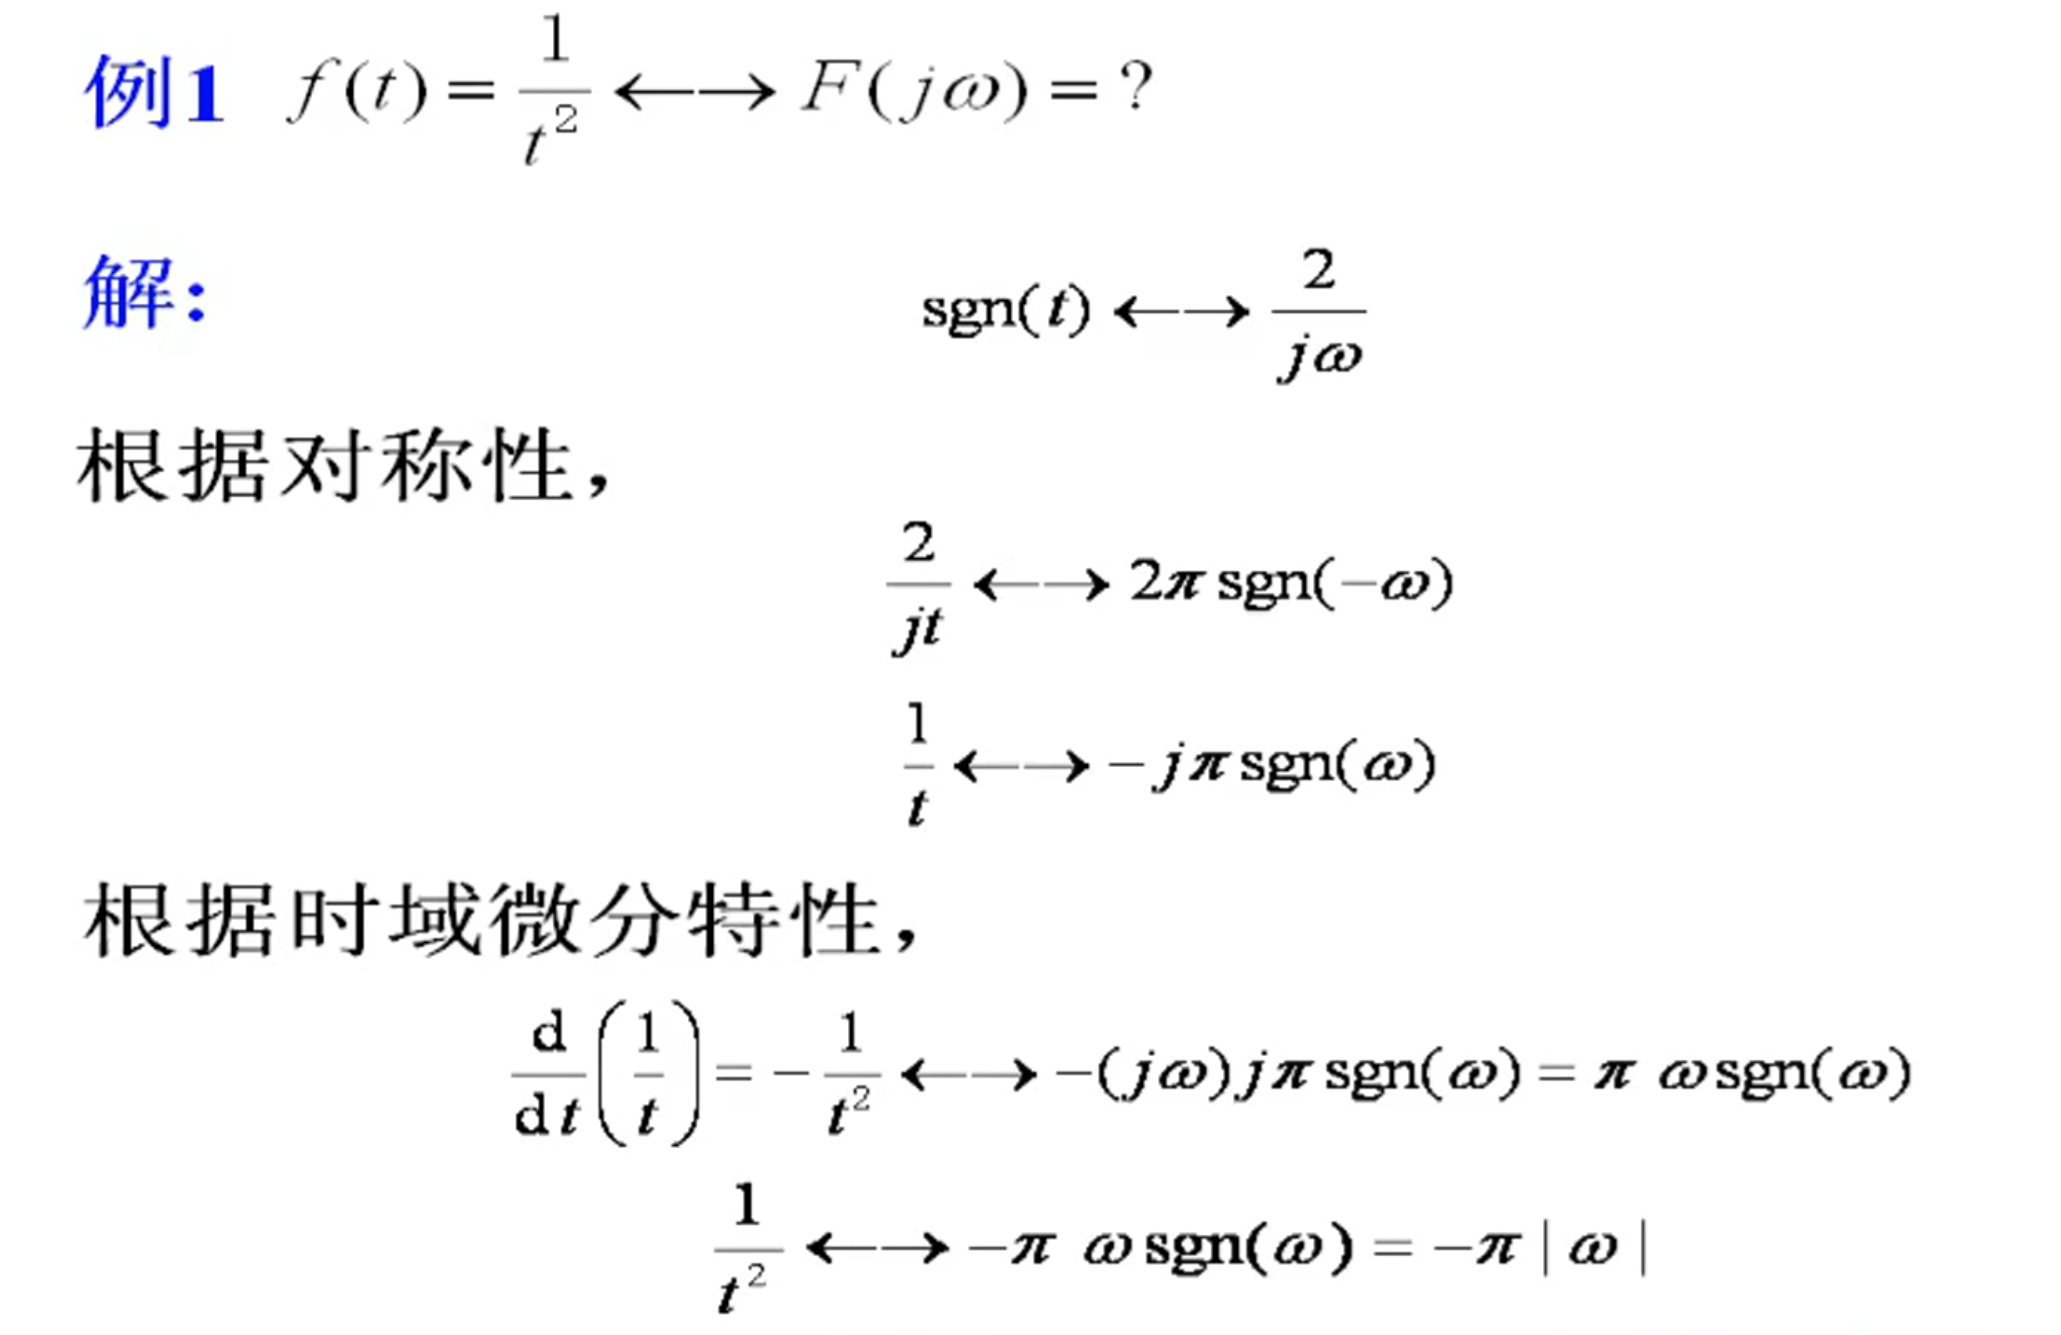
注意: sgn(t) 为符号函数。

时域积分定理 ​

时域积分定理的主要应用是知道原时域信号的傅里叶变换的结果,能够求对时域原信号积分之后的信号的傅里叶变换的结果。

NOTE

这个定理的主要应用在于,将一个函数先求导后积分,能够还原。

并且,求导之后的函数方便求傅里叶变换。然后再使用积分性质即可得到结果。

若 f(t)⟶F(jω) :

∫−∞tf(τ)dτ↔πF(0)δ(ω)+F(jω)jω,其中F(0)=F(jω)|ω=0=∫−∞+∞f(t)dt

其中,很多时候 F(0)=0 ,但是要注意 Sa(0)=1

|475

推论 1 ​

若 f′(t)↔F1(jω) 则 f(t)⟷F1(jω)jω+π[f(−∞)+f(∞)]δ(ω)

|500

注意,上面的 ϵ(t) 是阶跃函数,表达方式不一样。

推论 2 - 时域微分的逆用 ​

若 f(n)(t)↔Fn(jω) 且 π[f(−∞)+f(∞)]=0

则

F(t)↔Fn(jω)(jω)n

|450

频域微积分定理 ​

频域微分定理 ​

时域乘一个 −jt 相当于在频域求一次导数

NOTE

前提也是没有直流分量

若 f(t)↔F(jω) ,则:

(−jt)nf(t)⟷F(n)(jω)
频域积分定理 ​

若 f(t)↔F(jω) ,则:

πf(0)δ(t)+f(t)−jt⟷∫−∞ωF(jx)dx

且其中:

f(0)=12π∫−∞∞F(jω)dω

NOTE

这个性质主要解决的是乘以 t 的问题。


例题 ​

下面这个例题使用频域微分性质,解决的是时域乘以 t 的问题 :

f(t)=t⋅u(t)⟷F(jω)=?

首先,知道的是:

u(t)⟷πδ(ω)+1jω

然后是使用频域微分性质。

−jt⋅u(t)⟷ddω[πδ(ω)+1jω]=πδ′(ω)−1j⋅1ω2

然后左右两边同时除以 −j ,得到最后的结果:

tu(t)⟷jπδ′(ω)−1ω2

然后再来一个例题:

计算 ∫−∞∞sin⁡(aω)ωdω

看到 sin⁡(aω)ω 就要考虑门函数

g2a(t)⟷2sin⁡(aω)ω

然后再根据傅里叶变换的基本公式:

f(t)=12π∫−∞∞F(jω)ejωtdω

可以得到:

g2a(t)=12π∫−∞∞2sin⁡(aω)ωejωtdω=1π∫−∞∞sin⁡(aω)ωejωtdω

然后令 t=0 ,可以得到:

g2a(0)=1π∫−∞∞sin⁡(aω)adω

相关定理 ​

首先要记住的是相关运算。

互相关函数 ​

互相关函数:

R12=∫−∞+∞f1(t)f2(t+τ)dtR12(τ)=∫−∞∞f1(t)f2(t−τ)dτ=f1(τ)∗f2(−τ)

如果能够满足上面这个积分,则 称 f1(t) 和 f2(t) 为互相关函数。

这个互相关函数的定义与卷积运算很相似。

从而引出相关定理:

互相关定理 ​

若 f1(t)↔F1(jω),f2(t)↔F2(jω) ,则有:

F[R12(τ)]↔F1(jω)F2∗(jω),F [R21(τ)]↔F1∗(jω)F2(jω)
自相关函数 ​
R(τ)=∫−∞+∞f(t)f(t−τ)dτ=f(τ)∗f(t−τ)
自相关定理 ​
F[R(τ)]=F(jω)F∗(jω)=|F(jω)|2

能量谱 ​

能量信号 ​

信号 (电压或电流) f(t) 在 1 Ω 电阻上的瞬时功率为 |f(t)|2 ,在区间 (−T,T) 的能量为:

∫−TT|f(t)|2dt

然后是在时间 (−∞,+∞) 上的完整信号的能量为:

E=limT→∞∫−TT|f(t)|2dt

NOTE

如果信号能量是有限的,即: 0<E<∞ ,则称为是能量有限信号,简称为能量信号。

例如:门函数、三角形脉冲、单边或双边指数衰减信号等

反之,如果能量计算出来得到的是无穷大,那么我们就计算其功率

帕斯瓦尔方程(能量方程) ​
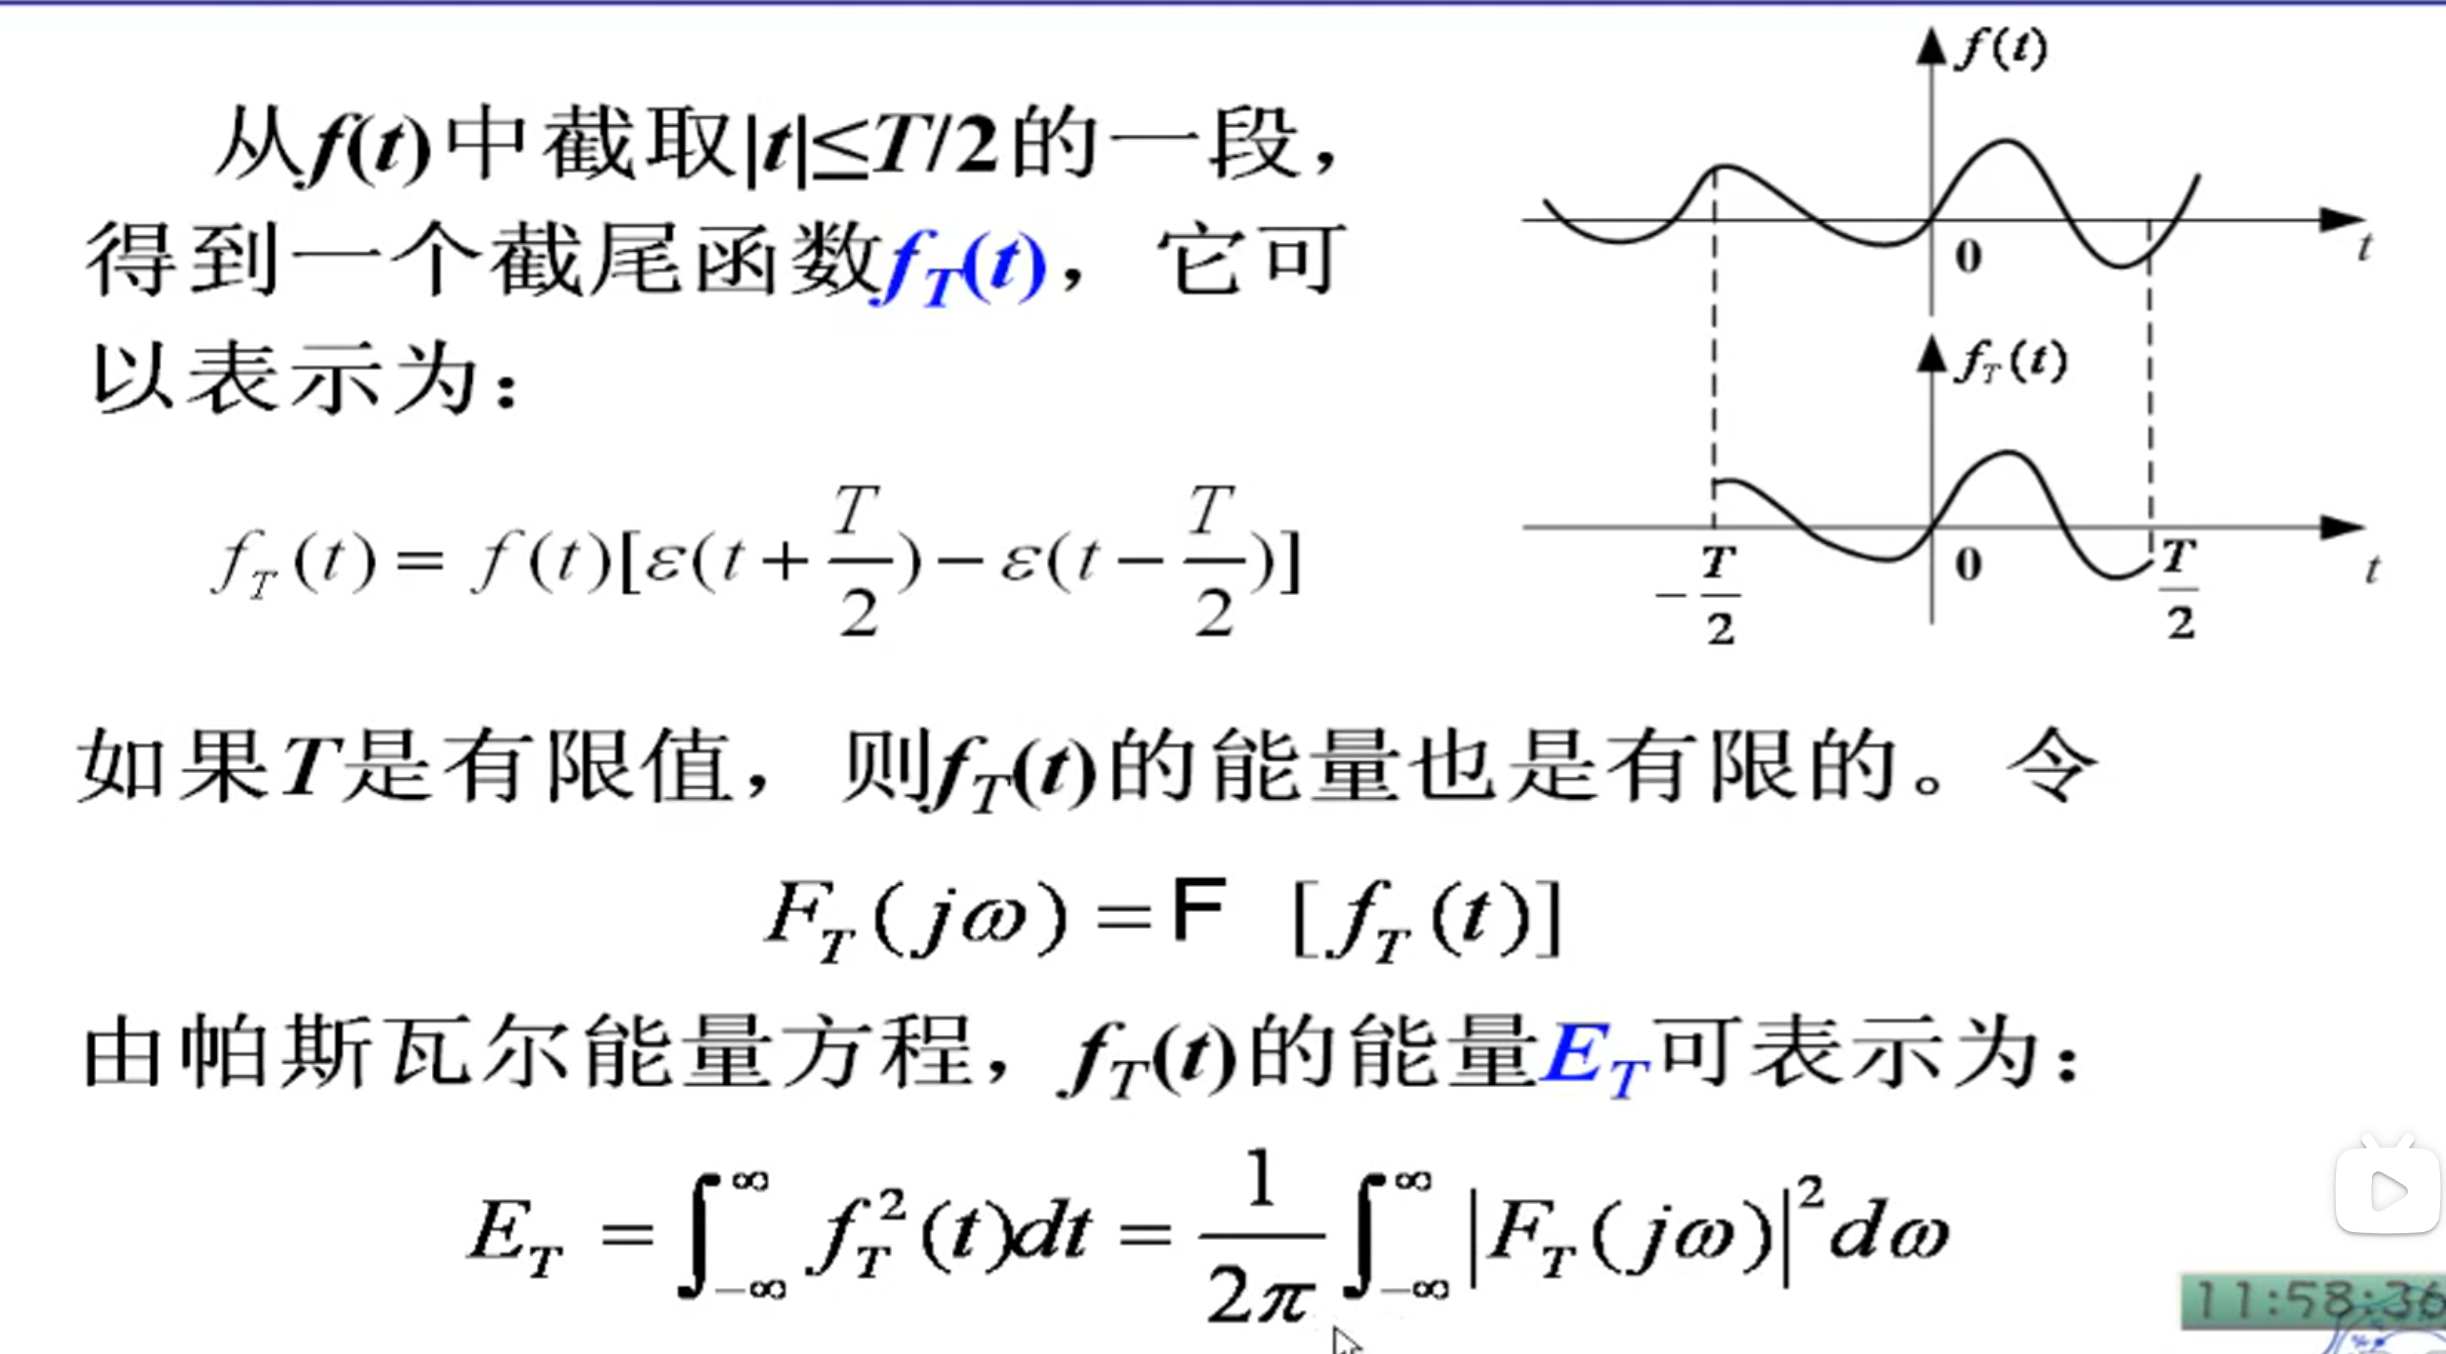
E=limT→∞∫−TT|f(t)|2dt=∫−∞∞|f(t)|2dt=12π∫−∞∞|F(jω)|2dω

这个公式关键的地方在后面的 12π∫−∞∞|F(jω)|2dω ,意味着,当求能量的时候,如果在时域上不好求,可以转换到频域求。

能量密度谱 ​

能量密度谱指的是单位频率的信号能量,用 E(ω) 来表示。

在频带 df 内信号的能量为 E(ω)df ,因而信号在整个频率区间 (−∞,+∞) 的总能量为:

E=∫−∞∞E(ω)df=12π∫−∞∞E(ω)dω

上面这个公式与帕斯瓦尔能量方程相比较可以得到:

E(ω)=|F(jω)|2
结合相关定理 ​
E(ω)=F[R(τ)]R(τ)=F−1[E(ω)]R(τ)⟷E(ω)

NOTE

所以可以得到结论:

能量有限信号的能量谱 E(ω) 与自相关函数 R(τ) 是一对傅里叶变换。

R(τ)=∫−∞∞f(t)f(t−τ)dt⟺E(ω)=|F(jω)|2

IMPORTANT

信号的能量谱 E(ω) 是一个关于 ω 的偶函数,它只取决于频谱函数的模量,而与相位无关。其单位是 J⋅s

下面来一个使用帕斯瓦尔定理的例题:

|375

这里的难点在于第一步中的使用对称性质将门函数与抽样函数 ( Sa 函数 ) 进行互换,而在互换的过程中,主要要乘以 2π ,以及取负数。

功率谱 ​

信号功率 ​

其定义是在时间 (−∞,+∞) 区间上信号 f(t) 的平均功率。

P=limT→∞1T∫−T2T2|f(t)|2dt复函数P=limT→∞1T∫−T2T2f2(t)dt实函数

NOTE

如果信号功率有限,也就是 0<P<∞ ,信号称为功率有限信号,简称为功率信号。例如周期信号

IMPORTANT

功率信号的能量一定是无穷大的

若信号能量 E 有限,则 P (功率)为 0

若信号功率 P 有限,则 E=∞ (能量无穷大)也就是: ∫−∞∞f2(t)dt→∞

而能量无穷大,功率有可能无穷大,也有可能有限

|525

ET=∫−∞∞fT2(t)dt=12π∫−∞∞|FT(jω)|2dω

但是由于:

∫−∞∞fT2(t)dt=∫−T2T2f2(t)dt

平均功率得到:

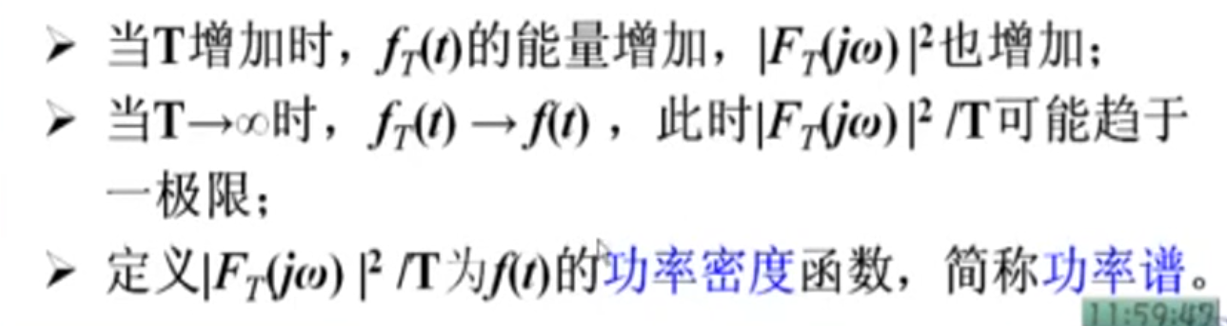
P=limT→∞1T∫−T2T2f2(t)dt=12π∫−∞∞limT→∞|FT(jω)|2Tdω

|450

功率密度函数为:

|FT(jω)|2T
功率密度谱 ​

在频带 df 内信号的功率为 P(ω)df ,因而信号在整个频率区间 (−∞,+∞) 的平均功率为:

P=∫−∞∞P(ω)df=12π∫−∞∞P (ω)dω

进而比较得到:

功率密度谱函数:P(ω)=limT→∞|FT(jω)|2T

NOTE

信号的功率谱 P(ω) 是 ω 的偶函数,它只取决于频谱函数的模量,而与相位无关。单位: W⋅s

与相关函数之间的关系 ​

互相关函数:

若 f1(t) 和 f2(t) 是功率有限信号,此时相关函数的定义为:

R12(τ)=limT→∞[1T∫−τ2τ2f1(t)f2(t−τ)dt]R21(τ)=limT→∞[1T∫−τ2τ2f1(t−τ)f2(t)dt]

自相关函数:

R(τ)=limT→∞[1T∫−τ2τ2f(t)f(t−τ)dt]

而在自相关函数的基础上,两边取傅里叶变换,可以得到:

F [R(τ)]=F[limT→∞1T∫−T2τ2f(t)f(t−τ)dt]=F[limT→∞1T∫−∞∞fT(t)fT(t−τ)dt]=F[limT→∞1T[fT(τ)∗fT(−τ)]]=limT→∞1T|FT(jω)|2=P(ω)

根据推导,可以得到:

P(ω)=F[R(τ)]R(τ)=F−1[P(ω)]R(τ)⟷P(ω)

得到结论:

功率有限信号的功率谱 P(ω) 与自相关函数 R(τ) 是一对傅立叶变换,称为维纳欣钦关系

R(τ)=limT→∞[1T∫−τ2τ2f(t)f(t−τ)dt]⟺P (ω)=limT→∞|FT(jω)|2T

白噪声功率谱密度的估计 ​

首先明确噪声是一个随机信号

对于随机信号,由于不能直接用频谱表示,但是可以利用自相关函数求其功率谱密度,借助功率谱描述随机信号的频域特性。

白噪声:白噪声是指功率谱密度在整个频域内均匀分布的随机噪声。

在此假设,白噪声对所有频率其功率密度谱都是常数, PN(ω)=N,−∞<ω<∞

从而可以得到其自相关函数:

RN(τ)=F−1[P (ω)]=N⋅δ(τ)

这是一个 N 倍的冲激函数

周期信号的傅里叶变换 ​

总结 ​

基本周期信号傅里叶变换公式, F0 代表一个周期:

fT(t)⟷FT(jω)=2π∑n=−∞∞Fnδ(ω−nω1)=ω1∑n=−∞+∞F0(nω1)δ(ω−nω1)

然后是 Fn 的求法:

首先是定义法:

Fn=1T1∫−T12T12f(t)e−jnω1tdt

也可以用一个周期内 f(t) 的傅里叶变换得到:

Fn=1T1F0(ω)|ω=nω1

适用于在一个周期内方便求解傅里叶变换的信号, F0 代表一个周期。

正文 ​

前面解决的主要是非周期信号的问题,

|525

NOTE

这里要记住:

任何一个周期函数都可以表示为其单脉冲信号于 δT(t) 的卷积

公式如下:

(1)fT(t)⟷FT(jω)=2π∑n=−∞∞Fnδ(ω−nω1)=ω1∑n=−∞+∞F0(nω1)δ(ω−nω1)(2)fT(t)=fT1(t)∗∑n=−∞+∞δ(t−nT1)⟷ω1⋅∑n=−∞+∞F(nω1)δ(ω−nω1)

公式 1 的过程:

fT(t)=∑n=−∞∞Fnejnω1t⟷FT(jω)=2π∑n=−∞∞Fnδ(ω−nω1)

注意,这里的 ejnω1t 代表的还是偏移量。

然后是 Fn 的求法:

Fn=1T1∫−T12T12f(t)e−jnω1tdt

也可以用一个周期内 f(t) 的傅里叶变换得到:

Fn=1T1F0(ω)|ω=nω1

适用于在一个周期内方便求解傅里叶变换的信号, F0 代表一个周期。

然后,直接带入上面傅里叶变换的公式中得到:

(1)fT(t)⟷FT(jω)=2π∑n=−∞∞Fnδ(ω−nω1)=ω1∑n=−∞+∞F0(nω1)δ(ω−nω1)

第二个公式的主要思路是将周期信号分解成单个周期内的信号于以周期分布的脉冲序列进行卷积。

分别求其傅里叶变换。而时域卷积等于频域相乘。

利用这个性质将两部分信号的傅里叶变换相乘即可得到结果。

一般周期信号的傅里叶变换 ​
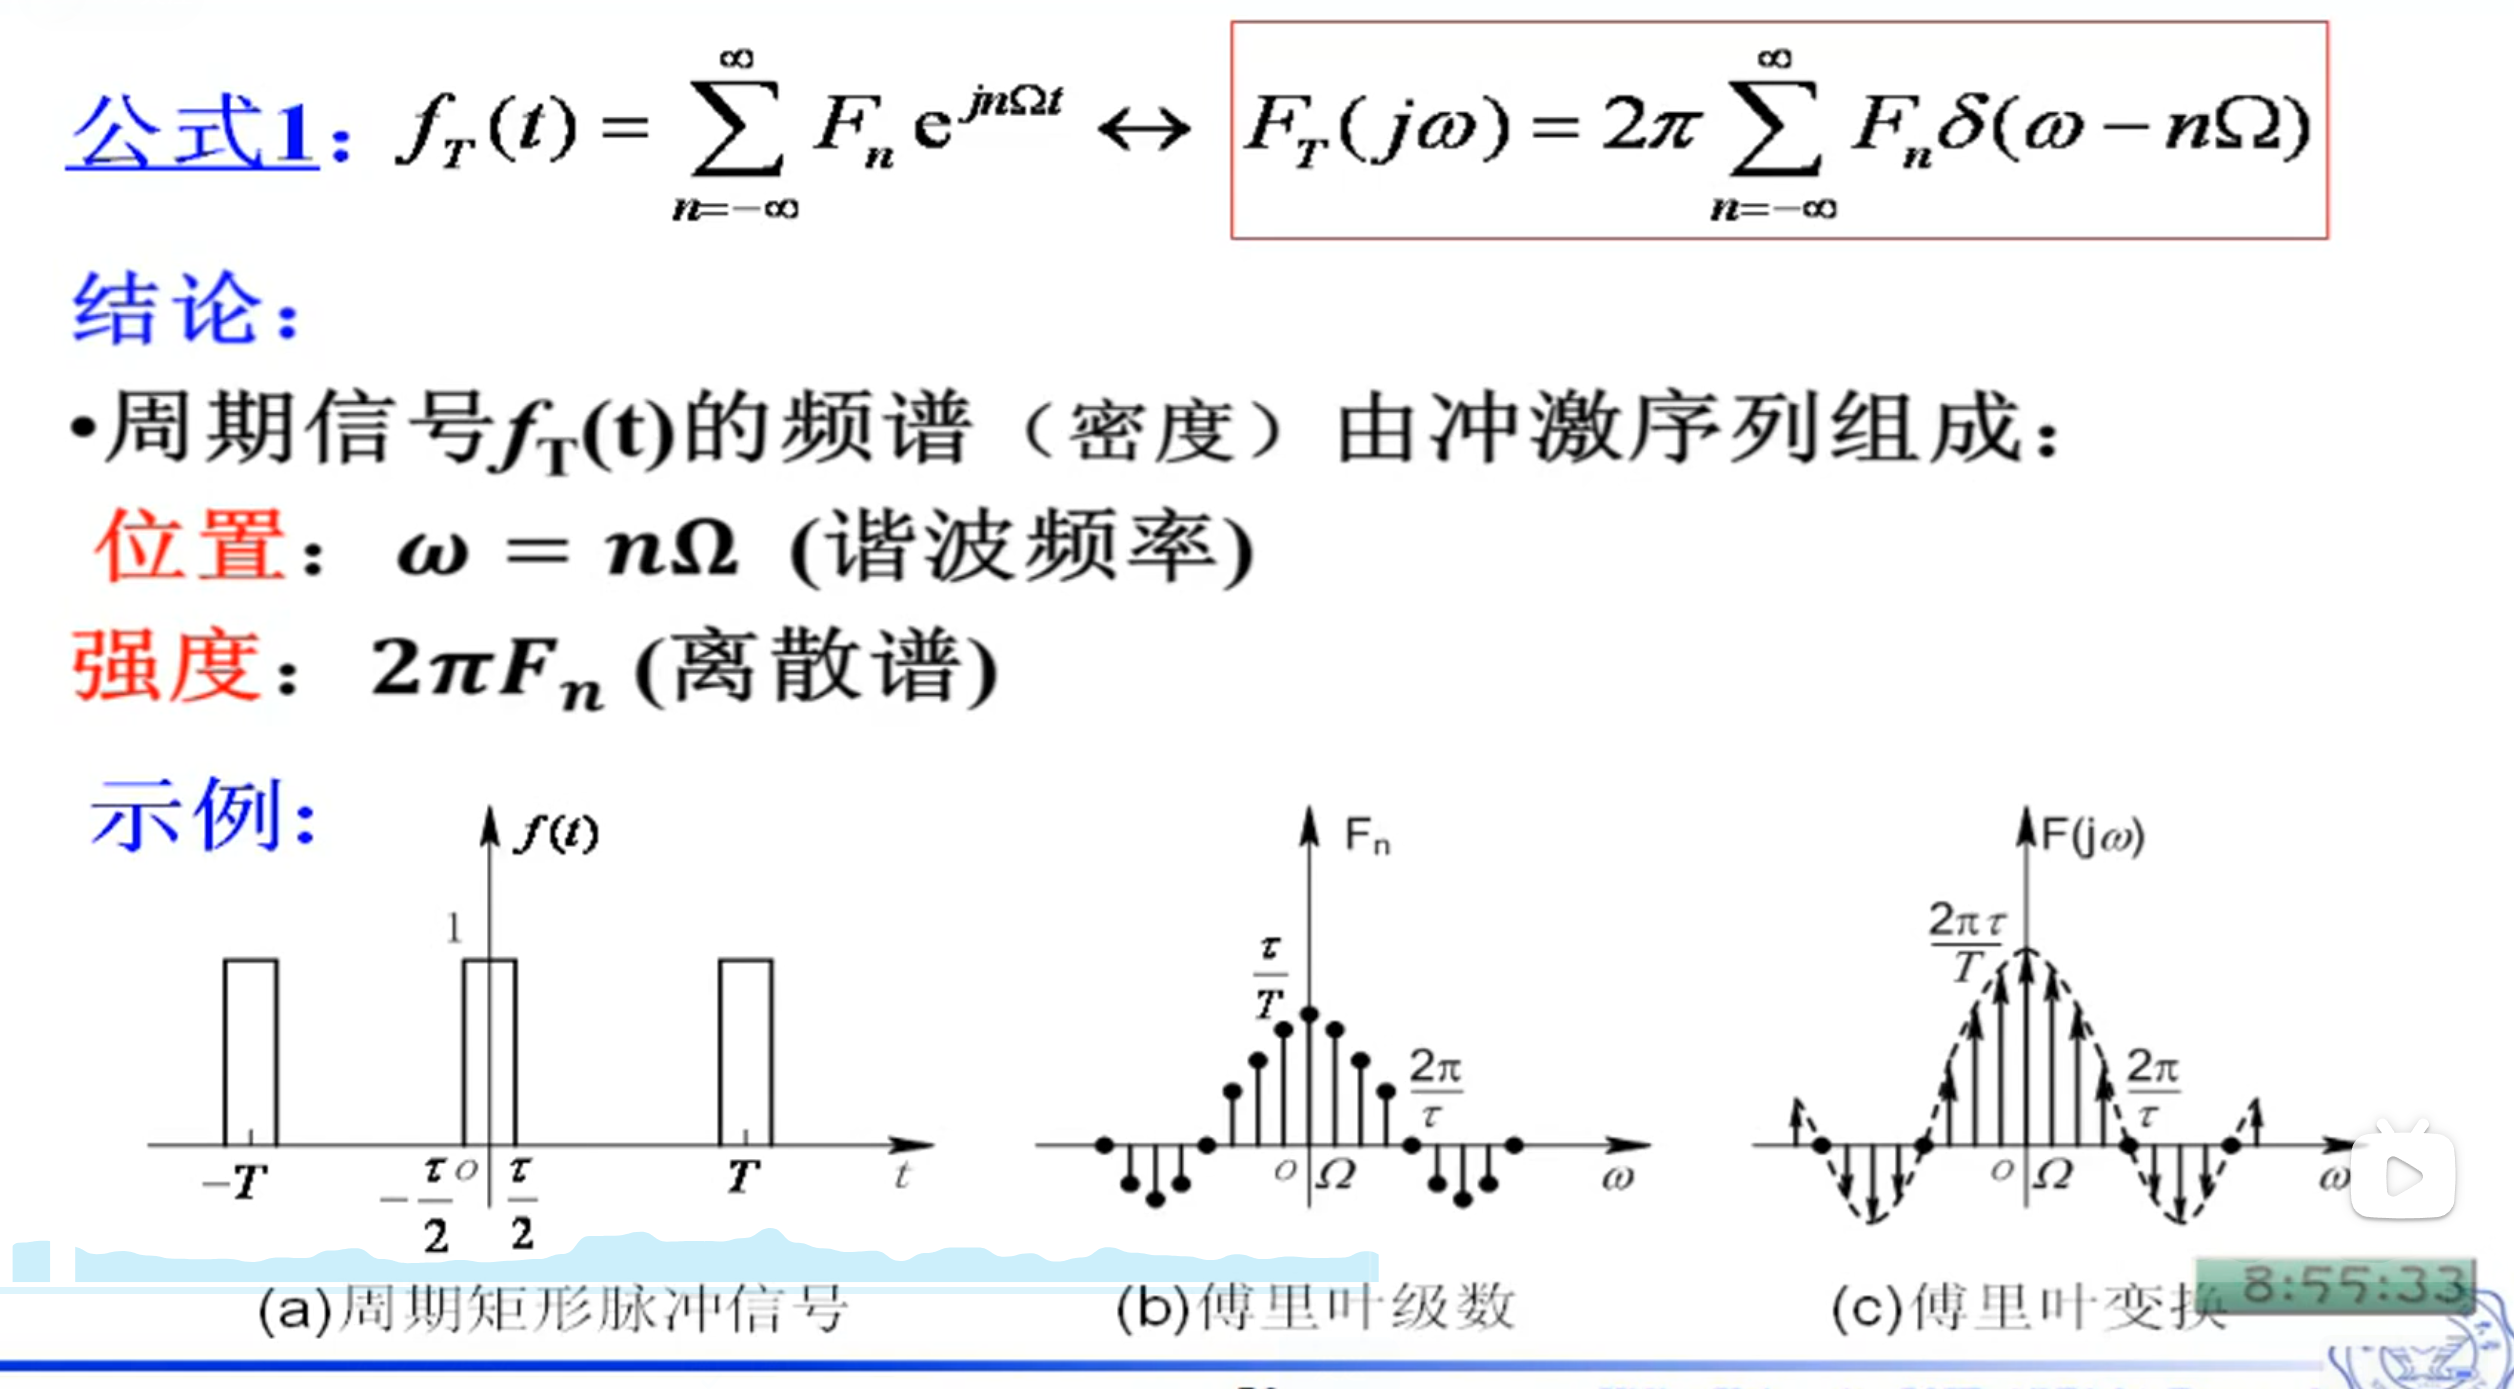
|600

接下来是第二个公式:

FT(jω)=ΩδΩ(ω)F0(jω)=Ω∑n=−∞∞F0(jnΩ)δ(ω−nΩ)

NOTE

这里主要的思想是,讲周期函数分解成基本周期函数与冲激函数的卷积,然后再根据时域卷积等于频域相乘,简化计算。

δT(t)⟷ΩδΩ(ω)FT(jω)=Ω∑n=−∞+∞F0(jnΩ)δ(ω−nΩ)

|575

其中, Ω=2πT

抽样定理 ​

NOTE

注意,这里的 ωs 和 ωm 都是在频域上,也就是意味着如果给定一个时域信号,需要先对其进行傅里叶变换。然后再根据条件去计算是否满足抽样定理。

模拟信号一般是连续的,数字信号一般是离散的,在转化的过程中,其中的步骤是抽样、量化、编码。
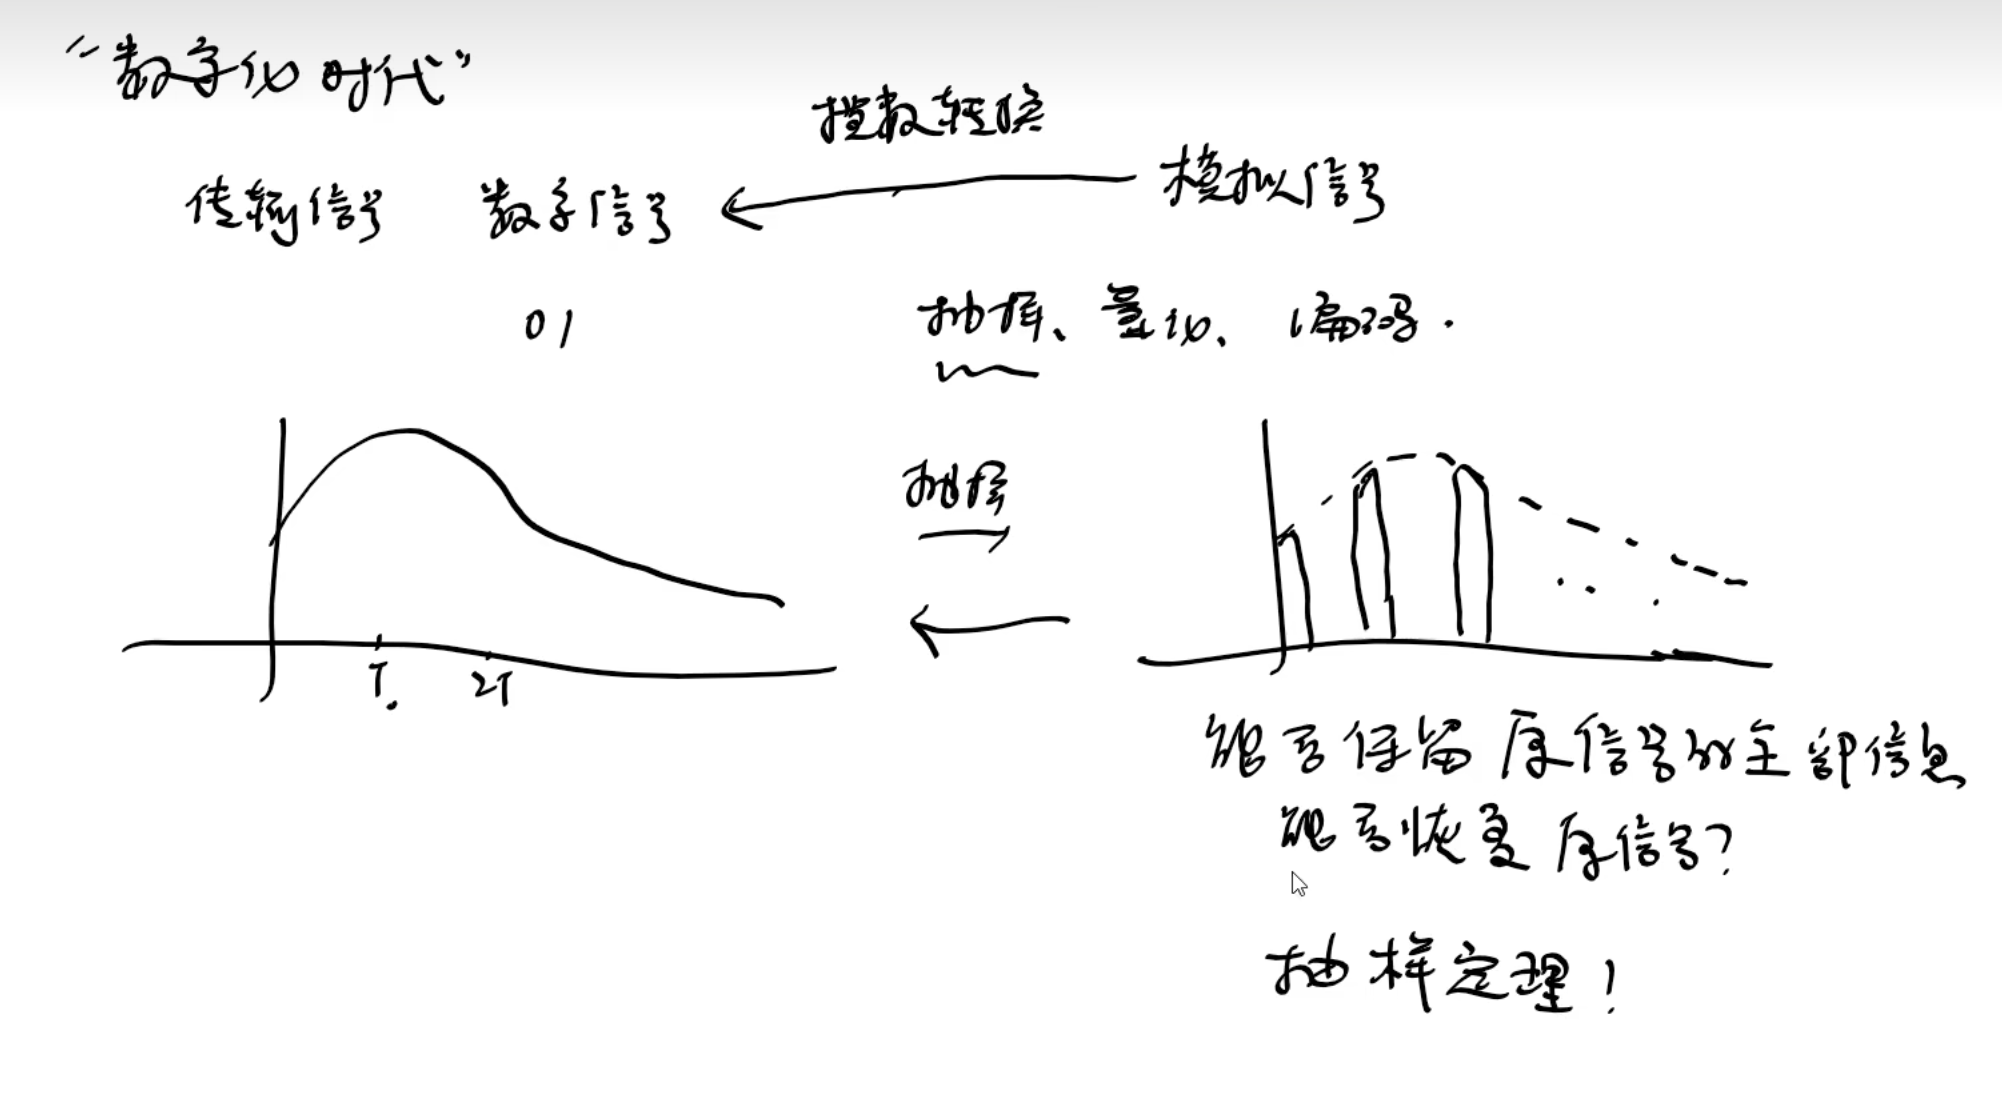
这里用到的是冲激函数的抽样定理

f(t)δ(t−t0)=f(t0)δ(t−t0)

我们把冲激序列换成 P(t)=∑n=−∞+∞δ(t−nTs)

已知冲激序列的傅里叶变换为:

∑n=−∞+∞δ(t−nTs)→Fωs∑n=−∞+∞δ(ω−nωs)

在利用频域卷积性质(时域相乘等于时域卷积乘 12π .)

可以得到:

f(t)⋅∑n=−∞+∞δ(t−nTs)→F12π(F(ω)∗ωs∑n=−∞+∞δ(ω−ωs))=12π(ωs∑n=−∞+∞F(ω−nωs))=1Ts∑n=−∞+∞F(ω−nωs)ωs=2πTs

平常在计算的时候,一般使用方波来采样。因为冲激函数还是太理想了

具体实现的过程与冲激函数是一样的。
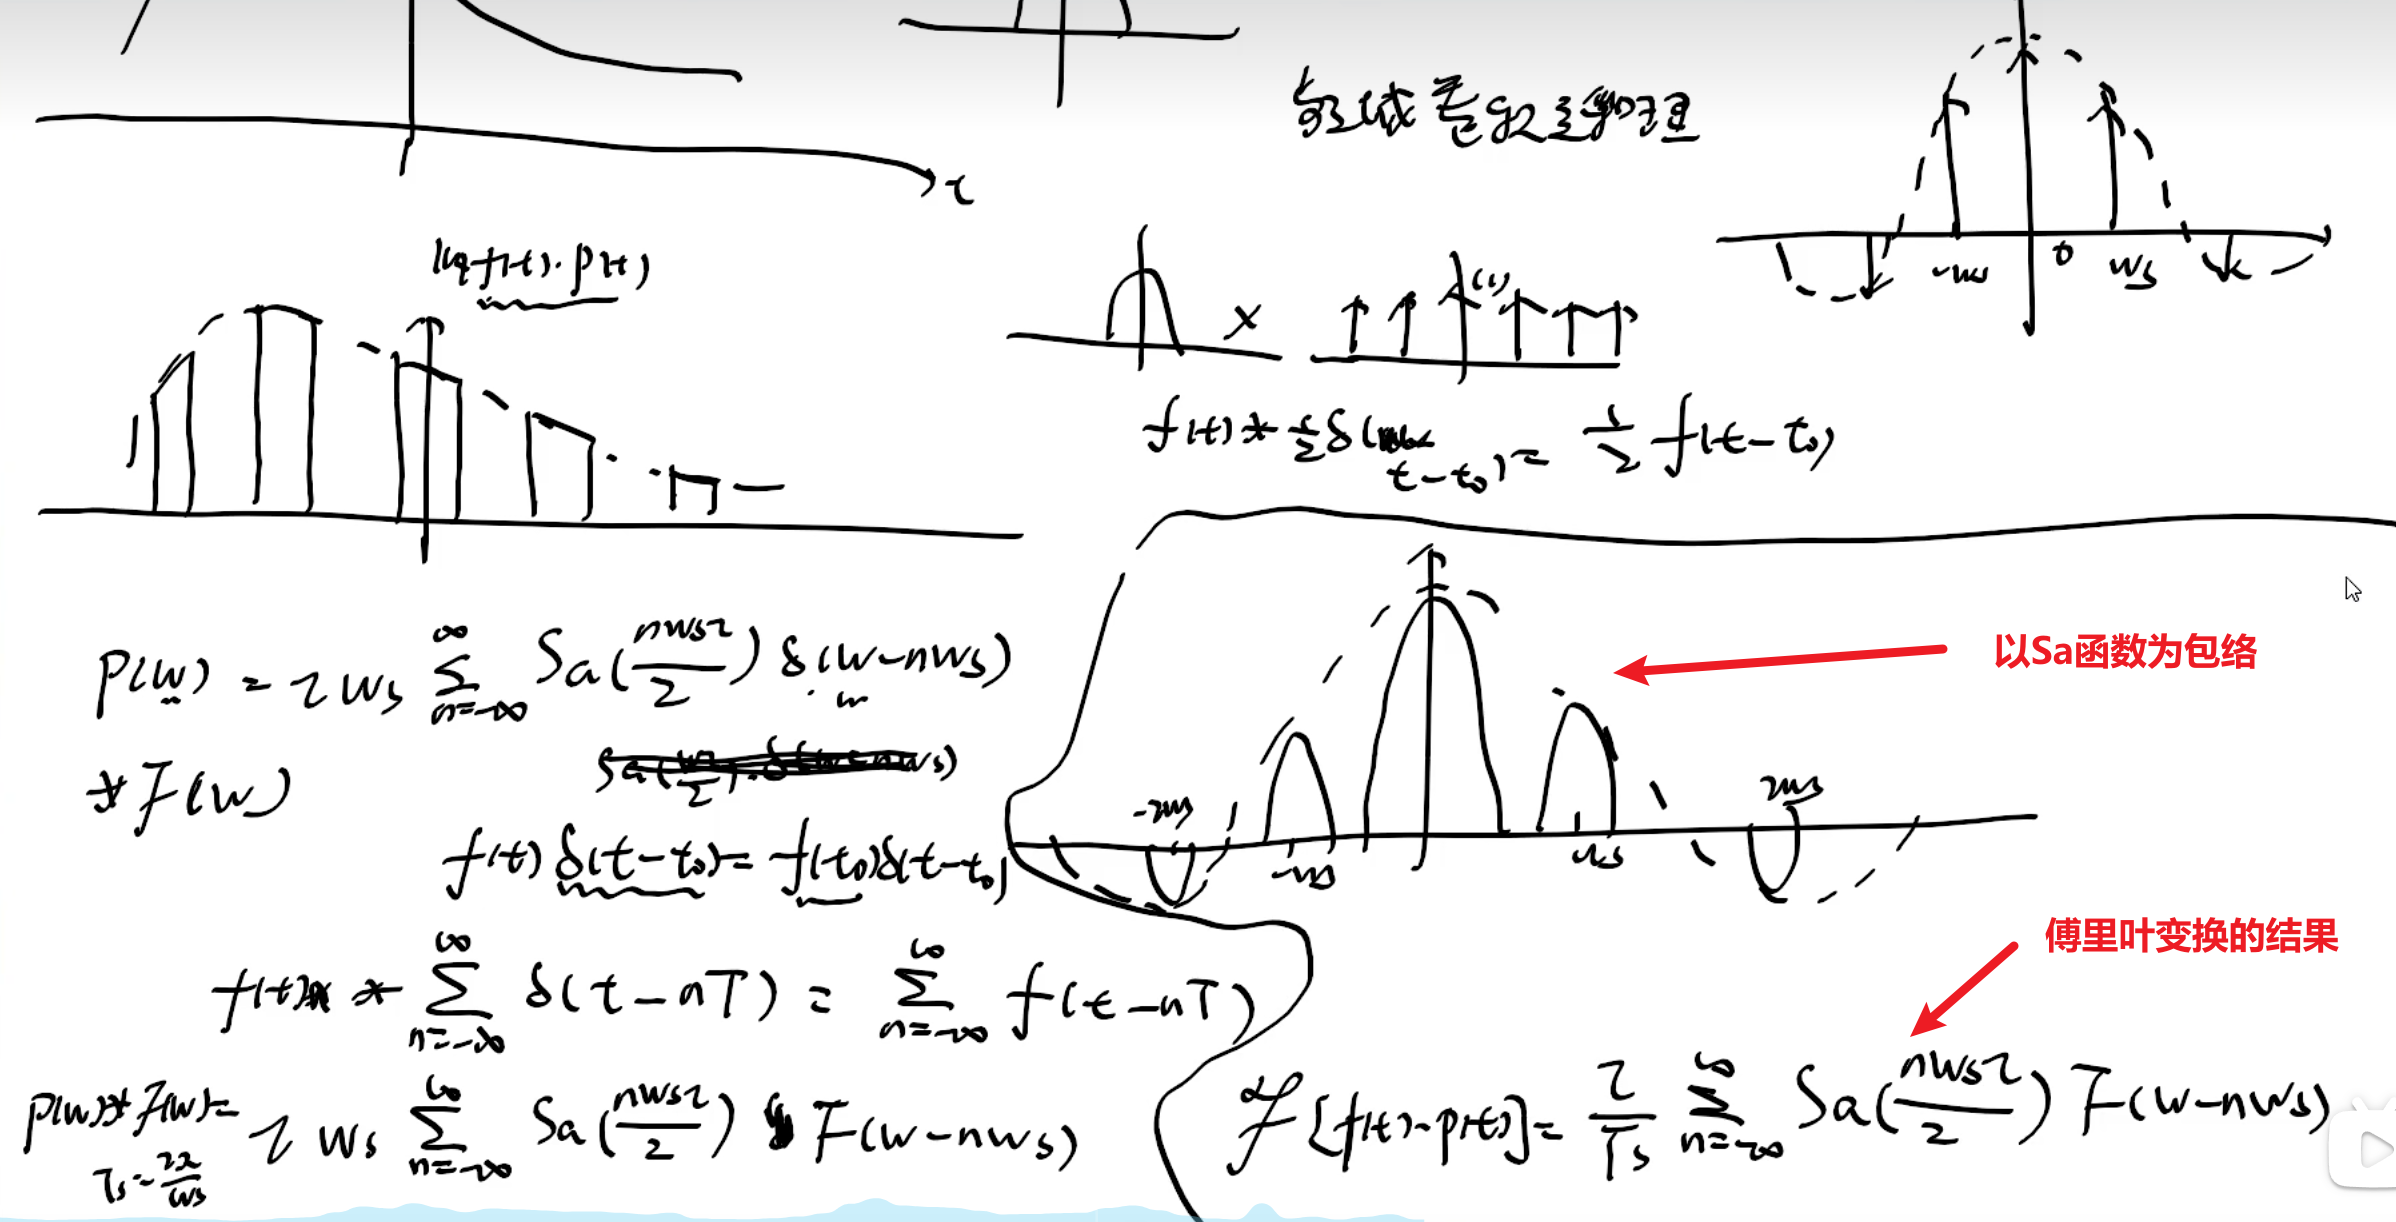
利用频域卷积性质,计算 f(t)⋅GτE(t)

得到:

f(t)⋅GτE(t)=12πF(ω)∗G(ω)G(ω)=Eτωs∑n=−∞+∞Sa(τ2nωs)δ(ω−nωs)F(ω)∗G(ω)=F(ω)∗Eτωs∑n=−∞+∞Sa(τ2nωs)δ(ω−nωs)=Eτωs∑n=−∞+∞Sa(τ2nωs)F(ω−nωs)

而想要恢复此信号,在频域上,需要满足:

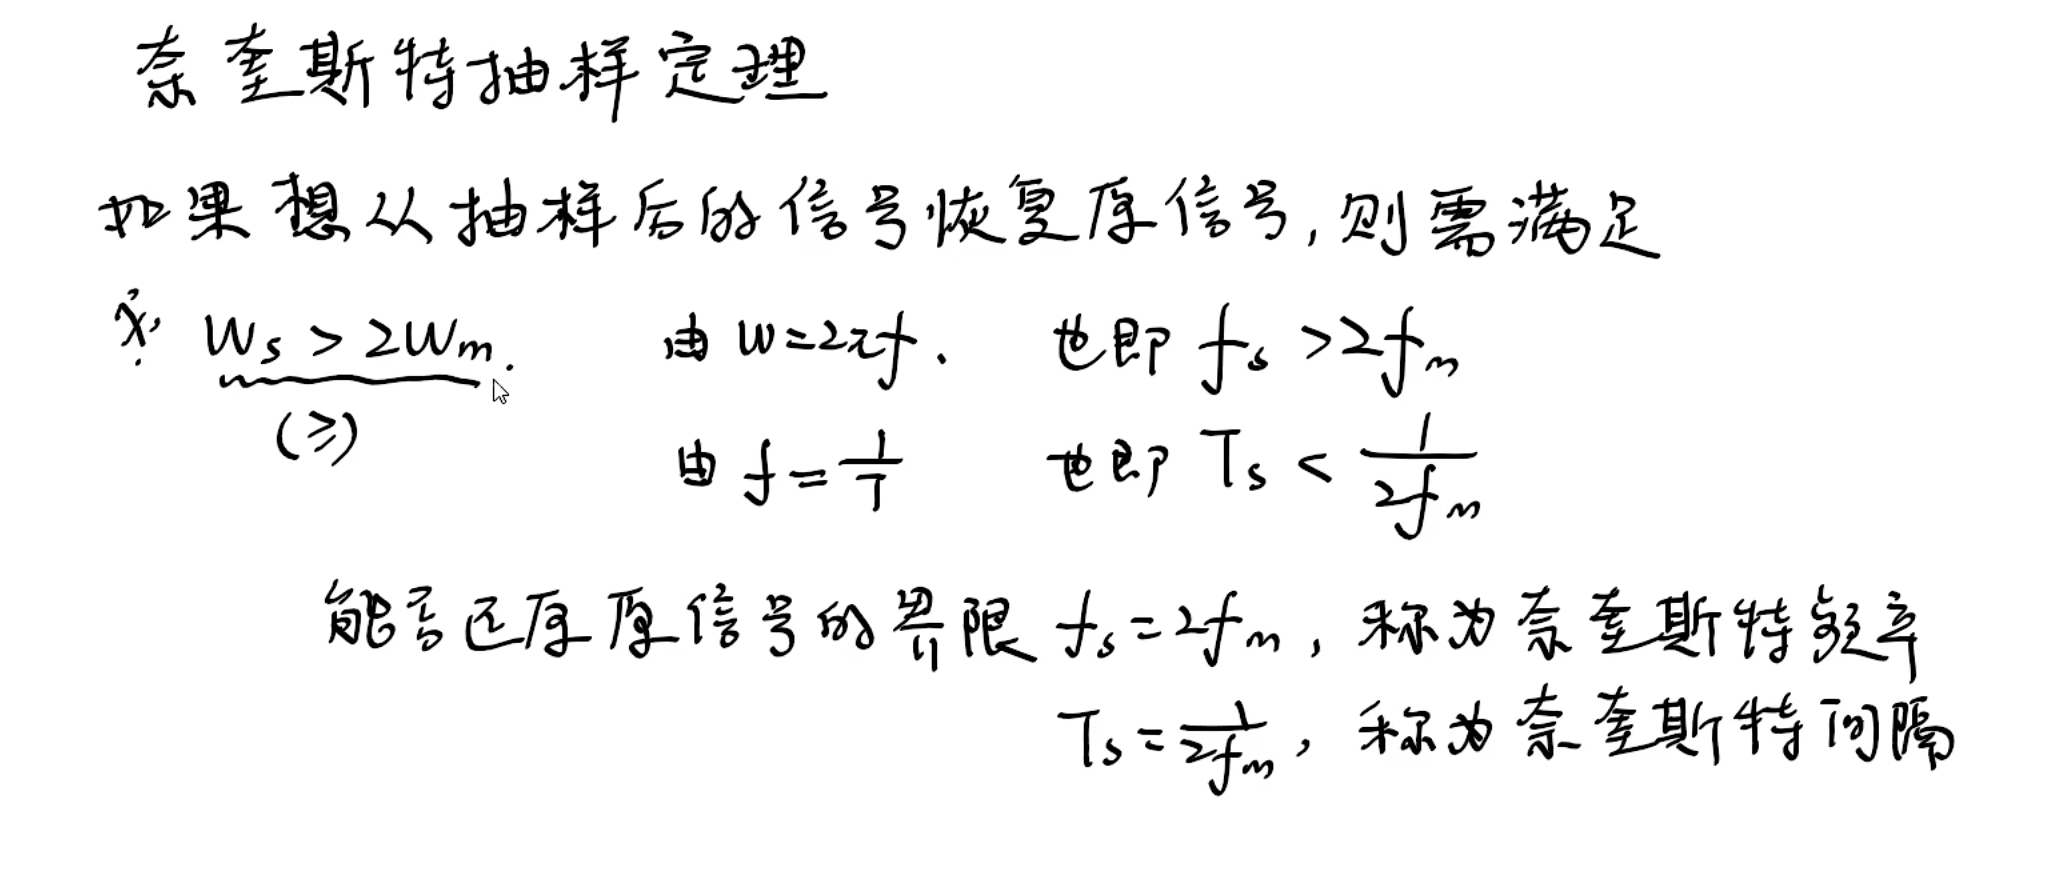
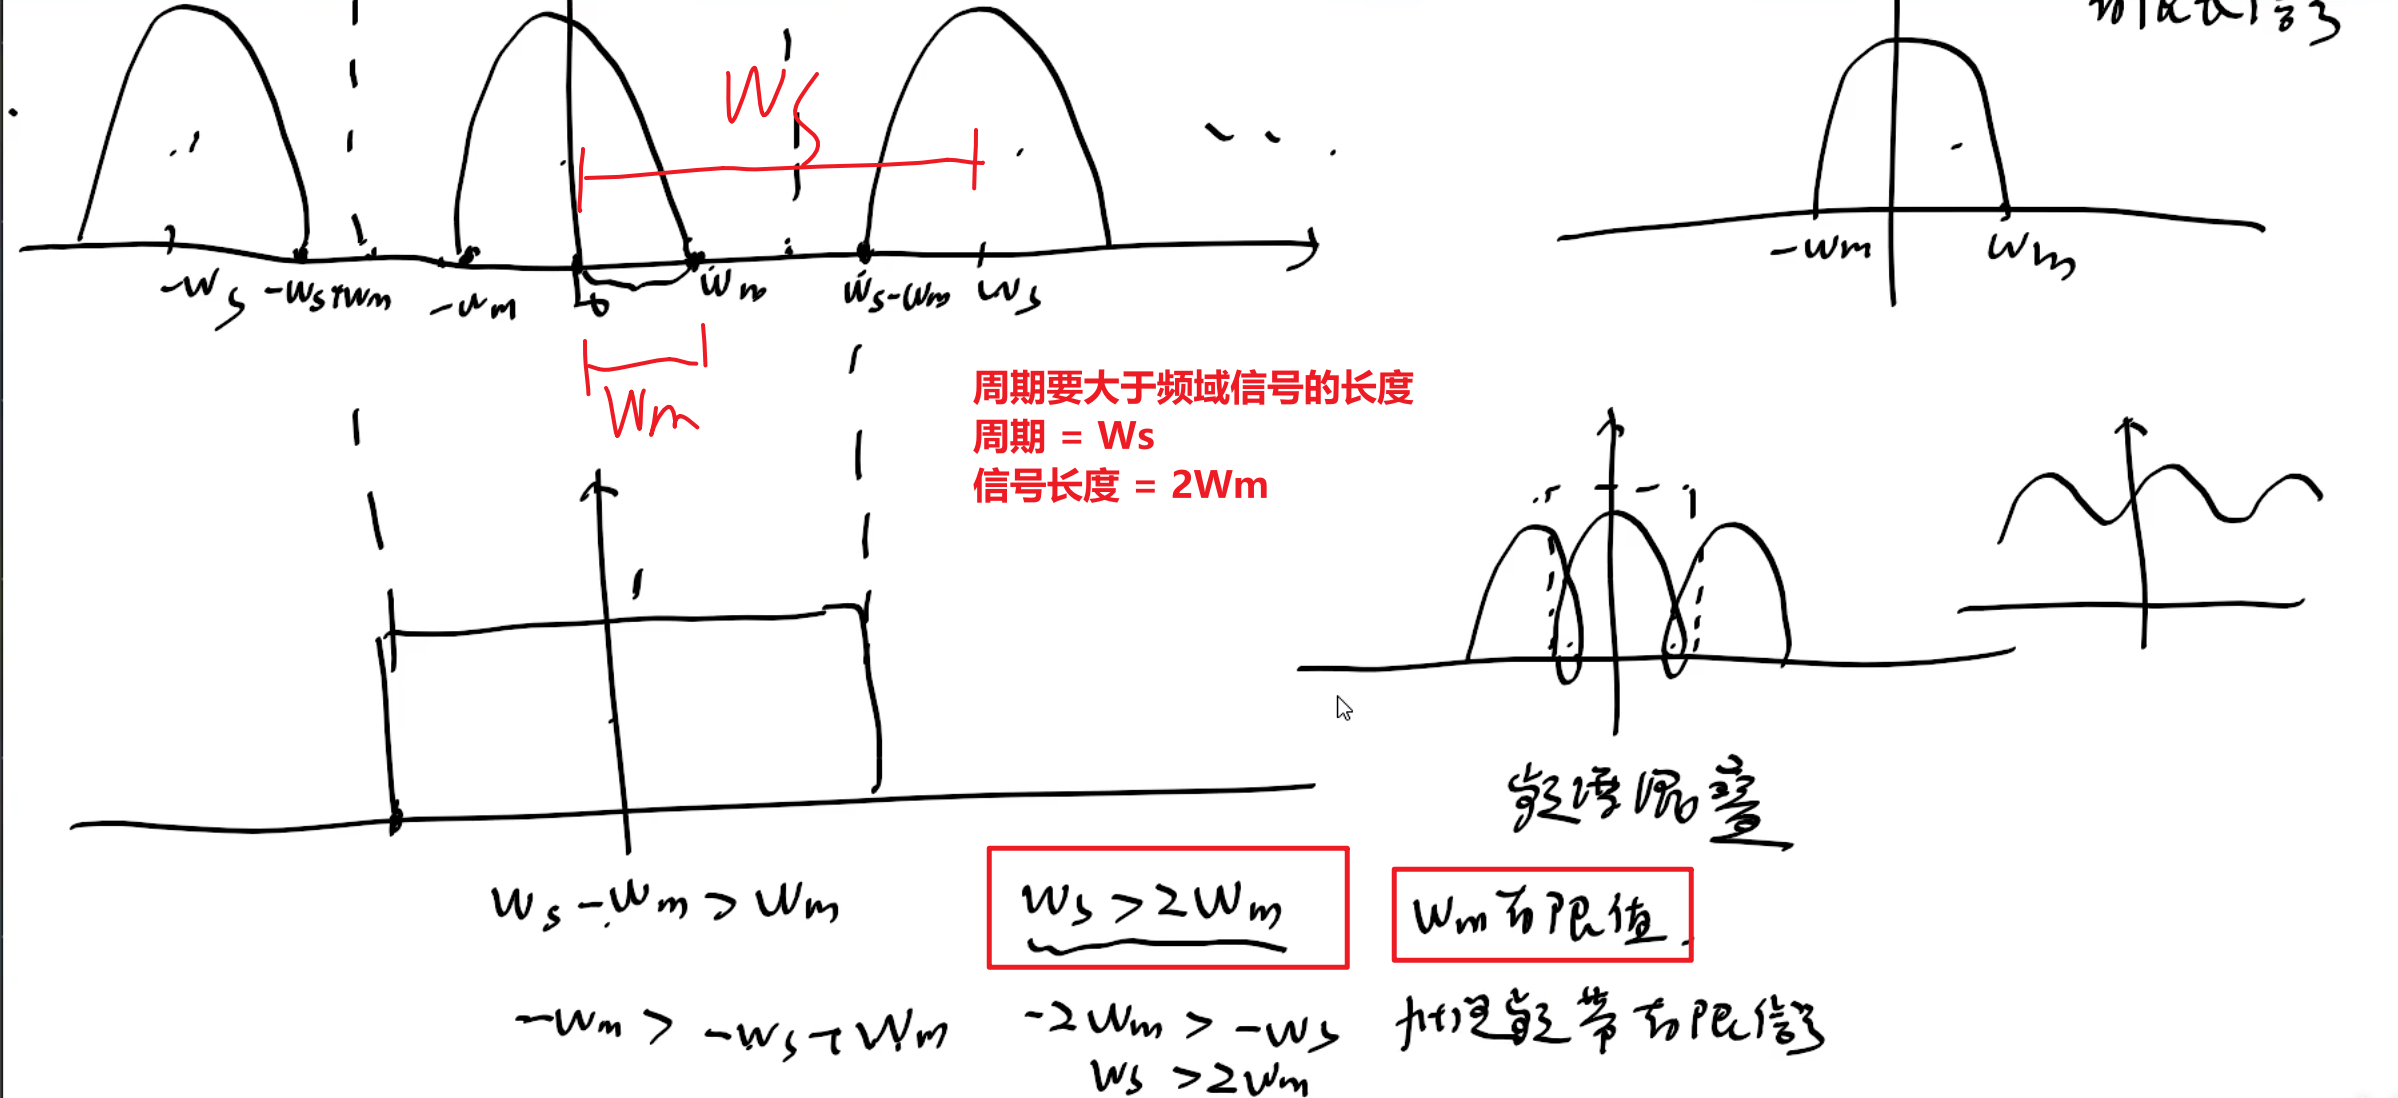
ωs>2ωm

其中 ωm 为频谱信号的左右端点(长度的一半), ωm 且是有限的,意味着是一个有限长信号

理想抽样(冲激函数抽样):

矩形脉冲抽样的结论是一样的。

在时域上分析抽样定理 ​

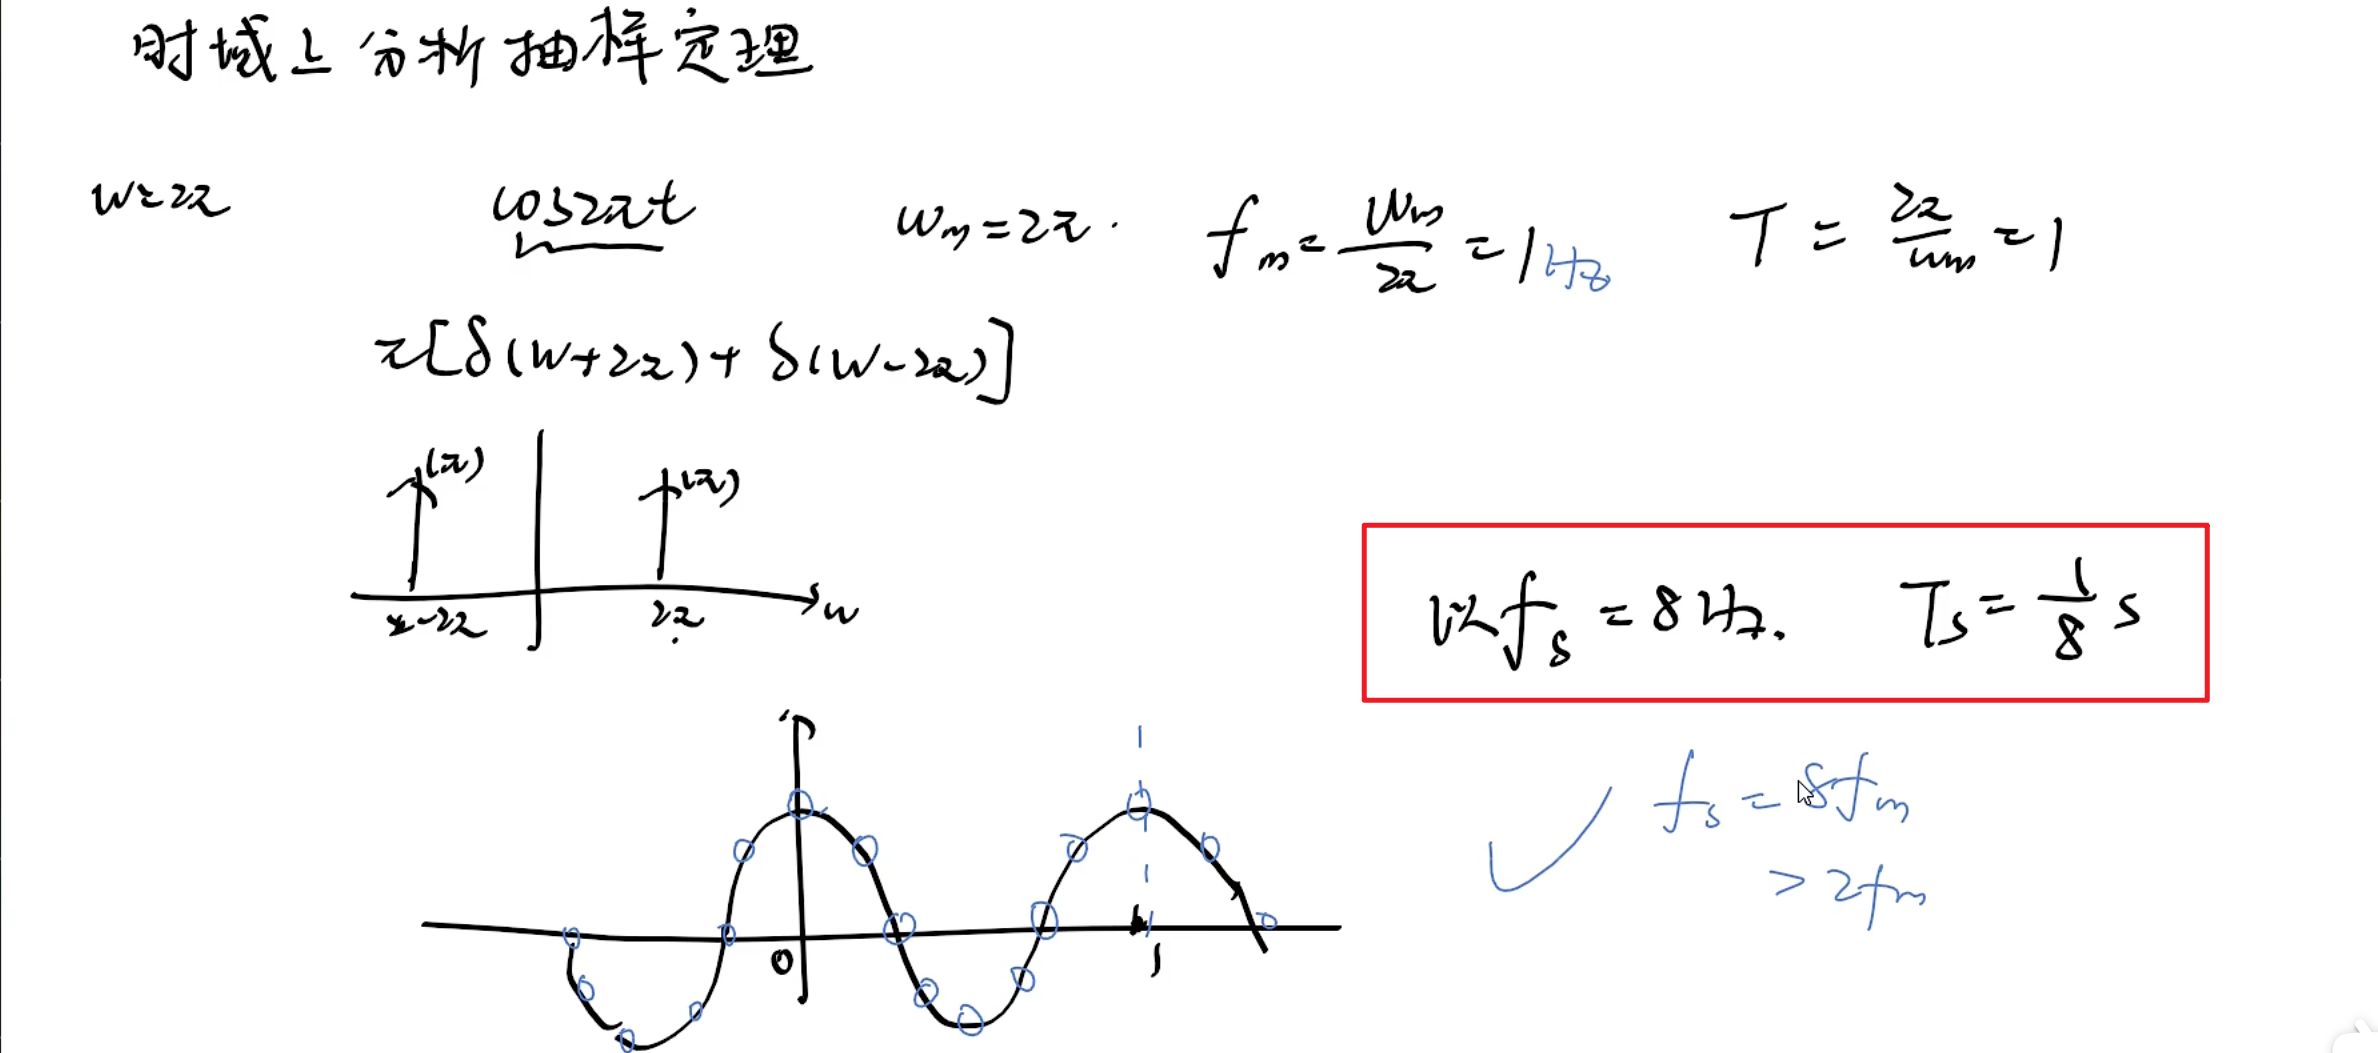
首先是利用傅里叶变换将其变换到频域,然后将 ωm 计算出来,再根据题目中的条件,有可能是 fs (频率,单位 Hz )进行判断是否满足抽样定理

NOTE

频域是周期的倒数

例如 cos⁡(2πt) .

cos⁡(2πt)⟷π[δ(ω+2π)+δ(ω−2π)]

进而得到: ωm=2π , fm=ωm2π=1Hz , Tm=2πωm=1

无失真传输 ​

输出信号与输入信号相比只有幅度的大小和出现时间的先后不同,而没有波形上的是变换。设输入信号为 f(t) ,则输出信号为:

y(t)=kf(t−td)(td>0)

换到频域上来看:

Y(ω)=H(ω)⋅F(ω)=k⋅F(ω)⋅e−jωtd

所以,系统函数的傅里叶变化是:

H(ω)=k⋅e−jωtd

其幅度为: |H(ω)|=k ,相位为: φ(ω)=−ωtd

image.png

它的相位之所以是这样:

NOTE

响应中个频率分量与激励中各对应分量滞后相同的时间,这样才能无相位失真

体现在图像上,就是过原点的直线

理想低通滤波器 ​

image.png

理想低通滤波器本质上是将频率低于 ωc 的信号无失真传输,高于 ωc 的信号完全衰减

H(ω)={e−jωt0,|ω|<ωc0,|ω|>ωc=e−jωt0⋅g2ωc(ω)

其中,模为 |H(ω)|=1 ,相位为: φ(ω)=−ωt

NOTE

注意,这里的 e−jωt0 本质上是相位: −t0ω ,对应到时域上就是位移

这里的 e−jωt0 的含义是针对因果信号。

如果对 H(ω) 进行傅里叶逆变换,就可以变换回时域信号的形式。

F−1(H(ω))=F−1(e−jωt0⋅g2ωc(ω))=ωcπSa(ωc(t−t0))

调制与解调 ​

形式非常多,需要根据题目来分析。

一般来说,使用 cos⁡(ω0t) 来进行调制解调的比较多。

f(t)⋅cos⁡(ω0t) 意味着调制。

再乘一个 cos⁡(ω0t) 意味着解调: (f(t)⋅cos⁡(ω0t))⋅cos⁡(ω0t)

最后乘一个低通滤波器即可还原信号

帕塞瓦尔定理 ​

对于傅里叶级数 ​

对于周期信号:

1T∫t0t0+T|f(t)|2dt=∑n=−∞+∞|F0|2

NOTE

也就是一个周期信号的平均功率就等于它全部谐波分量的平均功率之和

上面公式的左边就是标准求 f(t) 的平均功率的公式

谐波分量:

首先是指数形式的傅里叶级数:

f(t)=∑n=−∞+∞Fnejnω1t

其中 Fnejnω1t 就是 n 次谐波

对一个周期内的谐波分量求平均功率为:

1T∫t0t0+T|Fnejnω1t|2dt=1T∫t0t0+T|Fn|2⋅1dt=|Fn|2

NOTE

注意有个平方

然后再求和就得到了此公式。

对于傅里叶变换 ​

对于能量信号 f(t) ,若 f(t)⟷F(ω) ,则:

∫−∞+∞|f(t)|2dt=12π∫−∞+∞|F(ω)|2dω

NOTE

也就是信号在时域上计算的能量与频域上计算的能量相等

拉氏变换 ​

微分方程基本形式 ​

(a2s2+a1s+a0)Y(s)=(b2s2+b1s+b0)X(s)H(s)=Y(s)X(s)=b2s2+b1s+b0a2s2+a1s+a0

NOTE

这里的 X(s) 还需要单独求出来。

已知微分方程为:

a2y′′+a1y′+a0y=b2x′′+b1x′+b0x

则可以得到:

image.png|550

常见信号的拉氏变换 ​

基本公式:

正变换:L[x(t)]=∫−∞+∞X(t)e−stdt反变换:X(t)e−σt=F−1[X(s)]=12π∫−∞+∞X(s)ejωtdω

此外:

(2)X(t)=12π∫−∞+∞X(s)estdω=12π⋅j∫σ−j⋅∞σ+j⋅∞X(s)estds

其他公式:

IMPORTANT

在进行拉氏变换的时候,要注意其收敛域

对于 −u(−t) :

f(t)u(t) 与 −f(t)u(−t) 的双边拉氏变换结果相同,但收敛域相反

下面的拉氏变换一般是单边拉氏变换

(1)e−atu(t)→L1s+a(Re{s}>−a)(a>0)(2)−e−atu(−t)→L1s+a(Re{s}<−a)

这一个是双边信号:

e−b|t|→L−2bs2−b2Re{s}∈(−b,b)u(t)→L1sRe{s}<0tnu(t)→Ln!sn+1Re{s}>0利用s域微分性质

上面公式的延时性质扩展:

tnu(t)e−at→Ln!(s+a)n+1Re{s}>−a

逆用用下面这个公式比较快:

1(s+a)n→Ltn−1u(t)(n−1)!e−atu(−t)→L−1sRe{s}>0δ(t)→L1Re{s}为全平面δ′(t)→LsRe(s)为全平面cos⁡(ω0t)u(t)→Lss2+ω02Re{s}>0sin⁡(ω0t)u(t)→Lω0s2+ω02Re{s}>0

补充利用 s 域微分性质:

tcos⁡(ω0t)u(t)→Ls2−ω2(s2+ω2)2tsin⁡(ω0t)u(t)→L2ωs(s2+ω2)2e−atcos⁡(ω0t)u(t)→Ls+a(s+a)2+ω02Re{s}>−aS域平移e−atsin⁡(ω0t)u(t)→Lω0(s+a)2+ω02Re{s}>−aS域平移

同样补充用 s 域微分性质:

te−atcos⁡(ω0t)u(t)→L(s+a)2−ω2((s+a)2+ω2)2te−atsin⁡(ω0t)u(t)→L2ω(s+a)((s+a)2+ω2)2∑n=0+∞δ(t−nT)→L11−e−sT

拉氏变换微分性质:

tf(t)→L−ddsF(s)

单边拉氏变换公式 ​

Y′(t)→uLs⋅Y(s)~−Y(0)Y′′(t)→uLs2⋅Y(s)~−sY(0)−Y′(0)

一般来说,要将 Y(t) 进行拉氏变换,右边的 X(t) 要当作一个整体来看待。

y′(t)+2y(t)=f′′(t)+3f′(t)+3f(t)y(0−=2),y′(0+)=3,求y′(0−)

拉氏变换的性质 ​

在对有些信号进行拉氏变换的时候,可能会出现一些问题需要用到性质来解决。

线性性质 ​

若 f1(t)→LF1(s) , f2(t)→LF2(x) ,且 k1 、 k2 为常数,则可以得到:

k1f1(t)+k2f2(t)→Lk1F(s)+k2F(s)

时域微分性质(微分方程常用) ​

若 f(t)→LF(s) (单边拉氏变换),则有:

df(t)dt⟺sF(s)−f(0−)d2f(t)dt2⟺s2F(s)−sf(0−)−f′(0−)dnf(t)dtn⟺snf(s)−sn−1f(0−)−sn−2f′(0−)−⋯−f(n−1)(0−)

NOTE

一定要注意,单边拉氏变换中, f(0−) 不一定等于 f(0+)

双边拉氏变换:

df(t)dt⟺sF(s)d2f(t)dt2⟺s2F(s)dnf(t)dtn⟺snf(s)

时域积分性质 ​

单边拉氏变换:

若 f(t)→LF(s) ,则有:

∫−∞tf(τ)dτ=F(s)s+f−1(0)s其中f−1(0)=∫−∞0f(τ)dτ

NOTE

拉氏变换中的 0 一般都是指 0−

双边拉氏变化:

∫−∞tf(τ)dτ=F(s)s

S 域微分性质 ​

若 f(t)→LF(s) ,则:

(−t)f(t)→LdF(s)ds(−t)nf(t)→LdnF(s)dsn

特别注意的是,当 n=2 的时候:

t2f(t)→Ld2F(s)ds2

S 域积分性质 ​

若 f(t)→LF(s) ,则有:

f(t)t→L∫s+∞F(η)dη

这是一个变下限积分

尺度变换性质 ​

单边拉氏变换:

若 f(t)→LF(s) ,则有:

f(at)→L1aF(sa)a>0

双边拉氏变换:

若 f(t)→LF(s) ,则有:

f(at)→L1|a|F(sa)

延时与平移特性 ​

NOTE

这里要记住的是:

时同频异

时域上延时,符号是相同的;

频域上平移,符号是相反的;

时域延时特性 ​

单边拉氏变换:

若 f(t)→LF(s) ,则有:

f(t−t0)u(t−t0)→Le−st0F(s)t0>0

NOTE

注意,这里的 u(t−t0) 是不能忽视的。

双边拉氏变换:

若 f(t)→LF(s) ,则有:

f(t−t0)→Le−st0F(s)te−tu(t)∗e−tcos⁡tu(t)
时域延时结合尺度变换 ​

这个是针对单边拉氏变换的

若 f(t)→LF(s) ,则可以得到:

f(at−b)u(at−b)→L1ae−basF(sa)a>0,b>0

双边拉氏变换:

f(at−b)→L1ae−basF(sa)
S 域平移特性 ​

若 f(t)→LF(s) ,则有:

f(t)e−at→LF(s+a)

卷积定理 ​

时域卷积, S 域相乘

若 f1(t)→LF1(s) , f2(t)→LF2(t) ,则有:

f1(t)∗f2(t)→LF1(s)F2(s)

其中, f1(t) 和 f2(t) 都是因果信号,也就是 t<0 的时候, f(t)=0

因果信号拉氏变换(单边)的初值与终值定理 ​

初值定理:

若 f(t)→LF(s) ,则有:

limx→0+f(t)=f(0+)=lims→∞s⋅X(s)

IMPORTANT

注意,若 F(s) 为假分式,需要将 F(s) 化为真分式(长除法),再对真分式部分用初值定理

原因是假分式的再乘一个 s ,取极限的结果一定是 ∞

如果它就是一个假分式,还可以选择逆变换到时域,求出 f(t) ,然后求 f(0+) 。

补充: δ(0)=1 , δ(0−)=1 , δ(0+)=0 , δ(n)(0+)=0

终值定理:

若 f(t)→LF(s) ,则有:

limt→∞f(t)=f(+∞)=lims→0s⋅F(s)

NOTE

注意,只有在终值存在的时候才能使用终值定理

或者是:

F(S) 的极点都位于左半平面(实部小于 0 ),或者在 s=0 处(实部等于 0 的时候 )只有一阶极点(只有一个根);若 F(s) 极点不满足此要求,则终值 limt→∞f(t) 不存在

例如 F(s)=1s2+1 ,它的极点是 s=±j ,在实部等于 0 的位置上有两个根。所以是不存在终值的

求解拉氏逆变换 ​

IMPORTANT

拉氏逆变换的时候也要考虑收敛域的问题。

当极点一个大于 0 为 2 ,一个小于 0 为 −2 ,那么想要它稳定,则需要包含纵轴,也就是 −2<s<2 。那么它在进行逆变换的时候,有关于极点 −2 的那部分为因果变换,有关于极点 2 的那部分为反因果变换

s 大于什么就是因果变换, s 小于什么就是反因果变换

而反因果变换则是将 u(t) 换成 −u(−t) 。

一般都是为有理分式的形式的。

或多或少的结合一下性质即可。

大部分问题都可以直接使用留数法来解决。不过,当初分母中出现共轭复根的时候。除了留数法硬算之外,还可以凑三角函数的拉氏变换。

cos⁡(ω0t)u(t)→Lss2+ω2Re{s}>0sin⁡(ω0t)u(t)→L−ω0s2+ω02Re{s}>0

要题目中出现:

F(s)=s+γ(s+α)2+β2

其中, α 为共轭复根的实部, β 为共轭复根的虚部。

去凑三角函数的拉氏变换,得到:

f(t)=e−αtcos⁡(βt)u(t)+γ−αβsin⁡(βt)u(t)e−at

NOTE

注意,分子上的 s 前面的系数可以不为 1 ,但是相应的后面在计算中要把系数提出来。

然后分子的次数要比分母的次数小.(指的是 s )

如果出现分母上有 (s−p)2 这种有重根的情况下,就与不定积分 - 有理函数的积分 中一样的处理方法(此时,留数法对于重根是不能处理的)

例如:

1(s+1)4

他的分解是:

A1(s+1)4+A2(s+1)3+A3(s+1)2+A4(s+1)

而我们知道,对于 tnu(t) 的拉氏变化是 n!sn+1 。

进而得到:

tnep1tu(t)→Ln!(s−p1)n+1

拉氏变化分析电路系统 ​

IMPORTANT

解题套路:

  1. 由时域电路图求出 0− 时刻的电容电压和电感电压(即 uc(0−) 和 ic(0−) )

  2. 画出 0+ 时候电路的 s 域模型;( 0− 和 0+ 时刻往往有开关的变换 )

  3. 由 s 域模型列写结点电压方程,然后解方程

  4. 拉氏逆变换

NOTE

在电路稳定状态,也就是 t=0− 的时候:

电感认为是短路(看作导线)

电容认为是开路(看作断开)

分析一个电路系统,最常见的方法是基尔霍夫定律( KCL 、 KVL 、 VCR )

NOTE

KCL :一个节点,流入的电流等于流出的电流, KCL 在 s 域依然成立

KVL :对于任意的一个回路,选定一个方法,沿着此方向走一圈,经过各段电压的和是 0 , KVL 在 s 域同样成立。

image.png|425

下面是 VCR ,有关于元器件的一些定律以及 s 域分析方法

image.png|600

关键要记住电容和电感的 s 域模型。

NOTE

模型这样来记:

对于电感,它的等效电阻是 Ls ,等效电源是与系统电流方向相反(注意,系统电流是从电源的正极经过整个系统流向负极),以电流的形式表示为: s⋅i(0−) 。

对于电容,它的等效电阻为 1sC ,等效电源是与系统电流方向相同(注意,系统电流是从电源的正极经过整个系统流向负极),以电压的形式来表示: vc(0−)⋅1s

利用电容和电感的 s 域的串联模型,可以把时域电路图转换到 s 域来分析。

转换到 s 域之后,再使用节点电压法,将电压之间的关系列写出来。

fd595eb0a9392094d1d812fadb8f2145.jpg|600

之后就是拉氏变换

将求出来的目标最后再拉氏逆变换即可


遇到下面这样的电路可以这样分析:

image.png|475

e(t) 代表从左上角电势点到左下角电势点之间的电势差(电压),在此图中代表所有元器件的电压总和。

v0(t) 代表从右上角电势点到右下角电势点之间的电势差(电压),在此图中代表电阻的电压。

而电压转移函数(拉氏变换之后)就是电阻电压与所有电压之比(电阻之比)。

拉氏变换的收敛域性质 ​

  1. 收敛域带状
  2. 收敛域内不包含无极点
  3. 时限信号收敛域全平面
  4. 右边信号收敛域是最右边极点右边
  5. 因果信号一定是右边信号,所以收敛域在最右边极点右边。
  6. 左边信号收敛域是最左边极点左边
  7. 双边信号收敛域成带状
  8. 稳定信号的收敛域一定包含 jω 轴

系统函数分析系统稳定性 ​

对于因果系统,系统函数为 H(s) :

  1. 全部极点位于 s 平面左侧(不包含虚轴),则系统为稳定系统
  2. 存在虚轴上的一阶极点(其他极点都位于 s 平面左侧),则系统是临界稳定系统(不稳定)
  3. 存在极点位于 s 平面右侧,或虚轴上有二阶极点,则系统为不稳定系统

对于分式结构的 H(s) :

  1. 若 H(s) 分母为 s2+αs+β 的形式,则极点全在 s 平面左半平面的充要条件是 α>0 , β>0
  2. 若 H(s) 分母为 s3+αs2+βs+γ 的形式,则极点全在 s 平面左边平面的充要条件是 α>0 , β>0 , γ>0 且 αβ>γ

拉氏变换与傅里叶变换之间的关系 ​

当 σ0>0 ,此时不能通过令 s=jω 从拉氏变换到傅里叶变换

此时 f(t) 的傅里叶变化是不存在的。

当 σ0<0 的时候,此时可以令 s=jω 使得拉氏变换得到傅里叶变换。

此时 f(t) 的傅里叶变换存在。

Z 变换 ​

Z 变换的定义 ​

双边 Z 变换:

X(z)=∑n=−∞+∞X[n]⋅z−n

当然, z 是在复数域有值的。

z=r⋅ejωz=es⋅T

单边 Z 变换:

X(z)=∑n=0+∞X[n]⋅z−n

如果 X[n] 是一个因果信号,那么它的双边 Z 变换和单边 Z 变换是一样的。

Z 域与 S 域之间的转换 ​

image.png|250

  1. s 左半平面 ⟶ 单位圆内

  2. jω 轴 ⟶ 单位圆上

  3. s 右半平面 ⟶ 单位圆外

  4. 实轴 ⟶ 正实轴

常见信号的 Z 变换 ​

有限长序列:

(1)δ[n]→z1收敛域全平面

对于 f(n)={1,2,3,2,1} 以 3 为原点处序列。则它的 z 变换为:

(2)z2+2z+3+2z+1z2

因果序列

(1)u[n]→z11−z−1=zz−1|z|>1(2)u[−n−1]→z−11−z−1|z|<|a|−u[−n−1]→z11−z−1|z|<|a|(3)anu[n]→z11−az−1=zz−a|z|>|a|(4)an⋅−u[−n−1]→z11−az−1=zz−a|z|<|a|(5)(−a)nu[−n−1]→z−11+az−1=−zz+a|z|<|a|nu[n]→zz(z−1)2(n2−n2)⋅u[n]→zz(z−1)3n(n−1)(n−2)⋯(n−m+1)m!u[n]=Cnmu[n]→zz(z−1)m+1|z|>11am⋅an⋅n(n−1)(n−2)⋯(n−m+1)m!u[n]=1am⋅an⋅Cnmu[n]→zz(z−a)m+1|z|>|a|
(6)b|n|→zX(z)=11−bz−1−11−b−1z−1

NOTE

注意,在上面的这些公式中,由于都是序列,所以 a 可以是任意的常数。

比如 ejωn ,就可以写成: (ejω)n 则 a=ejω 是一个常数。

Z 变换的收敛域性质 ​

  1. 有限长序列对应着的是收敛域全平面

  2. 右边序列对应着的是收敛域某圆外

  3. 左边序列对应着的是收敛域某圆内

  4. 双边序列对应着的是收敛域圆环

  5. 因果序列对应着的是右边序列对应着的是收敛域某圆外

  6. 稳定序列对应着的是收敛域包含单位圆(半径为 1 的圆)

IMPORTANT

注意,上面的第二个和第三个的右边序列和左边序列的含义与之前左边信号和右边信号的定义类似。

右边序列:在某个 n0 的右边有值。

左边序列:在某个 n0 的左边有值。

NOTE

此外,对于第一个性质:有限长序列的收敛域为全平面有一些不严谨。

对于有限长的序列:

如果当 n<0 的时候序列有非零值,收敛域应该是不包含 ∞ 的。

如果当 n>0 的时候序列有非零值,收敛域应该是不包含 0 的。

Z 变换的性质 ​

线性性质 ​

若 X[n]→zX(z) ,收敛域是 R1

若 y[n]→zY(z) ,收敛域是 R2

则有 aX[n]+by[n]→zaX(z)+bY(z) ,其收敛域至少为 R1∩R2

NOTE

这里至少的原因是有可能出现零极点相消的情况。

比如说,一个序列的 z 变换是 1+1z|z|>0 ,另外一个序列的 z 变换是 1z|z|>0 ,那么他们的线性组合: F1(z)−F2(z)=1 ,那么它的收敛域就变成了全平面。

所以是至少

位移性质 * ​

双边变换位移 ​

下面这个移位性质其实是双边 z 变换的位移。

若 X[n]→zX(z) ,收敛域是 R

则 X[n−n0]→zX(z)z−n0 ,收敛域是 R

单边变换位移 ​

NOTE

而单边 z 变换则是需要将原序列零点左侧的值考虑在内

单边 z 变换:

IMPORTANT

注意,在对系统进行单边 z 变换的时候, y(t) 和 x(t) 都要进行位移变换。

若 X[n]→uzX(z)~ ,

则有

X[n−1]→uzz−1X(z)~+X[−1]X[n−2]→uzz−2X(z)~+X[−2]+X[−1]z−1X[n−3]→uzz−3X(z)~+X[−3]+X[−2]z−1+X[−1]z−2

然后是向左位移:

X[n+1]→uzzX(z)~−X[0]zX[n+2]→uzz2X(z)~−X[0]z2−X[1]zX[n+3]→uzz3X(z)~−X[0]z3−X[1]z2−X[2]z

尺度变换性质 ​

若 X[n]→zX(z) ,其收敛域是 R

则有 anx[n]→zX(za) ,收敛域是 a⋅R

Z 域微分性质 ​

若 X[n]→zX(z) ,收敛域是 R

则 nX[n]→z−z⋅dX(z)dz ,收敛域是 R

推广得到:

nmX[n]→z[−zddz](m)X(z)

NOTE

注意是每求一次导,就要乘以一个 −z

时域卷积定理 ​

若 X[n]→zX(z) ,收敛域是 R1 , h[n]→zH(z) ,收敛域是 R2

则有

X[n]∗h[n]→zX(z)H(z)

收敛域至少为 R1∩R2

NOTE

相乘会出现零极点相消

初值定理 ​

若 X[n] 为因果序列,则

X[0]=limz→+∞X(z)

终值定理 ​

若 X[n] 为因果序列,则

limn→+∞X[n]=X[+∞]=limz→1(z−1)X(z)

NOTE

使用前提,只有当 n→∞ 的时候, X[n] 收敛才可以使用。

要求 X(z) 的极点必须要在单位圆内(如果是在单位圆上,只能位于 z=±1 点,且是一阶极点 )

时域反转性质 ​

若 X[n]→zX(z) ,且收敛域为 α<|z|<β

则有:

X[−n]→zF(1z)收敛域为1β<|z|<1α也可以是α<|1z|<β

零极点分布与时域波形的关系 ​

NOTE

总结:

极点在单位圆之内:波形是下降的趋势

极点在单位圆之外;波形是上升的趋势

极点在单位圆上:波形是保持不变的(要么常数,要么等幅震荡)

极点相位为 0 (在正实轴上)没有震荡

极点相位不为 0 (不在正实轴上)有震荡,相位越接近 π 和 −π ,震荡的越激烈。

image.png

由极点判断强迫、自由、稳态、瞬态响应 ​

NOTE

强迫响应的极点与 X(z) 的极点形式相同

自由响应的极点与 H(z) 的极点形式相同(差分方程的特征方程)

瞬态响应的极点应该在单位圆内

稳态响应的极点应该在单位圆上

系统的因果性和稳定性 ​

对于离散系统,是因果系统的充要条件是系统函数 H(z) 的收敛域是 |z|>ρ0 也就是在某圆外(极点在这个圆上或者在圆内)

(PS:收敛域不包含极点)

对于离散系统,是稳定系统的充要条件是系统函数 H(z) 的极点都在 z 平面的的单位圆内。或者是系统函数 H(z) 的收敛域包含单位圆

IMPORTANT

反因果序列是: u(n) 变换为 −u(1−n)

逆 Z 变换 ​

主要用的方法是部分分式展开法

NOTE

步骤:

把 F(z) 变成 F(z)z ,然后再用部分分式展开法,再乘 z ,最后对每一项进行逆变换就能得到最后的结果。

NOTE

使用部分分式展开法的前提原函数除以 z 之后得到的是一个真分式

如果是一个假分式,需要通过长除法得到多项式加真分式

直接以 22 年真题为例:

X(z)=z2+2z2−56z+16

首先第一步是除 z ,得到:

X(z)z=z2+2z2−56z+16⋅1z

第二步就是利用部分分式展开法得到:

X(z)z=12z+27z−12+−38z−13

第三步是将之前的 z 乘回去,得到:

X(z)=12+27zz−12−38zz−13

根据收敛域区间, 13<|z|<12

z>13 ,则在此区间上是因果信号;而 z<12 ,在此区间上是非因果信号,得到:

X(n)=12u(n)+27(12)nu(−n−1)−38(13)nu(n)

Z 变换的应用 -- 求解差分系统 ​

系统函数(零状态) ​

系统函数:

H(z)=Y(z)F(z)

求解差分方程 ​

IMPORTANT

对于一个离散系统的差分方程,理论上来讲都是计算单边 z 变换。

此类型题目统一全部换成超前序列,也就是 y(n+2)−y(n+1) 。

同时对于 x(n) ,同样换成超前序列。

然后再进行单边 z 变换。这里需要注意的是单边 z 变换无论是对于 y(n) 还是对于 x(n) 都需要进行变换。

然后是系统初始值的问题。

无论题目的条件是什么,在变换到超前序列之后,都需要计算得到: y(0) 、 y(1) 、 x(0) 、 x(1) 。计算方法则是代入原差分方程中计算。

注意,不能简单将 y(−1) 平移到 y(1) ,必须通过差分方程计算得到 y(1) 。

例如:一些重点题目

在求解差分方程的时候基本上都是单边 z 变换(单边位移性质)

y(n)→zY(z)y(n−1)→zz−1Y(z)+y(−1)y(n−2)→zz−2Y(z)+z−1y(−1)+y(−2)

例题看一些重点题目

NOTE

固定方法:

  1. 对差分方程进行单边 z 变换(利用单边位移特性)

  2. 出现 y(−1) 和 y(−2)

  3. 求出 Y(z) (注意如果是零输入和零状态可以分开来写)

  4. 得到 Y(z)z

  5. 使用部分分式展开法(留数法)

  6. 逆 z 变换,得到 y(n)

三角函数变换公式和欧拉公式 ​

这部分公式无论是在求信号的周期还是后面计算傅里叶变换方面都有一定的作用。

积化和差 ​

sin⁡αcos⁡β=12[sin⁡(α+β)+sin⁡(α−β)]cos⁡αsin⁡β=12[sin⁡(α+β)−sin⁡(α−β)]cos⁡αcos⁡β=12[cos⁡(α+β)+cos⁡(α−β)]sin⁡αsin⁡β=−12[cos⁡(α+β)−cos⁡(α−β)]

和差化积 ​

sin⁡α+sin⁡β=2sin⁡α+β2cosα−β2sin⁡α−sin⁡β=2cos⁡α+β2sin⁡α−β2cos⁡α+cos⁡β=2cos⁡α+β2cos⁡α−β2cos⁡α−cos⁡β=−2sin⁡α+β2sin⁡α−β2tan⁡α+tan⁡β=sin⁡(α+β)cos⁡αcos⁡βtan⁡α−tan⁡β=sin⁡(α−β)cos⁡αcos⁡βcot⁡α+cot⁡β=sin⁡(α+β)sin⁡αsin⁡βcot⁡α−cot⁡β=−sin⁡(α−β)sin⁡αsin⁡βtan⁡α+cot⁡β=cos⁡(α−β)cos⁡αsin⁡βtan⁡α−cot⁡β=−cos⁡(α+β)cos⁡αsin⁡β

倍角公式 ​

(1)sin⁡2α=2sin⁡αcos⁡α(2)cos⁡2α=cos2⁡α−sin2⁡α=2cos2⁡α−1=1−2sin2⁡α(3)tan⁡2α=2tan⁡α1−tan2⁡α

大部分的三角函数变形都能使用上面这些公式得到,比如降幂公式就是第二个公式变形得到。

欧拉公式 ​

(1)sin⁡θ=ejθ−e−jθ2j(2)cos⁡θ=ejθ+e−jθ2ejθ=cos⁡θ+j×sin⁡θ

有关欧拉公式的扩展公式(计算积分):

∫0+∞xm×e−sxdx=m!sm+1

当 m=0 的时候:

∫0+∞e−sxdx=1s

此外的扩展公式:

(1)∫0+∞cos⁡kx×e−sxdx=ss2+k2(2)∫0+∞sin⁡kx×e−sxdx=ks2+k2

信号复合函数化简 ​

冲激信号复合函数化简 ​

δ[f(t)]=∑t=0n1|f′(ti)|δ(t−ti)

在这里经常用的是:

将 cos⁡(kπ) 放入到求和里面,如果是冲激函数,则比如:

cos⁡(kπ)∑k=−∞+∞δ(t−kπ)=∑k=−∞+∞(−1)kδ(t−kπ)

所以, cos⁡(kπ)→(−1)k

阶跃信号复合函数化简 ​

直接上例子:

u[sin⁡(t)]={1,sin⁡t≥00,sin⁡t<0πtriτ(τ4ω)

贡献者 ​

文件历史 ​